
Cómo hacer un robot doméstico con ARKit barato*

El robot doméstico con ARKit en acción
Aquí tiene un breve resumen de los pasos necesarios para hacer un robot doméstico de AR barato. «Barato» tal vez sea exagerado, ya que hacen falta dos dispositivos iOS. Pero si tiene por casa un iPhone adicional compatible con ARKit, la base del robot le costará solo unos 40,00 $ (40.00 USD), según la disponibilidad.
La carcasa del robot
Usamos la estupenda base robótica «Romo» de Romotive. Basta con conectar el iPhone al robot y se puede controlar con código.
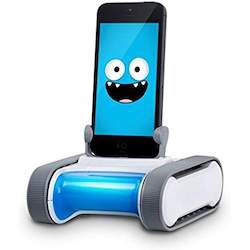
Robot para iPhone «Romo» de Romotive
Lamentablemente la empresa cerró, así que la única forma de conseguir uno es comprarlo de segunda mano. Ahora mismo hay algunos en Amazon: búsqueda de «Romotive» en Amazon. Yo tuve suerte y encontré el mío por 35,00 $ (35.00 USD). Si alguien conoce alguna fuente para conseguirlos, ¡que nos lo cuente en los comentarios!
Como ARKit usa la información visual de la cámara para seguir la posición del teléfono, construimos un marco de madera para elevar el teléfono y que tenga una mejor vista del entorno. Probablemente se las arregle con la base Romo sin modificar, pero en las zonas de su casa con pocas características visuales, a ARKit puede costarle seguir el movimiento.
Control del robot
Antes de cerrar, Romotive tuvo la amabilidad de publicar todo el código fuente del robot. El repositorio ha sido bifurcado y se mantiene cuidadosamente aquí: https://github.com/fotiDim/Romo, a cargo de Foti Dim. Tras descargar el código del SDK, empecé con el proyecto de Xcode «HelloRMCore». Siga las instrucciones de ese repositorio de GitHub para crear un proyecto nuevo con el SDK de Romo.
ARKit y navegación
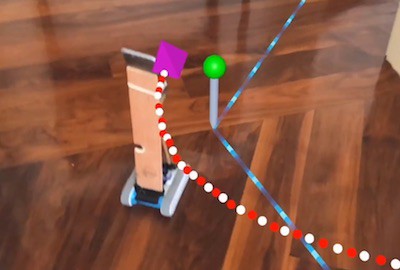
El robot recorriendo puntos de referencia de realidad aumentada
Con ARKit obtenemos un seguimiento de posición 3D del robot asombroso. Eso por sí solo ya es una adición bastante genial para los robots basados en iPhone. Por ejemplo, el robot podría moverse por su casa esquivando obstáculos. Por desgracia, el robot no sabe en qué lugar de su casa está, solo que se ha desplazado 3,2 metros desde donde empezó. Este problema se supera localizando el robot dentro de un mapa conocido. Han surgido varias empresas para resolver justamente este problema, lo que suele denominarse «AR Cloud». Puede leer más sobre la AR Cloud aquí.
Con un SDK de AR Cloud junto con ARKit, el robot y otros dispositivos pueden compartir un único sistema de coordenadas en tiempo real. Esto significa que el robot puede entender dónde está en su casa y comunicar esa posición a otros teléfonos (que también conocen su propia posición dentro de este mapa). Con AR podemos mostrar la ubicación del robot e incluso dibujar puntos de referencia a los que el robot debe dirigirse.
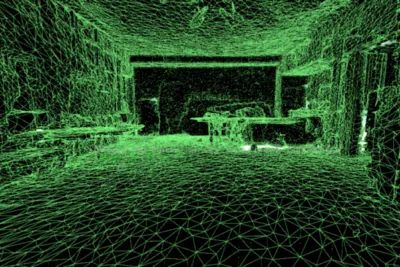
Cómo ve el mundo el robot (en realidad, no)
Para localizar el robot usamos el estupendo SDK de Placenote de vertical.ai. El primer paso consiste en usar el SDK para crear un mapa de, por ejemplo, su cocina. Una vez creado el mapa, el teléfono del robot puede localizarse en él y comunicar su posición a otros dispositivos que hayan cargado el mismo mapa. «Mapa» puede hacerle pensar en Google Maps, donde las calles y las casas están bien etiquetadas para la interpretación humana. Pero el mapa que se usa para sincronizar posiciones no contiene etiquetas como «cocina» o «pared aquí». Eso no significa que no pueda añadir esas etiquetas usted mismo al mapa de AR.
El último paso es la comunicación entre el robot y el controlador mediante WiFi. Hay muchas soluciones disponibles para esto, pero nosotros usamos el «Multipeer Connectivity framework» de iOS. Hay un buen tutorial con código de ejemplo aquí: https://www.ralfebert.de/ios-examples/networking/multipeer-connectivity/
Por último, se usó un poco de código de SceneKit para mostrar los puntos de referencia y la trayectoria del robot.
Más por hacer
Aunque este fue un rápido «proyecto de fin de semana», hay un enorme potencial en combinar una base de robot barata con la tecnología de nuestros teléfonos móviles, que mejora sin cesar. Mejores sensores, avances en SLAM, visión por computadora y 5G se combinan en muchos casos de uso interesantes.
Estas son algunas ideas totalmente posibles con esta configuración y algo de programación:
Evitación básica de obstáculos
Con los puntos de características 3D de ARKit, crear una cuadrícula de vóxeles que el robot pueda usar para planificar trayectorias evitando objetos.
Creación automática del plano de planta de la casa
Dejar que el robot se mueva libremente por la casa mientras crea un buen plano de planta, con panoramas unidos incluidos.
¿Está encendido el horno?
Una vez que tengamos un plano de planta de la casa con etiquetas semánticas, con la ubicación de muebles y electrodomésticos, decirle al robot que vaya al horno y envíe por correo una foto (o, mejor aún, clasificar ENCENDIDO/APAGADO con una red neuronal)
Reconocimiento facial y seguimiento de personas
¿Quién está en su casa? ¿Dónde está? Piense en un timbre de Nest, pero que puede moverse.
Seguimiento de la mascota a lo largo del día
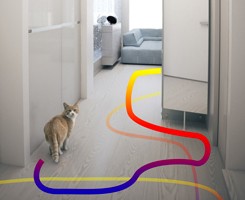
Configurar el robot para que siga a su mascota a lo largo del día y cree un historial de su trayectoria en 3D: ¿adónde va ese gato mientras estoy en el trabajo?
Telepresencia por video y mapa 2D de la casa
Ver lo que ve el robot, pero moverse por la casa tocando una vista 2D del plano de planta para cambiar de habitación.
El código de la aplicación está aquí: https://github.com/laanlabs/HomeRobot, pero es un trabajo en curso, así que avísenos si encuentra algún problema al configurarlo.
Trabaje con Laan Labs
Computación espacial: desarrollo de AR, VR y visores
Apps que comprenden y renderizan el mundo físico, en Apple Vision Pro, Meta Quest, Android XR, gafas inteligentes, teléfonos y la web.
Descargar este artículo
Obtenga el código fuente en Markdown para leerlo sin conexión