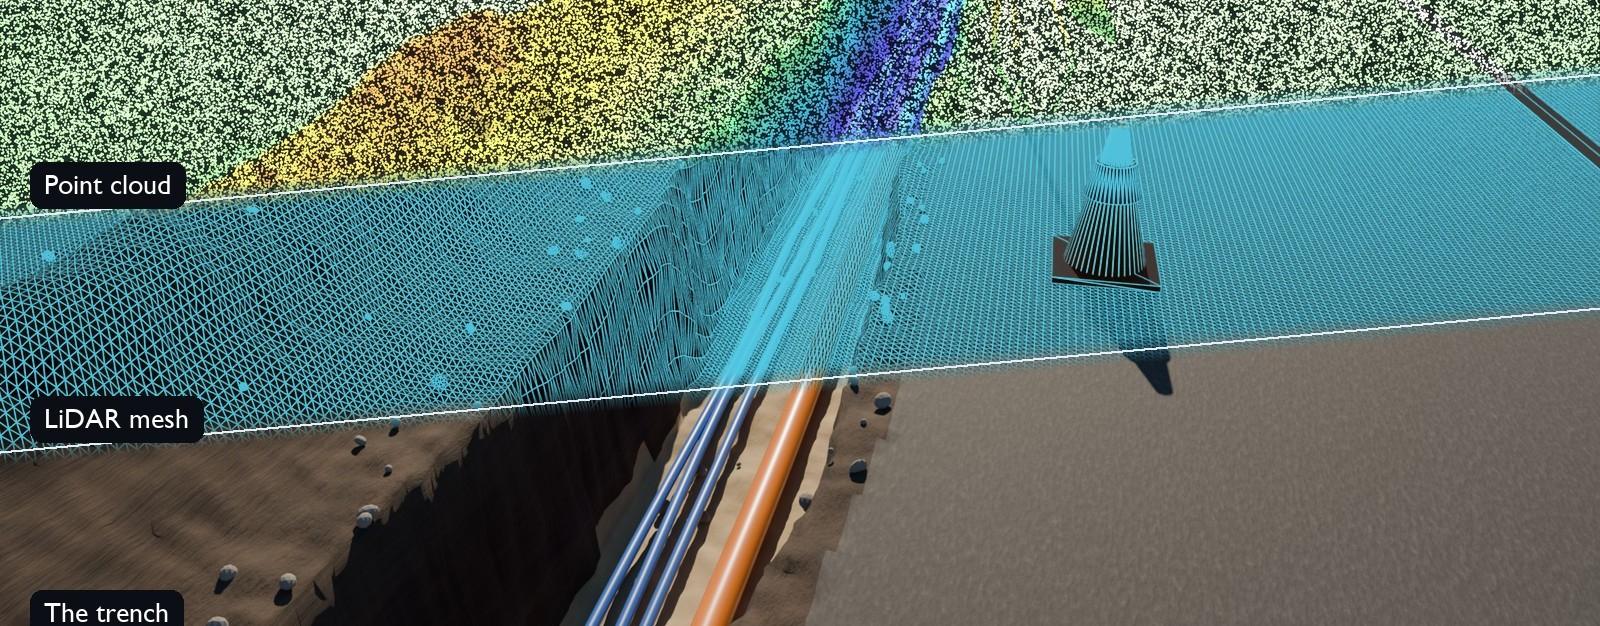
Escaneo de zanjas abiertas con GNSS, RTK y AR: cumplir las normas europeas de documentación de fibra
El despliegue de fibra en Europa viene ahora acompañado de normas de documentación: dónde se encuentra cada conducto, en coordenadas, registrado antes de cerrar la zanja. Así lo hacen en minutos un teléfono, un receptor RTK y la realidad aumentada.

Desafío de negocio
La fibra se está enterrando en toda Europa más rápido de lo que se puede dibujar. Las zanjas son cada vez más estrechas y menos profundas, las cuadrillas avanzan decenas o cientos de metros al día, y la zanja permanece abierta durante horas, no semanas. Una vez rellenada, el único registro de lo que hay y dónde es lo que se anotó mientras estuvo abierta.
Durante mucho tiempo ese registro fue un croquis y unas cuantas mediciones con cinta hasta el bordillo. Ya no basta. Las normas que rigen ahora la construcción de fibra en Alemania, y la información sobre infraestructuras en toda la UE, exigen algo concreto: la posición de la línea en coordenadas, con una precisión declarada, en una forma que un GIS pueda leer.
El requisito es una documentación final de obra precisa y georreferenciada, registrada antes de rellenar la zanja
Lo que exigen las normas
A menudo se mencionan tres normas a la vez. Dicen cosas distintas.
| Norma | Qué abarca |
|---|---|
| Alemania: DIN 18220 (agosto de 2023) | La norma para los métodos de zanjado, fresado y arado de cables y conductos de fibra óptica. Exige datos topográficos en los ejes x, y y z a intervalos de 20 m como máximo, detalles de lo instalado y documentación en un formato compatible con GIS. Para las instalaciones poco profundas en la calzada, la desviación estándar máxima se reduce a 5 cm. |
| Alemania: Ley de Telecomunicaciones (Telekommunikationsgesetz), artículo 127(8) | La autoridad viaria puede supeditar su consentimiento a condiciones, entre ellas la documentación de la posición de la línea de telecomunicaciones en coordenadas geográficas, como es habitual en el ámbito de dicha autoridad. |
| UE: Ley de Infraestructura Gigabit, Reglamento (UE) 2024/1309, artículo 4 | Los operadores deben facilitar información sobre la infraestructura física existente, incluida su ubicación y trazado georreferenciados. |
La guía de aplicación de la norma DIN 18220 del Gobierno alemán describe la medición topográfica con la zanja todavía abierta, con una desviación estándar de 10 cm en general y de 5 cm para las instalaciones poco profundas en la calzada mencionadas antes.
Conviene ser precisos en dos puntos. Ninguna de estas normas prescribe una tecnología concreta: no dicen GNSS ni dicen realidad aumentada. Y la DIN 18220 es una norma técnica, no una ley en sí misma. Pasa a ser vinculante a través de contratos, condiciones de financiación y condiciones de los permisos, y orienta lo que se considera una práctica técnica aceptada.
Lo que las normas tienen en común es el resultado que esperan: un registro de la línea en coordenadas reales, con precisión de nivel centimétrico, que otra persona pueda cargar en su propio sistema. Eso es muy difícil de lograr con una cinta métrica, y es imposible de lograr una vez cerrada la zanja.
Fuentes: Gigabitbüro des Bundes sobre la DIN 18220, guía de aplicación de la DIN 18220, TKG, artículo 127, Reglamento (UE) 2024/1309 y DIN sobre el carácter jurídico de las normas. Se trata de un resumen orientativo, no de asesoramiento jurídico. Los requisitos de un proyecto concreto los fijan su contrato y su permiso.
Enfoque: escanear la zanja mientras está abierta
El enfoque de Laan Labs pone la medición topográfica en manos de la cuadrilla que ya está en el lugar. El equipo consiste en un teléfono o una tableta con LiDAR y un receptor GNSS RTK en un jalón.
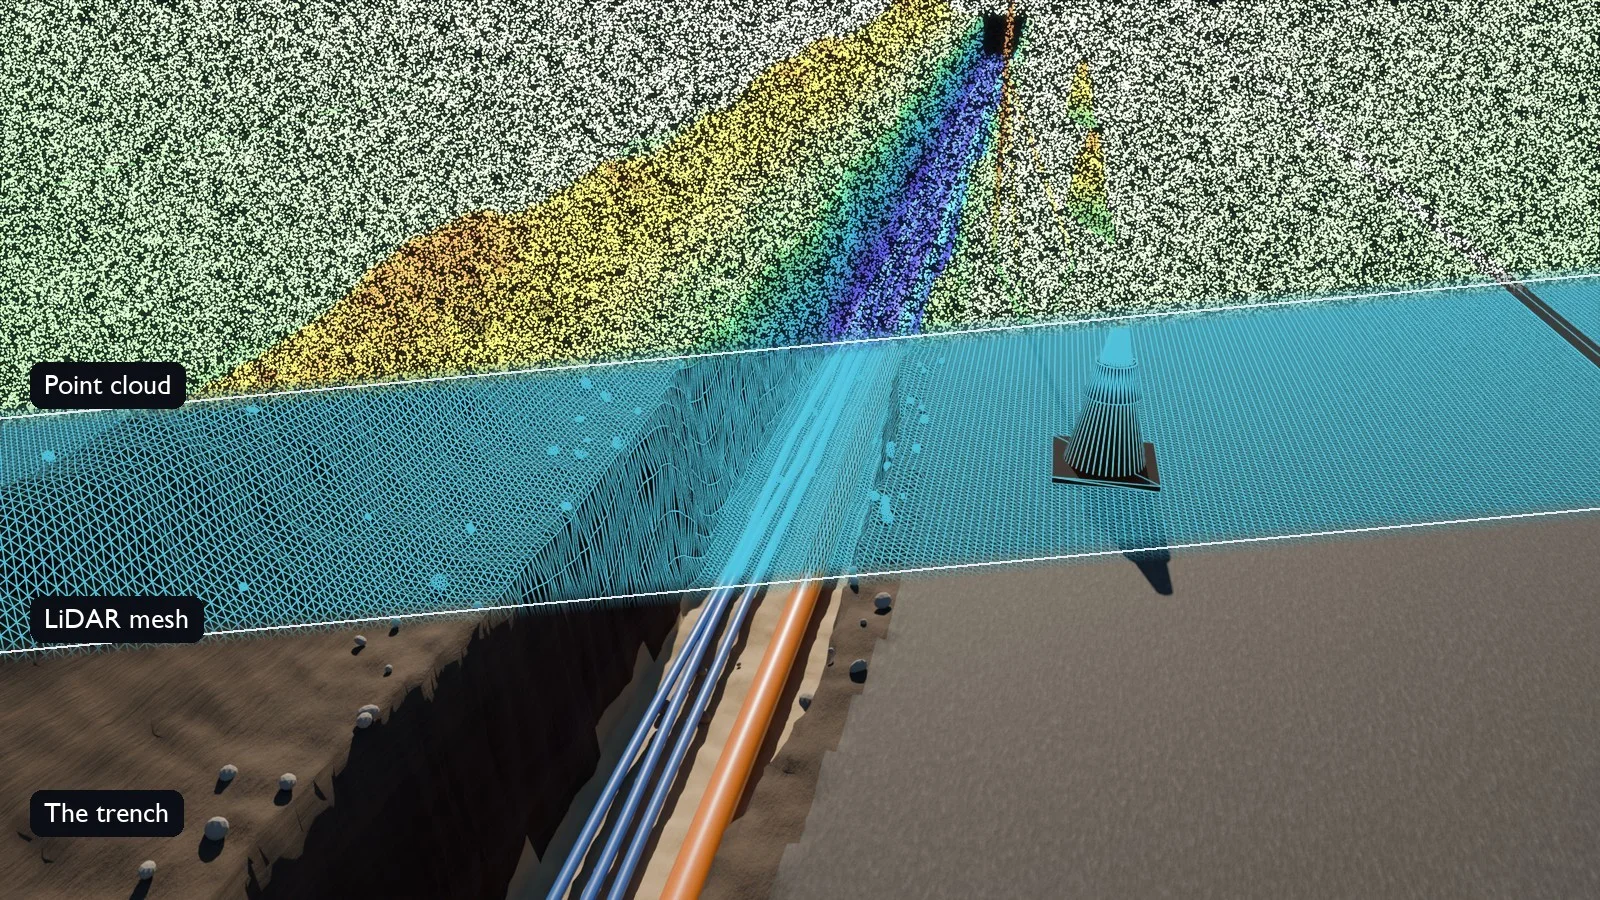
Ilustración: la misma zanja tal como se ve, como malla LiDAR y como nube de puntos coloreada por profundidad
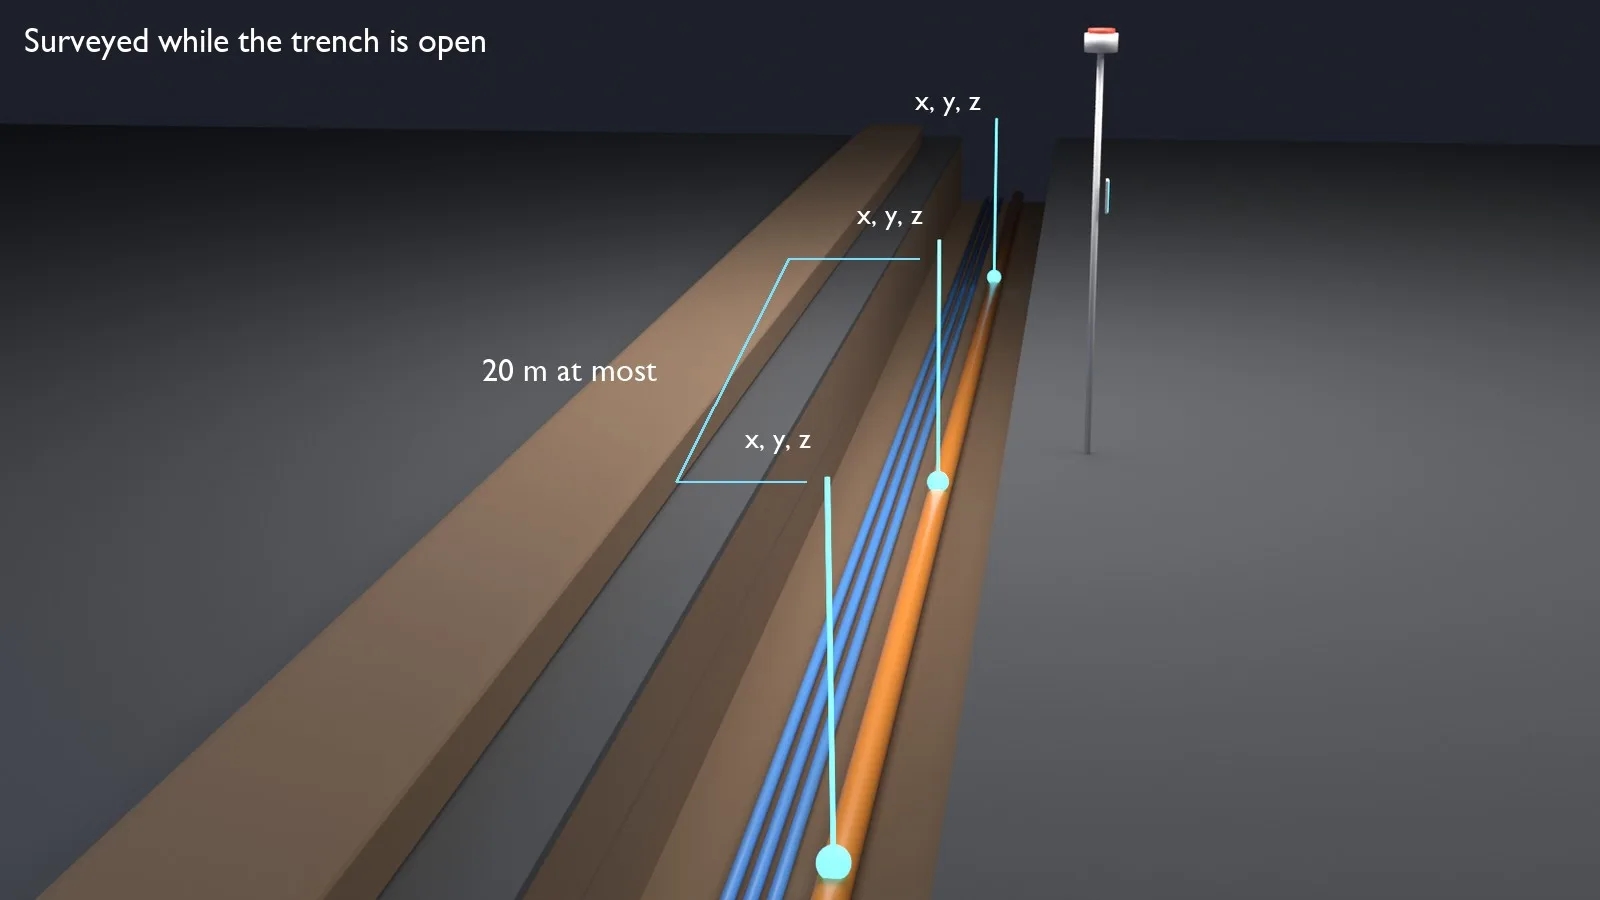
Ilustración: puntos medidos a lo largo del conducto, tomados con un receptor RTK móvil antes del relleno
- Obtener una solución fija. El receptor se conecta al teléfono y a un servicio de correcciones mediante NTRIP. Con una solución fija RTK y una vista despejada del cielo, un receptor de calidad topográfica suele estimar su propia posición con una precisión de 1 a 3 cm. Esa es la estimación del receptor para su antena, no la precisión del registro terminado, que se trata en Qué significa la precisión en este caso.
- Medir la línea. Se toman puntos sobre el conducto en cada cambio de dirección y a intervalos a lo largo del tramo, muy por debajo del máximo de 20 m. Cada punto lleva x, y y z, su estado de solución y su precisión estimada.
- Escanear la zanja. Un escaneo LiDAR con iPhone registra la propia zanja: los conductos, los accesorios, la profundidad de recubrimiento, los cruces con otras instalaciones y el entorno. El escaneo se alinea con los puntos medidos, lo que lo sitúa en coordenadas reales, y el residuo de esa alineación se almacena junto con él.
- Añadir lo instalado. El tipo, el número y las dimensiones de los conductos y el método de tendido se registran con los códigos de elementos propios de la organización, junto con fotografías.
- Verificarlo. Las mediciones de comprobación contra puntos de control conocidos miden el error horizontal y vertical en el día, con independencia de lo que informe el receptor, y los residuos acompañan a los datos.
- Exportar. La línea, los puntos y sus atributos se exportan como GeoJSON, CSV, DXF o LandXML en el sistema de coordenadas del proyecto, listos para el GIS del propietario de la red o de la autoridad viaria.
La secuencia está diseñada para llevar minutos por tramo, de modo que encaje entre el tendido y el relleno. El tiempo que lleve en un trabajo concreto depende de la longitud del tramo, del número de cruces y de la rapidez con que el receptor mantenga una solución fija, y es algo que conviene medir en un piloto.
Qué significa la precisión en este caso
Una cifra del receptor no es la precisión del registro. Entre ambas hay varios factores, y cada uno debe controlarse y verificarse:
| Fuente de error | Qué la controla |
|---|---|
| Posición del receptor | Estado de la solución RTK, geometría de los satélites, vista del cielo, multitrayecto cerca de muros, vehículos y árboles |
| Desplazamiento de la antena | Altura del jalón y desplazamiento medido desde la antena hasta la punta del jalón |
| Inclinación del jalón | Mantener el jalón a plomo, o un receptor con compensación de inclinación |
| Desplazamiento y orientación del teléfono respecto a la antena | El brazo de palanca medido entre la cámara del teléfono y la antena, y el rumbo utilizado para aplicarlo |
| Deriva del escaneo | El seguimiento del teléfono deriva con la distancia, por lo que los tramos largos necesitan puntos medidos a lo largo de ellos, no solo en los extremos |
| Alineación | Qué tan bien se ajusta el escaneo a los puntos medidos; se informa como un residuo, que mide el ajuste y no la precisión posicional |
| Sistema de coordenadas | La transformación de las coordenadas GNSS al sistema del proyecto y la referencia de alturas utilizada |
| Visualización en AR | Todo lo anterior, más la brújula y el seguimiento del teléfono en el momento de la visualización |
Por ese motivo, el flujo de trabajo informa de tres cosas por separado, y ninguna de ellas se da por supuesta a partir de otra:
- Puntos medidos: la propia estimación del receptor para cada punto y el error medido mediante las mediciones de comprobación sobre puntos de control.
- El escaneo: el residuo de su alineación con los puntos medidos y las distancias del escaneo comparadas con las medidas en el sitio.
- Superposiciones de AR: una ayuda para localizar, con una incertidumbre mayor que la de las coordenadas almacenadas, y mostrada como tal.
Que un trabajo cumpla un requisito de 5 cm o de 10 cm se establece mediante esas comprobaciones en ese trabajo, en términos horizontales y verticales, y no por la especificación del receptor. Este caso práctico describe el método. No informa de resultados de una prueba de campo; un piloto en un tramo real, medido con respecto a un control independiente, es el primer paso que recomienda Laan Labs.
El escaneo LiDAR con iPhone
Una lista de coordenadas dice dónde está la línea. El escaneo muestra lo que había. El sensor LiDAR de un iPhone Pro o iPad Pro mide la profundidad directamente, a varios metros de distancia, y el teléfono la fusiona con las imágenes de su cámara mientras el operario recorre la zanja. Un tramo se captura en el tiempo que lleva recorrerlo, sin trípode, sin dianas y sin una segunda persona.
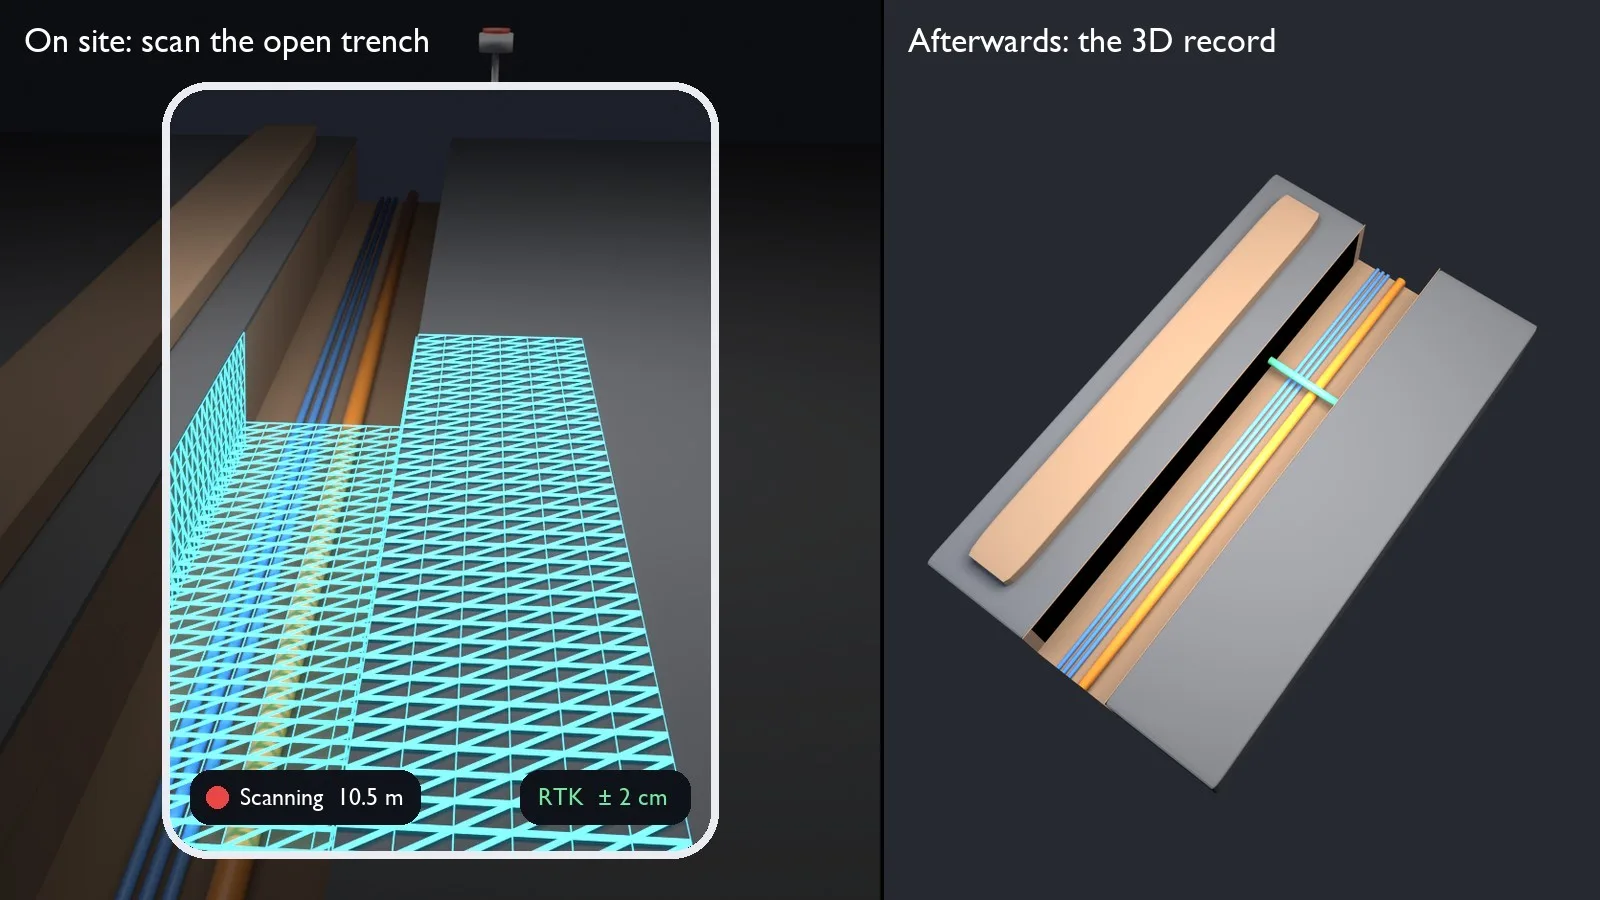
Ilustración: el escaneo se forma en pantalla mientras el operario recorre la zanja y se convierte en un registro 3D de ese tramo
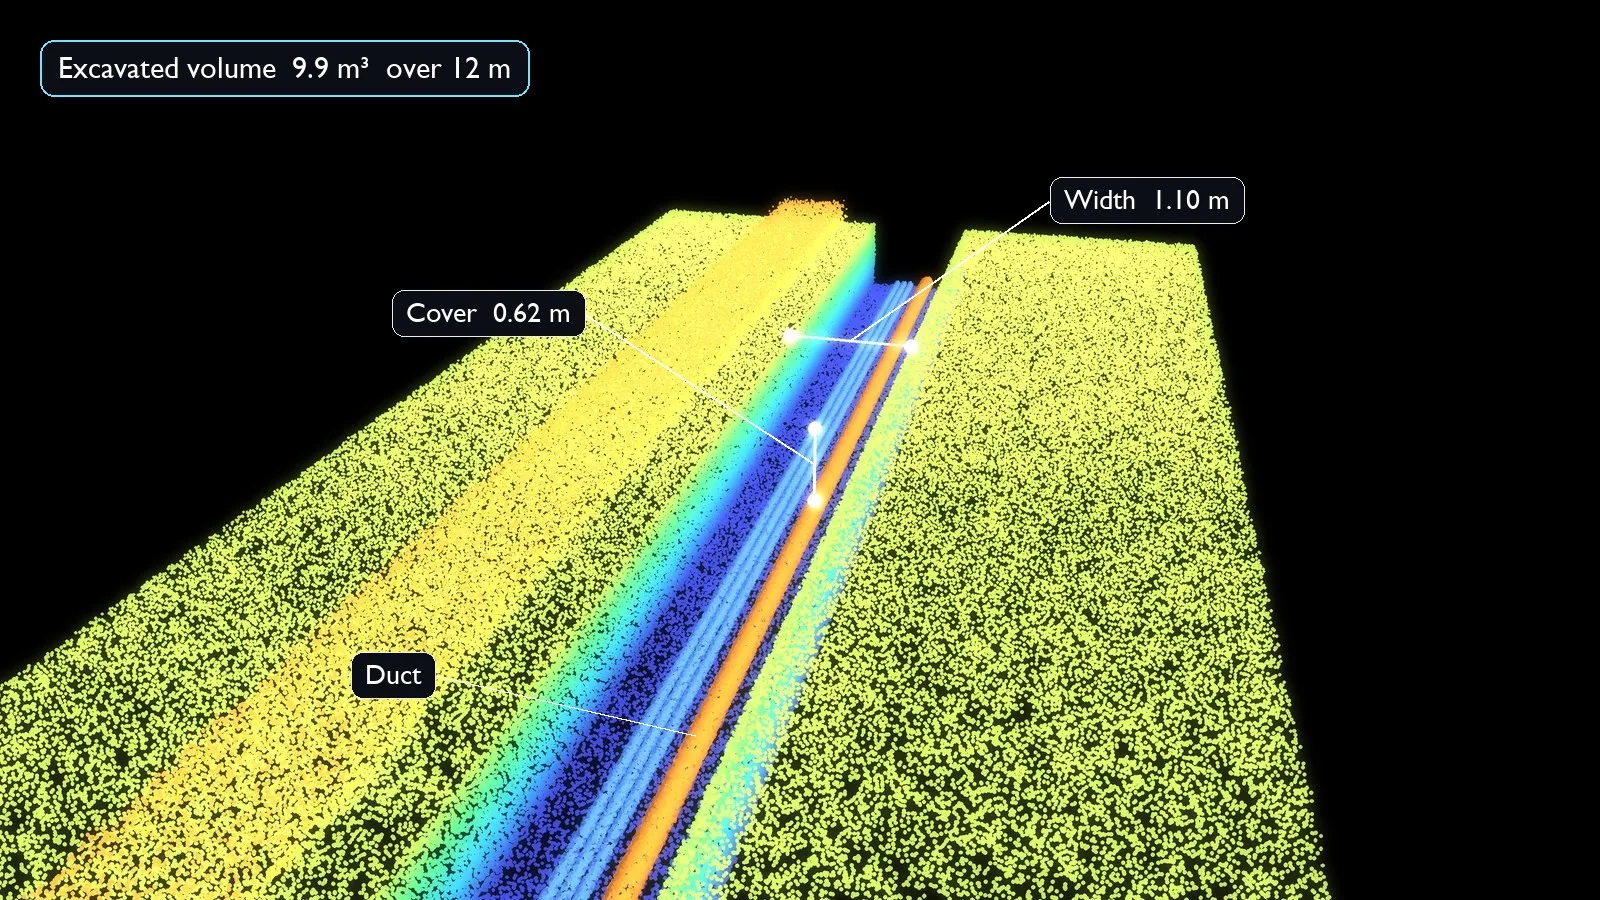
Ilustración: un escaneo de zanja como nube de puntos, coloreada por profundidad, con mediciones tomadas en ella
El resultado es una nube de puntos densa y en color y una malla texturizada de la zanja abierta:
- Registra lo que el escáner pudo ver. Conductos, accesorios, lecho de asiento, cruces con otras instalaciones, las paredes de la zanja y la superficie a ambos lados, hasta donde los cubrió el operario. Todo lo que quede oculto bajo otro objeto, bajo el agua o tras la pared de la zanja no aparece en el escaneo, por lo que la cobertura se comprueba en pantalla antes de marcharse.
- Es medible después. La profundidad de recubrimiento, la anchura de la zanja, la separación entre conductos y la distancia libre hasta una tubería que la cruza se obtienen del escaneo en la oficina, meses después del relleno.
- Está georreferenciado. Alineada con los puntos RTK, la nube se sitúa en coordenadas reales, de modo que el escaneo se incorpora a un GIS o a un plano CAD en su posición. La precisión de esa posición procede de las comprobaciones independientes descritas en Qué significa la precisión en este caso, no de la alineación en sí.
- Se desenvuelve bien con sombra y suelo desnudo. El LiDAR mide la profundidad con su propia luz infrarroja, de modo que la geometría de una zanja a la sombra con paredes de tierra lisa se escanea incluso donde las fotografías por sí solas tendrían dificultades. El color y la textura siguen necesitando luz, el alcance se limita a unos 5 m, y la luz solar intensa, el agua estancada y las superficies húmedas o muy oscuras reducen la calidad de los datos de profundidad.
- Se exporta en formatos estándar. Nubes de puntos como LAS, PLY y E57, mallas como OBJ, junto con la línea medida.
En unos pocos metros, la geometría de un escaneo LiDAR de teléfono suele tener una precisión de alrededor de un centímetro en buenas condiciones. En un recorrido más largo, el seguimiento del teléfono deriva, por lo que los tramos se mantienen cortos y se vinculan a puntos medidos a lo largo de su longitud. La posición absoluta procede del receptor y de la alineación, no del teléfono.
Cruces y empalmes
Los tramos rectos son la parte fácil. Los lugares que causan problemas más adelante son aquellos donde se encuentran las instalaciones: un conducto de fibra que gira hacia una arqueta, una conducción de agua que pasa por debajo, un cable eléctrico que cruza en ángulo. Un escaneo los registra todos juntos, en un mismo sistema de coordenadas, con las distancias libres entre ellos.
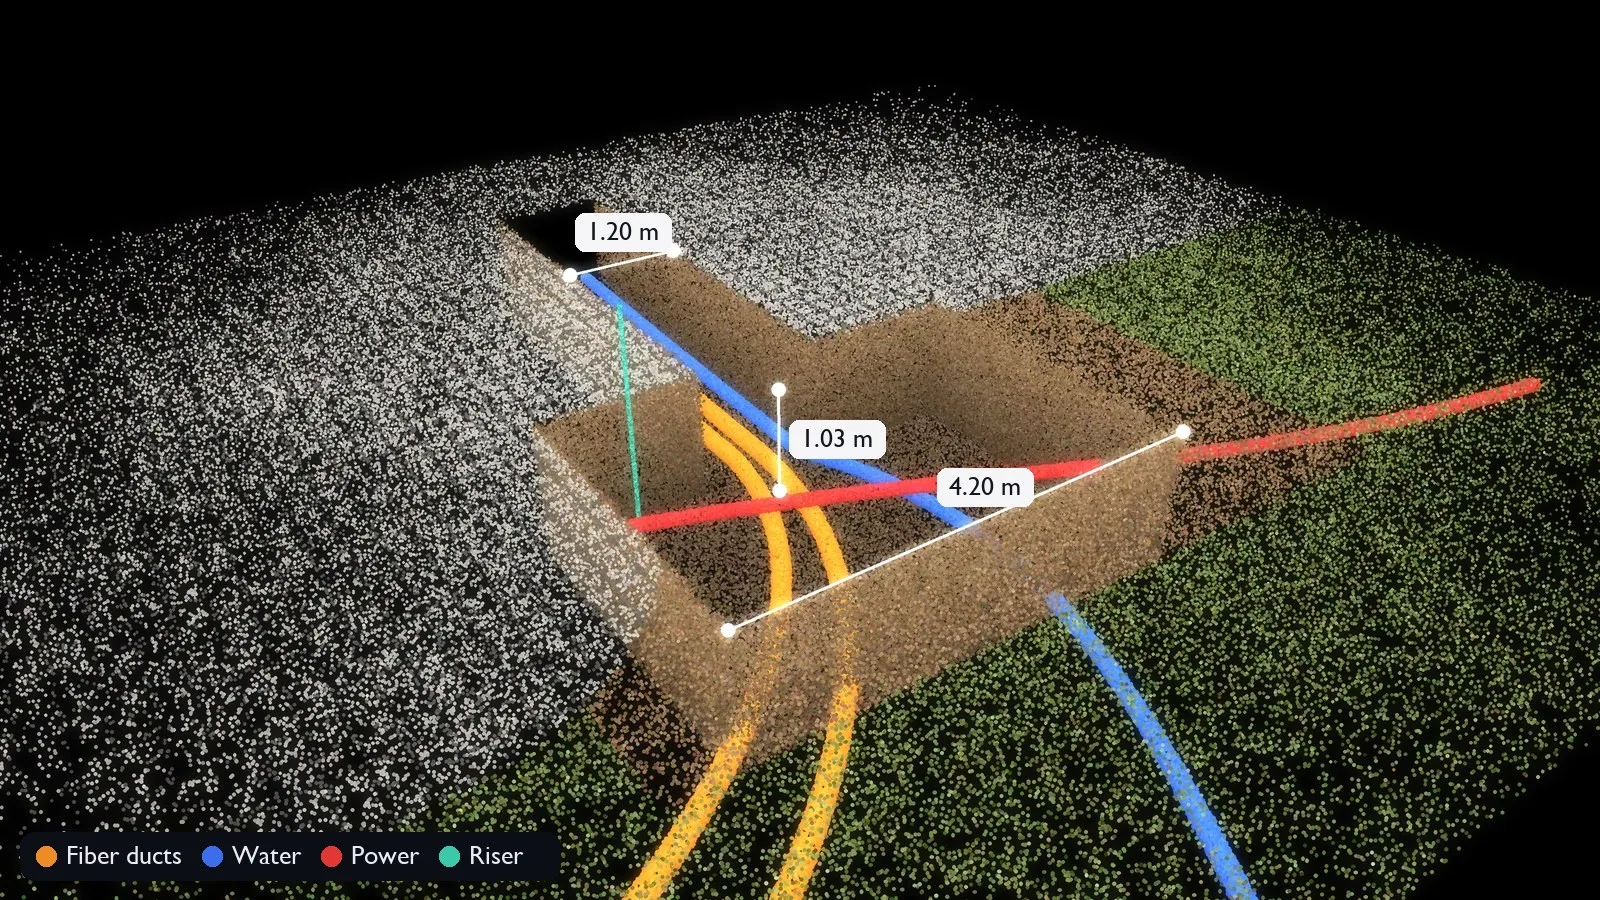
Ilustración: una excavación escaneada como nube de puntos, con las instalaciones que se cruzan en ella y mediciones tomadas sobre el escaneo
Medición de volumen
El mismo escaneo mide el volumen. Laan Labs incorporó la medición de volumen a 3D Scanner App, la aplicación de escaneo LiDAR que creó, y el método se aplica directamente al trabajo en zanjas: la superficie escaneada se cierra contra un plano de referencia y se calcula el volumen encerrado.
En una zanja, eso da el volumen excavado entre la superficie original y el fondo de la zanja, tramo por tramo. En el caso del montón de tierra sobrante junto a ella, da el volumen de material retirado. Ambas son cifras que un contratista, de otro modo, estima: para las cantidades de relleno y de lecho de asiento, para la eliminación de residuos y para facturar el trabajo por metro cúbico con un escaneo que respalde la cifra.
Splats gaussianos para el detalle fino
El LiDAR aporta geometría y escala. No resuelve el rotulado de un conducto, la etiqueta de un cierre de empalme ni el estado de la cubierta de un cable. Para eso, en la misma visita al sitio se añade un splat gaussiano.
El operario toma con el teléfono un vídeo corto o un conjunto de fotografías a lo largo de la zanja. Esas imágenes se reconstruyen como un splat: una escena 3D fotorrealista que puede explorarse desde los puntos de vista que cubrió la captura. Cerca de esos puntos de vista conserva gran parte del detalle de las fotografías; lejos de ellos, y en las zonas fotografiadas solo desde un lado, la calidad disminuye. Los objetos delgados, las superficies húmedas y reflectantes y los cables enredados, que una malla LiDAR suaviza, se reproducen mejor que en una malla.
Ilustración: de la nube de puntos al splat gaussiano a medida que el entrenamiento refina la escena
- Ver lo que se instaló. Los códigos de color y la cinta de señalización se ven con claridad. Las marcas impresas y las etiquetas de los conductos solo son legibles allí donde la cámara se acercó lo suficiente y la luz era buena, por lo que las fotografías originales se conservan con el registro a resolución completa, cada una vinculada al lugar donde se tomó. Para leer una marca, la fotografía es la prueba y el splat es la forma de encontrarla.
- Ver el estado. Las uniones, los sellados, el lecho de asiento y el estado de las instalaciones existentes en un cruce se registran tal como se encontraron.
- Geometría y aspecto juntos. El splat se alinea con el escaneo LiDAR y con los puntos RTK, por lo que se sitúa en las mismas coordenadas. Las mediciones se toman del escaneo y de los puntos medidos; el splat sirve para mirar, no para medir.
Procesado en un Mac
El entrenamiento de un splat suele implicar subir las imágenes a una GPU en la nube. Laan Labs lo ejecuta en un Mac. Su propio entrenador está escrito en Metal para Apple Silicon, el mismo motor en el que se basa 3D Splat App, de modo que las capturas de un día se procesan en un portátil en la oficina de la obra o de vuelta en el depósito, y las imágenes nunca salen de la organización. Eso importa en el caso de los registros de infraestructuras, que muchos propietarios no pueden enviar a una nube de terceros.
El splat terminado se comprime y se abre en un navegador junto al escaneo y la línea medida. Consulte Entrenamiento de splats gaussianos en Mac con Metal y Gaussian splatting y campos de radiancia.
Receptores
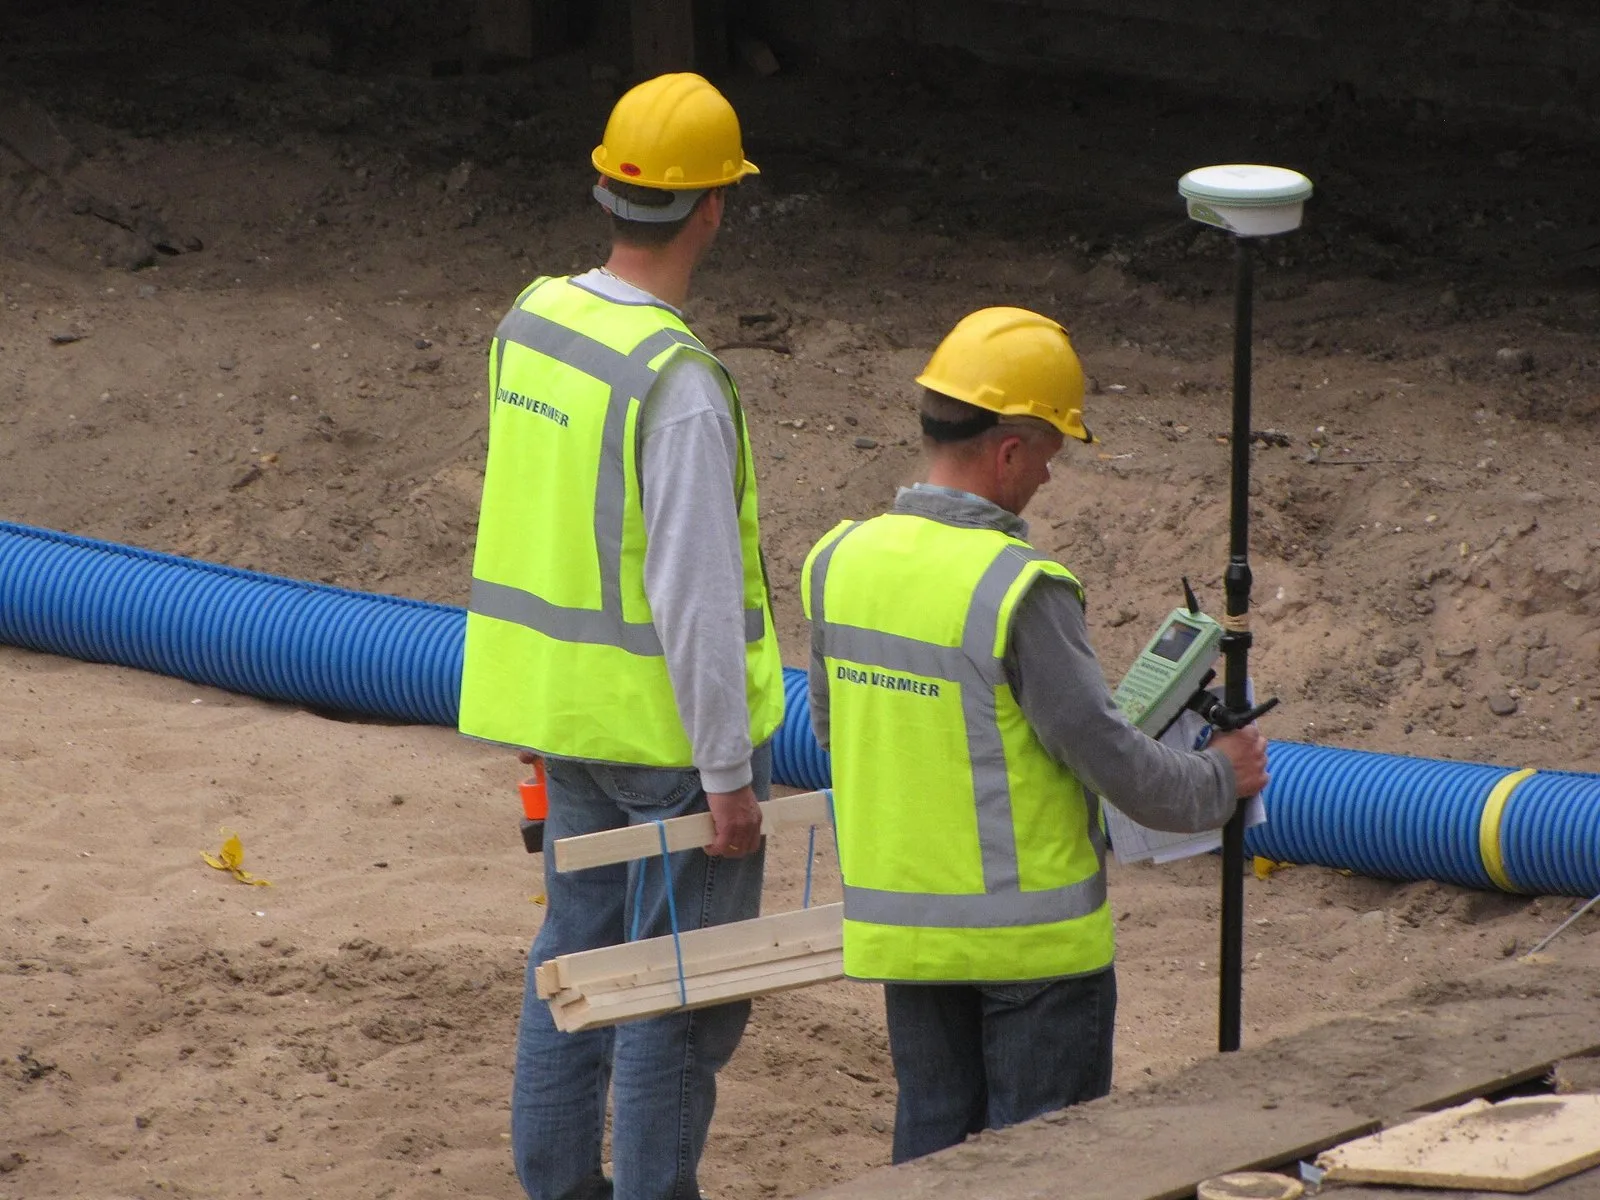
Un receptor GNSS móvil en uso junto a una tubería antes del relleno. Foto: JoeNomi 1961, Wikimedia Commons, CC BY-SA 3.0. Se muestra a modo de ilustración; no es un proyecto de Laan Labs.

El flujo de trabajo es independiente del receptor. Laan Labs ha integrado equipos GNSS de Emlid, Leica Geosystems, Trimble y Bad Elf, entre otros. Los receptores se conectan por Bluetooth o Wi-Fi, la salida NMEA estándar se lee directamente y se aplican correcciones NTRIP para RTK.
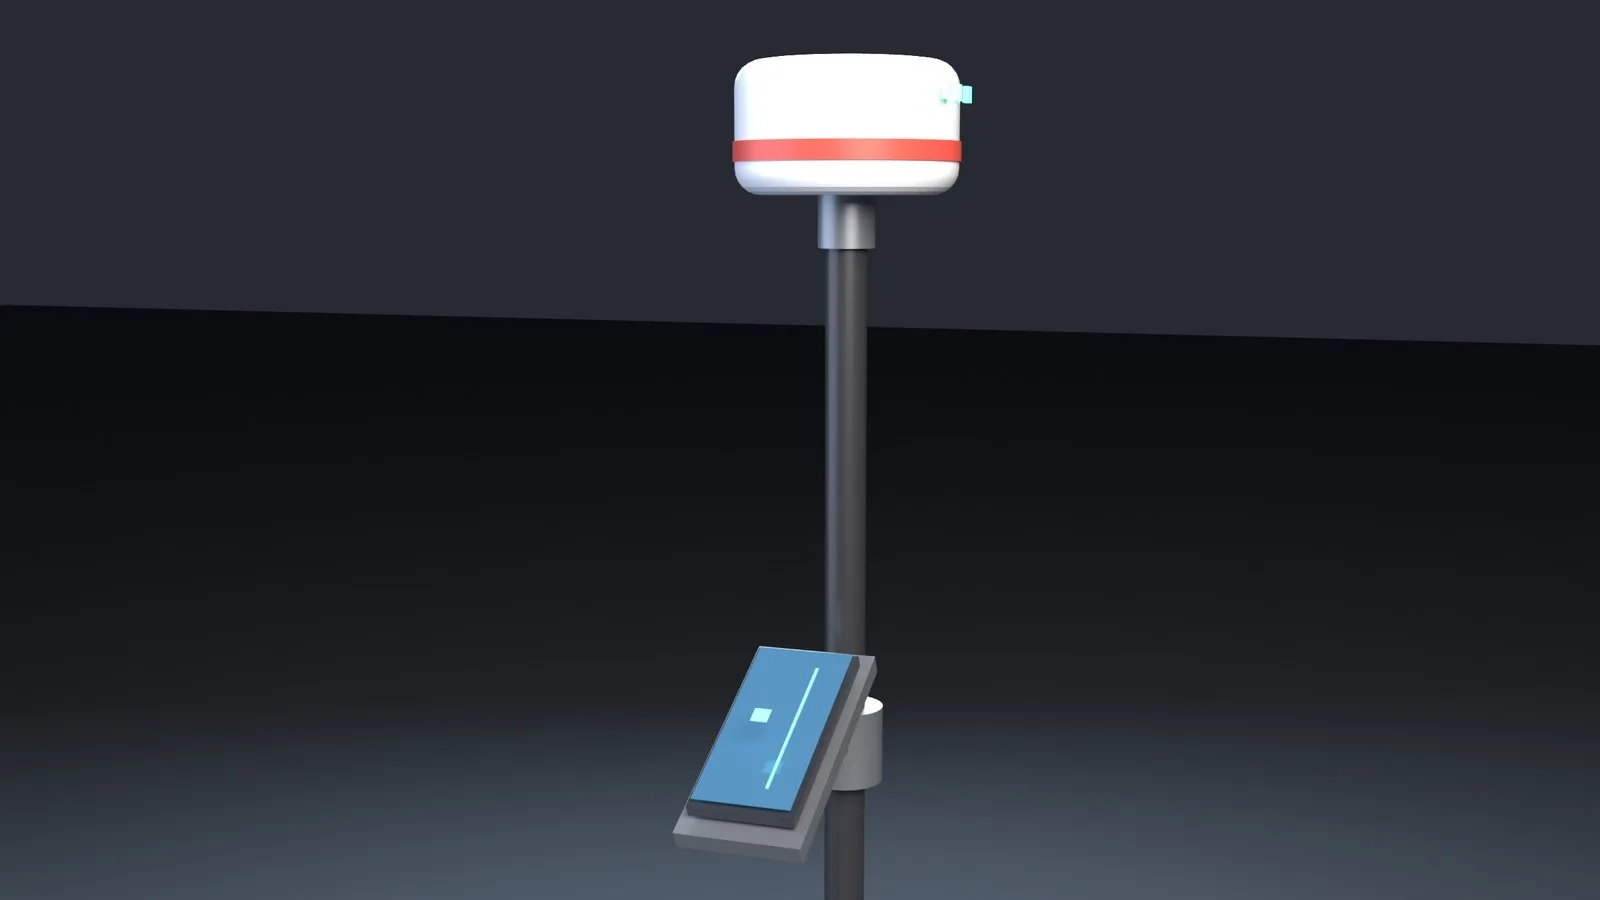
Ilustración: el teléfono va en el jalón debajo del receptor, de modo que una sola persona mide, escanea y comprueba el resultado
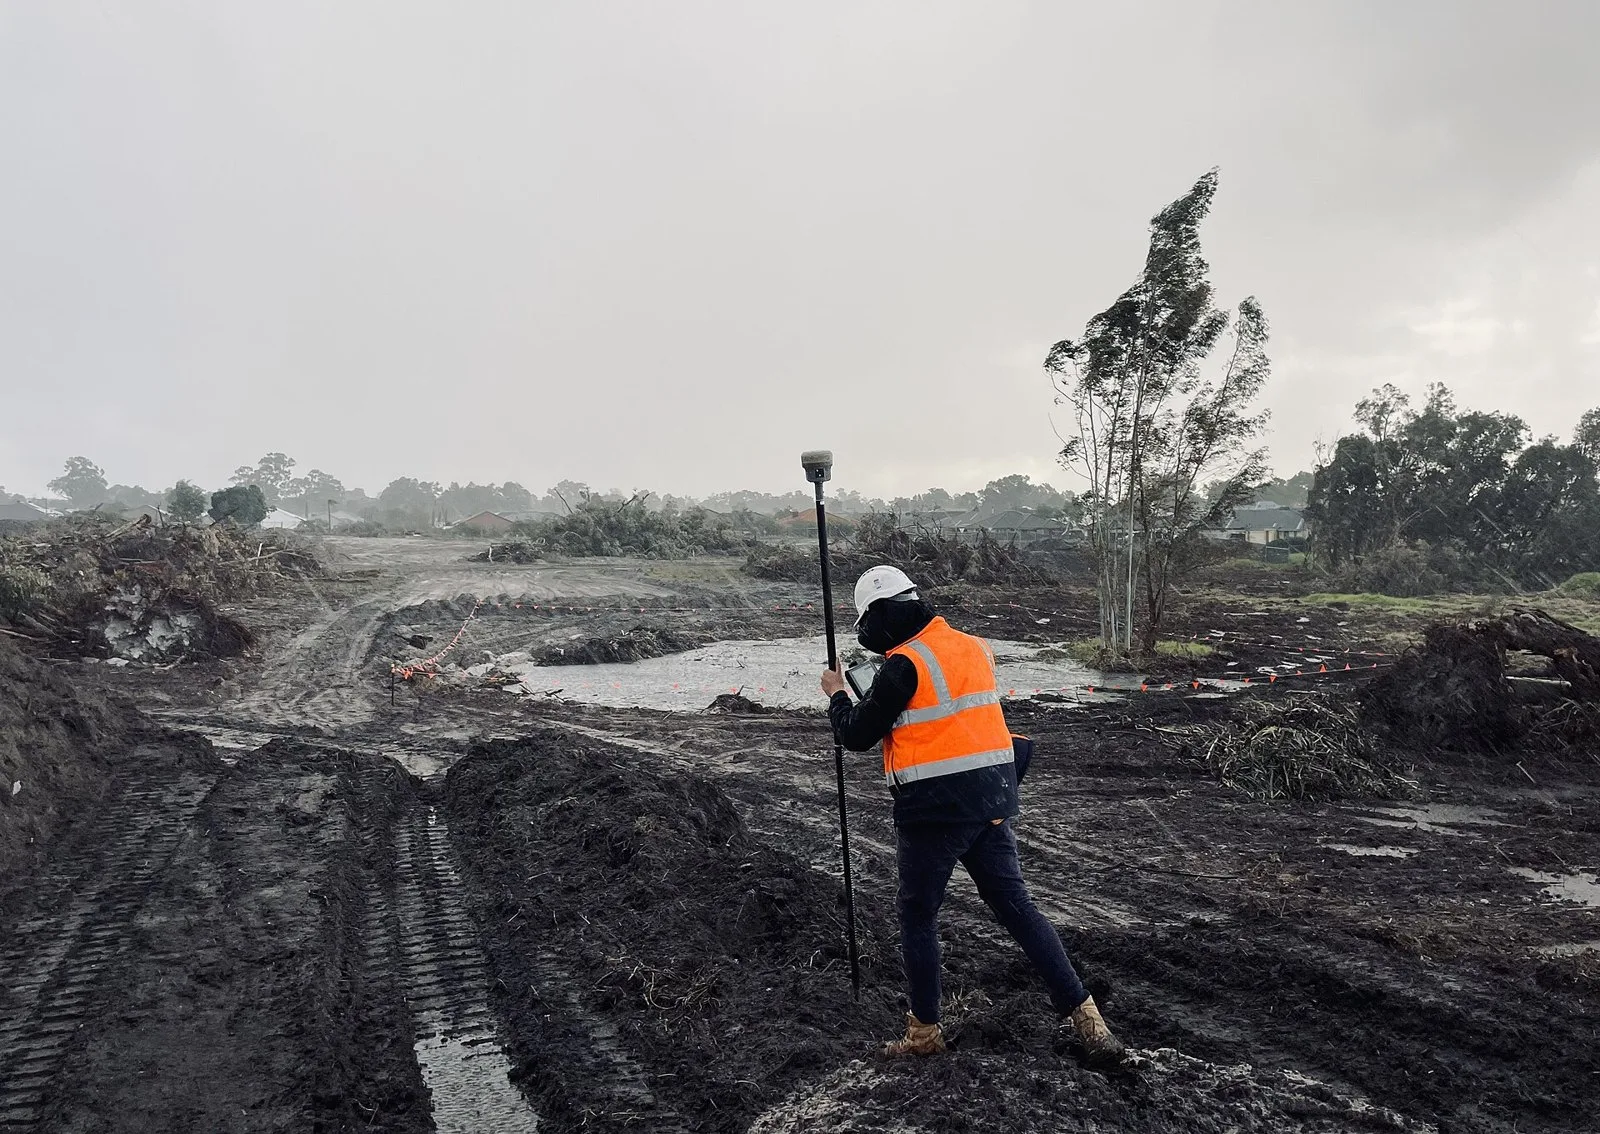
Un receptor RTK móvil en una obra de urbanización. Foto: Cvstr, Wikimedia Commons, CC BY 4.0. Se muestra a modo de ilustración; no es un proyecto de Laan Labs.

La fuente de posición siempre se muestra tal como es. Una solución fija RTK de grado centimétrico, un receptor submétrico y la propia ubicación del teléfono nunca se presentan del mismo modo, y una observación tomada sin solución fija se marca como tal. Un registro que afirma tener 5 cm de precisión tiene que poder demostrarlo, con mediciones de comprobación y no solo con la propia estimación del receptor.
Realidad aumentada, antes y después del relleno
La realidad aumentada está presente en todo el flujo de trabajo, no solo al final. El teléfono sabe dónde está gracias al receptor y cómo está orientado gracias a su propio seguimiento, de modo que todo lo que tenga coordenadas puede dibujarse en su lugar sobre la vista de la cámara.
Mientras la zanja está abierta
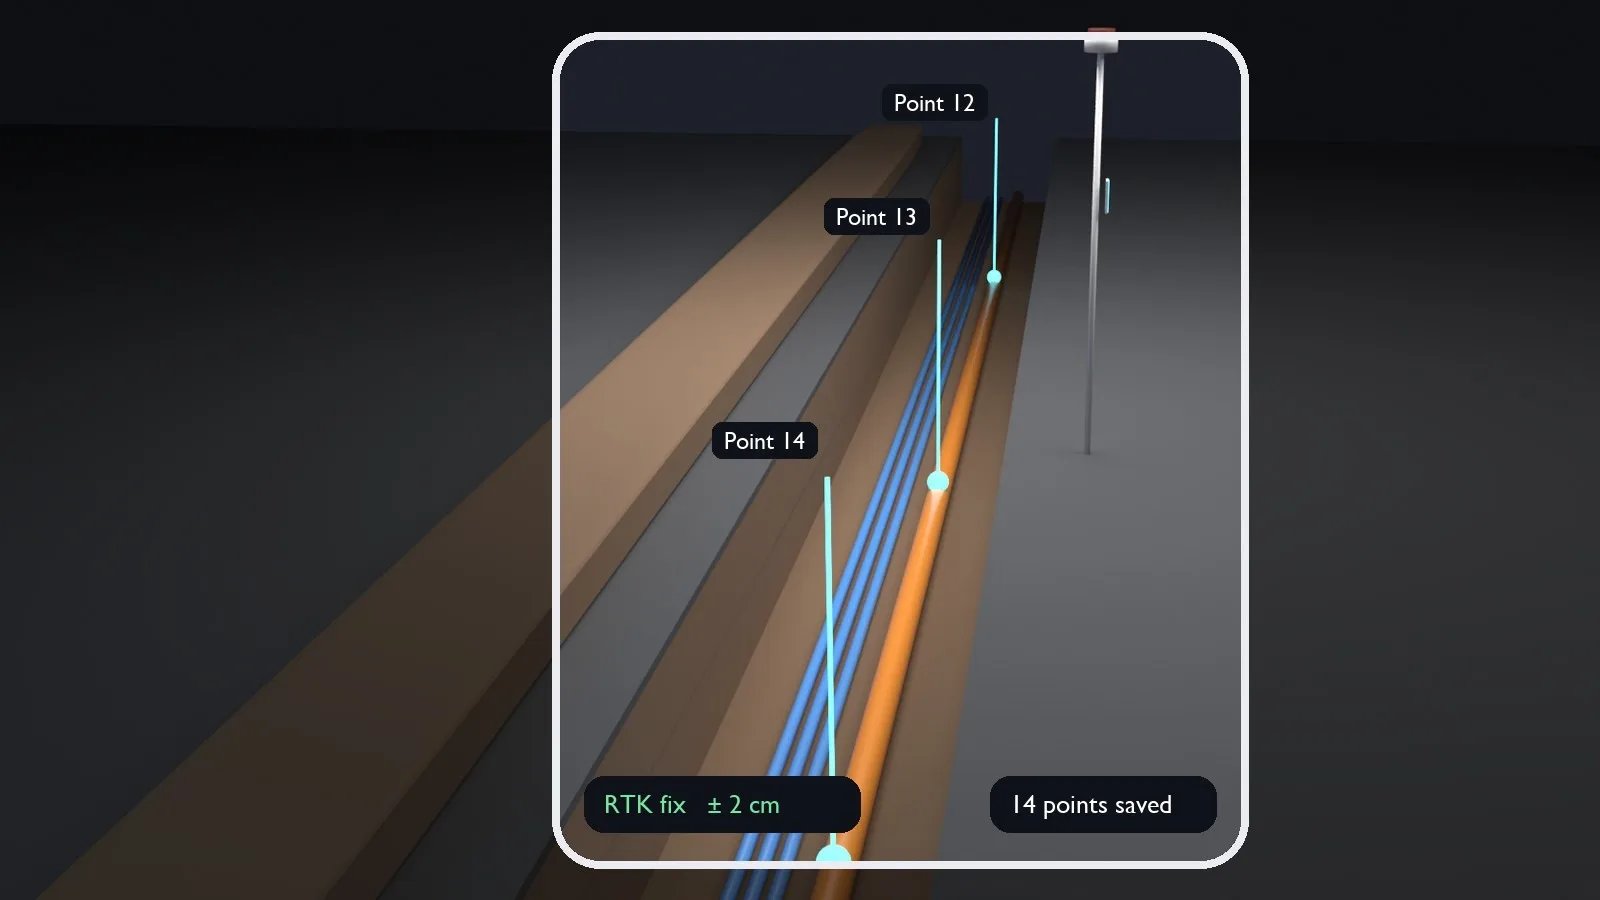
Ilustración: puntos medidos mostrados en su lugar durante la captura
- Ver lo que se ha medido. Cada punto aparece sobre el conducto donde se tomó, de modo que una curva omitida o un hueco de más de 20 m resultan evidentes antes de que la cuadrilla avance.
- Ver lo que se ha escaneado. El escaneo se dibuja sobre la zanja a medida que crece, mostrando qué tramos están cubiertos y cuáles necesitan otra pasada.
- Ver el diseño. El trazado previsto y las instalaciones existentes del GIS se muestran sobre el terreno por delante de la excavadora, de modo que una desviación respecto al diseño se advierte cuando aún puede registrarse o corregirse.
- Conocer la solución. El estado RTK y la precisión estimada del receptor permanecen en pantalla, de modo que nadie registra un punto con una posición degradada sin saberlo.
Las superposiciones son menos exactas que las coordenadas en que se basan. Dependen del rumbo y del seguimiento del teléfono además del receptor, por lo que una superposición es una guía de dónde mirar y una comprobación de que no se ha omitido nada, no una medición.
Después de cerrar la zanja
El registro importa más el día en que alguien tiene que volver a excavar en ese lugar. Con la línea almacenada en coordenadas reales, la AR la muestra en su lugar: el trazado dibujado sobre el suelo a través de la cámara del teléfono, con la distancia al punto más cercano y su profundidad registrada.
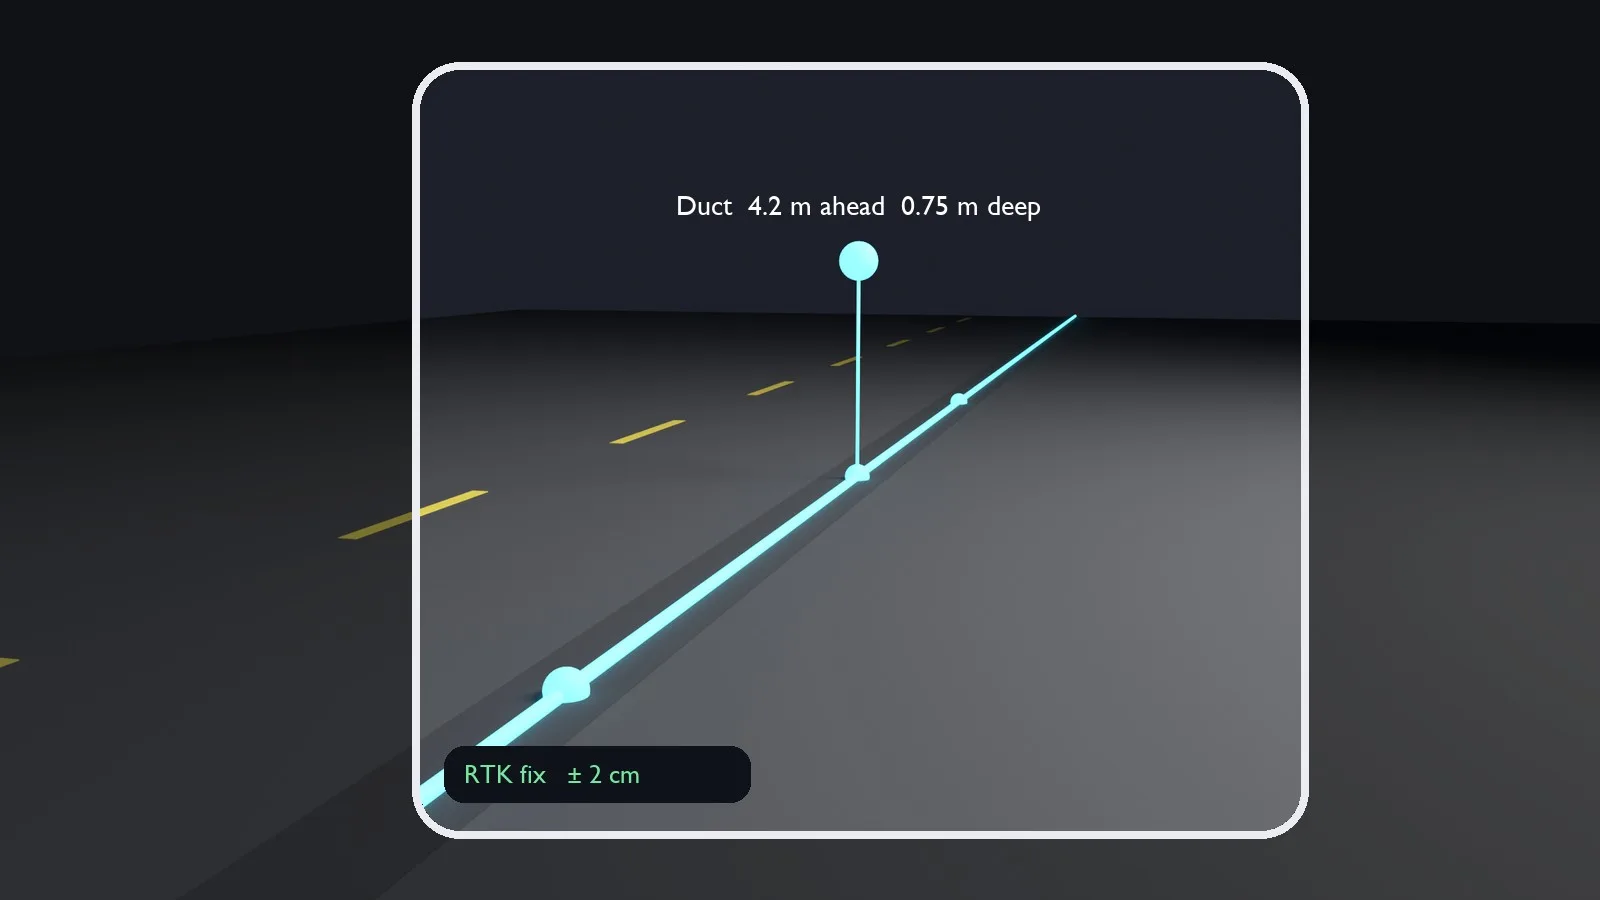
Ilustración: el trazado registrado mostrado en su lugar sobre la superficie cerrada
- Caminar hasta el activo. El rumbo y la distancia conducen a una cuadrilla hasta una unión, un extremo de conducto o un cruce sin tener que buscarlo.
- Mirar dentro del suelo. El escaneo de la zanja abierta puede mostrarse donde se capturó, de modo que la cuadrilla vea lo que hay bajo la superficie antes de romperla.
- Informar a cualquiera. Un jefe de obra, un inspector de la autoridad viaria o una empresa de servicios vecina ve el trazado en el sitio, sin tener que leer un plano.
La AR es una ayuda para localizar. Muestra dónde dice el registro que está la línea, con la incertidumbre del registro, de la posición GNSS y del rumbo del teléfono detrás. No sustituye a la localización de instalaciones ni a los procedimientos de excavación segura.
Por qué actuar ahora
- La ventana es corta. La documentación con este nivel de exigencia solo puede capturarse mientras la zanja está abierta. Un método que requiera reservar una cuadrilla topográfica puede ser difícil de coordinar dentro de esa ventana.
- Cada vez es más una condición. Del permiso, del contrato y de la financiación. El trabajo que no pueda documentarse con la precisión requerida corre el riesgo de tener que rehacerse y de sufrir retrasos en la aceptación y en el pago.
- La información tiene que poder compartirse. Se espera que los propietarios de infraestructuras faciliten la ubicación y el trazado georreferenciados de lo que poseen. Los registros que nacen como datos GIS no tienen que digitalizarse después a partir de croquis.
- Un buen registro reduce el riesgo más adelante. Una cuadrilla que sabe dónde se registró una línea, y qué fiabilidad tiene ese registro, pierde menos tiempo buscando y es menos probable que la dañe. Reduce el riesgo; no lo elimina, y la localización previa a la excavación sigue siendo aplicable.
Un teléfono y un receptor, utilizados con un procedimiento verificado, pueden convertir esa documentación en una parte rutinaria del tendido de la línea.
Empiece con un piloto
El primer paso práctico es una cuadrilla y un tramo real de zanja, medido con el propio receptor del cliente y comprobado con respecto a un control independiente. Eso muestra qué precisión ofrece el procedimiento en el sitio y cómo encaja entre el tendido y el relleno.
Laan Labs construye el flujo de trabajo en torno a los códigos de elementos y los sistemas de coordenadas propios de cada organización, lo integra con un GIS o una plataforma de gestión de activos, o lo entrega como una aplicación dedicada. Descubra cómo trabaja Laan Labs con el sector de las infraestructuras y los servicios públicos o contáctenos para hablar de un proyecto.
Tecnologías utilizadas
RTK GNSS, NTRIP, LiDAR de iPhone, nubes de puntos, Gaussian Splatting, Metal, medición de volumen, fotogrametría, ARKit, realidad aumentada, GeoJSON, DXF, LandXML, LAS, E57
Trabaje con Laan Labs
Pipelines de captura 3D para inspección y documentación
Pipelines de captura de extremo a extremo que convierten un escaneo con el teléfono en un registro medido, georreferenciado y compartible del estado de un emplazamiento o de un activo.
Descargar este artículo
Obtenga el código fuente en Markdown para leerlo sin conexión