GNSS、RTK、AR によるオープントレンチのスキャン - 欧州の光ファイバー記録規則への対応
欧州の光ファイバー敷設には、いまや記録の規則が伴います。溝を埋め戻す前に、すべての管路がどこにあるかを座標で記録することです。スマートフォン、RTK 受信機、拡張現実を使えば、これを数分で行えます。

ビジネス上の課題
欧州各地で、光ファイバーが図面化を上回る速さで地中に敷設されています。溝は狭く浅くなり、クルーは1日に数十から数百メートルを進み、溝が開いているのは数週間ではなく数時間です。埋め戻されてしまえば、何がどこにあるかの唯一の記録は、溝が開いている間に書き留められたものだけになります。
長い間、その記録はスケッチと、縁石までの数か所のメジャー計測でした。それでは、もはや十分ではありません。ドイツの光ファイバー建設、そして EU 全域のインフラ情報に関する現在の規則は、具体的なものを求めています。線路の位置を座標で、定められた精度で、GIS が読み込める形式で示すことです。
求められているのは、正確で、位置情報を持つ竣工記録を、溝を埋め戻す前に記録することです
規則が求めているもの
3つの規則が、しばしば一緒に挙げられます。それぞれ内容は異なります。
| 規則 | 対象 |
|---|---|
| ドイツ:DIN 18220(2023年8月) | 光ファイバーケーブルと管路の、トレンチ工法、ミリング工法、プラウ工法に関する規格。x、y、z 軸の測量データを20 m以下の間隔で取ること、設置したものの詳細、GIS 互換形式での記録を求めている。車道への浅層敷設では、標準偏差の上限が5 cmに引き下げられる。 |
| ドイツ:電気通信法(TKG)第127条第8項 | 道路管理者は、同意に条件を付けることができ、その中には、当該管理者の管轄区域での慣例に従い、電気通信線の位置を地理座標で記録することも含まれる。 |
| EU:ギガビットインフラ法、規則(EU)2024/1309、第4条 | 事業者は、既存の物理インフラに関する情報を提供しなければならず、これにはその位置情報付きの所在地と経路が含まれる。 |
ドイツ政府の DIN 18220 適用ガイドは、溝がまだ開いている間に測量することを前提としており、標準偏差は一般に10 cm、前述の車道への浅層敷設では5 cmとされています。
正確に押さえておくべき点が2つあります。これらの規則はいずれも、特定の技術を指定していません。GNSS とも、拡張現実とも書かれていません。また、DIN 18220 は技術規格であり、それ自体は法律ではありません。契約、助成条件、許可条件を通じて拘束力を持ち、受け入れられる技術的慣行の基準にもなります。
これらの規則に共通しているのは、期待される成果です。線路の記録を、実際の座標で、センチメートル級の精度で、他の人が自分のシステムに読み込める形で残すことです。これをメジャーで作るのは非常に難しく、溝を閉じた後では、まったく作れません。
出典:Gigabitbüro des Bundes の DIN 18220 に関する説明、 DIN 18220 の適用ガイド、 TKG 第127条、 規則(EU)2024/1309、 規格の法的位置づけに関する DIN の説明。 これは概要を把握するための要約であり、法的助言ではありません。個別のプロジェクトの要件は、その契約と許可によって定まります。
アプローチ:溝が開いている間にスキャンする
Laan Labs のアプローチは、測量を、すでに現場にいるクルーの手に委ねます。機材は、LiDAR を搭載したスマートフォンまたはタブレットと、ポールに取り付けた RTK GNSS 受信機です。
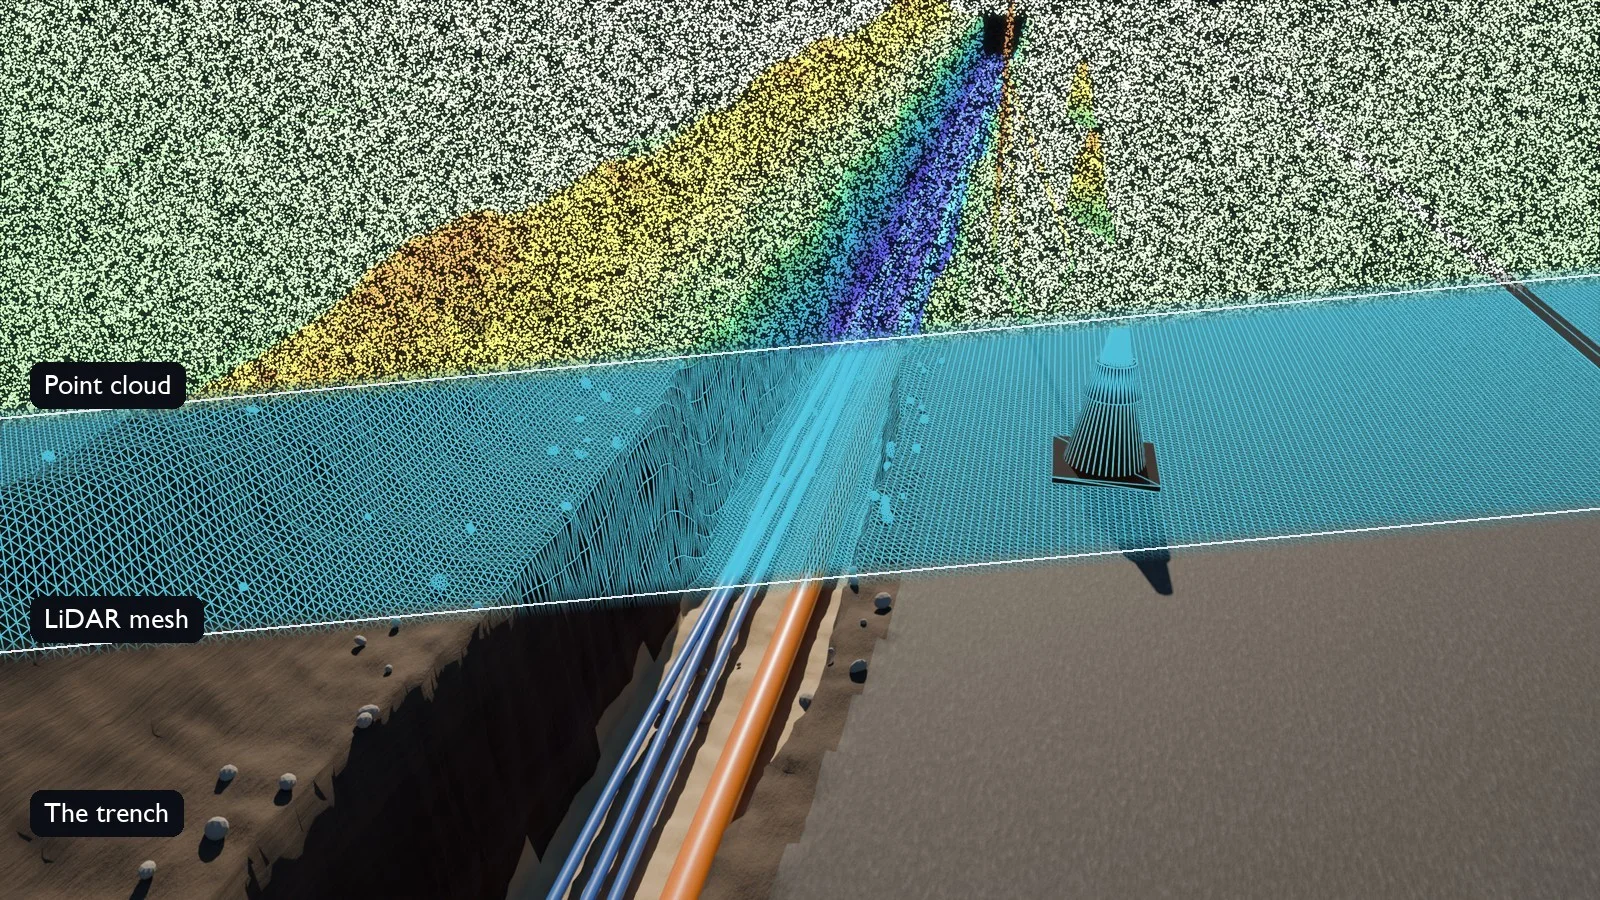
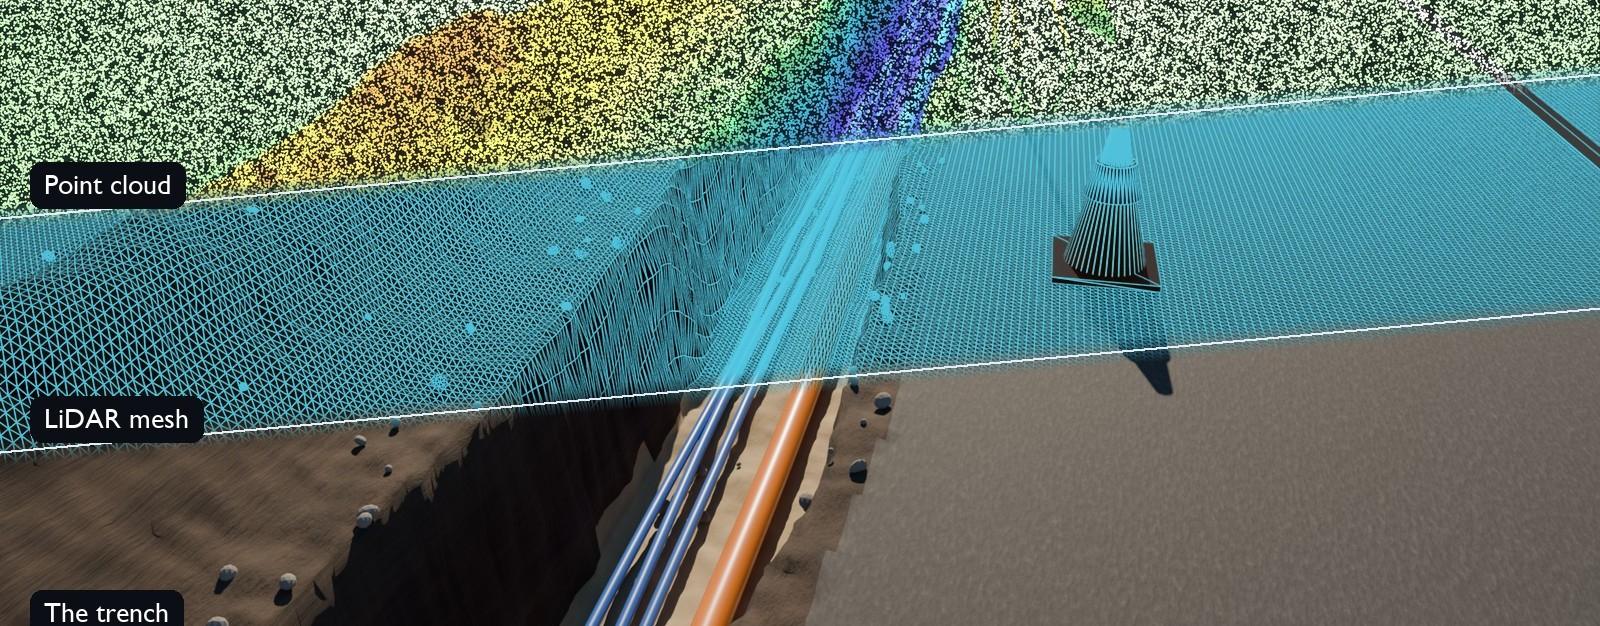
イメージ:同じ溝を、実際の見た目、LiDAR メッシュ、深度で色分けした点群で表示したもの
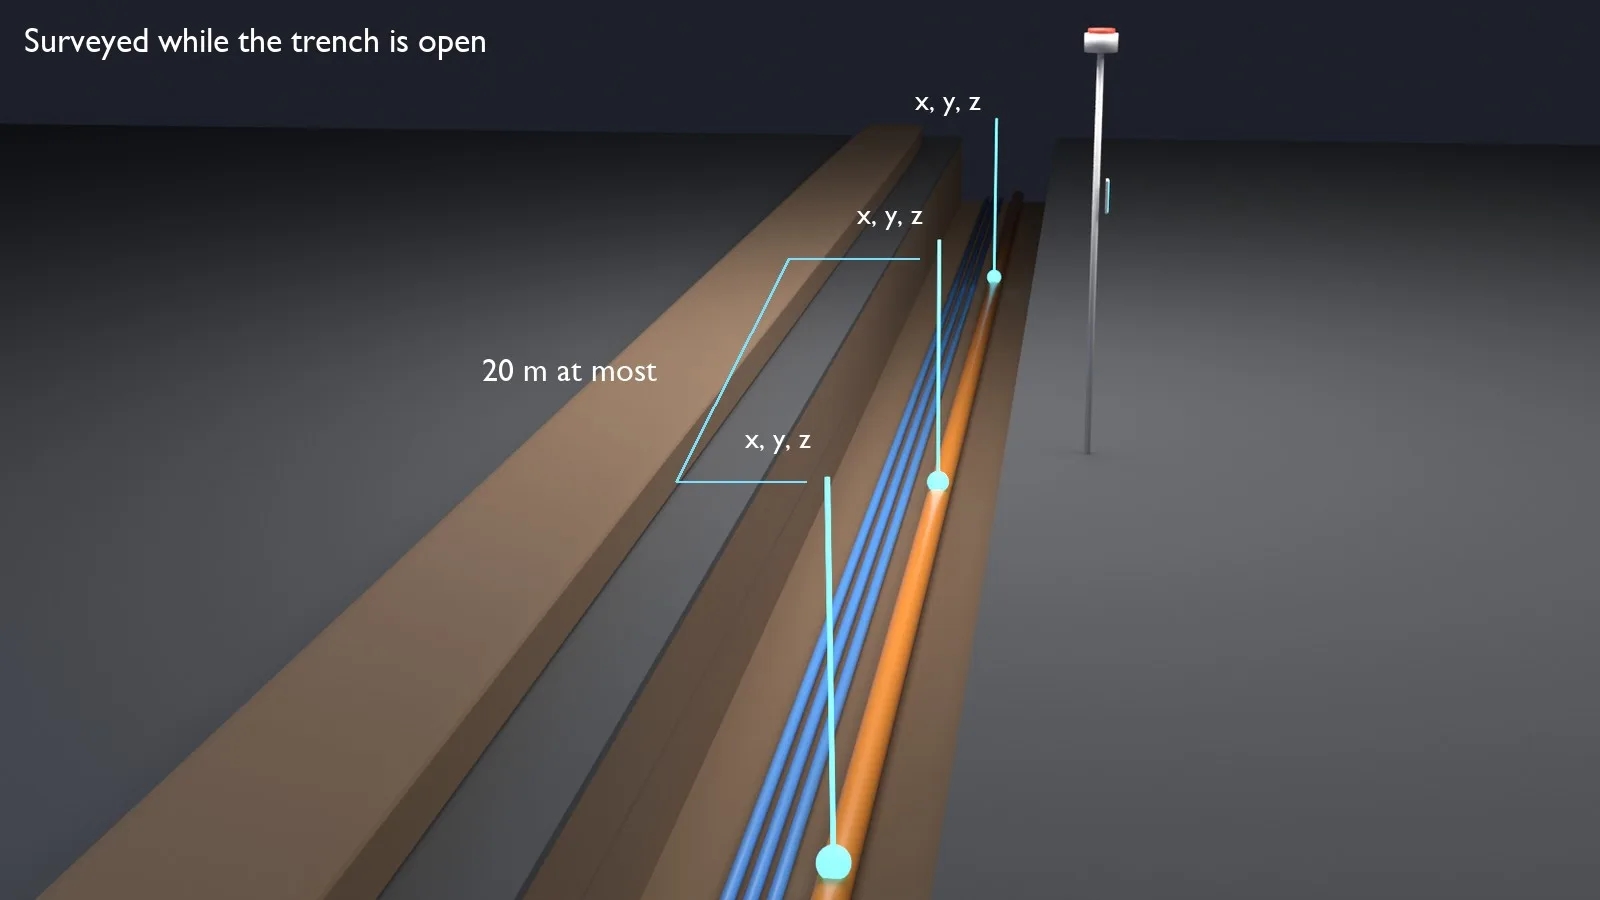
イメージ:埋め戻し前に、RTK ローバーで管路に沿って取った測量点
- **測位を確定する。**受信機はスマートフォンと、NTRIP 経由の補正サービスに接続します。RTK の固定解が得られ、空が開けていれば、測量グレードの受信機は通常、自身の位置を1〜3 cmで推定します。これはアンテナについての受信機の推定値であり、完成した記録の精度ではありません。後者についてはここでいう精度とはで説明します。
- **線路を測量する。**管路上の、方向が変わる各箇所と、その間の一定の間隔で、20 mの上限よりも十分に短く点を取ります。各点には、x、y、z、測位の状態、推定精度が付きます。
- **溝をスキャンする。**iPhone の LiDAR スキャンが、溝そのものを記録します。管路、継手、被り深さ、他の埋設物との交差部、周囲の状況です。スキャンは測量点に位置合わせされて実際の座標に置かれ、その位置合わせの残差も一緒に保存されます。
- **敷設したものを加える。**管路の種類、本数、寸法、敷設方法を、組織独自のフィーチャコードで、写真とともに記録します。
- **確認する。**既知の基準点に対するチェックショットで、受信機の報告とは独立に、当日の水平・垂直方向の誤差を測定し、その残差はデータとともに保管されます。
- **エクスポートする。**線路、点、その属性が、プロジェクトの座標系で GeoJSON、CSV、DXF、LandXML として出力され、ネットワーク所有者や道路管理者の GIS にそのまま取り込めます。
この手順は、1区間あたり数分で済むように設計されており、敷設と埋め戻しの間に収まります。実際の現場でどれだけかかるかは、区間の長さ、交差の数、受信機が固定解を保持するまでの速さによって変わるため、パイロットで測るべきものです。
ここでいう精度とは
受信機が示す数値は、記録の精度ではありません。その間にはいくつもの要素があり、それぞれを管理して確認する必要があります。
| 誤差の要因 | 何が左右するか |
|---|---|
| 受信機の位置 | RTK の測位状態、衛星の配置、空の見通し、壁・車両・樹木の近くでのマルチパス |
| アンテナのオフセット | ポールの高さと、アンテナからポール先端までの実測オフセット |
| ポールの傾き | ポールを鉛直に保つこと、または傾斜補正機能付きの受信機 |
| スマートフォンとアンテナのオフセットと向き | スマートフォンのカメラとアンテナの間の実測のレバーアーム、およびそれを適用する際に使う方位 |
| スキャンのドリフト | スマートフォンのトラッキングは距離とともにずれるため、長い区間では両端だけでなく、その途中にも測量点が必要 |
| 位置合わせ | スキャンが測量点にどれだけ合っているか。残差として報告されるが、これは当てはまりの良さを示すもので、位置精度ではない |
| 座標系 | GNSS 座標からプロジェクトの座標系への変換と、使用する高さの基準 |
| AR 表示 | 上記のすべてに加え、表示時点でのスマートフォンのコンパスとトラッキング |
そのためこのワークフローでは、3つのものを別々に報告し、どれも他から想定することはありません。
- **測量点:**各点について受信機自身が出す推定値と、基準点でのチェックショットで測った誤差。
- **スキャン:**測量点への位置合わせの残差と、スキャン内の距離を現場で実測した距離と比較したもの。
- **AR オーバーレイ:**探すための補助であり、保存された座標よりも不確かさが大きいものとして表示されます。
ある現場が5 cmまたは10 cmの要件を満たすかどうかは、受信機の仕様ではなく、その現場でのこれらのチェックによって、水平方向と垂直方向の両面で確認されます。この事例は手法を説明するものであり、現地試験の結果を報告するものではありません。実際の区間で、独立した基準点に対して測定するパイロットが、Laan Labs が最初に推奨するステップです。
iPhone の LiDAR スキャン
座標の一覧は、線路がどこにあるかを示します。スキャンは、そこに何があったかを示します。iPhone Pro や iPad Pro の LiDAR センサーは、数メートル先までの深度を直接測定し、スマートフォンは、作業者が溝に沿って歩く間に、それをカメラ画像と統合します。1区間は、歩く時間でキャプチャでき、三脚もターゲットも、2人目の人手も要りません。
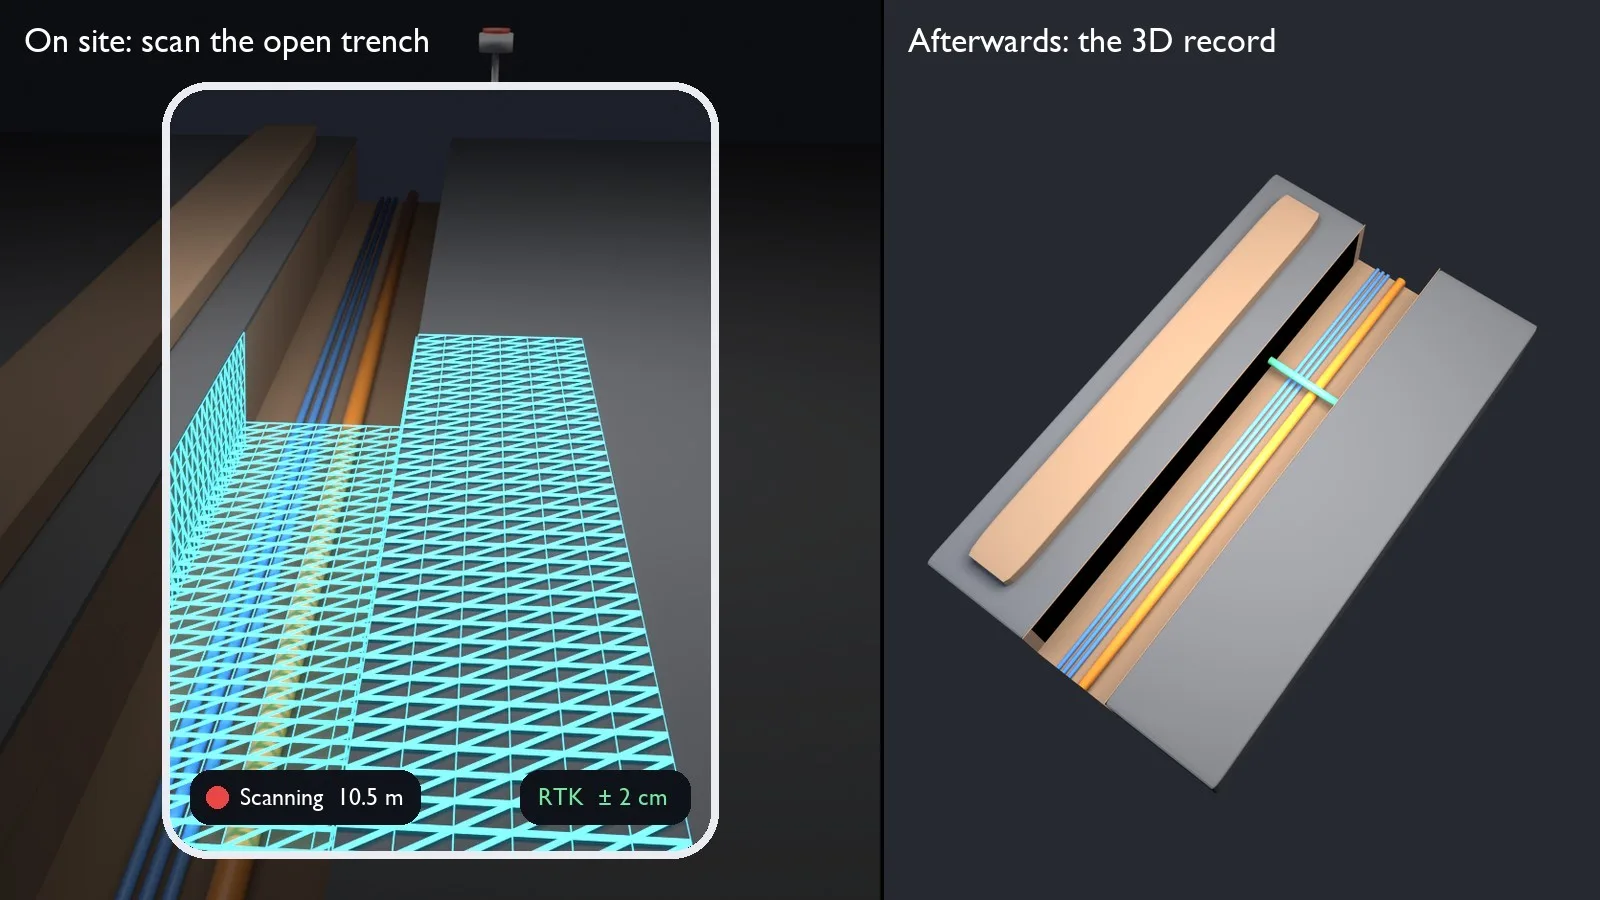
イメージ:作業者が溝に沿って歩くにつれて画面上にスキャンが形づくられ、その区間の3D記録になる
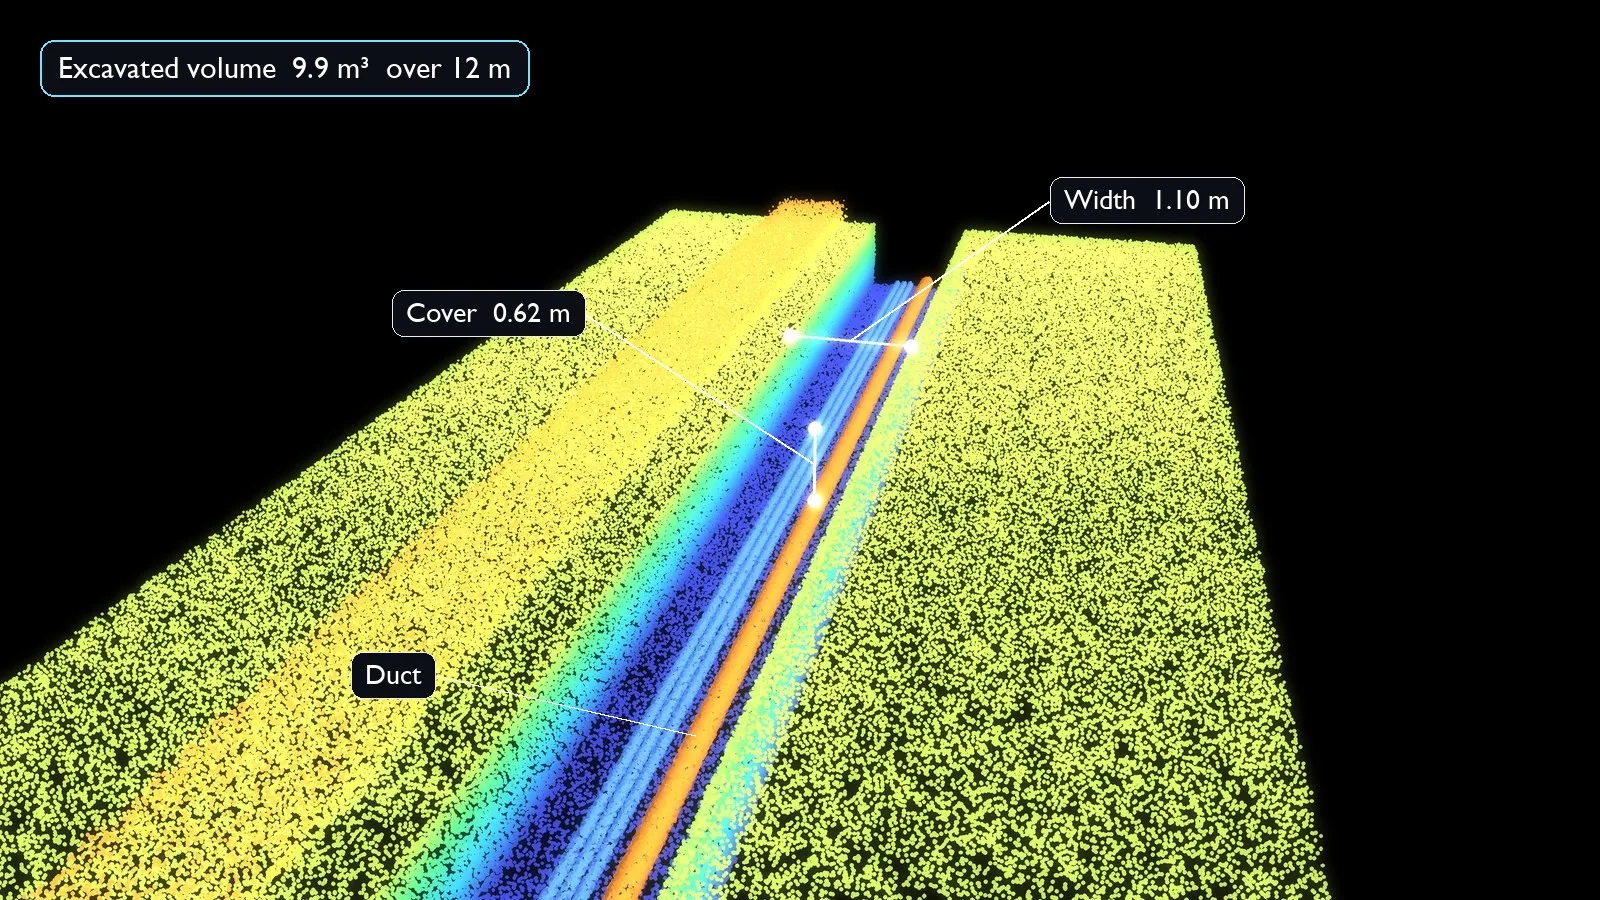
イメージ:深度で色分けした点群としての溝のスキャン。その上で計測している
結果は、オープントレンチの高密度でカラーの点群と、テクスチャ付きのメッシュです。
- **スキャナーが見えたものを記録します。**作業者がカバーした範囲での、管路、継手、敷砂、他の埋設物との交差部、溝の壁、両側の地表です。他の物の下、水中、溝の壁の裏に隠れたものはスキャンに含まれないため、現場を離れる前に画面でカバー範囲を確認します。
- **後から計測できます。**被り深さ、溝の幅、管路同士の間隔、交差する管との離隔は、埋め戻しから何か月後でも、事務所でスキャンから取れます。
- **位置情報を持ちます。**RTK の点に位置合わせされた点群は、実際の座標に置かれるため、スキャンは GIS や CAD 図面の中の正しい位置に収まります。その位置がどれだけ正確かは、位置合わせそのものではなく、ここでいう精度とはで説明した独立したチェックから得られます。
- **日陰や素地の土にも対応します。**LiDAR は自身の赤外線で深度を測るため、日陰で、壁が素地の土でできた溝でも、写真だけでは苦労する形状をスキャンできます。色とテクスチャには依然として光が必要で、範囲は約5 mに限られ、強い日差し、たまり水、濡れた面や非常に暗い面は、深度データの品質を下げます。
- **標準形式でエクスポートできます。**点群は LAS、PLY、E57、メッシュは OBJ で、測量した線路とともに出力されます。
数メートルの範囲であれば、スマートフォンの LiDAR スキャンの形状は、良好な条件下で通常1センチメートル前後の精度です。長く歩くとスマートフォンのトラッキングがずれていくため、区間は短く保ち、その途中にも測量点で固定します。絶対位置は、スマートフォンではなく、受信機と位置合わせから得られます。
交差部と接続部
直線部分は簡単な部分です。後で問題になるのは、埋設物が出会う箇所です。光ファイバーの管路がピットに曲がり込む箇所、その下を水道本管が通る箇所、電力ケーブルが斜めに交差する箇所などです。スキャンは、それらをすべて1つの座標系で、互いの離隔とともに記録します。
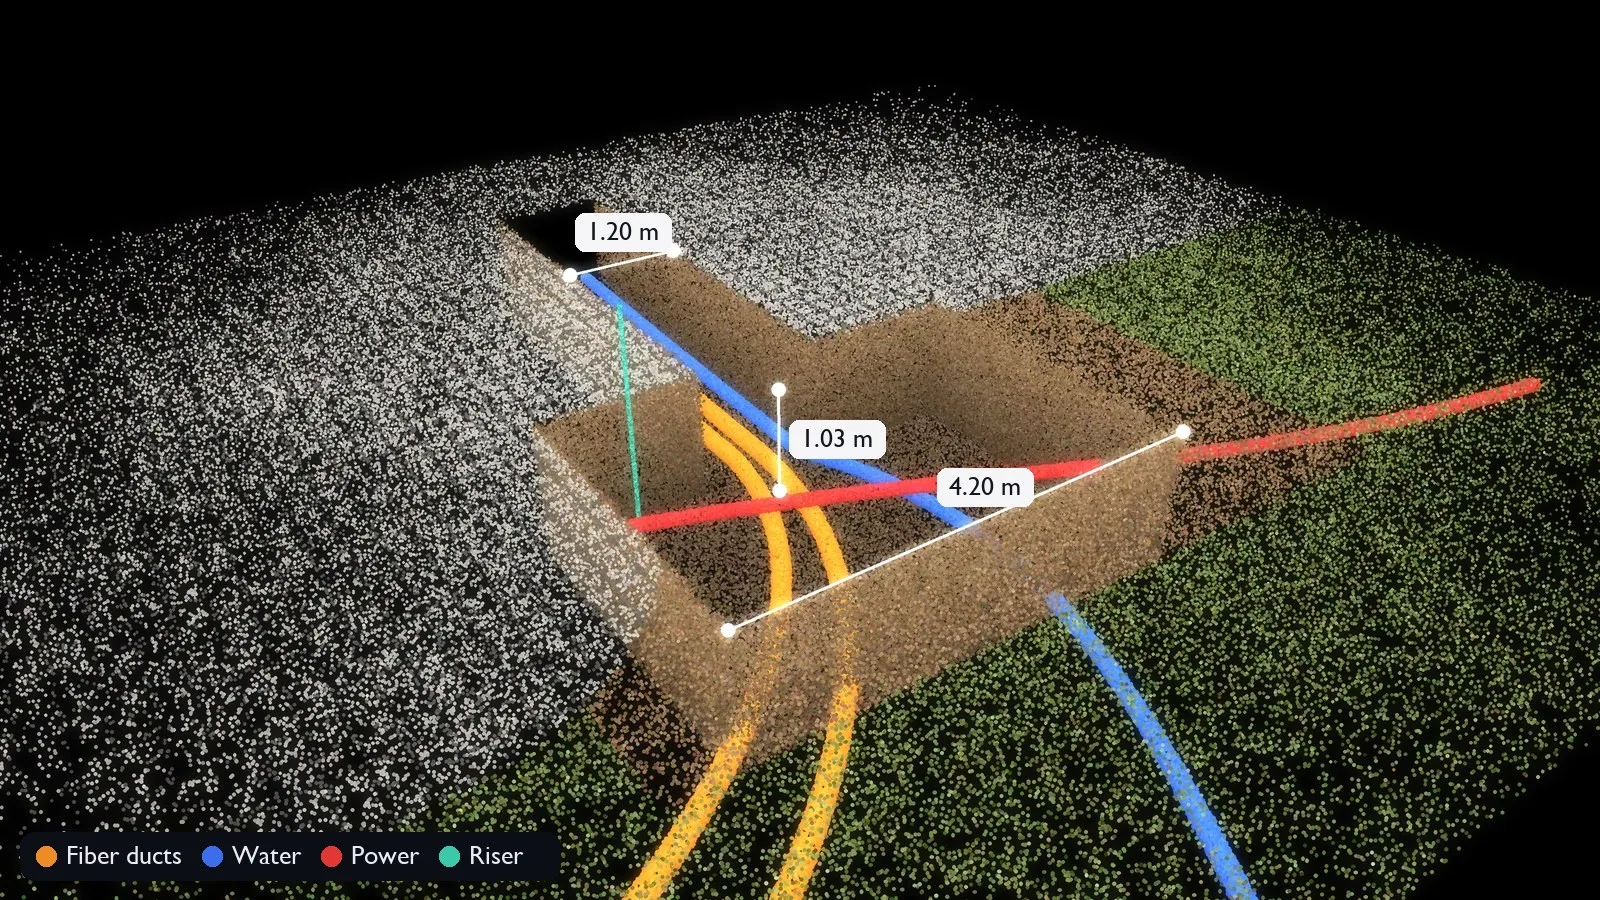
イメージ:点群としてスキャンした掘削部。交差する埋設物と、スキャン上で取った計測値
体積計測
同じスキャンで、体積も計測できます。Laan Labs は、自社で開発した LiDAR スキャンアプリ 3D Scanner App に体積計測を組み込んでおり、その手法は溝の作業にそのまま適用できます。スキャンした表面を基準平面に対して閉じ、囲まれた体積を計算します。
溝の場合は、元の地表と溝の底の間の掘削体積が、区間ごとに得られます。隣の残土の山については、掘り出した土の体積が得られます。どちらも、請負業者が通常は見積もりで出す数字です。埋め戻し材と敷砂の数量、処分、そしてスキャンで裏付けられた数値による、立方メートル単位での請求に使えます。
細部のための Gaussian Splat
LiDAR は形状とスケールを与えますが、管路の印字、接続箱のラベル、ケーブル被覆の状態までは捉えられません。そのために、同じ現場訪問で Gaussian Splat を加えます。
作業者は、スマートフォンで溝に沿って短い動画か、一連の写真を撮影します。それらの画像は Splat に再構築されます。これは、キャプチャがカバーした視点から見回せる、フォトリアルな3Dシーンです。それらの視点の近くでは写真の細部の多くが保たれますが、離れると、また片側からしか撮影していない領域では品質が下がります。細い物体、濡れた面や反射する面、絡まったケーブルなど、LiDAR メッシュでは滑らかに潰れてしまうものは、メッシュよりもよく再現されます。
イメージ:学習がシーンを洗練させるにつれて、点群から Gaussian Splat になる様子
- **敷設されたものが見えます。**色分けと警告テープははっきり見えます。管路の印字やラベルは、カメラが十分に近づき、光が良かった箇所でしか読み取れないため、元の写真はフル解像度で、それぞれが撮影位置と結び付いた形で記録に保管されます。印字を読むには、写真が証拠であり、Splat はそれを見つけるための手段です。
- **状態が見えます。**継手、シール、敷砂、交差部にある既存の埋設物の状態が、見つけたままの姿で記録されます。
- **形状と見た目を一緒に。**Splat は LiDAR スキャンと RTK の点に位置合わせされるため、同じ座標に置かれます。計測はスキャンと測量点から行い、Splat は計測ではなく見るためのものです。
Mac で処理
Splat の学習は通常、画像をクラウドの GPU にアップロードすることを意味します。Laan Labs は Mac で処理します。独自の学習エンジンは Apple Silicon 向けに Metal で書かれており、3D Splat App の背後にあるのと同じエンジンです。そのため、1日分のキャプチャは現場事務所や拠点に戻ってから、ノートパソコンで処理でき、画像が組織の外に出ることはありません。これは、第三者のクラウドへ自由に送れない所有者が多いインフラの記録にとって重要です。
完成した Splat は圧縮され、スキャンや測量した線路と並べて、ブラウザで開けます。詳しくは、Mac での Metal による Gaussian Splat 学習と、Gaussian Splatting とラディアンスフィールドをご覧ください。
受信機
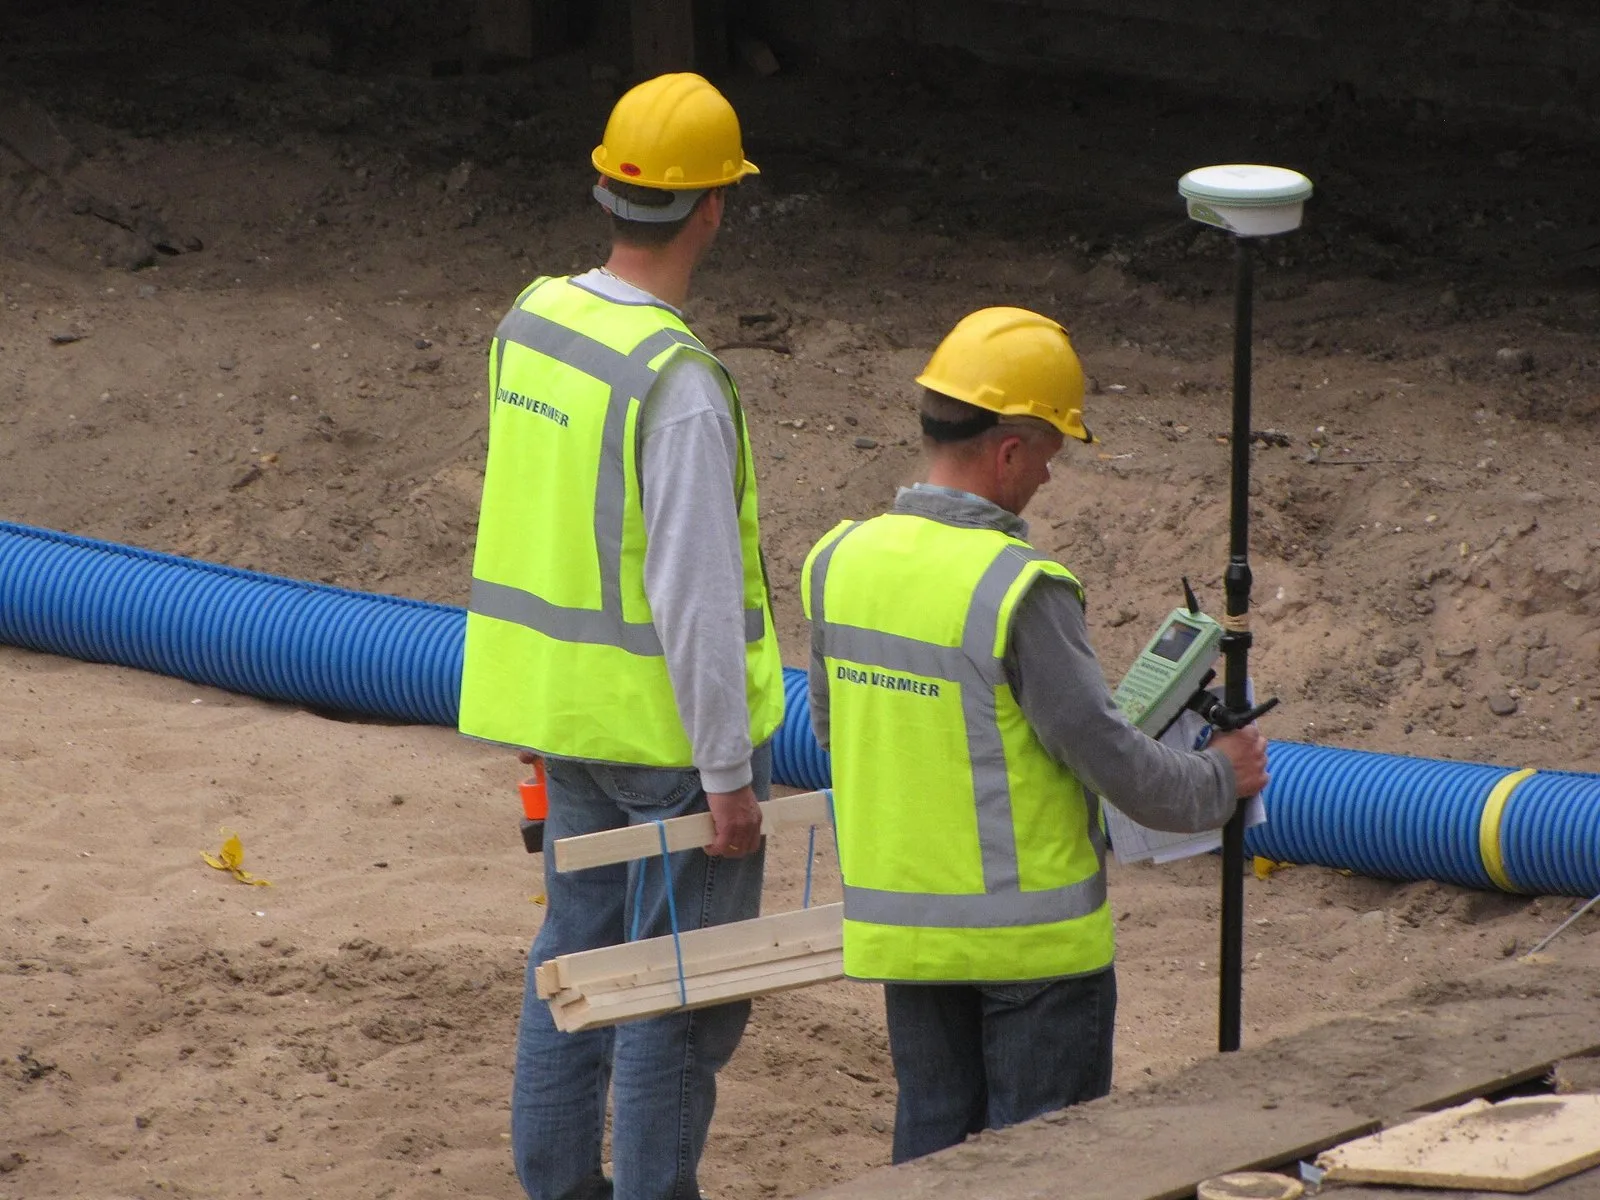
埋め戻し前に管の脇で使われている GNSS ローバー。写真:JoeNomi 1961、Wikimedia Commons、CC BY-SA 3.0。説明のために掲載しており、Laan Labs のプロジェクトではありません。

このワークフローは、受信機を選びません。Laan Labs は、 Emlid、 Leica Geosystems、 Trimble、 Bad Elf などの GNSS 機器と統合してきました。受信機は Bluetooth または Wi-Fi で接続され、標準の NMEA 出力を直接読み取り、RTK には NTRIP 補正が適用されます。
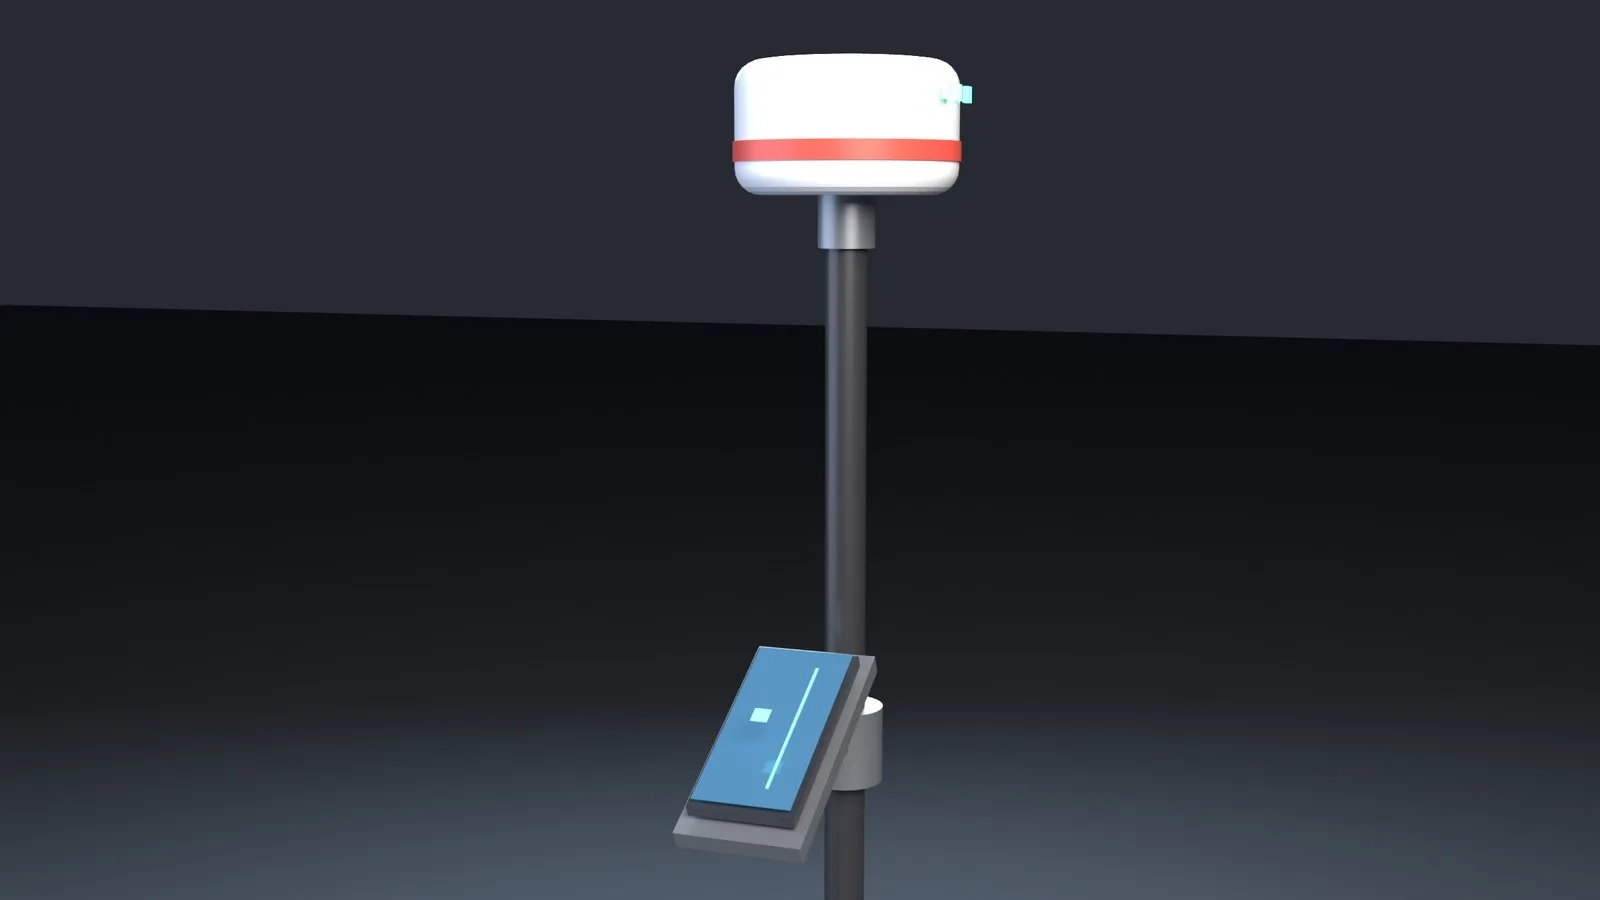
イメージ:スマートフォンは受信機の下のポールに取り付けられ、1人で測量、スキャン、結果の確認ができる
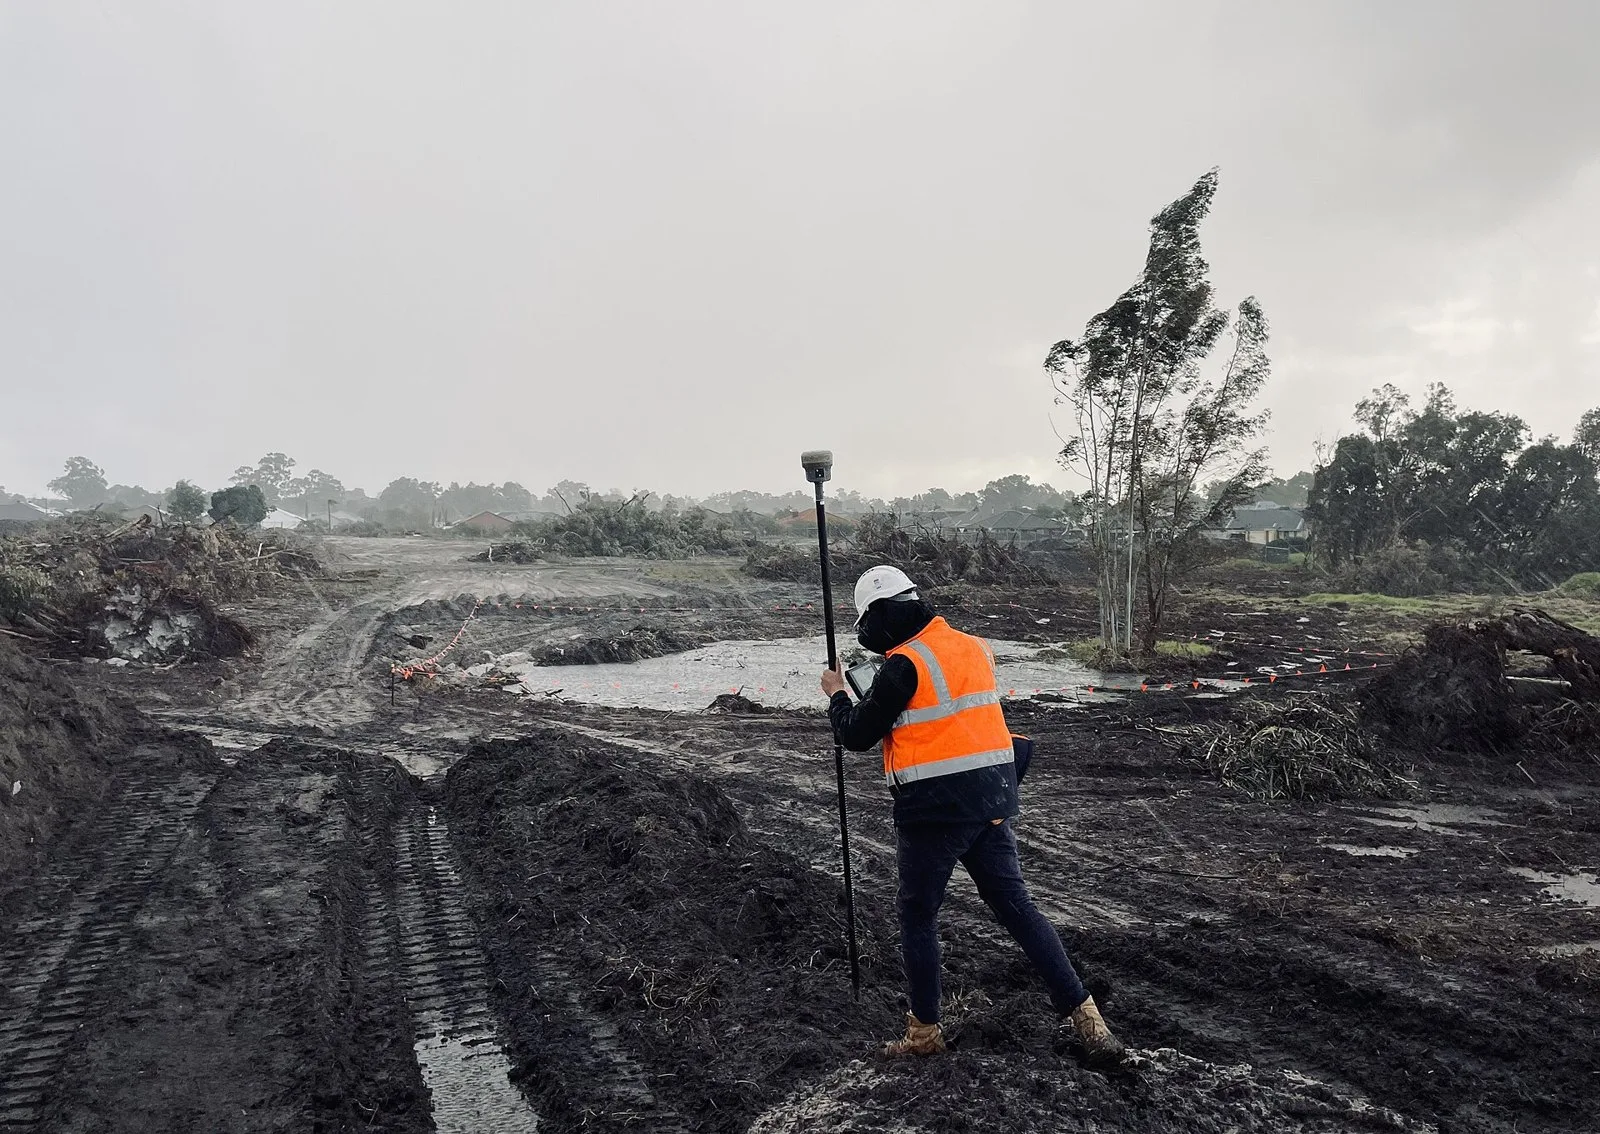
開発現場の RTK ローバー。写真:Cvstr、Wikimedia Commons、CC BY 4.0。説明のために掲載しており、Laan Labs のプロジェクトではありません。

位置情報の出どころは、常に実態どおりに表示されます。センチメートル級の RTK 固定解、サブメートル級の受信機、スマートフォン自身の位置情報が、同じ扱いで表示されることはなく、測位が得られていない状態での観測にはその旨の印が付きます。5 cmを謳う記録は、受信機自身の推定値だけでなく、チェックショットによってそれを示せなければなりません。
埋め戻し前後の拡張現実
拡張現実は、最後だけでなく、ワークフロー全体を通して使われます。スマートフォンは受信機から自分の位置を、自身のトラッキングから向きを把握しているので、座標を持つものは何でも、カメラ映像の上の正しい位置に描画できます。
溝が開いている間
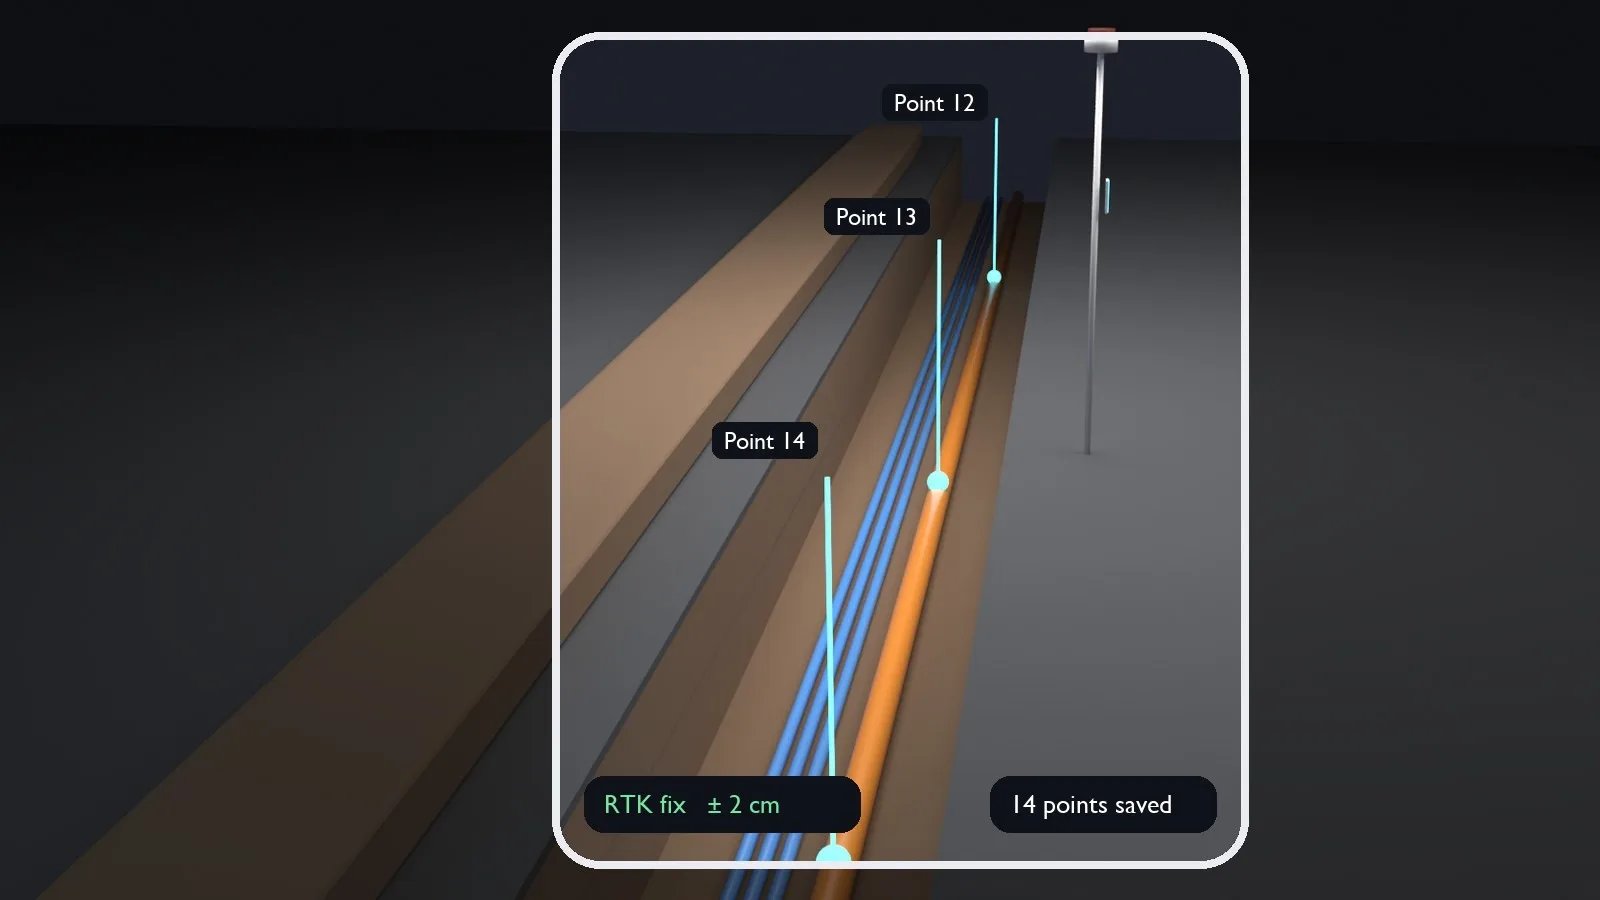
イメージ:キャプチャ中に、測量点がその位置に表示される
- **測量済みのものが見えます。**各点が、取った場所の管路の上に表示されるため、取り漏らした曲がり角や、20 mを超える間隔は、クルーが次に移る前に一目で分かります。
- **スキャン済みのものが見えます。**スキャンは、進むにつれて溝の上に描画され、カバーされた範囲と、まだ撮影が必要な範囲が示されます。
- **設計が見えます。**GIS から取り込んだ計画ルートと既存の埋設物が、掘削機の前方の地面に表示されるため、設計からのずれは、まだ記録または修正できるうちに気づけます。
- **測位状態が分かります。**RTK のステータスと受信機の推定精度が画面に表示され続けるため、劣化した位置で点を記録しても、それに気づかないということが起きません。
オーバーレイは、その背後にある座標よりも精度が劣ります。受信機だけでなく、スマートフォンの方位とトラッキングにも依存するため、オーバーレイは、どこを見るべきかの目安であり、見落としがないかの確認であって、計測ではありません。
溝を閉じた後
記録が最も重要になるのは、誰かが再びそこを掘る必要が生じた日です。線路が実際の座標で保存されていれば、AR はそれをその位置に表示します。スマートフォンのカメラを通して、地面にルートが描かれ、最寄りの点までの距離と記録された深さが示されます。
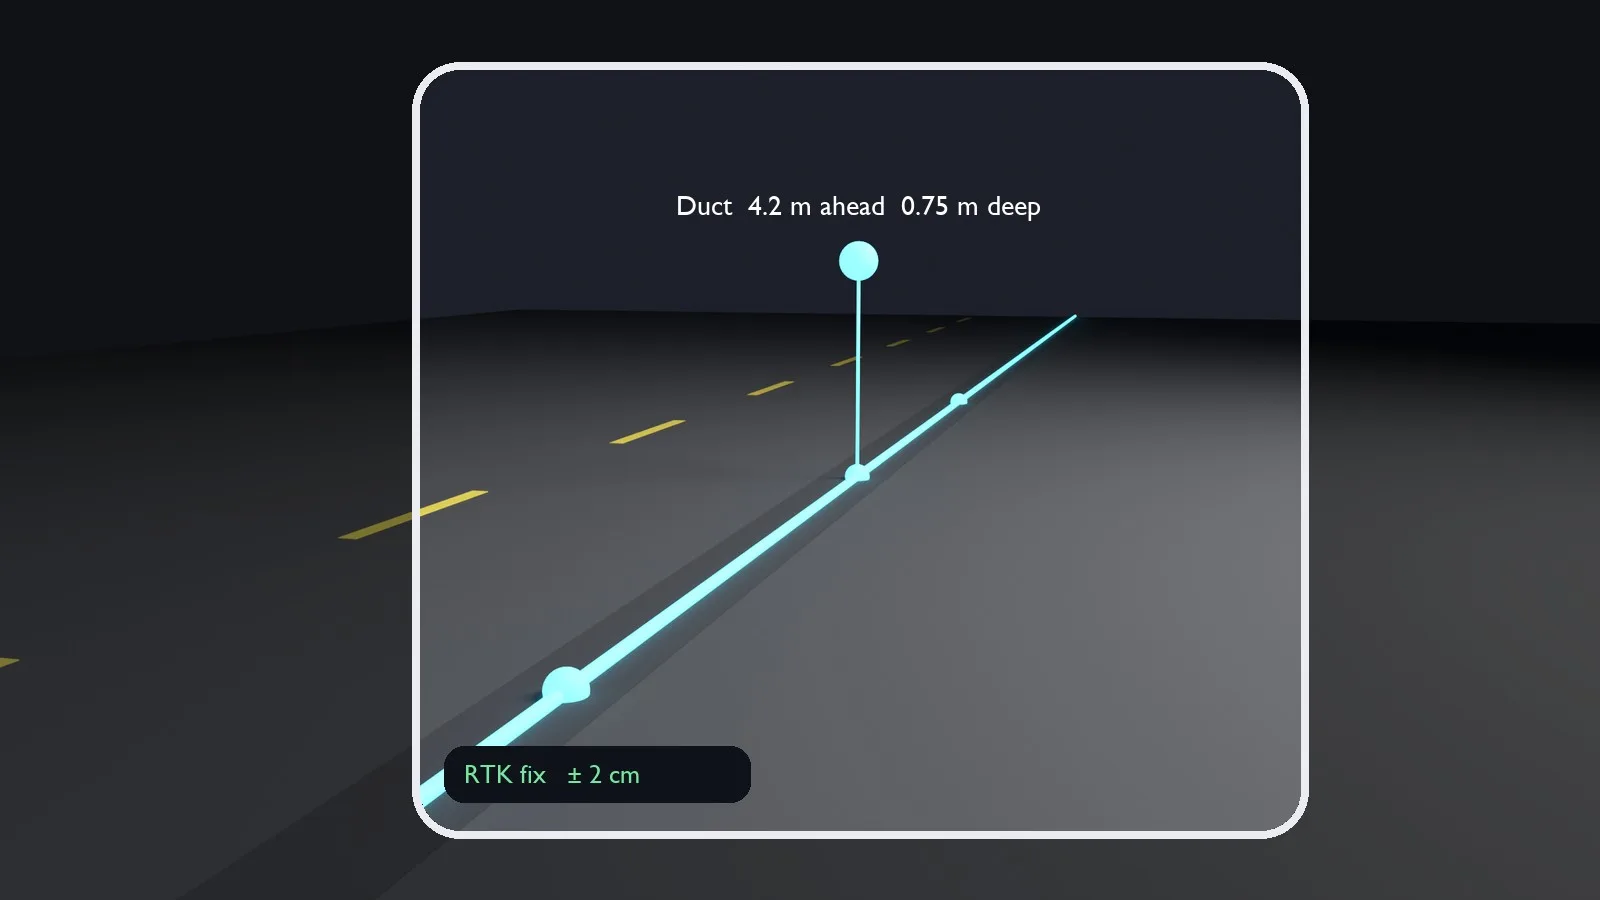
イメージ:閉じた路面の上に、記録されたルートが実際の位置に表示される
- **対象まで歩いて行けます。**方位と距離が、探し回ることなく、クルーを継手、管路の端、交差部まで導きます。
- **地中を見通せます。**オープントレンチのスキャンを、キャプチャした場所に表示できるため、クルーは地表を壊す前に、その下に何があるかを確認できます。
- **誰にでも説明できます。**現場監督、道路管理者の検査官、近隣の埋設物事業者は、図面を読まなくても、現場でルートを確認できます。
AR は、探すための補助です。記録が示す線路の位置を、その記録の不確かさ、GNSS の位置、スマートフォンの方位の不確かさとともに示します。埋設物の位置確認や、安全な掘削手順の代わりにはなりません。
なぜ今なのか
- **時間の余裕が短いです。**この水準の記録は、溝が開いている間にしか取得できません。測量クルーの手配が必要な方法では、その間に調整するのが難しい場合があります。
- **ますます条件になりつつあります。**許可、契約、助成の条件にです。求められる精度で記録できない工事は、手戻り、検収の遅れ、支払いの遅れのリスクを負います。
- **情報は共有できなければなりません。**インフラの所有者は、保有する設備の位置情報付きの所在地と経路を提供することが求められます。最初から GIS データとして始まった記録なら、後でスケッチから電子化する必要はありません。
- **良い記録は、後のリスクを下げます。**線路がどこに記録され、その記録がどれほど信頼できるかを知っているクルーは、探す時間が減り、損傷させる可能性も低くなります。リスクは下がりますが、なくなるわけではなく、掘削前の位置確認は引き続き必要です。
スマートフォンと受信機を、検証済みの手順で使えば、こうした記録を、線路を敷設する日常作業の一部にできます。
パイロットから始める
現実的な最初のステップは、1つのクルーと、実際の溝の1区間で、クライアント自身の受信機で測量し、独立した基準点に照らして確認することです。それによって、この手順が現場でどの程度の精度を実現するか、敷設と埋め戻しの間にどう収まるかが分かります。
Laan Labs は、組織独自のフィーチャコードと座標系に合わせてワークフローを構築し、GIS や資産管理プラットフォームと統合し、または専用アプリケーションとして提供します。Laan Labs の公益事業・インフラ分野での取り組みをご覧いただくか、お問い合わせのうえ、プロジェクトについてご相談ください。
使用技術
RTK GNSS、NTRIP、iPhone LiDAR、点群、Gaussian Splatting、Metal、体積計測、フォトグラメトリ、ARKit、拡張現実、GeoJSON、DXF、LandXML、LAS、E57
Laan Labs と協業する
点検・文書化のための3Dキャプチャパイプライン
スマートフォンでのスキャンを、現場や資産の状態を示す、計測済みで測地座標付きの共有可能な記録に変える、エンドツーエンドのキャプチャパイプラインです。
この記事をダウンロード
オフラインで読めるMarkdownソースを入手できます