Scanning offener Gräben mit GNSS, RTK und AR – die Dokumentationsvorgaben für Glasfaser in Europa erfüllen
Der Glasfaserausbau in Europa kommt inzwischen mit Dokumentationsvorgaben: wo jedes Leerrohr liegt, in Koordinaten, erfasst, bevor der Graben geschlossen wird. So gelingt das mit einem Handy, einem RTK-Empfänger und Augmented Reality in wenigen Minuten.

Geschäftliche Herausforderung
In ganz Europa wird Glasfaser schneller verlegt, als sie sich zeichnen lässt. Die Gräben werden schmaler und flacher, die Trupps schaffen zehn oder hundert Meter pro Tag, und der Graben ist Stunden offen, nicht Wochen. Sobald er verfüllt ist, ist die einzige Aufzeichnung darüber, was wo liegt, das, was aufgeschrieben wurde, solange er offen war.
Lange war diese Aufzeichnung eine Skizze und einige Bandmaße zum Bordstein. Das reicht nicht mehr aus. Die Regeln, die den Glasfaserbau in Deutschland und Infrastrukturinformationen in der gesamten EU inzwischen bestimmen, verlangen etwas Konkretes: die Lage der Leitung in Koordinaten, mit angegebener Genauigkeit, in einer Form, die ein GIS lesen kann.
Gefordert ist eine genaue, georeferenzierte Bestandsdokumentation, erfasst, bevor der Graben verfüllt wird
Was die Vorgaben verlangen
Drei Regelwerke werden oft zusammen genannt. Sie sagen Unterschiedliches.
| Regelwerk | Was es regelt |
|---|---|
| Deutschland: DIN 18220 (August 2023) | Die Norm für Graben-, Fräs- und Pflugverfahren für Glasfaserkabel und Leerrohre. Sie verlangt Vermessungsdaten auf der x-, y- und z-Achse in Abständen von höchstens 20 m, Angaben zu dem, was eingebaut wurde, und eine Dokumentation in einem GIS-kompatiblen Format. Für flache Verlegungen in der Fahrbahn wird die maximale Standardabweichung auf 5 cm verringert. |
| Deutschland: Telekommunikationsgesetz, § 127 Abs. 8 | Die Straßenbaubehörde kann ihre Zustimmung mit Auflagen verbinden, darunter die Dokumentation der Lage der Telekommunikationslinie in geografischen Koordinaten, wie im Zuständigkeitsbereich dieser Behörde üblich. |
| EU: Gigabit-Infrastrukturgesetz, Verordnung (EU) 2024/1309, Artikel 4 | Betreiber müssen Informationen über vorhandene physische Infrastruktur bereitstellen, einschließlich ihrer georeferenzierten Lage und ihres Verlaufs. |
Die Anwendungshilfe der Bundesregierung zur DIN 18220 beschreibt eine Vermessung bei noch offenem Graben, mit einer Standardabweichung von allgemein 10 cm und 5 cm für die oben genannten flachen Verlegungen in der Fahrbahn.
Zwei Punkte sind genau zu benennen. Keine dieser Vorgaben schreibt eine bestimmte Technologie vor: Sie sagen weder GNSS noch Augmented Reality. Und die DIN 18220 ist eine technische Norm, kein Gesetz an sich. Verbindlich wird sie durch Verträge, Förderbedingungen und Genehmigungsauflagen, und sie prägt, was als anerkannter Stand der Technik gilt.
Allen Vorgaben gemeinsam ist das erwartete Ergebnis: eine Aufzeichnung der Leitung in echten Koordinaten, mit Zentimetergenauigkeit, die jemand anderes in sein eigenes System laden kann. Das ist mit einem Maßband sehr schwer zu erreichen, und nach dem Schließen des Grabens ist es überhaupt nicht mehr möglich.
Quellen: Gigabitbüro des Bundes zur DIN 18220, Anwendungshilfe zur DIN 18220, TKG § 127, Verordnung (EU) 2024/1309 und DIN zur Rechtsverbindlichkeit von Normen. Dies ist eine Zusammenfassung zur Orientierung, keine Rechtsberatung. Die Anforderungen eines konkreten Projekts ergeben sich aus dessen Vertrag und Genehmigung.
Vorgehen: den Graben scannen, solange er offen ist
Der Ansatz von Laan Labs legt die Vermessung in die Hände des Trupps, der ohnehin vor Ort ist. Die Ausrüstung besteht aus einem Handy oder Tablet mit LiDAR und einem RTK-GNSS-Empfänger auf einem Stab.
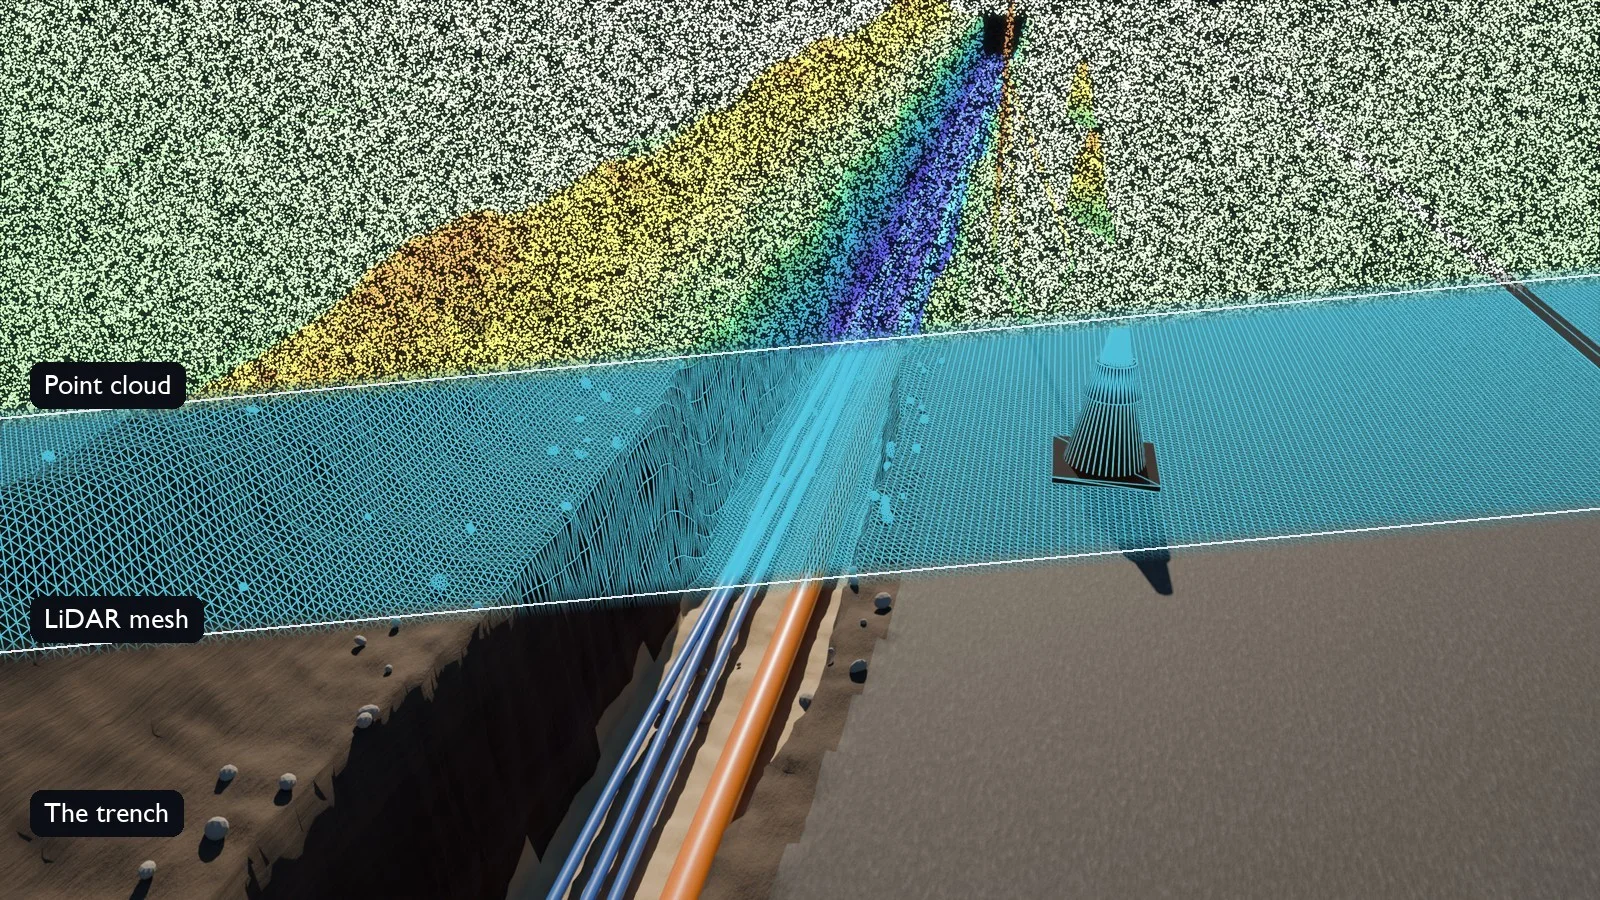
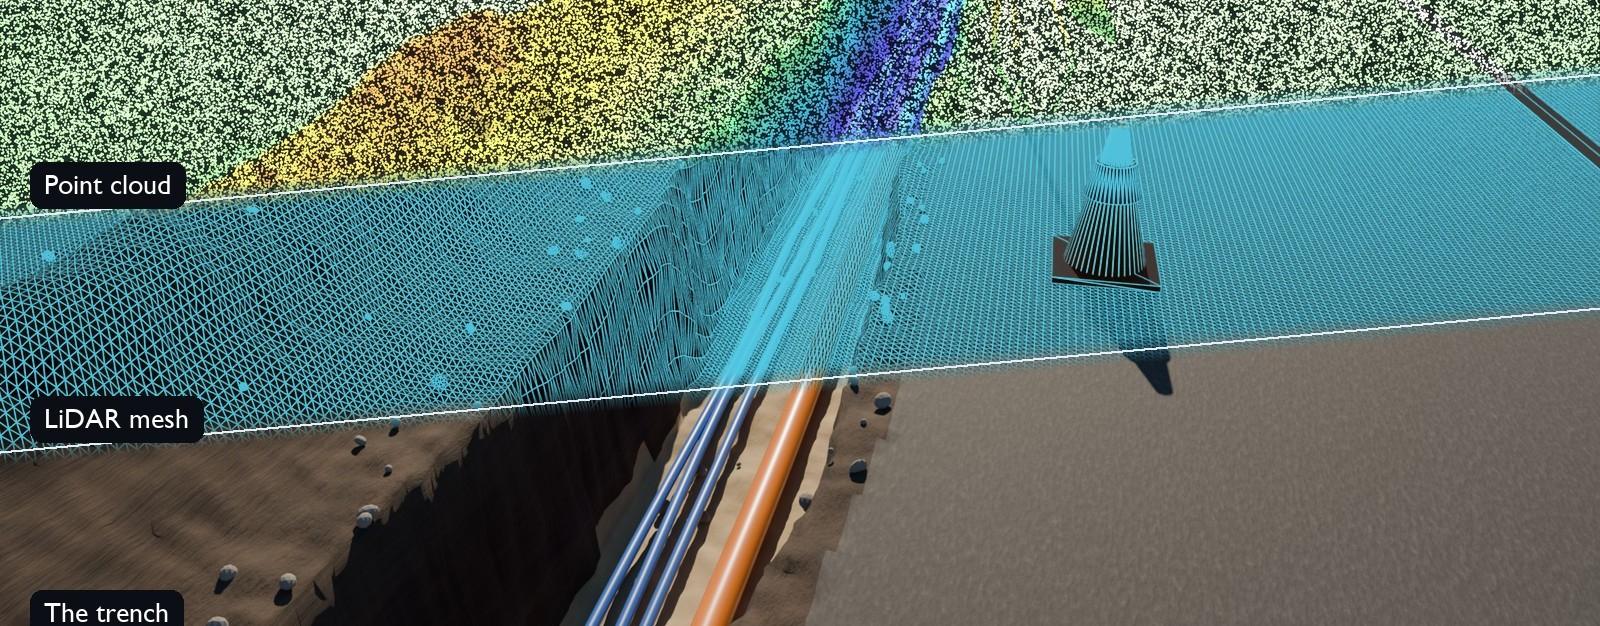
Illustration: derselbe Graben, wie er aussieht, als LiDAR-Mesh und als nach Tiefe eingefärbte Punktwolke
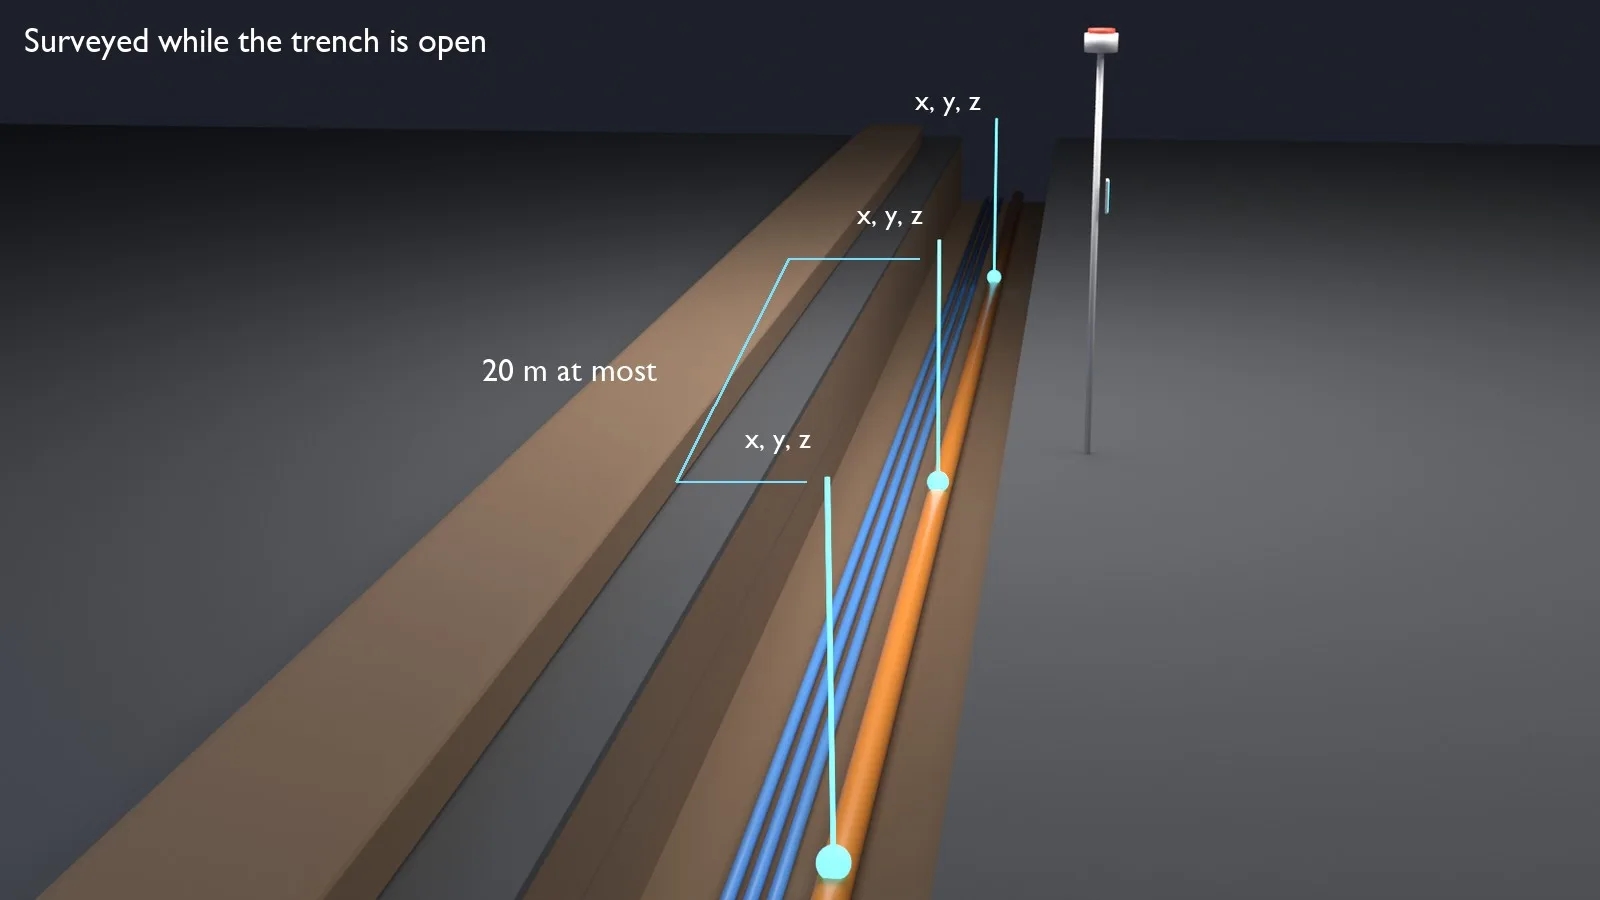
Illustration: vermessene Punkte entlang des Leerrohrs, aufgenommen mit einem RTK-Rover vor dem Verfüllen
- Einen Fix erhalten. Der Empfänger verbindet sich mit dem Handy und über NTRIP mit einem Korrekturdienst. Mit einem RTK-Fix und freier Sicht zum Himmel schätzt ein vermessungstauglicher Empfänger seine eigene Position in der Regel auf 1 bis 3 cm. Das ist die Schätzung des Empfängers für seine Antenne, nicht die Genauigkeit der fertigen Aufzeichnung; diese wird unter Was Genauigkeit hier bedeutet behandelt.
- Die Leitung vermessen. Punkte werden am Leerrohr bei jedem Richtungswechsel und in Abständen entlang der Strecke aufgenommen, deutlich innerhalb der 20 m Höchstabstand. Jeder Punkt trägt x, y und z, seinen Fix-Status und seine geschätzte Genauigkeit.
- Den Graben scannen. Ein iPhone-LiDAR-Scan erfasst den Graben selbst: die Leerrohre, die Formstücke, die Überdeckungstiefe, Kreuzungen mit anderen Versorgungsleitungen und die Umgebung. Der Scan wird an den vermessenen Punkten ausgerichtet, wodurch er in echte Koordinaten gelangt, und das Residuum dieser Ausrichtung wird mit ihm gespeichert.
- Das Eingebaute hinzufügen. Leerrohrtyp, -anzahl und -abmessungen sowie die Verlegemethode werden mit den eigenen Objektschlüsseln der Organisation erfasst, zusammen mit Fotografien.
- Prüfen. Kontrollmessungen an bekannten Passpunkten ermitteln den horizontalen und vertikalen Fehler am selben Tag, unabhängig von dem, was der Empfänger meldet, und die Residuen werden mit den Daten weitergegeben.
- Exportieren. Die Leitung, die Punkte und ihre Attribute werden als GeoJSON, CSV, DXF oder LandXML im Projektkoordinatensystem ausgegeben, bereit für das GIS des Netzeigentümers oder der Straßenbaubehörde.
Der Ablauf ist darauf ausgelegt, pro Abschnitt Minuten zu dauern, sodass er zwischen Verlegen und Verfüllen passt. Wie lange er bei einem bestimmten Auftrag dauert, hängt von der Abschnittslänge, der Anzahl der Kreuzungen und davon ab, wie schnell der Empfänger einen Fix hält; das ist in einem Pilotprojekt zu messen.
Was Genauigkeit hier bedeutet
Ein Wert des Empfängers ist nicht die Genauigkeit der Aufzeichnung. Zwischen beiden liegen mehrere Dinge, die jeweils kontrolliert und geprüft werden müssen:
| Fehlerquelle | Was sie kontrolliert |
|---|---|
| Empfängerposition | RTK-Fix-Status, Satellitengeometrie, Himmelssicht, Mehrwegeeffekte in der Nähe von Wänden, Fahrzeugen und Bäumen |
| Antennenversatz | Stabhöhe und der gemessene Versatz von der Antenne zur Stabspitze |
| Stabneigung | Den Stab lotrecht halten oder ein Empfänger mit Neigungskompensation |
| Versatz und Ausrichtung zwischen Handy und Antenne | Der gemessene Hebelarm zwischen der Kamera des Handys und der Antenne sowie die zu seiner Anwendung verwendete Blickrichtung |
| Scandrift | Das Tracking des Handys driftet über die Distanz, daher brauchen lange Abschnitte vermessene Punkte entlang der Strecke, nicht nur an den Enden |
| Ausrichtung | Wie gut der Scan zu den vermessenen Punkten passt; angegeben als Residuum, das die Passung misst und nicht die Positionsgenauigkeit |
| Koordinatensystem | Die Transformation von GNSS-Koordinaten in das Projektsystem und die verwendete Höhenreferenz |
| AR-Darstellung | Alles oben Genannte, plus Kompass und Tracking des Handys im Moment der Betrachtung |
Deshalb weist der Workflow drei Dinge getrennt aus, und keines davon wird aus einem anderen angenommen:
- Vermessene Punkte: die eigene Schätzung des Empfängers für jeden Punkt und der durch Kontrollmessungen an Passpunkten ermittelte Fehler.
- Der Scan: das Residuum seiner Ausrichtung an den vermessenen Punkten sowie Distanzen im Scan im Vergleich zu vor Ort gemessenen Distanzen.
- AR-Überlagerungen: eine Orientierungshilfe mit größerer Unsicherheit als die gespeicherten Koordinaten, auch als solche dargestellt.
Ob ein Auftrag eine Anforderung von 5 cm oder 10 cm erfüllt, wird durch diese Prüfungen bei diesem Auftrag festgestellt, in horizontaler und vertikaler Hinsicht, und nicht durch die Spezifikation des Empfängers. Diese Fallstudie beschreibt die Methode. Sie berichtet keine Ergebnisse aus einem Feldversuch; ein Pilotprojekt an einem echten Abschnitt, gemessen gegen unabhängige Passpunkte, ist der erste Schritt, den Laan Labs empfiehlt.
Der iPhone-LiDAR-Scan
Eine Koordinatenliste sagt, wo die Leitung liegt. Der Scan zeigt, was dort war. Der LiDAR-Sensor eines iPhone Pro oder iPad Pro misst Tiefe direkt, mehrere Meter weit, und das Handy verschmilzt sie mit seinen Kamerabildern, während der Anwender den Graben abschreitet. Ein Abschnitt ist in der Zeit erfasst, die man zum Abgehen braucht, ohne Stativ, ohne Zielmarken und ohne zweite Person.
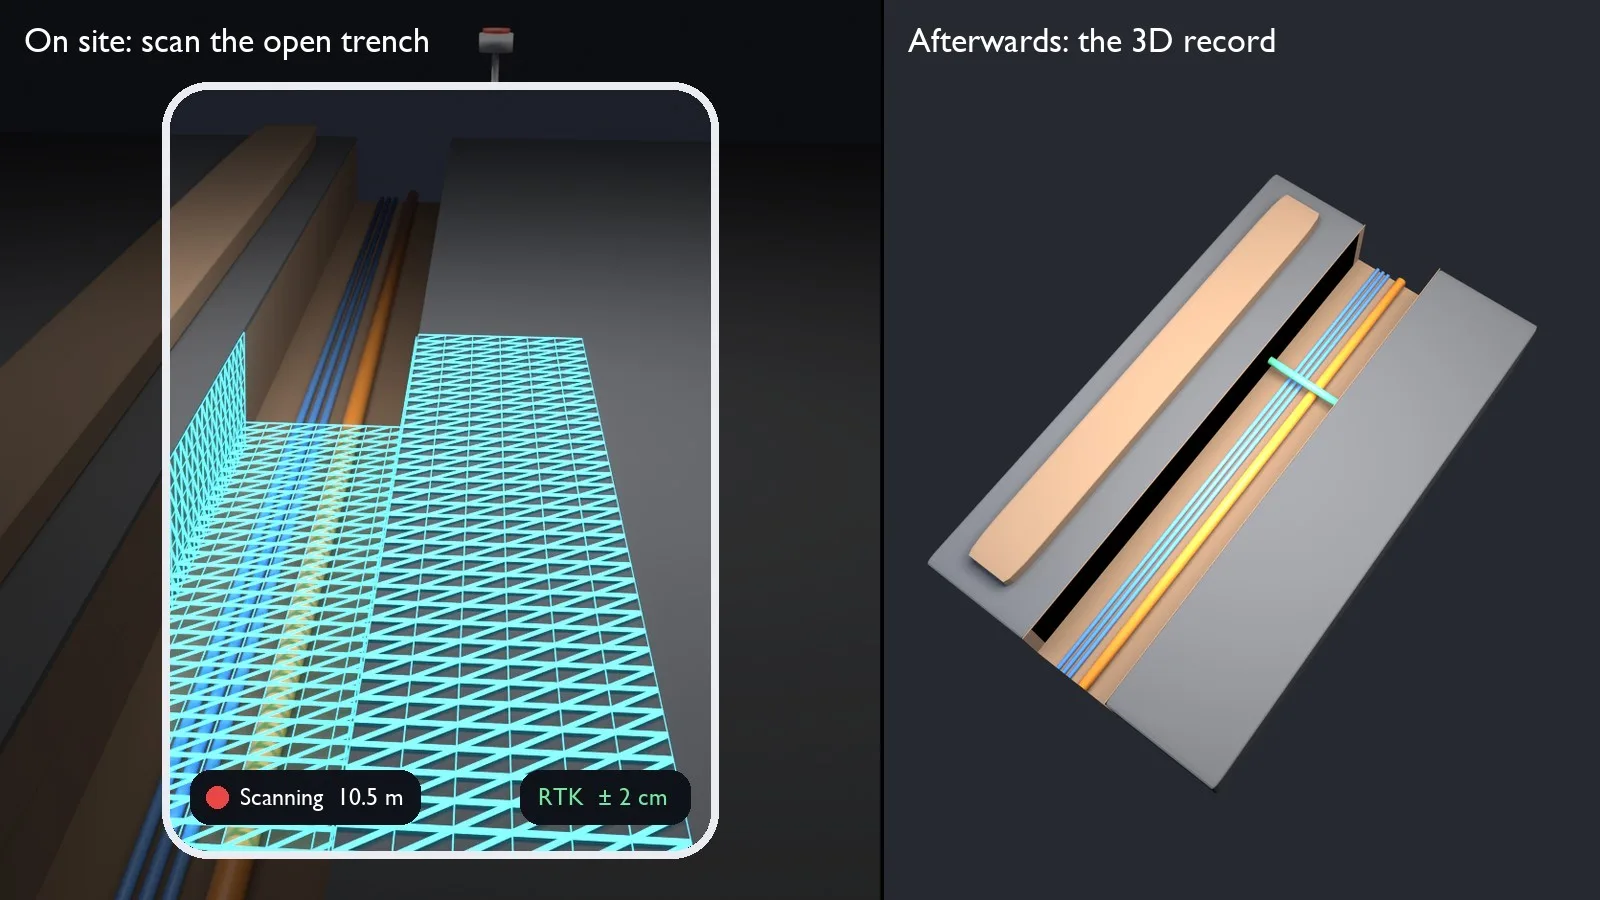
Illustration: Der Scan entsteht auf dem Bildschirm, während der Anwender den Graben abschreitet, und wird zu einem 3D-Nachweis dieses Abschnitts
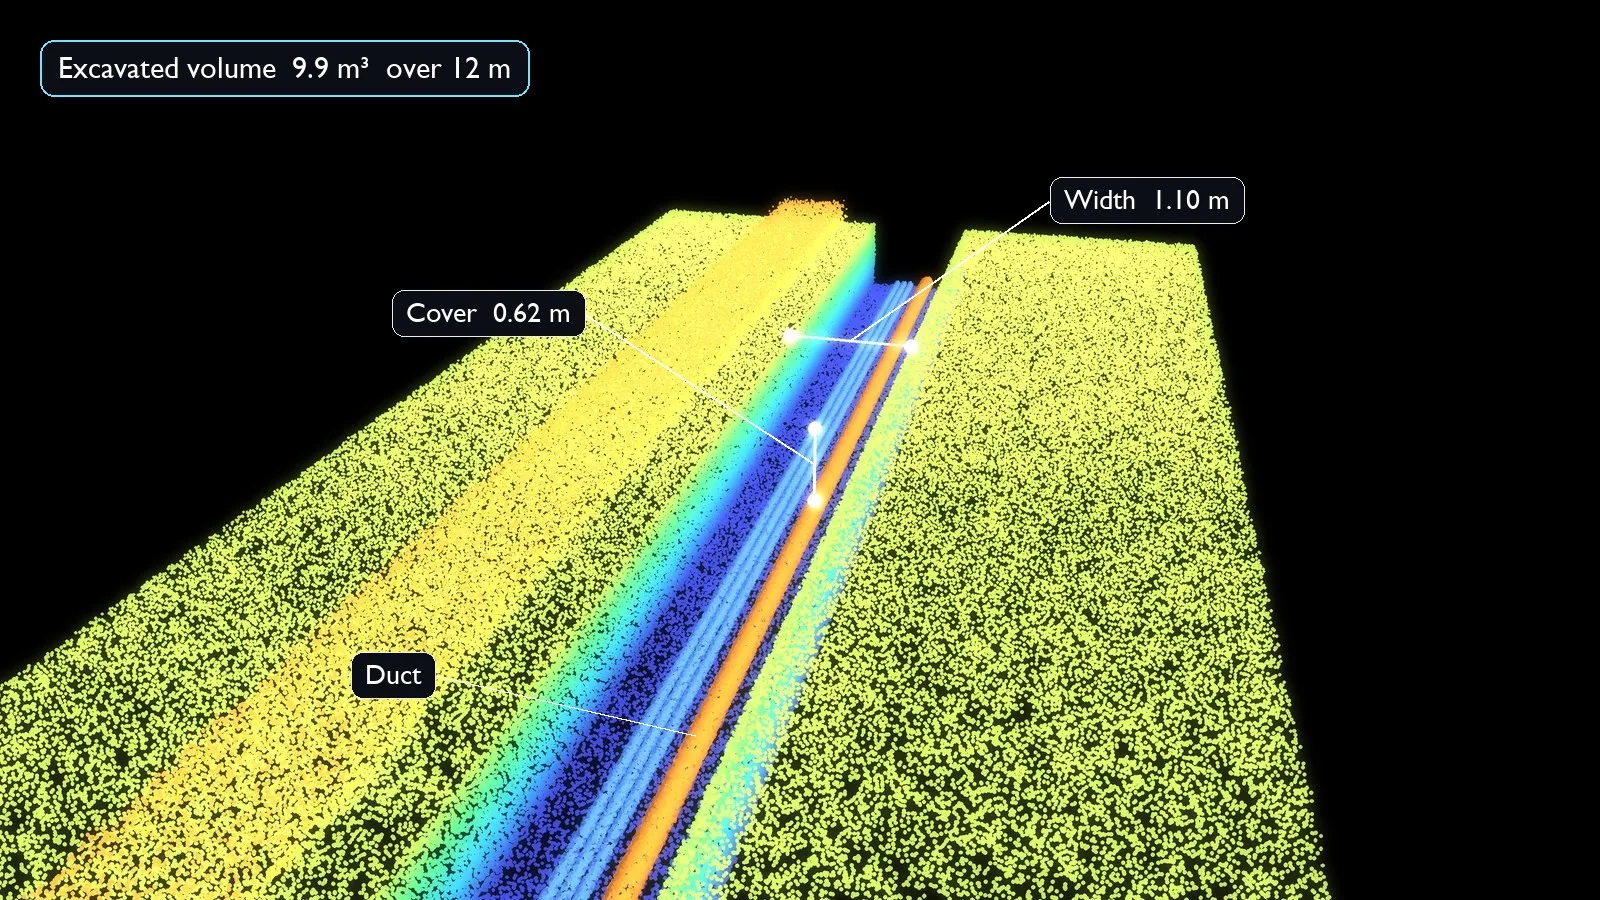
Illustration: ein Grabenscan als nach Tiefe eingefärbte Punktwolke, mit daran abgenommenen Messungen
Das Ergebnis ist eine dichte, farbige Punktwolke und ein texturiertes Mesh des offenen Grabens:
- Es erfasst, was der Scanner sehen konnte. Leerrohre, Formstücke, Bettung, Kreuzungen mit anderen Versorgungsleitungen, die Grabenwände und die Oberfläche zu beiden Seiten, soweit der Anwender sie abgedeckt hat. Alles, was unter einem anderen Objekt, unter Wasser oder hinter der Grabenwand verborgen ist, ist nicht im Scan; deshalb wird die Abdeckung vor dem Verlassen am Bildschirm geprüft.
- Es ist im Nachhinein messbar. Überdeckungstiefe, Grabenbreite, der Abstand zwischen Leerrohren und der Abstand zu einem kreuzenden Rohr werden Monate nach dem Verfüllen im Büro aus dem Scan entnommen.
- Es ist georeferenziert. An den RTK-Punkten ausgerichtet, liegt die Punktwolke in echten Koordinaten, sodass der Scan lagerichtig in ein GIS oder eine CAD-Zeichnung fällt. Wie genau diese Lage ist, ergibt sich aus den unabhängigen Prüfungen, die unter Was Genauigkeit hier bedeutet beschrieben sind, nicht aus der Ausrichtung selbst.
- Es kommt mit Schatten und blankem Boden zurecht. LiDAR misst Tiefe mit eigenem Infrarotlicht, sodass die Geometrie eines beschatteten Grabens mit schlichten Erdwänden auch dort gescannt wird, wo Fotografien allein Schwierigkeiten hätten. Farbe und Textur brauchen weiterhin Licht, die Reichweite ist auf etwa 5 m begrenzt, und starkes Sonnenlicht, stehendes Wasser sowie nasse oder sehr dunkle Oberflächen verringern die Qualität der Tiefendaten.
- Es wird in Standardformaten exportiert. Punktwolken als LAS, PLY und E57, Meshes als OBJ, zusammen mit der vermessenen Leitung.
Über wenige Meter ist die Geometrie eines Handy-LiDAR-Scans unter guten Bedingungen typischerweise auf etwa einen Zentimeter genau. Über eine längere Strecke driftet das Tracking des Handys, weshalb Abschnitte kurz gehalten und entlang ihrer Länge an vermessene Punkte gebunden werden. Die absolute Position stammt vom Empfänger und von der Ausrichtung, nicht vom Handy.
Kreuzungen und Verbindungen
Gerade Strecken sind der leichte Teil. Die Stellen, die später Ärger machen, sind die, an denen Leitungen aufeinandertreffen: ein Leerrohr, das in einen Schacht einbiegt, eine Wasserleitung, die darunter verläuft, ein Stromkabel, das schräg kreuzt. Ein Scan erfasst sie alle zusammen, in einem Koordinatensystem, mit den Abständen zwischen ihnen.
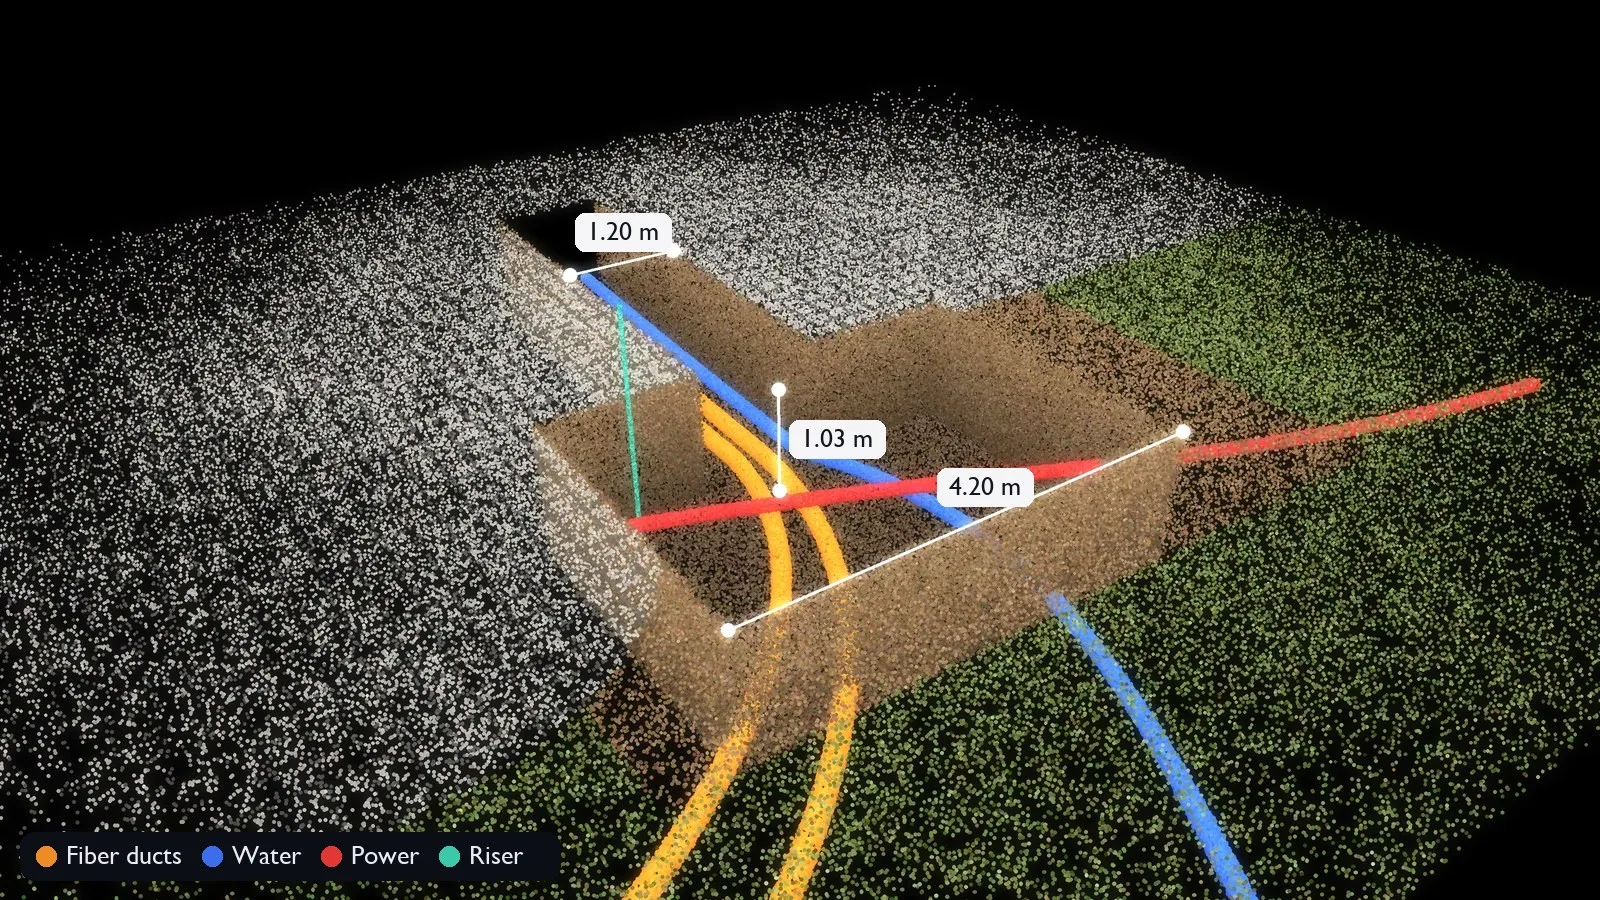
Illustration: eine als Punktwolke gescannte Baugrube mit den darin kreuzenden Leitungen und am Scan abgenommenen Messungen
Volumenmessung
Derselbe Scan misst Volumen. Laan Labs hat die Volumenmessung in die 3D Scanner App eingebaut, die von Laan Labs entwickelte LiDAR-Scan-App, und die Methode lässt sich unmittelbar auf Grabenarbeiten anwenden: Die gescannte Oberfläche wird gegen eine Referenzebene geschlossen und das eingeschlossene Volumen berechnet.
Für einen Graben ergibt das das ausgehobene Volumen zwischen der ursprünglichen Oberfläche und der Grabensohle, Abschnitt für Abschnitt. Für den danebenliegenden Aushubhaufen ergibt es das Volumen des abgetragenen Materials. Beides sind Zahlen, die ein Auftragnehmer sonst schätzt: für Verfüll- und Bettungsmengen, für die Entsorgung und für die Abrechnung der Arbeit nach Kubikmetern, mit einem Scan, der die Zahl belegt.
Gaussian Splats für feine Details
LiDAR liefert Geometrie und Maßstab. Es löst weder den Aufdruck auf einem Leerrohr noch die Beschriftung einer Muffe noch den Zustand eines Kabelmantels auf. Dafür ergänzt derselbe Ortstermin einen Gaussian Splat.
Der Anwender nimmt mit dem Handy ein kurzes Video oder eine Reihe von Fotografien entlang des Grabens auf. Diese Bilder werden zu einem Splat rekonstruiert: einer fotorealistischen 3D-Szene, die sich aus den von der Aufnahme abgedeckten Blickpunkten betrachten lässt. In der Nähe dieser Blickpunkte behält sie viele Details der Fotografien; abseits davon und bei Bereichen, die nur von einer Seite fotografiert wurden, lässt die Qualität nach. Dünne Objekte, nasse und spiegelnde Oberflächen und verworrene Kabel, die ein LiDAR-Mesh glättet, werden besser wiedergegeben als in einem Mesh.
Illustration: von der Punktwolke zum Gaussian Splat, während das Training die Szene verfeinert
- Sehen, was eingebaut wurde. Farbcodes und Trassenwarnband sind deutlich zu erkennen. Aufgedruckte Leerrohrkennzeichnungen und Etiketten sind nur lesbar, wo die Kamera nah genug kam und das Licht gut war; deshalb werden die Originalfotografien in voller Auflösung mit der Aufzeichnung aufbewahrt, jede einzelne ihrem Aufnahmeort zugeordnet. Zum Lesen einer Kennzeichnung ist die Fotografie der Beleg und der Splat der Weg, sie zu finden.
- Den Zustand sehen. Verbindungen, Dichtungen, Bettung und der Zustand vorhandener Leitungen an einer Kreuzung werden so erfasst, wie sie vorgefunden wurden.
- Geometrie und Erscheinungsbild zusammen. Der Splat ist am LiDAR-Scan und an den RTK-Punkten ausgerichtet und liegt damit in denselben Koordinaten. Gemessen wird am Scan und an den vermessenen Punkten; der Splat dient dem Ansehen, nicht dem Messen.
Auf einem Mac verarbeitet
Das Splat-Training bedeutet üblicherweise, die Bilder auf eine Cloud-GPU hochzuladen. Laan Labs führt es auf einem Mac aus. Der eigene Trainer ist in Metal für Apple Silicon geschrieben, dieselbe Engine wie hinter der 3D Splat App, sodass die Aufnahmen eines Tages auf einem Laptop im Baubüro oder zurück im Betriebshof verarbeitet werden und die Bilder die Organisation nie verlassen. Das ist bei Infrastrukturdaten wichtig, die viele Eigentümer nicht frei an eine Cloud eines Dritten senden dürfen.
Der fertige Splat wird komprimiert und öffnet sich im Browser neben dem Scan und der vermessenen Leitung. Siehe Gaussian-Splat-Training auf dem Mac mit Metal und Gaussian Splatting und Radiance Fields.
Empfänger
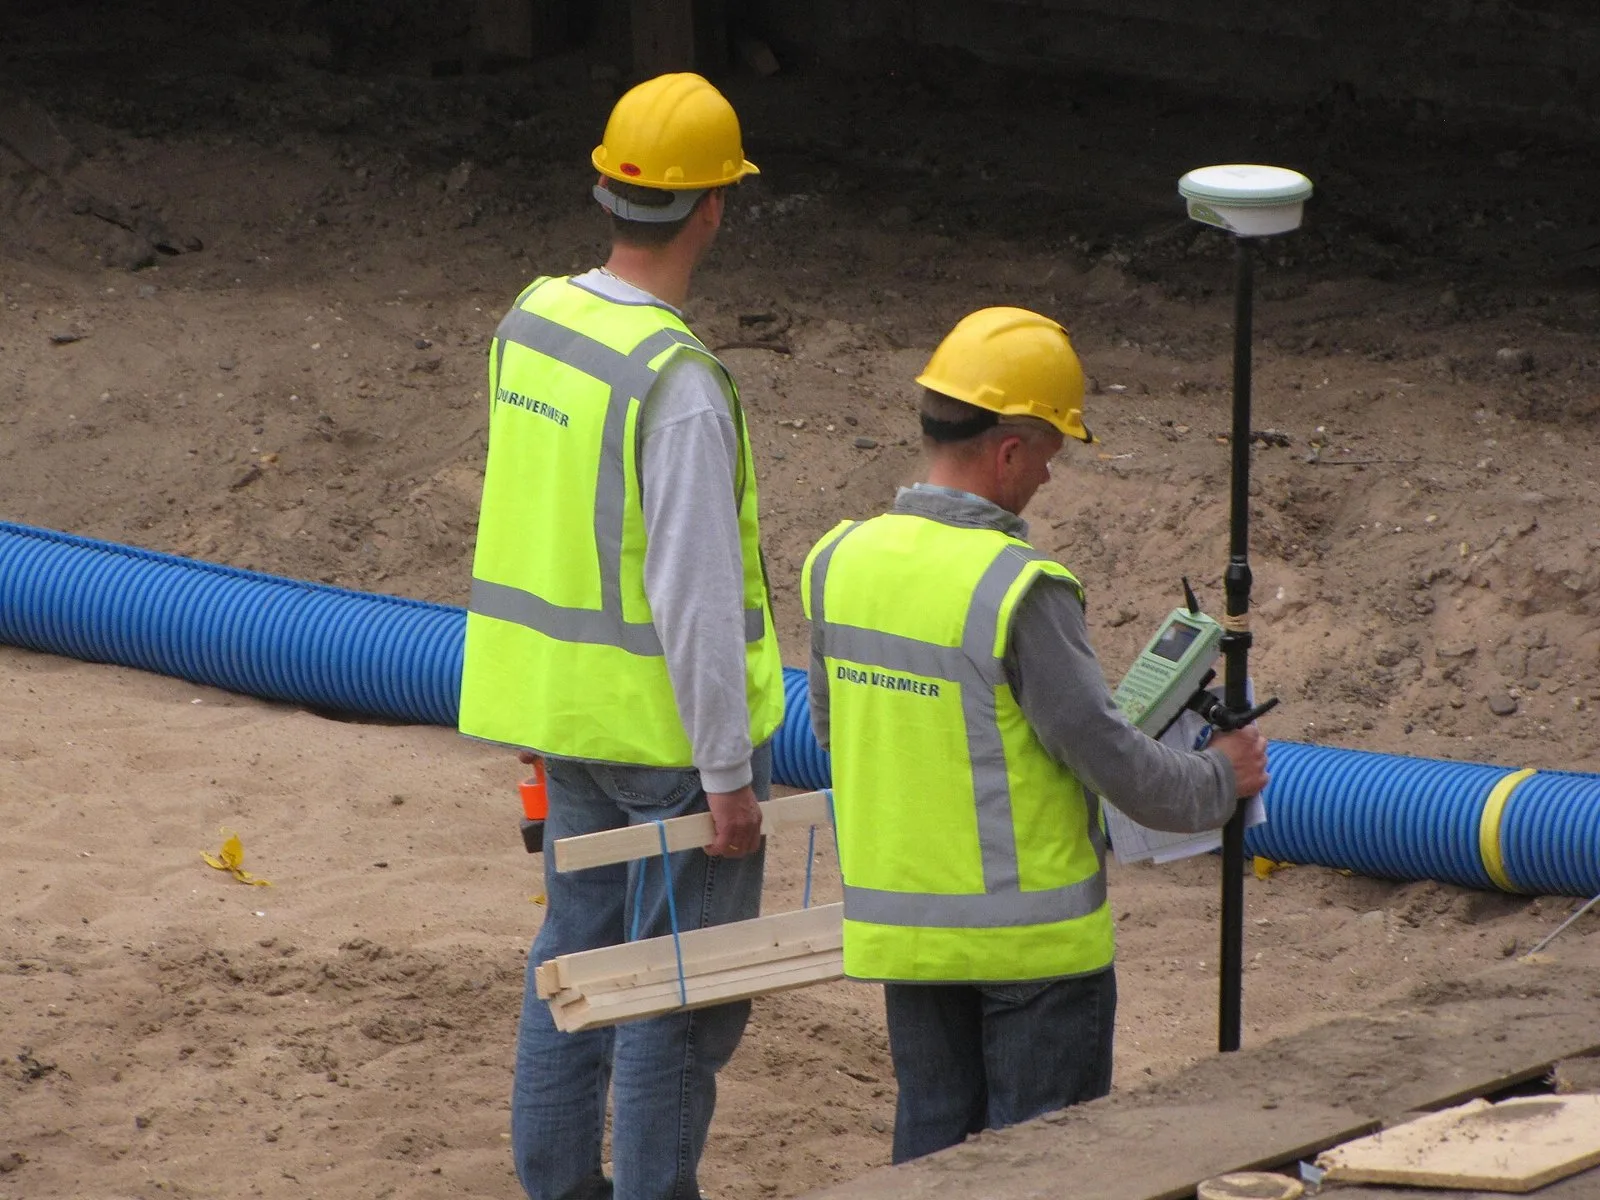
Ein GNSS-Rover im Einsatz neben einem Rohr vor dem Verfüllen. Foto: JoeNomi 1961, Wikimedia Commons, CC BY-SA 3.0. Zur Veranschaulichung gezeigt; kein Projekt von Laan Labs.

Der Workflow ist empfängerunabhängig. Laan Labs hat unter anderem GNSS-Ausrüstung von Emlid, Leica Geosystems, Trimble und Bad Elf integriert. Empfänger verbinden sich über Bluetooth oder WLAN, die standardmäßige NMEA-Ausgabe wird direkt gelesen, und für RTK werden NTRIP-Korrekturen angewendet.
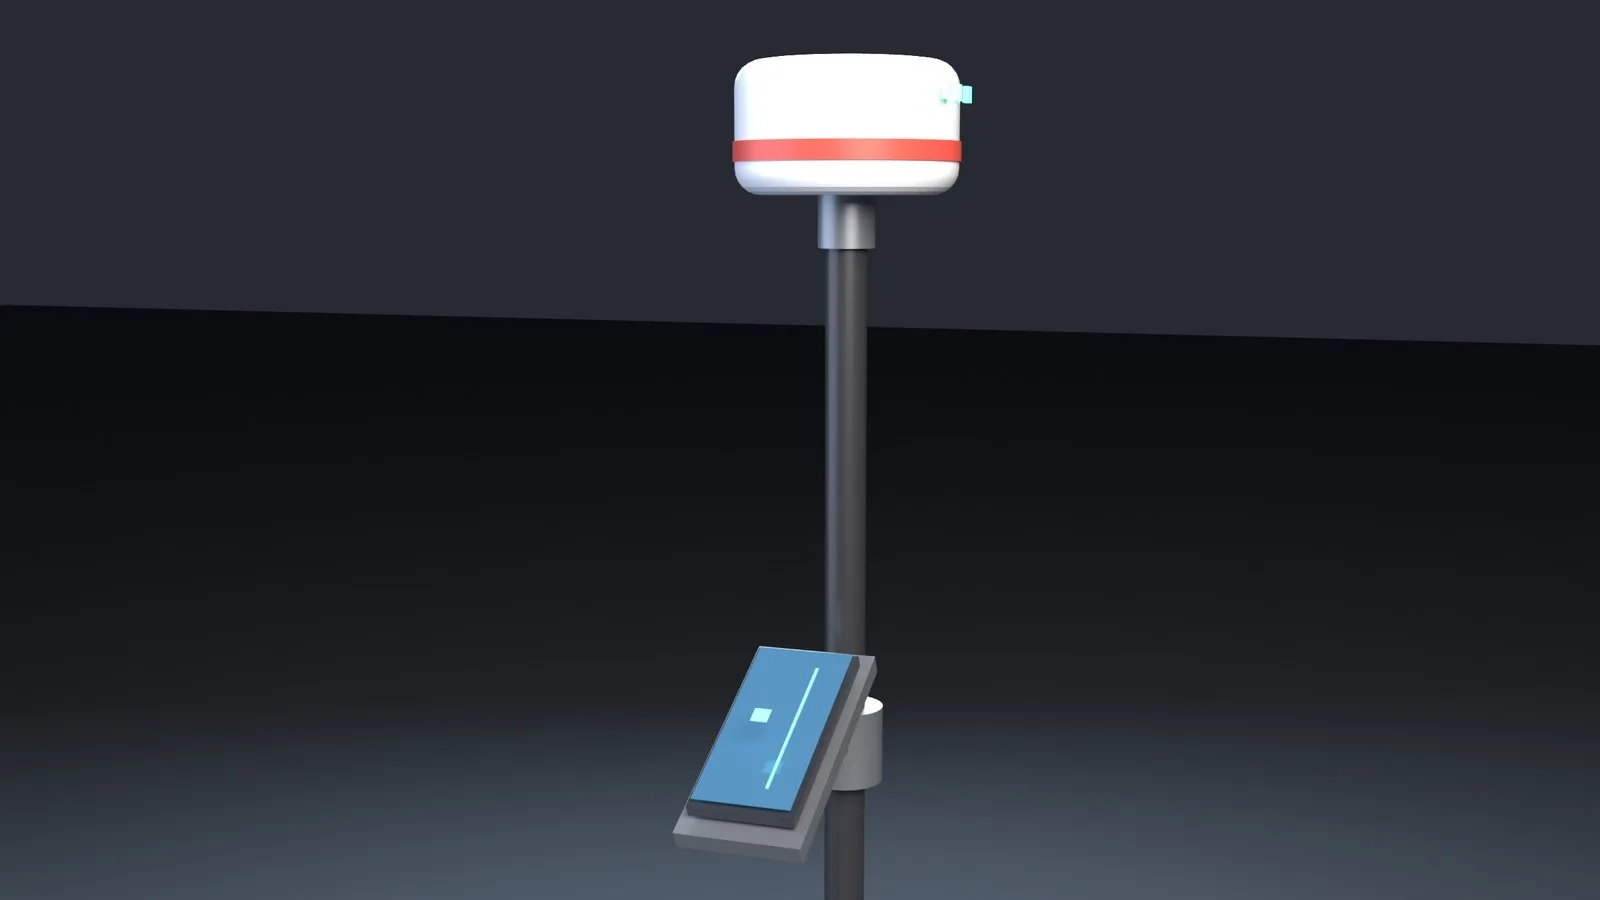
Illustration: Das Handy sitzt auf dem Stab unterhalb des Empfängers, sodass eine Person vermisst, scannt und das Ergebnis prüft
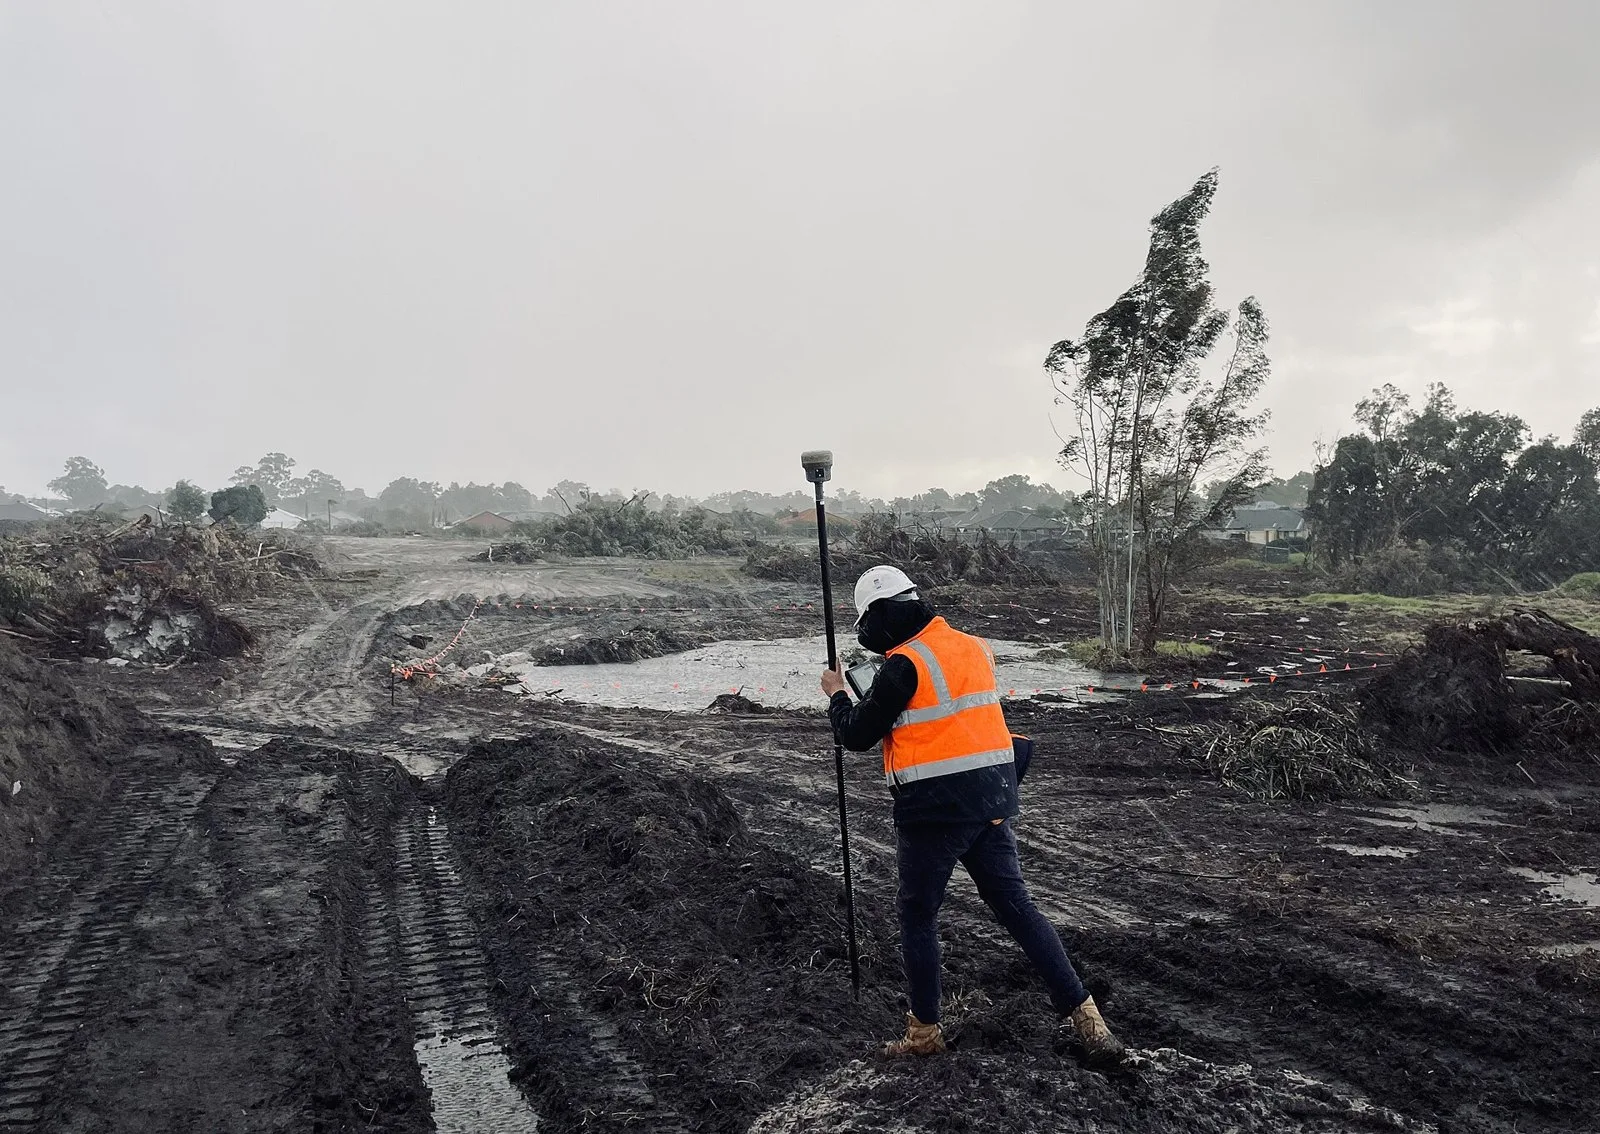
Ein RTK-Rover auf einem Erschließungsgelände. Foto: Cvstr, Wikimedia Commons, CC BY 4.0. Zur Veranschaulichung gezeigt; kein Projekt von Laan Labs.

Die Positionsquelle wird immer als das gezeigt, was sie ist. Ein RTK-Fix mit Zentimetergenauigkeit, ein Empfänger im Submeterbereich und der eigene Standort des Handys werden nie gleich dargestellt, und eine Beobachtung ohne Fix wird als solche gekennzeichnet. Eine Aufzeichnung, die 5 cm beansprucht, muss dies belegen können, mit Kontrollmessungen und nicht nur mit der eigenen Schätzung des Empfängers.
Augmented Reality, vor und nach dem Verfüllen
Augmented Reality zieht sich durch den gesamten Workflow, nicht nur durch das Ende. Das Handy kennt seine Position vom Empfänger und seine Ausrichtung aus dem eigenen Tracking, sodass alles mit Koordinaten lagerichtig über die Kameraansicht gezeichnet werden kann.
Solange der Graben offen ist
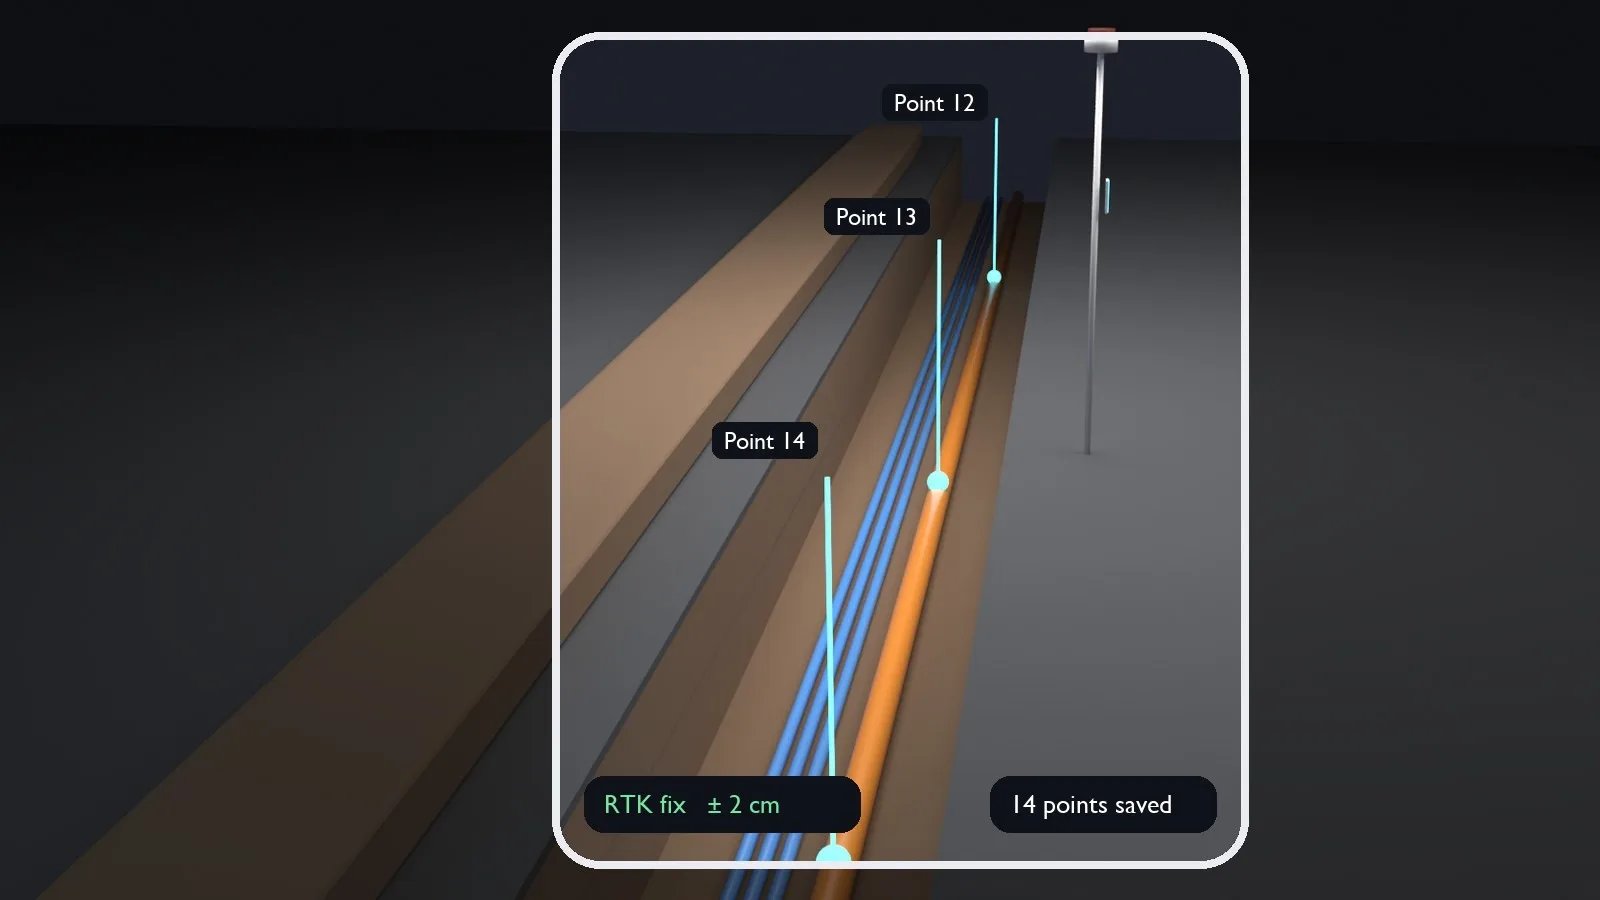
Illustration: vermessene Punkte, während der Erfassung lagerichtig eingeblendet
- Sehen, was vermessen wurde. Jeder Punkt erscheint am Leerrohr dort, wo er aufgenommen wurde, sodass ein übersehener Bogen oder eine Lücke von mehr als 20 m offensichtlich ist, bevor der Trupp weiterzieht.
- Sehen, was gescannt wurde. Der Scan wird über den Graben gezeichnet, während er wächst, und zeigt, welche Abschnitte abgedeckt sind und welche noch einen Durchgang brauchen.
- Die Planung sehen. Die geplante Trasse und vorhandene Leitungen aus dem GIS werden vor dem Bagger auf dem Boden eingeblendet, sodass eine Abweichung von der Planung bemerkt wird, solange sie sich noch erfassen oder korrigieren lässt.
- Den Fix kennen. RTK-Status und die geschätzte Genauigkeit des Empfängers bleiben auf dem Bildschirm, sodass niemand einen Punkt auf einer verschlechterten Position aufnimmt, ohne es zu wissen.
Überlagerungen sind weniger exakt als die Koordinaten dahinter. Sie hängen neben dem Empfänger auch von Blickrichtung und Tracking des Handys ab; eine Überlagerung ist daher ein Hinweis, wo man hinsehen soll, und eine Kontrolle, dass nichts übersehen wurde, keine Messung.
Nachdem der Graben geschlossen ist
Die Aufzeichnung ist am wichtigsten an dem Tag, an dem jemand dort erneut graben muss. Ist die Leitung in echten Koordinaten gespeichert, zeigt AR sie lagerichtig: die Trasse auf den Boden gezeichnet durch die Kamera des Handys, mit Entfernung zum nächsten Punkt und dessen aufgezeichneter Tiefe.
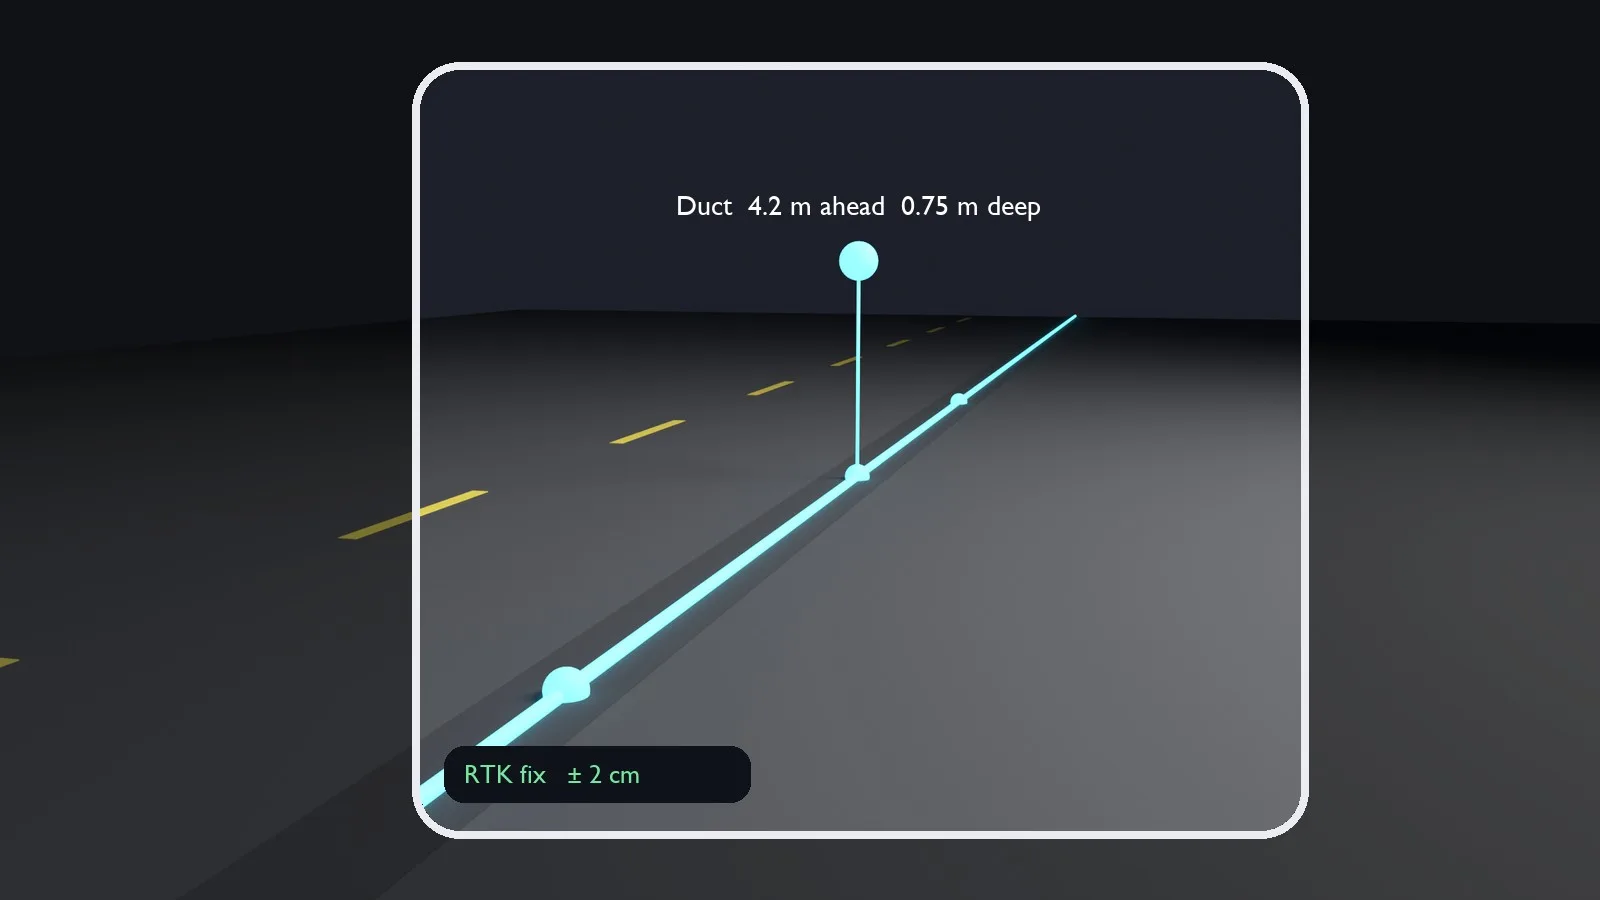
Illustration: die aufgezeichnete Trasse, lagerichtig über der geschlossenen Oberfläche eingeblendet
- Zum Bestandteil gehen. Peilung und Entfernung führen einen Trupp zu einer Verbindung, einem Leerrohrende oder einer Kreuzung, ohne danach suchen zu müssen.
- In den Boden schauen. Der Scan des offenen Grabens lässt sich dort einblenden, wo er aufgenommen wurde, sodass der Trupp sieht, was unter der Oberfläche liegt, bevor er sie aufbricht.
- Jeden informieren. Ein Bauleiter, ein Prüfer der Straßenbaubehörde oder ein benachbarter Leitungsträger sieht die Trasse vor Ort, ohne eine Zeichnung zu lesen.
AR ist eine Orientierungshilfe. Sie zeigt, wo die Aufzeichnung die Leitung verortet, mit der Unsicherheit der Aufzeichnung, der GNSS-Position und der Blickrichtung des Handys dahinter. Sie ersetzt keine Leitungsortung und keine sicheren Grabungsverfahren.
Warum jetzt handeln
- Das Zeitfenster ist kurz. Eine Dokumentation nach diesem Standard lässt sich nur erfassen, solange der Graben offen ist. Eine Methode, für die ein Vermessungstrupp gebucht werden muss, ist innerhalb dieses Fensters unter Umständen schwer zu koordinieren.
- Sie wird zunehmend zur Auflage. Der Genehmigung, des Vertrags und der Förderung. Arbeiten, die sich nicht mit der geforderten Genauigkeit dokumentieren lassen, riskieren Nacharbeit, verzögerte Abnahme und verzögerte Zahlung.
- Die Informationen müssen teilbar sein. Von Infrastruktureigentümern wird erwartet, dass sie die georeferenzierte Lage und den Verlauf dessen bereitstellen, was ihnen gehört. Aufzeichnungen, die von Anfang an GIS-Daten sind, müssen später nicht aus Skizzen digitalisiert werden.
- Eine gute Aufzeichnung senkt später das Risiko. Ein Trupp, der weiß, wo eine Leitung aufgezeichnet wurde und wie verlässlich diese Aufzeichnung ist, sucht weniger lange und beschädigt sie seltener. Das senkt das Risiko, beseitigt es aber nicht, und die Ortung vor dem Graben gilt weiterhin.
Ein Handy und ein Empfänger, mit einem geprüften Verfahren eingesetzt, können diese Dokumentation zu einem routinemäßigen Teil der Leitungsverlegung machen.
Mit einem Pilotprojekt beginnen
Der praktische erste Schritt ist ein Trupp und ein echter Grabenabschnitt, vermessen mit dem eigenen Empfänger des Kunden und geprüft gegen unabhängige Passpunkte. Das zeigt, welche Genauigkeit das Verfahren vor Ort liefert und wie es zwischen Verlegen und Verfüllen passt.
Laan Labs baut den Workflow um die eigenen Objektschlüssel und Koordinatensysteme einer Organisation, integriert ihn in ein GIS oder eine Asset-Management-Plattform oder liefert ihn als eigenständige Anwendung. Erfahren Sie, wie Laan Labs in den Bereichen Versorgung und Infrastruktur arbeitet, oder kontaktieren Sie uns, um über ein Projekt zu sprechen.
Eingesetzte Technologien
RTK-GNSS, NTRIP, iPhone-LiDAR, Punktwolken, Gaussian Splatting, Metal, Volumenmessung, Photogrammetrie, ARKit, Augmented Reality, GeoJSON, DXF, LandXML, LAS, E57
Zusammenarbeit mit Laan Labs
3D-Erfassungs-Pipelines für Inspektion & Dokumentation
Durchgängige Erfassungs-Pipelines, die einen Smartphone-Scan in einen vermessenen, georeferenzierten, teilbaren Zustandsnachweis eines Standorts oder Objekts verwandeln.
Diesen Artikel herunterladen
Markdown-Quelltext zum Offline-Lesen herunterladen