GNSS, RTK, AR을 이용한 개방 트렌치 스캐닝 - 유럽의 광케이블 문서화 규정 충족
유럽의 광케이블 보급에는 이제 문서화 규정이 따릅니다. 트렌치를 메우기 전에 모든 관로가 어디에 있는지 좌표로 기록해야 합니다. 휴대폰, RTK 수신기, 증강 현실로 이를 몇 분 만에 해내는 방법을 소개합니다.

비즈니스 과제
유럽 전역에서 광케이블이 도면으로 그려지는 속도보다 빠르게 땅속으로 들어가고 있습니다. 트렌치는 점점 좁고 얕아지고, 작업팀은 하루에 수십 미터에서 수백 미터를 이동하며, 트렌치는 몇 주가 아니라 몇 시간 동안만 열려 있습니다. 일단 되메우고 나면 무엇이 어디에 있는지에 대한 유일한 기록은 트렌치가 열려 있는 동안 적어 둔 것뿐입니다.
오랫동안 그 기록은 스케치와 연석까지 잰 몇 개의 줄자 측정값이었습니다. 이제는 그것으로 충분하지 않습니다. 독일의 광케이블 건설과 EU 전역의 인프라 정보를 규율하는 규정은 구체적인 것을 요구합니다. 케이블 선로의 위치를 명시된 정확도의 좌표로, GIS가 읽을 수 있는 형태로 제공하라는 것입니다.
요구 사항은 트렌치를 되메우기 전에 기록한, 정확한 지리 참조 준공 문서입니다
규정이 요구하는 것
세 가지 규정이 자주 함께 거론되지만, 각각 다른 내용을 담고 있습니다.
| 규정 | 다루는 내용 |
|---|---|
| 독일: DIN 18220 (2023년 8월) | 광케이블과 관로를 위한 트렌칭, 밀링, 플라우잉 공법의 표준입니다. 20 m 이하의 간격으로 x, y, z축의 측량 데이터, 설치한 내용의 세부 사항, GIS 호환 형식의 문서화를 요구합니다. 도로에 얕게 설치하는 경우 최대 표준편차는 5 cm로 줄어듭니다. |
| 독일: 통신법(Telecommunications Act) 제127조 제8항 | 도로 관리 당국은 해당 관할 지역의 관례에 따라 통신선의 위치를 지리 좌표로 문서화하는 것을 포함하여 동의에 조건을 붙일 수 있습니다. |
| EU: 기가비트 인프라법(Gigabit Infrastructure Act), 규정 (EU) 2024/1309 제4조 | 사업자는 기존 물리적 인프라의 지리 참조 위치와 경로를 포함한 정보를 제공해야 합니다. |
독일 정부의 DIN 18220 적용 가이드는 트렌치가 아직 열려 있는 동안 측량할 것을 설명하며, 표준편차는 일반적으로 10 cm, 앞서 언급한 도로 얕은 설치의 경우 5 cm입니다.
정확히 짚어 둘 점이 두 가지 있습니다. 이 규정들 중 어느 것도 특정 기술을 규정하지 않습니다. GNSS도, 증강 현실도 명시하지 않습니다. 그리고 DIN 18220은 기술 표준이며 그 자체로 법률은 아닙니다. 계약, 지원금 조건, 허가 조건을 통해 구속력을 갖게 되며, 인정받는 기술 관행이 무엇인지에 영향을 줍니다.
규정들의 공통점은 기대하는 결과입니다. 즉, 다른 사람이 자신의 시스템에 불러올 수 있는, 센티미터 수준의 정확도를 가진 실제 좌표 기반의 선로 기록입니다. 이는 줄자로는 만들어 내기 매우 어렵고, 트렌치를 닫은 뒤에는 전혀 만들 수 없습니다.
출처: DIN 18220에 관한 Gigabitbüro des Bundes, DIN 18220 적용 가이드, TKG 제127조, 규정 (EU) 2024/1309, 표준의 법적 지위에 관한 DIN. 이 내용은 개요를 파악하기 위한 요약이며 법률 자문이 아닙니다. 개별 프로젝트의 요건은 해당 계약과 허가에 따라 정해집니다.
접근 방식: 트렌치가 열려 있는 동안 스캔
Laan Labs의 접근 방식은 측량을 이미 현장에 있는 작업팀의 손에 맡기는 것입니다. 장비는 LiDAR가 탑재된 휴대폰 또는 태블릿과 폴에 장착한 RTK GNSS 수신기입니다.
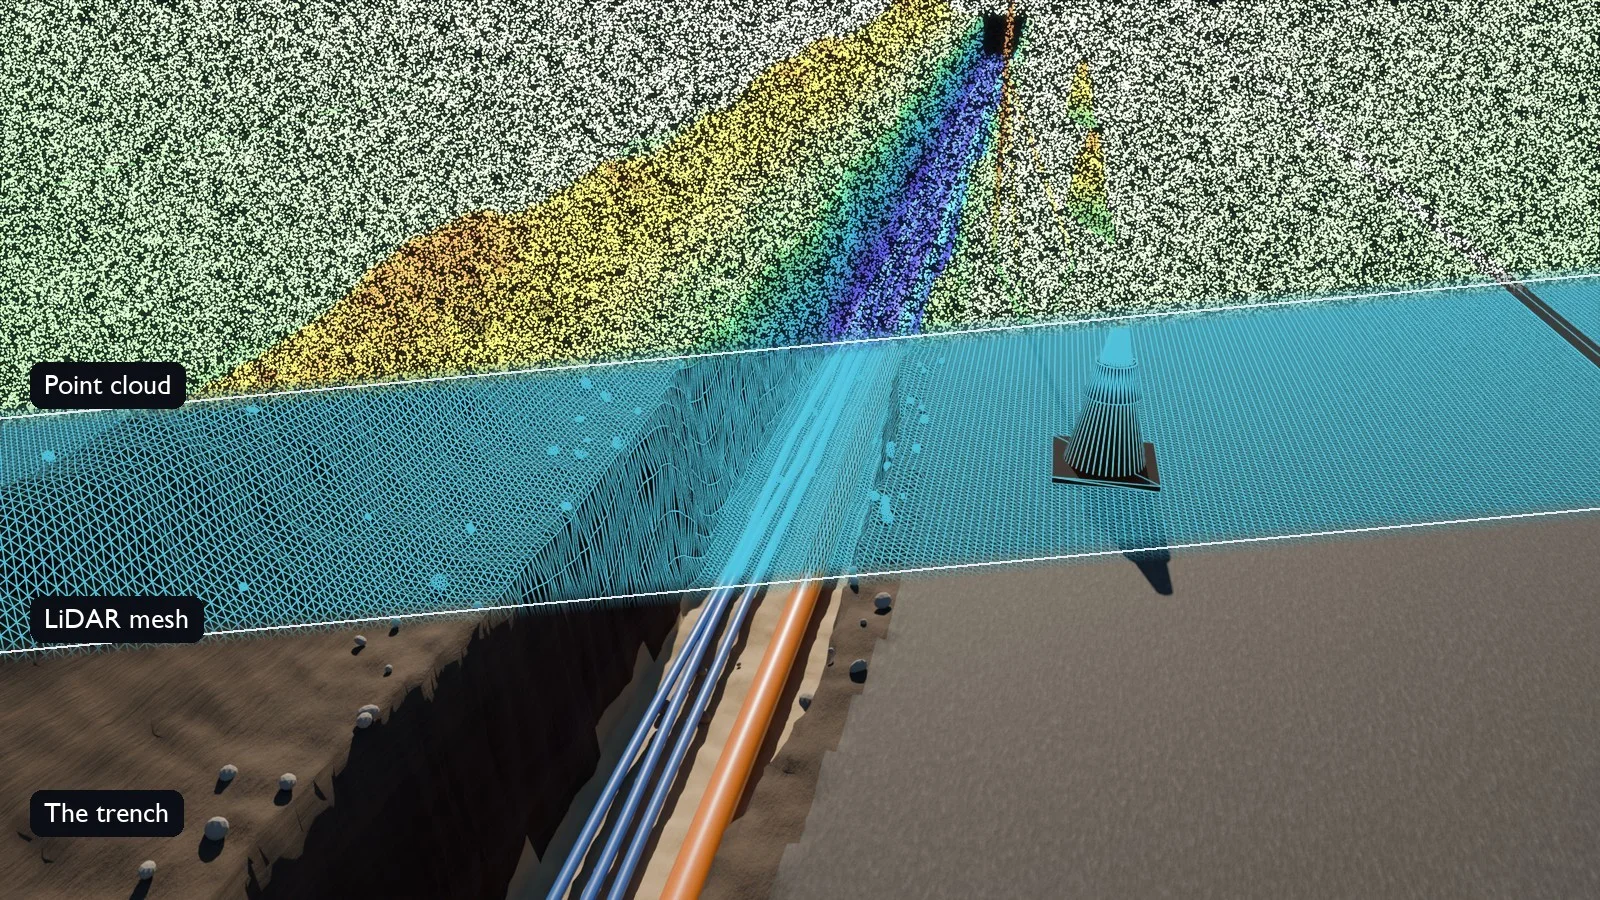
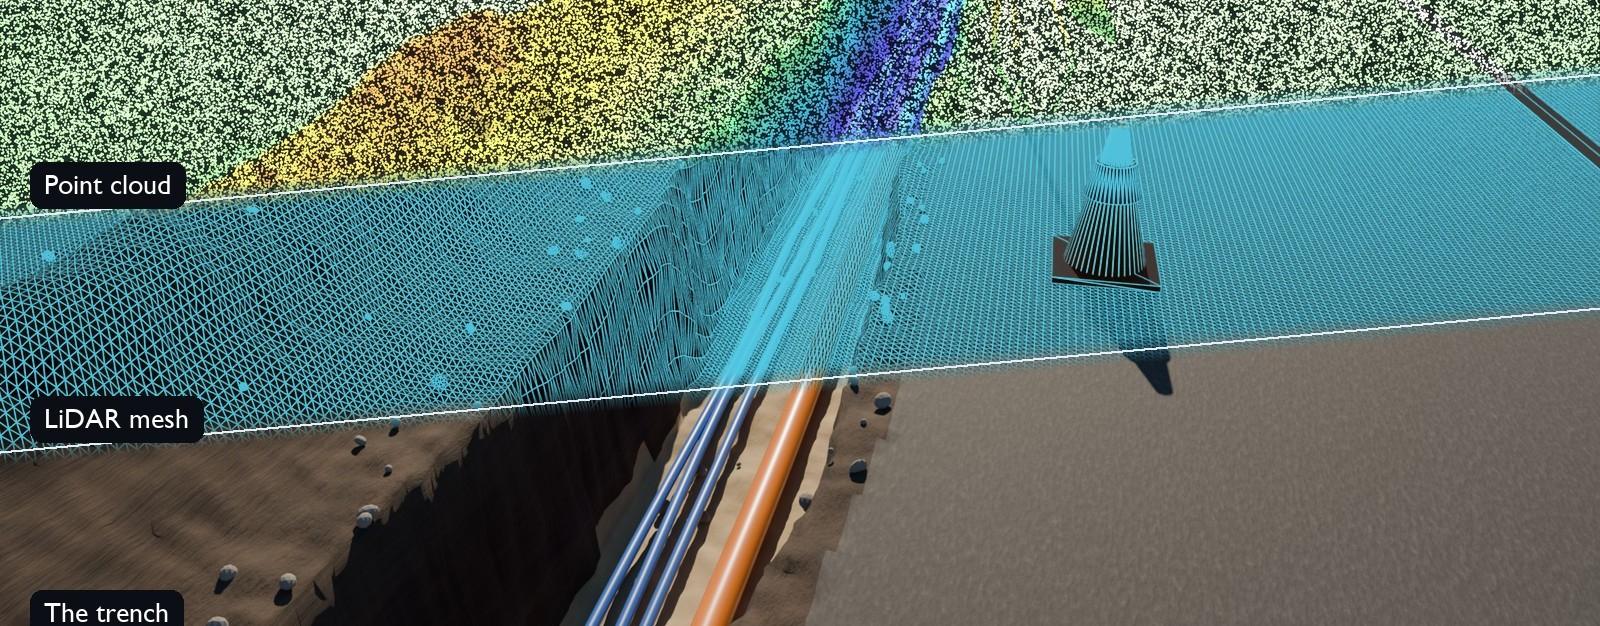
예시 이미지: 같은 트렌치의 실제 모습, LiDAR 메시, 깊이에 따라 색을 입힌 포인트 클라우드
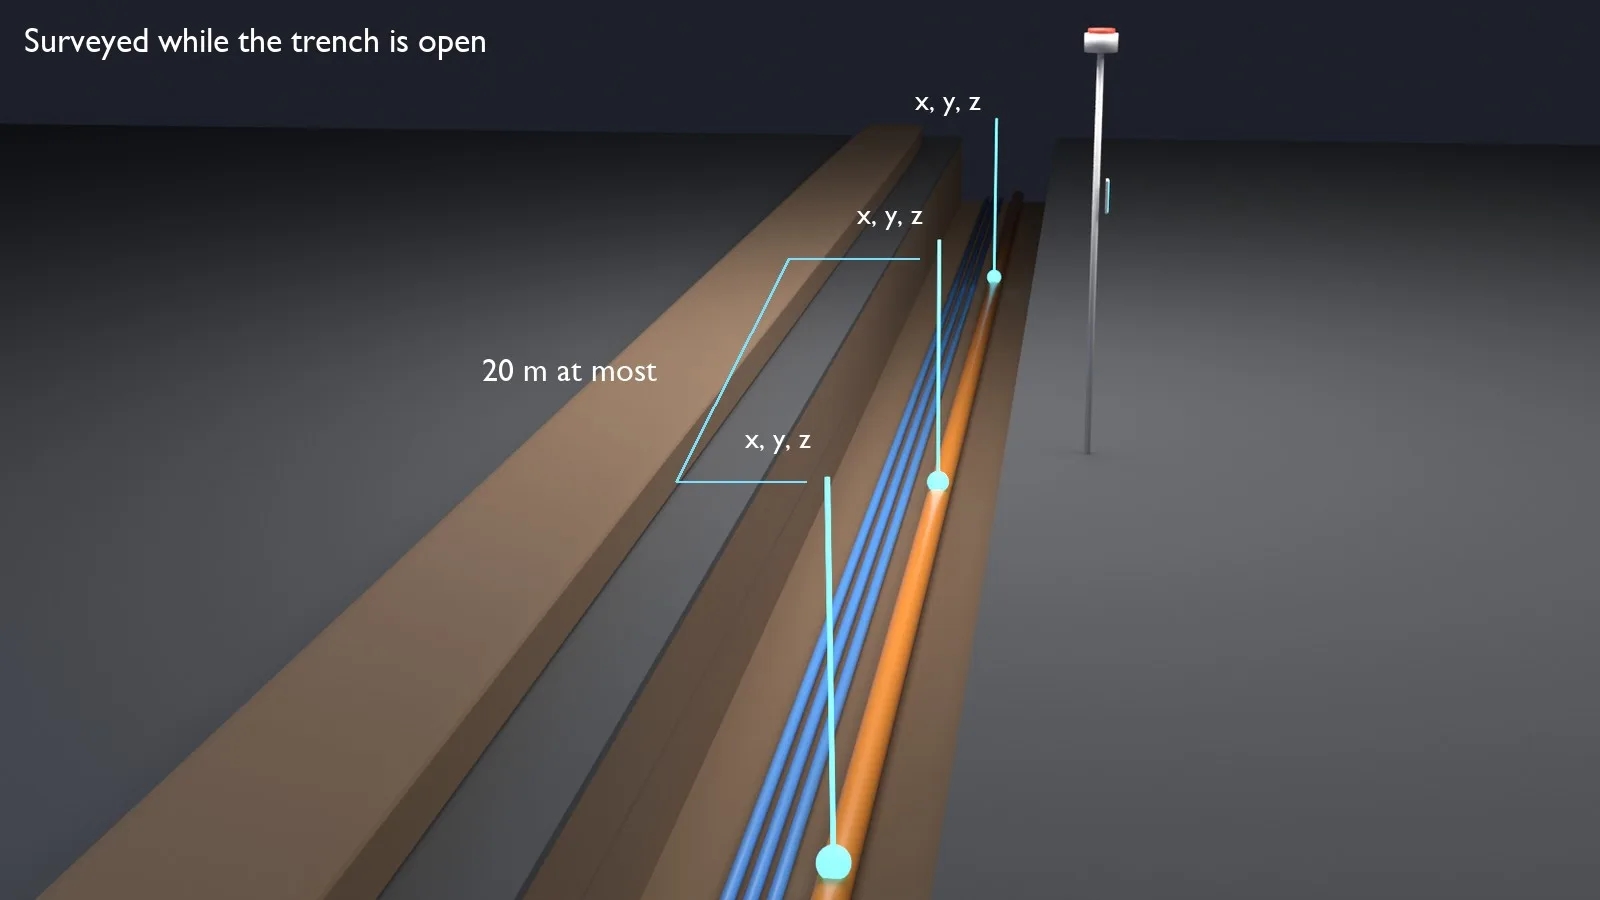
예시 이미지: 되메우기 전에 RTK 로버로 관로를 따라 측량한 지점
- 측위 확보. 수신기는 휴대폰 및 NTRIP를 통한 보정 서비스에 연결됩니다. RTK 고정(fix) 상태에서 하늘이 트여 있으면 측량급 수신기는 보통 자체 위치를 1~3 cm로 추정합니다. 이는 안테나에 대한 수신기의 추정치이며 완성된 기록의 정확도가 아닙니다. 이에 대해서는 여기서 말하는 정확도의 의미에서 다룹니다.
- 선로 측량. 방향이 바뀌는 곳마다, 그리고 20 m 최대 간격 이내로 선로를 따라 일정한 간격으로 관로 위의 지점을 측정합니다. 각 지점에는 x, y, z, 고정 상태, 추정 정확도가 함께 기록됩니다.
- 트렌치 스캔. iPhone LiDAR 스캔으로 트렌치 자체를 기록합니다. 관로, 이음부, 매설 깊이(토피), 다른 지하 설비와의 교차, 주변 환경이 포함됩니다. 스캔은 측량 지점에 정렬되어 실제 좌표에 배치되며, 이 정렬의 잔차(residual)가 스캔과 함께 저장됩니다.
- 설치 내용 추가. 관로 종류, 수량, 치수, 포설 방법을 조직 자체의 지형지물 코드로 사진과 함께 기록합니다.
- 검증. 알려진 기준점에 대한 체크 샷으로 당일의 수평 및 수직 오차를 수신기 보고값과 별개로 측정하며, 잔차는 데이터와 함께 보관됩니다.
- 내보내기. 선로, 지점, 속성을 프로젝트 좌표계의 GeoJSON, CSV, DXF 또는 LandXML로 내보내, 망 소유자나 도로 관리 당국의 GIS에서 바로 사용할 수 있습니다.
이 순서는 구간당 몇 분이 걸리도록 설계되어 포설과 되메우기 사이에 들어맞습니다. 실제 작업에서 걸리는 시간은 구간 길이, 교차 수, 수신기가 고정 상태를 얼마나 빨리 확보하는지에 따라 달라지며, 파일럿에서 측정해야 할 사항입니다.
여기서 말하는 정확도의 의미
수신기가 내놓는 수치는 기록의 정확도가 아닙니다. 둘 사이에는 여러 요소가 있으며, 각각을 관리하고 검증해야 합니다.
| 오차 요인 | 관리 방법 |
|---|---|
| 수신기 위치 | RTK 고정 상태, 위성 배치, 하늘 시야, 벽·차량·나무 근처의 다중 경로 |
| 안테나 오프셋 | 폴 높이와 안테나에서 폴 끝까지 측정한 오프셋 |
| 폴 기울기 | 폴을 수직으로 유지하거나 기울기 보정 기능이 있는 수신기 사용 |
| 휴대폰과 안테나의 오프셋 및 방향 | 휴대폰 카메라와 안테나 사이에서 측정한 레버 암, 그리고 이를 적용하는 데 쓰는 방위 |
| 스캔 드리프트 | 휴대폰 트래킹은 거리에 따라 드리프트하므로, 긴 구간은 양 끝뿐 아니라 구간 중간에도 측량 지점이 필요합니다 |
| 정렬 | 스캔이 측량 지점에 얼마나 잘 맞는가. 잔차로 보고하며, 이는 맞춤 정도를 측정하는 것이지 위치 정확도가 아닙니다 |
| 좌표계 | GNSS 좌표에서 프로젝트 좌표계로의 변환과 사용한 높이 기준 |
| AR 표시 | 위의 모든 요소에 더해 보는 시점의 휴대폰 나침반과 트래킹 |
이러한 이유로 이 워크플로는 세 가지를 따로 보고하며, 어느 것도 다른 것에서 가정하지 않습니다.
- 측량 지점: 각 지점에 대한 수신기 자체의 추정치와, 기준점에 대한 체크 샷으로 측정한 오차.
- 스캔: 측량 지점에 대한 정렬의 잔차, 그리고 스캔 내 거리와 현장에서 측정한 거리의 비교.
- AR 오버레이: 저장된 좌표보다 불확실성이 큰 위치 확인 보조 수단이며, 그렇게 표시됩니다.
어떤 작업이 5 cm 또는 10 cm 요건을 충족하는지는 수신기의 사양이 아니라 해당 작업에서 수행한 이러한 검증을 통해 수평과 수직 기준으로 확립됩니다. 이 사례 연구는 방법을 설명하는 것이며 현장 시험 결과를 보고하는 것이 아닙니다. 실제 구간에서 독립적인 기준점과 대조하며 측정하는 파일럿이 Laan Labs가 권하는 첫 단계입니다.
iPhone LiDAR 스캔
좌표 목록은 선로가 어디에 있는지를 알려 줍니다. 스캔은 그곳에 무엇이 있었는지를 보여 줍니다. iPhone Pro나 iPad Pro의 LiDAR 센서는 수 미터 거리까지 깊이를 직접 측정하며, 작업자가 트렌치를 따라 걷는 동안 휴대폰이 이를 카메라 이미지와 융합합니다. 한 구간을 걷는 시간만큼에 캡처가 끝나며, 삼각대, 타깃, 보조 인력이 필요 없습니다.
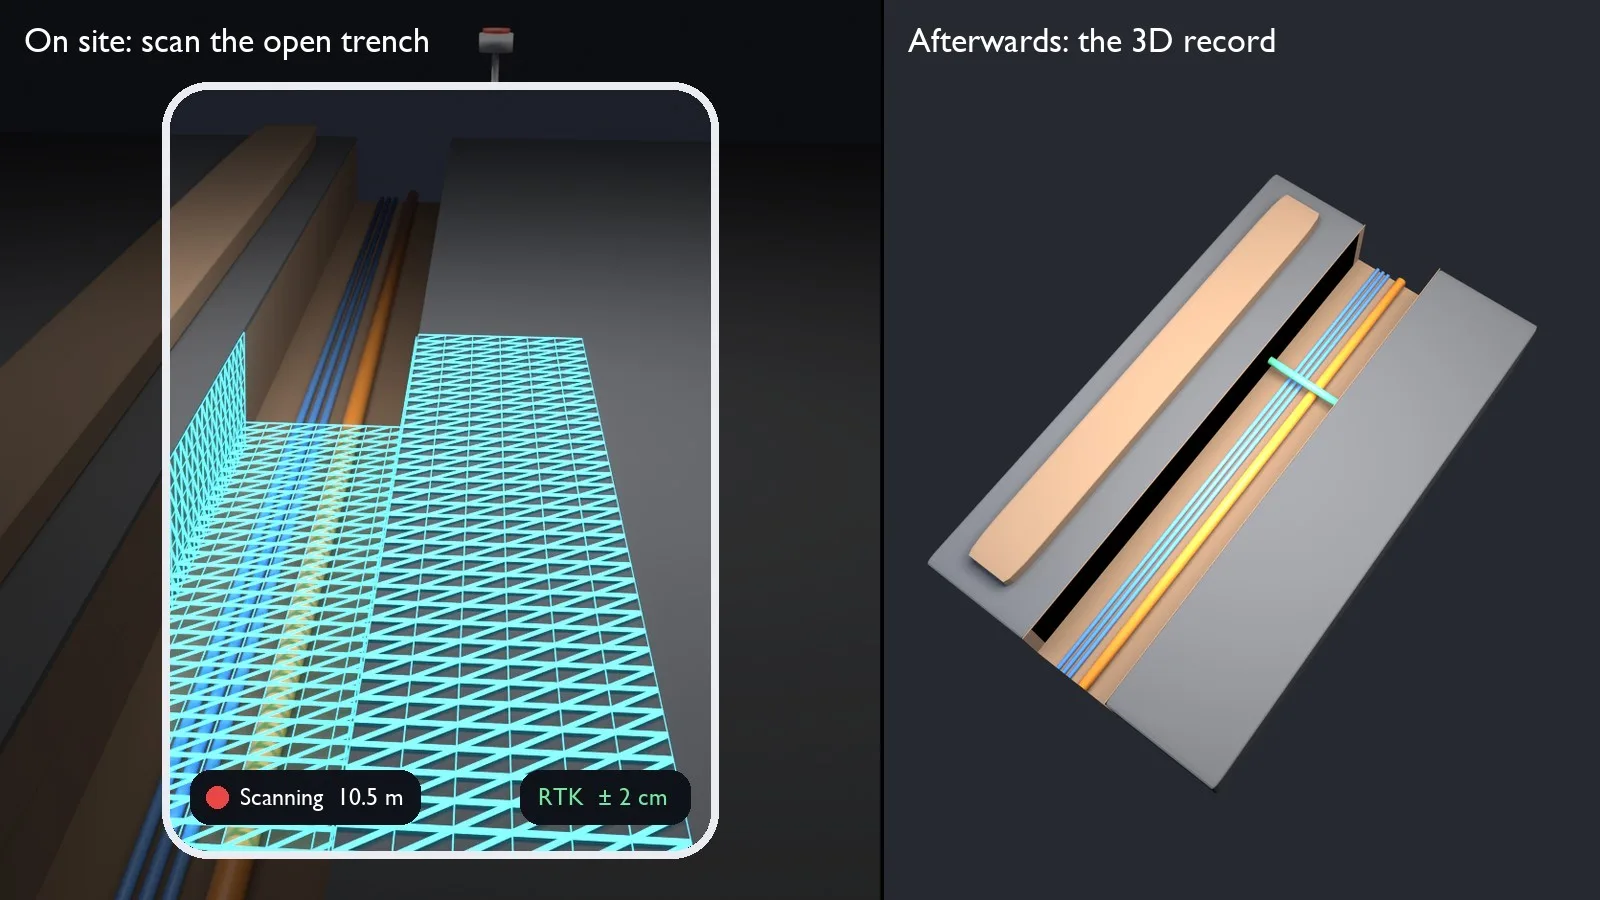
예시 이미지: 작업자가 트렌치를 따라 걸을 때 화면에 스캔이 형성되어 해당 구간의 3D 기록이 됩니다
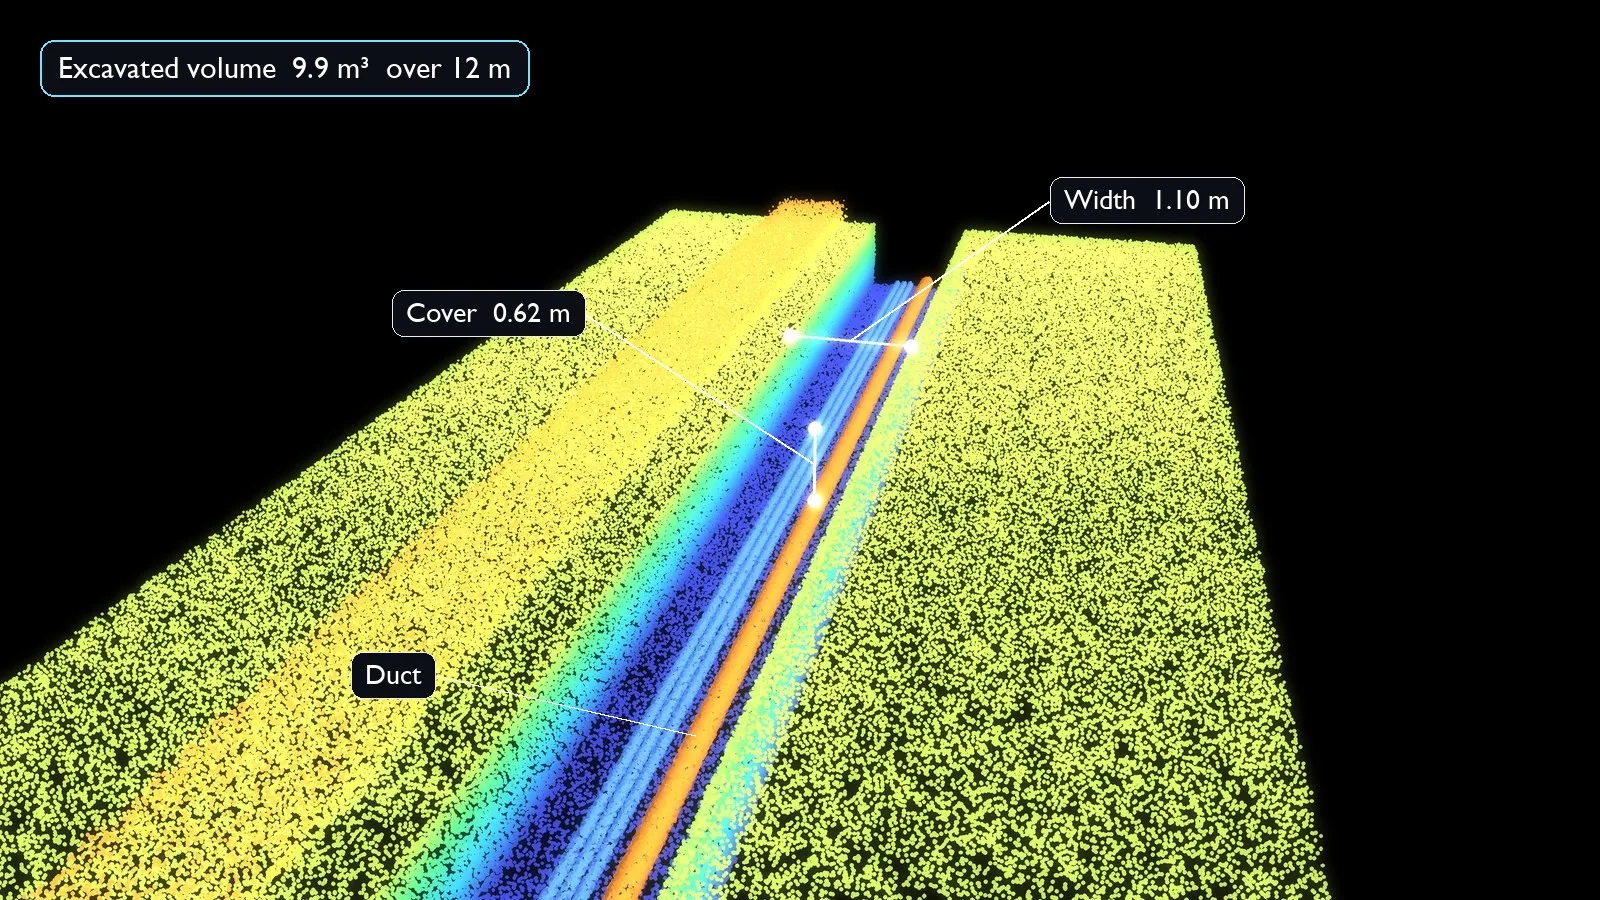
예시 이미지: 깊이에 따라 색을 입히고 측정값을 표시한 포인트 클라우드 형태의 트렌치 스캔
결과물은 개방 트렌치의 조밀한 컬러 포인트 클라우드와 텍스처 메시입니다.
- 스캐너가 볼 수 있었던 것을 기록합니다. 관로, 이음부, 베딩, 다른 지하 설비와의 교차, 트렌치 벽, 양쪽의 지표면이 작업자가 커버한 범위까지 기록됩니다. 다른 물체 아래, 물 속, 트렌치 벽 뒤에 가려진 것은 스캔에 없으므로, 현장을 떠나기 전에 화면에서 커버리지를 확인합니다.
- 나중에 측정할 수 있습니다. 토피 깊이, 트렌치 폭, 관로 간격, 교차하는 배관과의 이격 거리를 되메운 지 몇 달 후에도 사무실에서 스캔으로 측정할 수 있습니다.
- 지리 참조가 됩니다. RTK 지점에 정렬된 클라우드는 실제 좌표에 배치되므로, 스캔이 GIS나 CAD 도면에 제 위치로 들어갑니다. 그 위치가 얼마나 정확한지는 정렬 자체가 아니라 여기서 말하는 정확도의 의미에서 설명한 독립적인 검증에서 나옵니다.
- 그늘과 맨땅에도 대응합니다. LiDAR는 자체 적외선 광원으로 깊이를 측정하므로, 사진만으로는 어려운 그늘진 트렌치와 매끈한 흙벽의 지오메트리도 스캔됩니다. 색상과 텍스처에는 여전히 빛이 필요하고, 범위는 약 5 m로 제한되며, 강한 햇빛, 고인 물, 젖었거나 매우 어두운 표면은 깊이 데이터의 품질을 떨어뜨립니다.
- 표준 형식으로 내보냅니다. 포인트 클라우드는 LAS, PLY, E57, 메시는 OBJ로, 측량한 선로와 함께 내보냅니다.
몇 미터 범위에서 휴대폰 LiDAR 스캔의 지오메트리는 좋은 조건에서 보통 1센티미터 안팎의 정확도를 보입니다. 더 길게 걸으면 휴대폰 트래킹이 드리프트하므로 구간을 짧게 유지하고 구간을 따라 측량 지점에 연결합니다. 절대 위치는 휴대폰이 아니라 수신기와 정렬에서 나옵니다.
교차부와 접합부
직선 구간은 쉬운 부분입니다. 나중에 문제를 일으키는 곳은 지하 설비가 만나는 지점입니다. 광케이블 관로가 맨홀로 꺾여 들어가는 곳, 그 아래로 상수도 본관이 지나가는 곳, 전력 케이블이 비스듬히 가로지르는 곳이 그렇습니다. 스캔은 이 모두를 하나의 좌표계 안에서, 서로 간의 이격 거리와 함께 기록합니다.
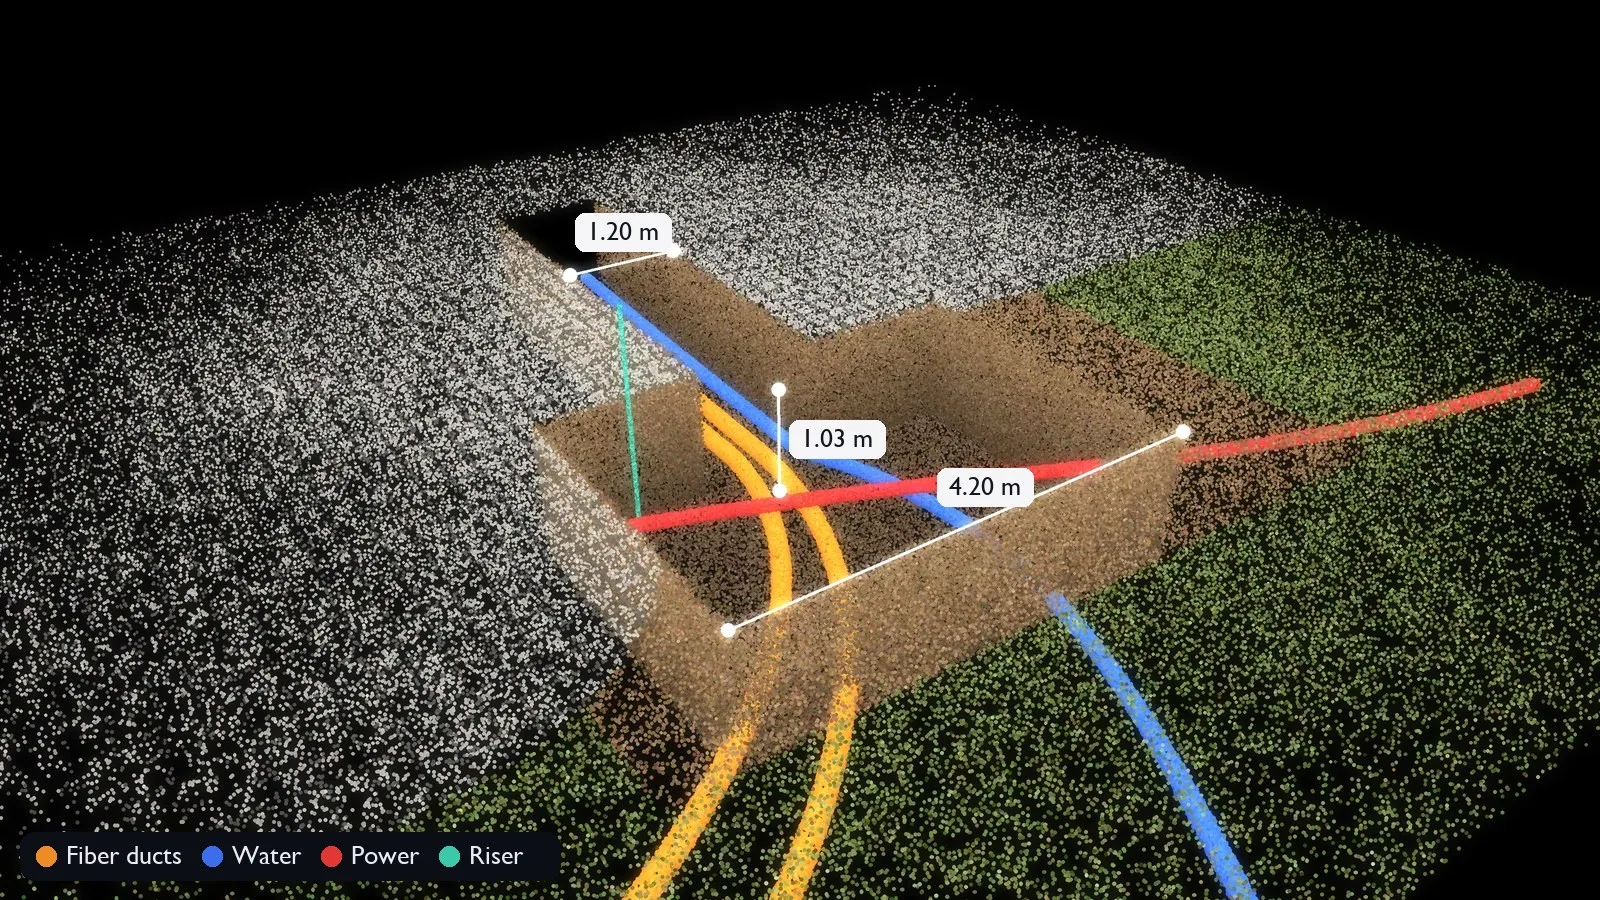
예시 이미지: 포인트 클라우드로 스캔한 굴착부, 그 안에서 교차하는 지하 설비, 스캔에서 측정한 값
부피 측정
같은 스캔으로 부피도 측정합니다. Laan Labs는 자체 제작한 LiDAR 스캐닝 앱인 3D Scanner App에 부피 측정을 내장했으며, 이 방법은 트렌치 작업에 그대로 적용됩니다. 스캔한 표면을 기준 평면에 맞춰 닫고 그 안에 둘러싸인 부피를 계산합니다.
트렌치에서는 원래 지표면과 트렌치 바닥 사이의 굴착 부피를 구간별로 얻습니다. 그 옆의 잔토 더미에서는 파낸 재료의 부피를 얻습니다. 둘 다 시공업체가 그렇지 않으면 추정으로 해결하는 수치입니다. 되메우기와 베딩 수량, 폐기, 그리고 스캔으로 수치를 뒷받침하여 세제곱미터 단위로 작업비를 청구하는 데 쓰입니다.
미세한 디테일을 위한 가우시안 스플랫
LiDAR는 지오메트리와 축척을 제공합니다. 관로에 인쇄된 표기, 접속함의 라벨, 케이블 피복의 상태까지는 분해하지 못합니다. 이를 위해 같은 현장 방문에서 가우시안 스플랫을 추가합니다.
작업자는 휴대폰으로 트렌치를 따라 짧은 영상이나 사진 세트를 촬영합니다. 이 이미지들을 스플랫으로 재구성하며, 이는 캡처가 커버한 시점들에서 둘러볼 수 있는 포토리얼리스틱 3D 장면입니다. 그 시점들 가까이에서는 사진의 디테일을 상당 부분 유지하지만, 시점에서 멀어지거나 한쪽에서만 촬영한 영역에서는 품질이 떨어집니다. LiDAR 메시가 매끈하게 뭉개 버리는 얇은 물체, 젖거나 반사하는 표면, 엉킨 케이블은 메시보다 더 잘 재현됩니다.
예시 이미지: 학습으로 장면이 정교해지면서 포인트 클라우드에서 가우시안 스플랫으로
- 설치된 것을 확인합니다. 색상 코드와 경고 테이프가 선명하게 보입니다. 관로에 인쇄된 표기와 라벨은 카메라가 충분히 가까이 갔고 빛이 좋았던 곳에서만 읽을 수 있으므로, 원본 사진을 원본 해상도로 기록과 함께 보관하고 각 사진을 촬영 위치와 연결합니다. 표기를 읽을 때는 사진이 증거이고, 스플랫은 그 사진을 찾는 방법입니다.
- 상태를 확인합니다. 이음부, 실링, 베딩, 교차부에서 기존 지하 설비의 상태를 발견된 그대로 기록합니다.
- 지오메트리와 외관을 함께. 스플랫은 LiDAR 스캔과 RTK 지점에 정렬되므로 같은 좌표에 놓입니다. 측정은 스캔과 측량 지점에서 하며, 스플랫은 보기 위한 것이지 측정을 위한 것이 아닙니다.
Mac에서 처리
스플랫 학습은 보통 이미지를 클라우드 GPU에 업로드하는 것을 의미합니다. Laan Labs는 이를 Mac에서 실행합니다. 자체 트레이너는 Apple Silicon용 Metal로 작성되었으며, 3D Splat App의 기반이 되는 것과 같은 엔진입니다. 따라서 하루 동안의 캡처를 현장 사무소나 차고지의 노트북에서 처리할 수 있고, 이미지가 조직 밖으로 나가지 않습니다. 많은 소유자가 제3자 클라우드로 보낼 수 없는 인프라 기록에서 이 점은 중요합니다.
완성된 스플랫은 압축되어 브라우저에서 스캔 및 측량한 선로와 나란히 열립니다. Metal을 이용한 Mac에서의 가우시안 스플랫 학습과 가우시안 스플래팅과 래디언스 필드를 참고하십시오.
수신기
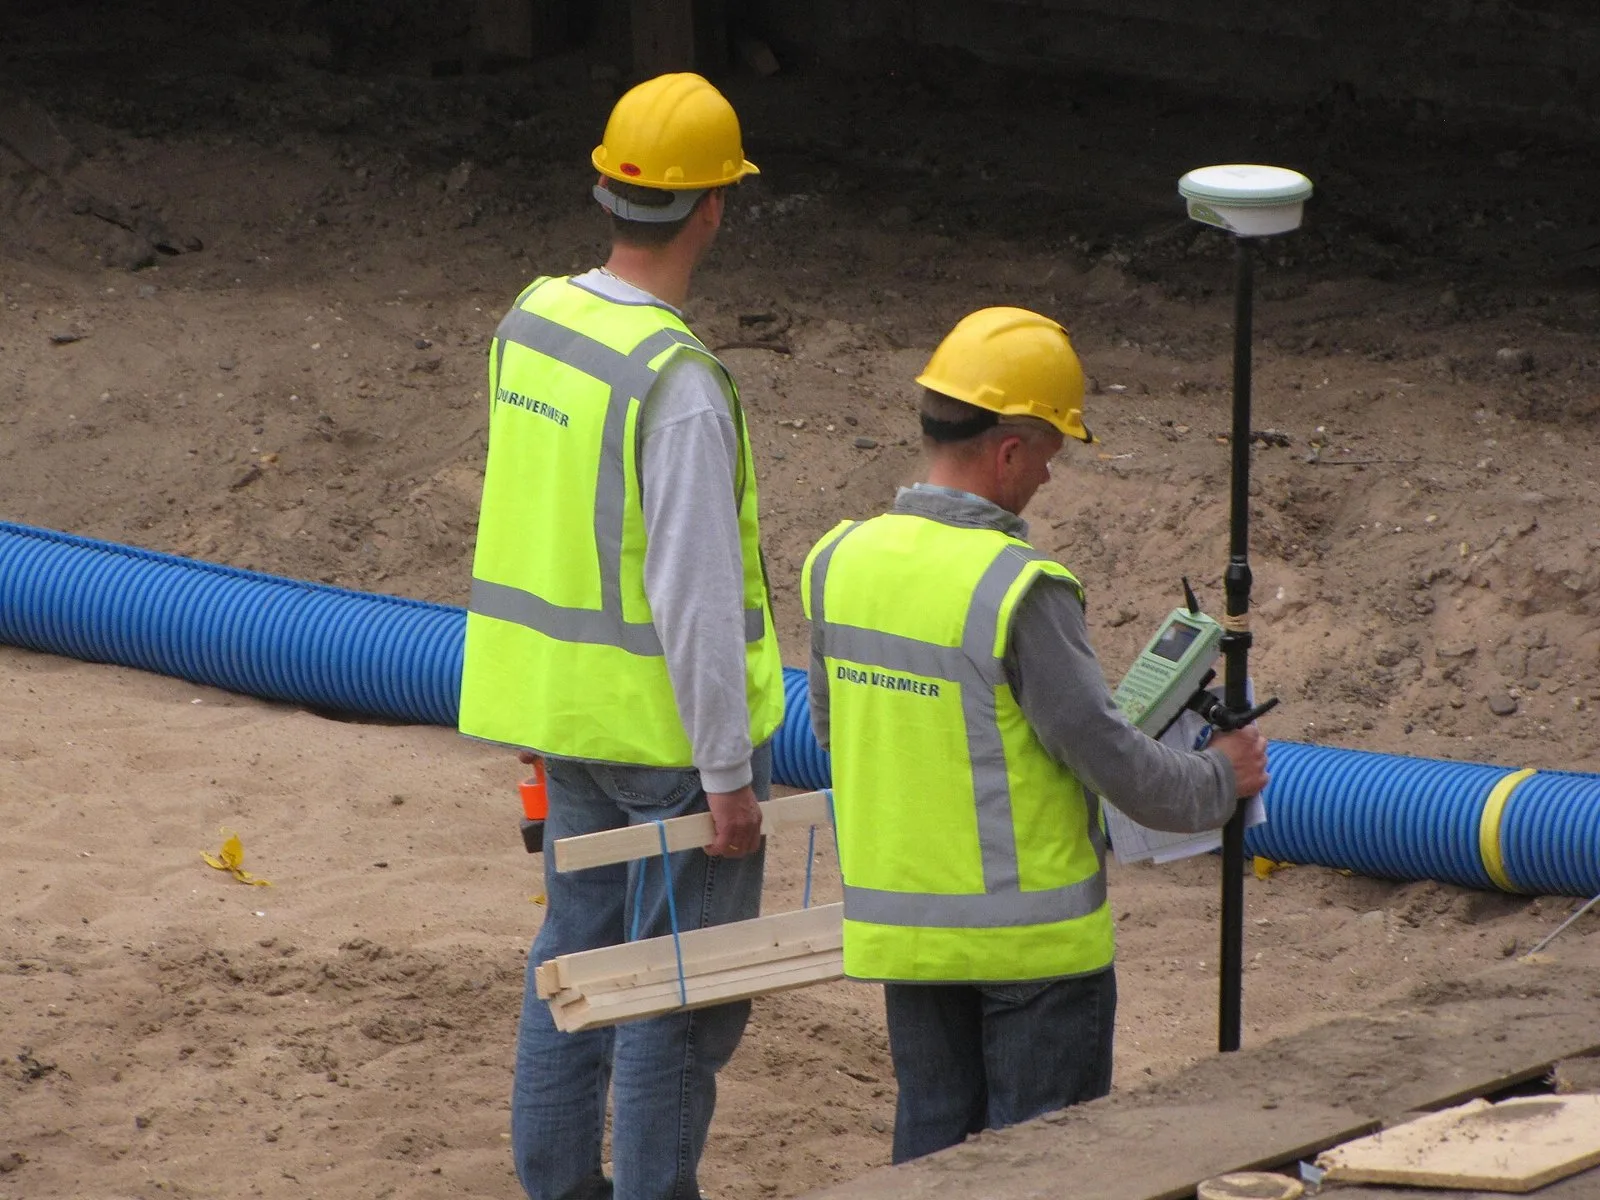
되메우기 전에 배관 옆에서 사용 중인 GNSS 로버. 사진: JoeNomi 1961, Wikimedia Commons, CC BY-SA 3.0. 설명을 위한 예시이며 Laan Labs 프로젝트가 아닙니다.

이 워크플로는 수신기에 구애받지 않습니다. Laan Labs는 Emlid, Leica Geosystems, Trimble, Bad Elf 등의 GNSS 장비를 통합한 바 있습니다. 수신기는 Bluetooth 또는 Wi-Fi로 연결되며, 표준 NMEA 출력을 직접 읽고, RTK를 위해 NTRIP 보정을 적용합니다.
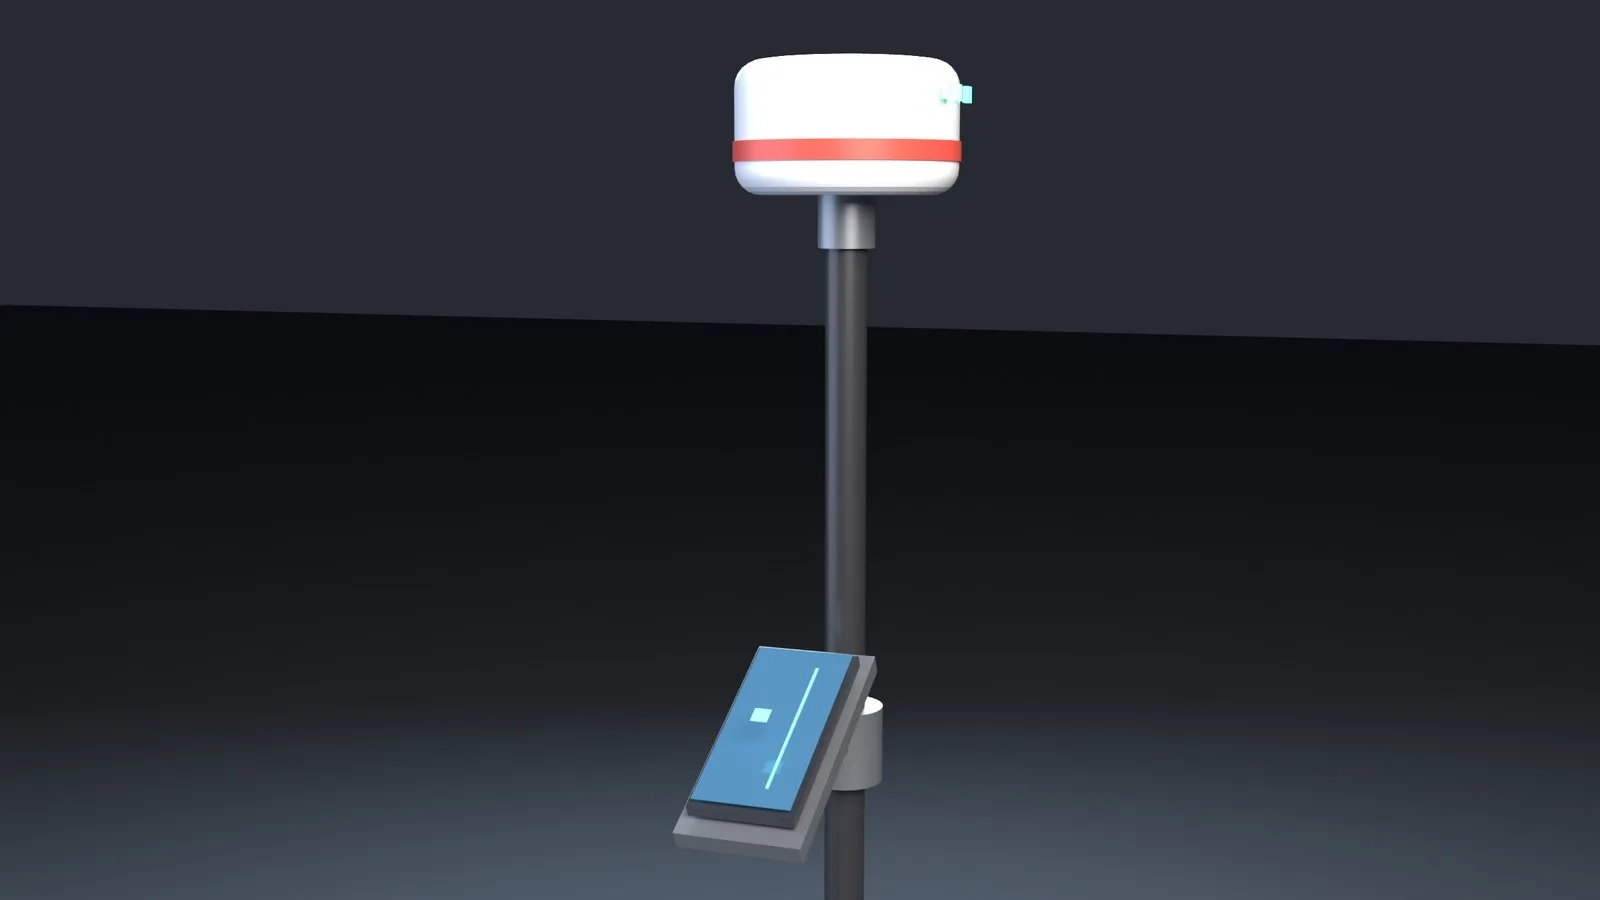
예시 이미지: 휴대폰이 수신기 아래 폴에 장착되어, 한 사람이 측량, 스캔, 결과 확인을 모두 수행합니다
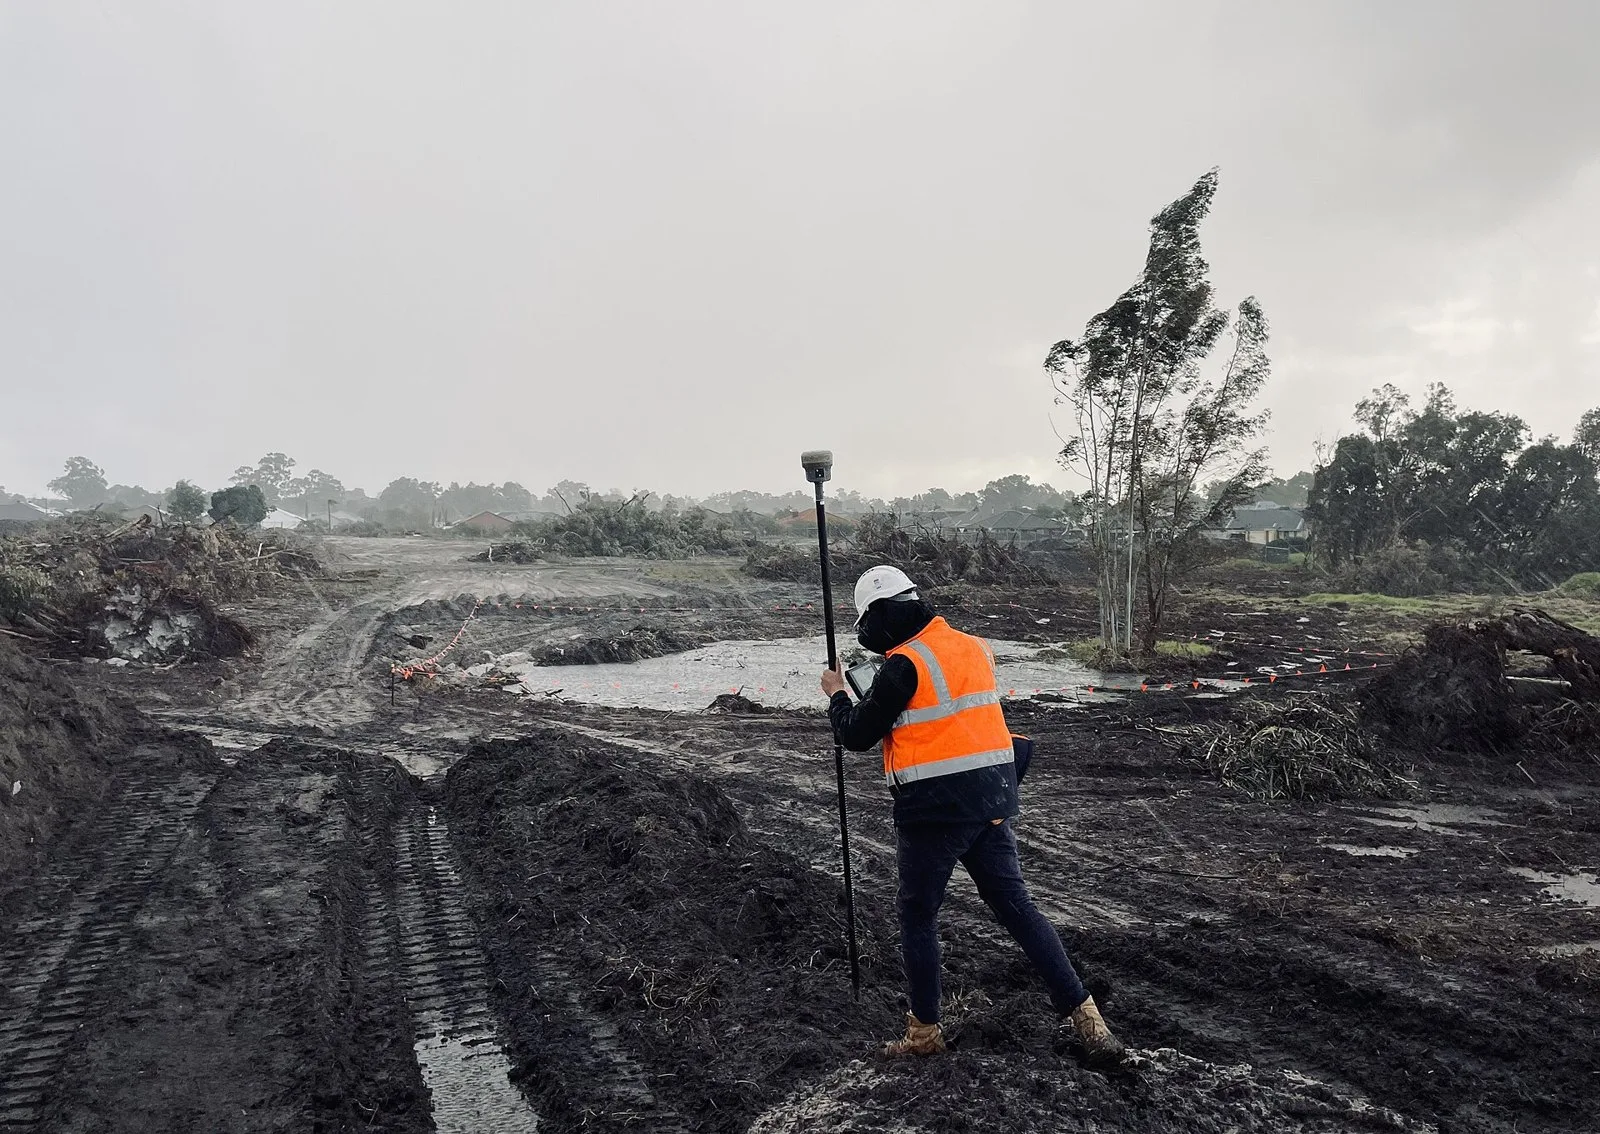
개발 현장의 RTK 로버. 사진: Cvstr, Wikimedia Commons, CC BY 4.0. 설명을 위한 예시이며 Laan Labs 프로젝트가 아닙니다.

위치 소스는 항상 있는 그대로 표시됩니다. 센티미터급 RTK 고정, 서브미터급 수신기, 휴대폰 자체의 위치는 결코 같은 방식으로 표시되지 않으며, 고정 없이 취득한 관측값은 그렇게 표시됩니다. 5 cm를 주장하는 기록은 수신기 자체의 추정치만이 아니라 체크 샷으로 이를 입증할 수 있어야 합니다.
증강 현실, 되메우기 전과 후
증강 현실은 마지막에만 쓰이는 것이 아니라 워크플로 전체에 걸쳐 작동합니다. 휴대폰은 수신기를 통해 자신이 어디에 있는지, 자체 트래킹을 통해 어느 방향을 향하는지를 알고 있으므로, 좌표를 가진 모든 것을 카메라 화면의 제자리에 그릴 수 있습니다.
트렌치가 열려 있는 동안
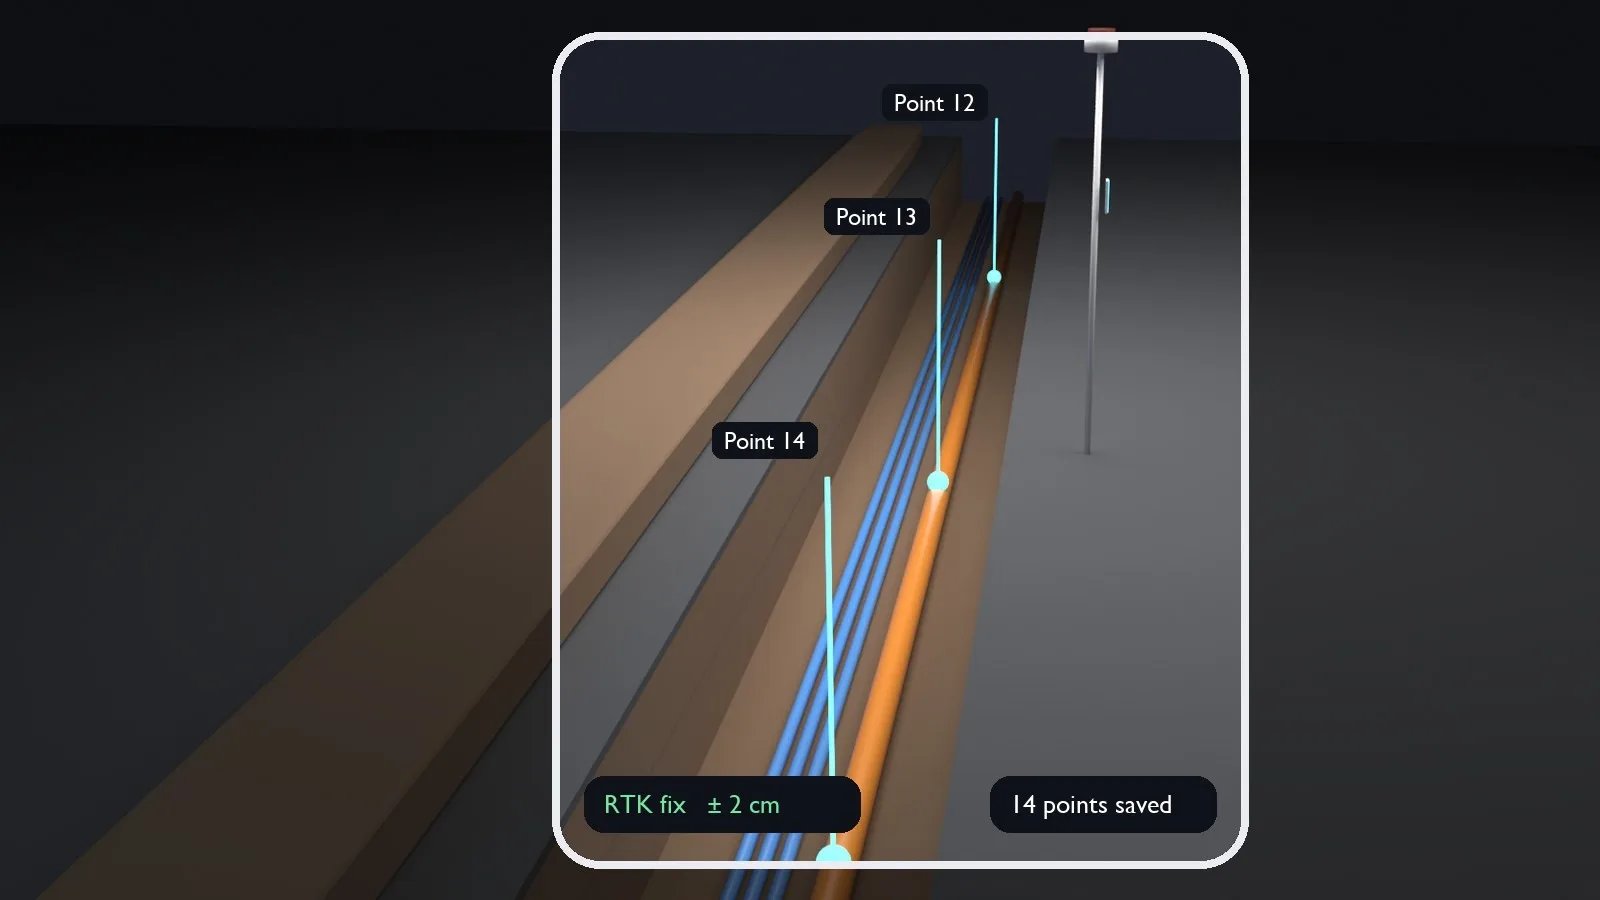
예시 이미지: 캡처 중에 제자리에 표시된 측량 지점
- 측량한 곳을 확인합니다. 각 지점이 측정한 위치의 관로 위에 나타나므로, 빠뜨린 굴곡이나 20 m보다 긴 간격은 작업팀이 이동하기 전에 쉽게 눈에 띕니다.
- 스캔한 곳을 확인합니다. 스캔이 진행되는 대로 트렌치 위에 그려져, 어느 구간이 커버되었고 어느 구간에 한 번 더 스캔이 필요한지 보여 줍니다.
- 설계를 확인합니다. GIS의 계획 경로와 기존 지하 설비가 굴착기 앞의 지면에 표시되므로, 설계와의 편차를 기록하거나 바로잡을 수 있는 시점에 알아차릴 수 있습니다.
- 고정 상태를 알 수 있습니다. RTK 상태와 수신기의 추정 정확도가 화면에 계속 표시되므로, 아무도 모르는 채 저하된 위치로 지점을 기록하는 일이 없습니다.
오버레이는 그 배후의 좌표보다 정확도가 떨어집니다. 수신기뿐 아니라 휴대폰의 방위와 트래킹에도 의존하므로, 오버레이는 어디를 봐야 하는지에 대한 안내이자 빠뜨린 것이 없는지에 대한 확인이지 측정이 아닙니다.
트렌치를 닫은 뒤
기록이 가장 중요해지는 날은 누군가 그곳을 다시 파야 하는 날입니다. 선로가 실제 좌표로 저장되어 있으면, AR이 이를 제자리에 보여 줍니다. 휴대폰 카메라를 통해 지면 위에 경로가 그려지고, 가장 가까운 지점까지의 거리와 기록된 깊이가 함께 표시됩니다.
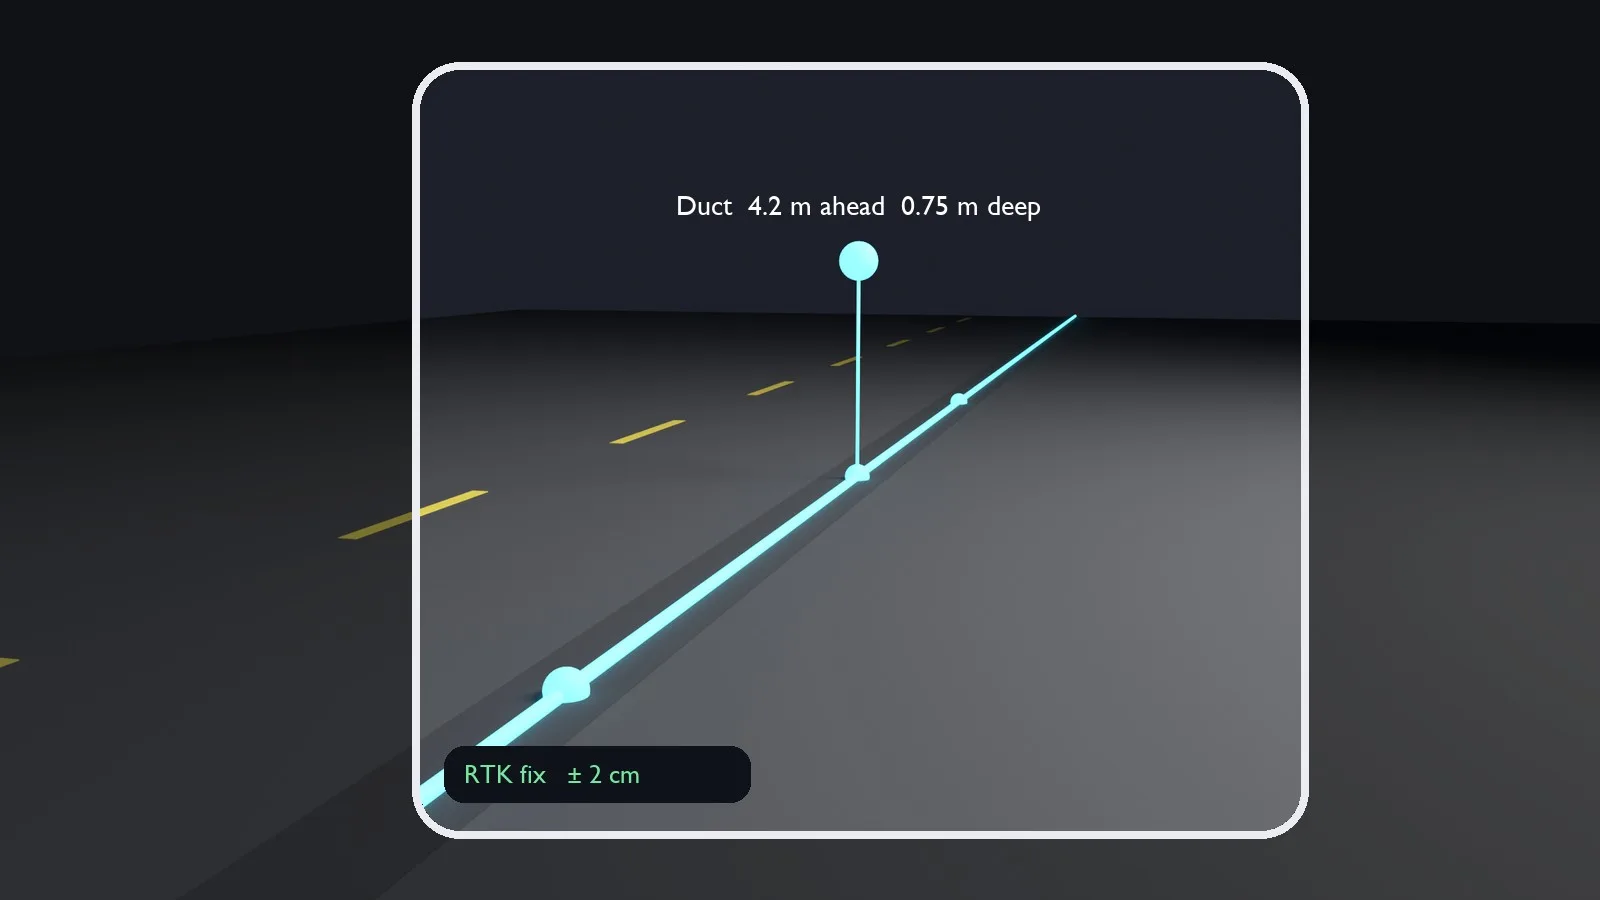
예시 이미지: 닫힌 노면 위의 제자리에 표시된 기록된 경로
- 자산까지 걸어갑니다. 방위와 거리가 작업팀을 접속부, 관로 끝단, 교차부로 안내하여 찾아 헤매지 않게 합니다.
- 땅속을 들여다봅니다. 개방 트렌치의 스캔을 캡처한 위치에 표시할 수 있어, 작업팀이 땅을 깨기 전에 지표면 아래에 무엇이 있는지 볼 수 있습니다.
- 누구에게나 설명합니다. 현장 소장, 도로 관리 당국의 검사관, 인접한 지하 설비 사업자가 도면을 읽지 않고 현장에서 경로를 확인할 수 있습니다.
AR은 위치 확인 보조 수단입니다. 기록이 선로가 어디에 있다고 말하는지를, 기록 자체의 불확실성, GNSS 위치, 휴대폰의 방위가 뒷받침하는 상태로 보여 줍니다. 지하 설비 탐지나 안전한 굴착 절차를 대체하지 않습니다.
지금 대응해야 하는 이유
- 시간이 짧습니다. 이 표준에 따른 문서화는 트렌치가 열려 있는 동안에만 캡처할 수 있습니다. 측량팀을 예약해야 하는 방법은 그 시간 안에 조율하기 어려울 수 있습니다.
- 점점 더 조건이 되고 있습니다. 허가, 계약, 지원금의 조건이 되고 있습니다. 요구되는 정확도로 문서화할 수 없는 작업은 재작업, 인수 지연, 대금 지급 지연의 위험이 있습니다.
- 정보는 공유할 수 있어야 합니다. 인프라 소유자는 자신이 소유한 시설의 지리 참조 위치와 경로를 제공해야 합니다. 처음부터 GIS 데이터로 만든 기록은 나중에 스케치에서 디지털화할 필요가 없습니다.
- 좋은 기록은 이후의 위험을 낮춥니다. 선로가 어디에 기록되어 있고 그 기록이 얼마나 신뢰할 만한지 아는 작업팀은 찾는 데 시간을 덜 쓰고 선로를 건드릴 가능성도 줄어듭니다. 위험을 낮출 뿐 없애는 것은 아니며, 굴착 전 탐지는 여전히 적용됩니다.
휴대폰과 수신기를 검증된 절차에 따라 사용하면 이러한 문서화를 선로 포설의 일상적인 부분으로 만들 수 있습니다.
파일럿으로 시작하기
현실적인 첫 단계는 한 작업팀과 실제 트렌치 한 구간으로, 고객사의 수신기로 측량하고 독립적인 기준점과 대조하여 확인하는 것입니다. 그러면 이 절차가 현장에서 어느 정도의 정확도를 내는지, 그리고 포설과 되메우기 사이에 어떻게 들어맞는지 알 수 있습니다.
Laan Labs는 조직 자체의 지형지물 코드와 좌표계에 맞춰 워크플로를 구축하고, GIS 또는 자산 관리 플랫폼과 통합하거나 전용 애플리케이션으로 제공합니다. Laan Labs가 유틸리티 및 인프라 분야에서 어떻게 협력하는지 확인해 보시거나, 프로젝트에 대해 상담하시려면 문의하기를 이용해 주십시오.
사용 기술
RTK GNSS, NTRIP, iPhone LiDAR, 포인트 클라우드, 가우시안 스플래팅, Metal, 부피 측정, 사진측량, ARKit, 증강 현실, GeoJSON, DXF, LandXML, LAS, E57
Laan Labs와 함께하기
점검 및 문서화를 위한 3D 캡처 파이프라인
휴대폰 스캔을 현장이나 자산 상태에 대한 측정되고 위치 기준이 적용된 공유 가능한 기록으로 바꾸는 엔드투엔드 캡처 파이프라인입니다.
이 글 다운로드
오프라인에서 읽을 수 있는 마크다운 원본을 받으십시오