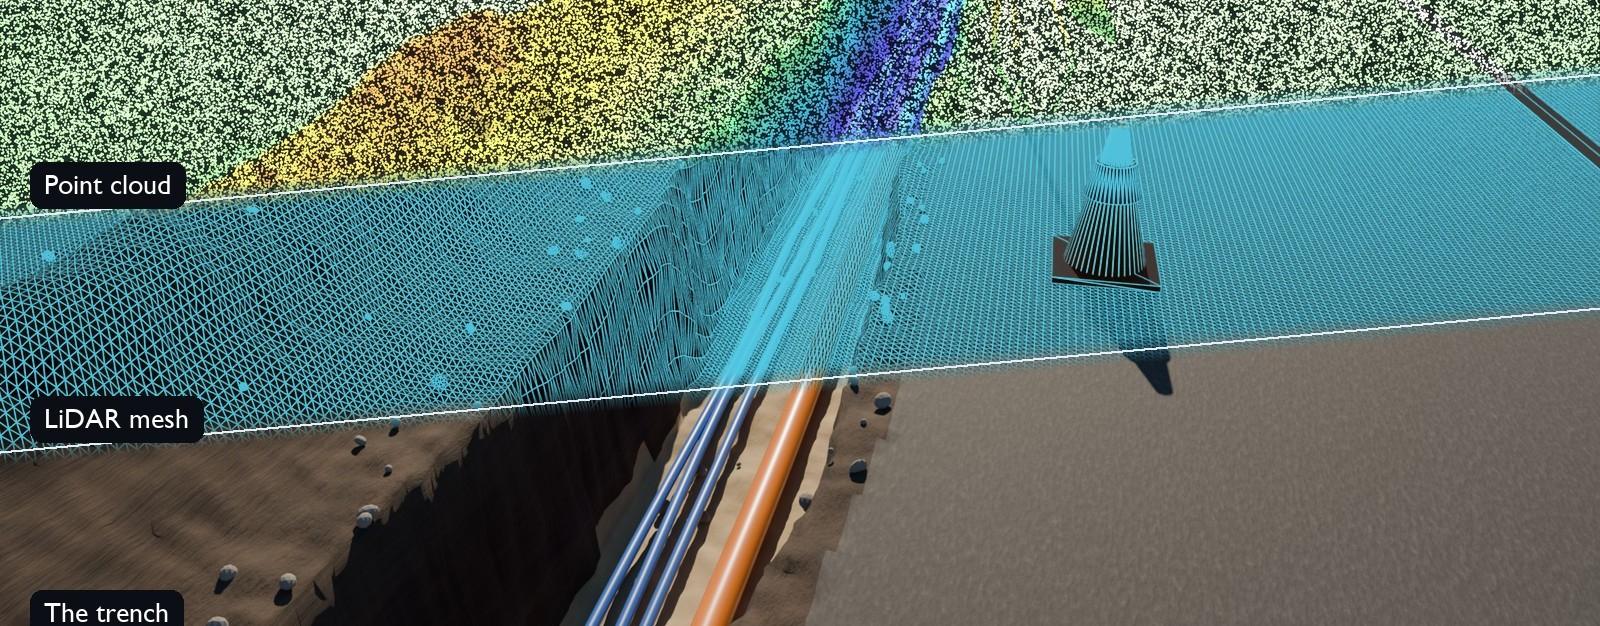
Numérisation de tranchées ouvertes avec GNSS, RTK et réalité augmentée - Répondre aux règles européennes de documentation de la fibre
Le déploiement de la fibre en Europe s'accompagne désormais de règles de documentation : l'emplacement exact de chaque fourreau, en coordonnées, relevé avant la fermeture de la tranchée. Voici comment un téléphone, un récepteur RTK et la réalité augmentée y parviennent en quelques minutes.

Enjeu métier
La fibre est enterrée à travers l'Europe plus vite qu'on ne peut la dessiner. Les tranchées deviennent plus étroites et moins profondes, les équipes avancent de plusieurs dizaines, voire centaines de mètres par jour, et la tranchée reste ouverte quelques heures, non quelques semaines. Une fois remblayée, le seul relevé de ce qui se trouve où est ce qui a été noté pendant qu'elle était ouverte.
Pendant longtemps, ce relevé se résumait à un croquis et à quelques mesures au mètre ruban jusqu'au bord du trottoir. Cela ne suffit plus. Les règles qui encadrent désormais la construction de réseaux de fibre en Allemagne, et l'information sur les infrastructures dans l'ensemble de l'UE, exigent quelque chose de précis : la position de la ligne en coordonnées, avec une exactitude déclarée, sous une forme qu'un SIG peut lire.
L'exigence est une documentation de récolement précise et géoréférencée, relevée avant le remblaiement de la tranchée
Ce que demandent les règles
Trois règles sont souvent citées ensemble. Elles disent des choses différentes.
| Règle | Ce qu'elle couvre |
|---|---|
| Allemagne : DIN 18220 (août 2023) | La norme relative aux méthodes de pose par tranchée, par fraisage et par charrue pour les câbles et fourreaux à fibre optique. Elle exige des données topographiques sur les axes x, y et z à intervalles de 20 m au plus, le détail de ce qui a été installé et une documentation dans un format compatible SIG. Pour les installations peu profondes sous la chaussée, l'écart type maximal est ramené à 5 cm. |
| Allemagne : loi sur les télécommunications, section 127(8) | L'autorité routière peut assortir son accord de conditions, notamment la documentation de la position de la ligne de télécommunications en coordonnées géographiques, comme il est d'usage dans le ressort de cette autorité. |
| UE : règlement sur l'infrastructure gigabit, règlement (UE) 2024/1309, article 4 | Les opérateurs doivent mettre à disposition des informations sur les infrastructures physiques existantes, y compris leur emplacement et leur tracé géoréférencés. |
Le guide d'application de la norme DIN 18220 publié par le gouvernement allemand décrit un levé réalisé alors que la tranchée est encore ouverte, avec un écart type de 10 cm en général et de 5 cm pour les installations peu profondes sous la chaussée mentionnées ci-dessus.
Deux points méritent d'être précisés. Aucune de ces règles ne prescrit de technologie particulière : elles ne parlent ni de GNSS, ni de réalité augmentée. Et la norme DIN 18220 est une norme technique, non une loi en soi. Elle devient contraignante par les contrats, les conditions de financement et les conditions d'autorisation, et elle éclaire ce qui est considéré comme une pratique technique admise.
Ces règles ont en commun le résultat attendu : un relevé de la ligne en coordonnées réelles, avec une exactitude centimétrique, qu'une autre personne peut charger dans son propre système. C'est très difficile à obtenir avec un mètre ruban, et c'est tout simplement impossible une fois la tranchée fermée.
Sources : Gigabitbüro des Bundes sur la DIN 18220, guide d'application de la DIN 18220, TKG, section 127, règlement (UE) 2024/1309 et DIN sur le statut juridique des normes. Il s'agit d'un résumé à titre d'orientation, et non d'un avis juridique. Les exigences d'un projet donné sont fixées par son contrat et son autorisation.
Approche : numériser la tranchée pendant qu'elle est ouverte
L'approche de Laan Labs place le levé entre les mains de l'équipe déjà présente. L'équipement se compose d'un téléphone ou d'une tablette avec LiDAR et d'un récepteur GNSS RTK monté sur une canne.
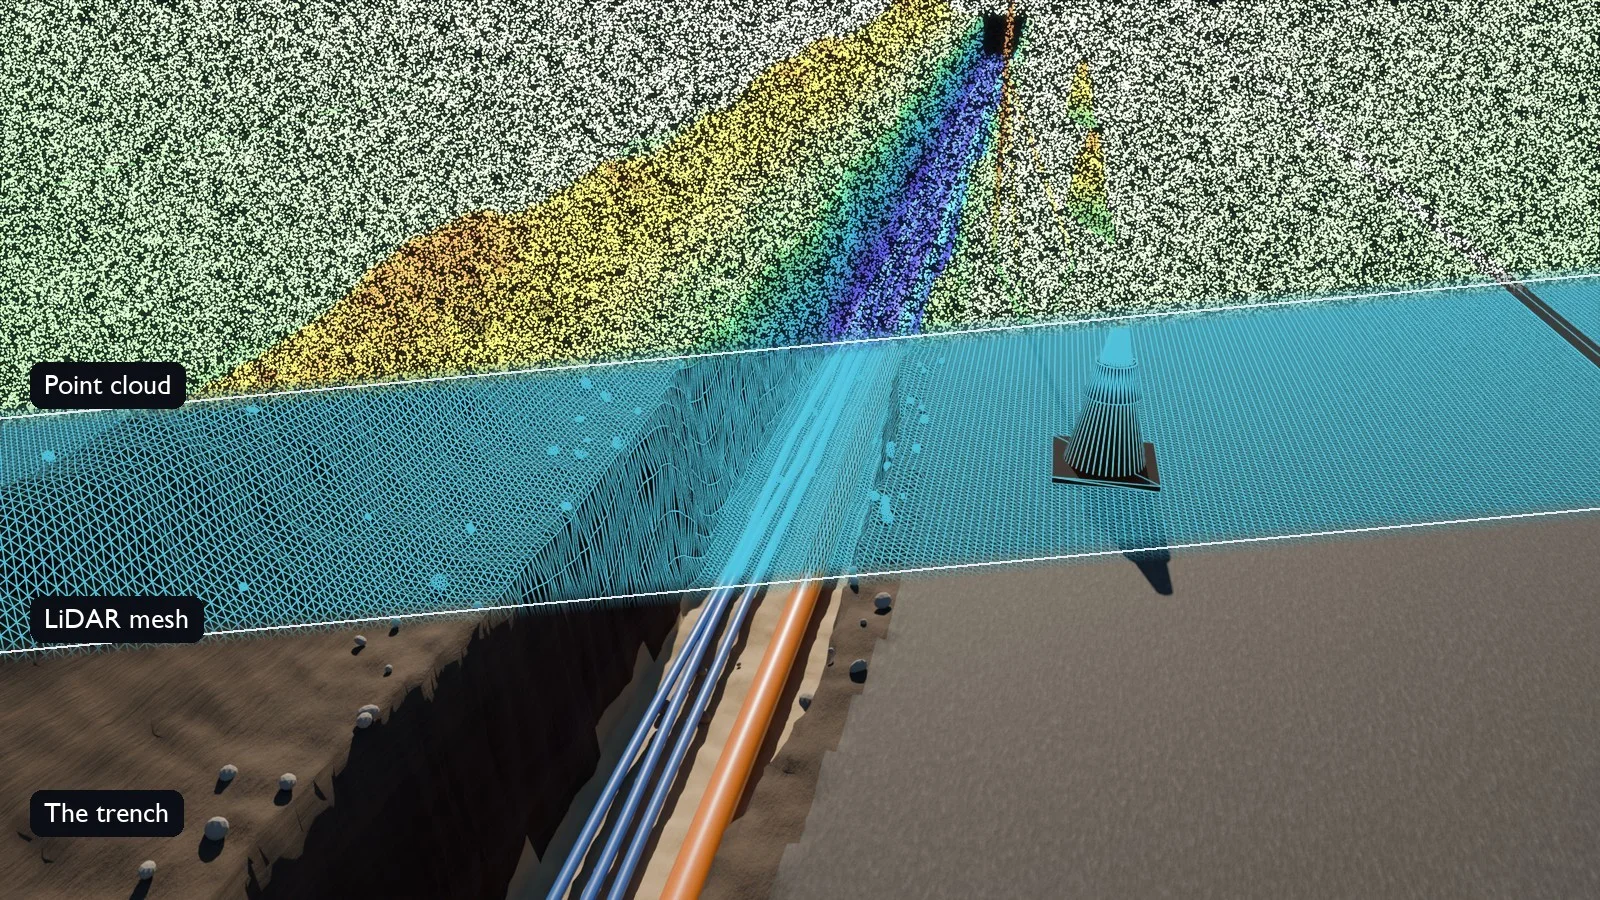
Illustration : la même tranchée telle qu'elle apparaît, sous forme de maillage LiDAR et sous forme de nuage de points coloré selon la profondeur
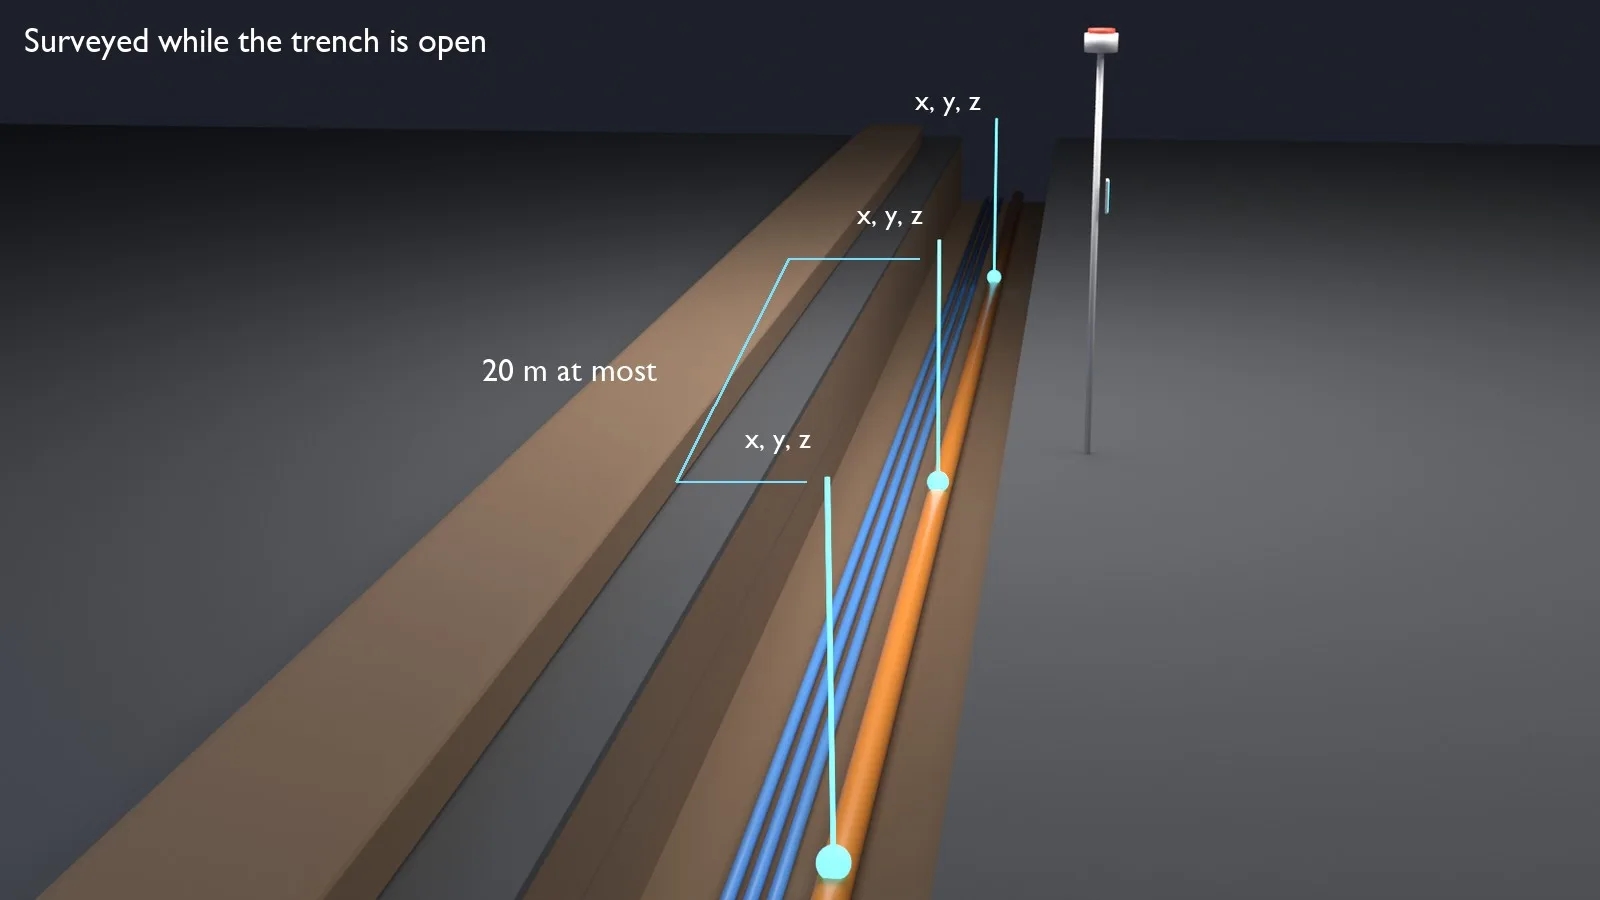
Illustration : points levés le long du fourreau, relevés avec un mobile RTK avant le remblaiement
- Obtenir une solution fixe. Le récepteur se connecte au téléphone et à un service de corrections via NTRIP. Avec une solution RTK fixe et une vue dégagée du ciel, un récepteur de précision topographique estime généralement sa propre position à 1 à 3 cm. Il s'agit de l'estimation du récepteur pour son antenne, et non de l'exactitude du relevé final, abordée dans la section Ce que signifie l'exactitude ici.
- Lever la ligne. Des points sont relevés sur le fourreau à chaque changement de direction et à intervalles le long du tracé, bien en deçà du maximum de 20 m. Chaque point porte ses coordonnées x, y et z, son état de solution et son exactitude estimée.
- Numériser la tranchée. Une numérisation LiDAR par iPhone enregistre la tranchée elle-même : les fourreaux, les raccords, la hauteur de recouvrement, les croisements avec d'autres réseaux et les alentours. La numérisation est alignée sur les points levés, ce qui la place en coordonnées réelles, et le résidu de cet alignement est enregistré avec elle.
- Ajouter ce qui a été installé. Le type, le nombre et les dimensions des fourreaux ainsi que la méthode de pose sont consignés avec les codes d'entités propres à l'organisation, accompagnés de photographies.
- Vérifier. Des points de contrôle sur des points d'appui connus mesurent l'erreur horizontale et verticale le jour même, indépendamment de ce que rapporte le récepteur, et les résidus accompagnent les données.
- Exporter. La ligne, les points et leurs attributs sortent en GeoJSON, CSV, DXF ou LandXML dans le système de coordonnées du projet, prêts pour le SIG du propriétaire du réseau ou de l'autorité routière.
La séquence est conçue pour prendre quelques minutes par tronçon, afin de s'insérer entre la pose et le remblaiement. La durée effective sur un chantier donné dépend de la longueur du tronçon, du nombre de croisements et de la rapidité avec laquelle le récepteur obtient une solution fixe, et se mesure lors d'un pilote.
Ce que signifie l'exactitude ici
Une valeur fournie par le récepteur n'est pas l'exactitude du relevé. Plusieurs éléments s'interposent entre les deux, et chacun doit être maîtrisé et vérifié :
| Source d'erreur | Ce qui la maîtrise |
|---|---|
| Position du récepteur | État de la solution RTK, géométrie des satellites, dégagement du ciel, multitrajets près des murs, des véhicules et des arbres |
| Décalage de l'antenne | Hauteur de la canne et décalage mesuré entre l'antenne et la pointe de la canne |
| Inclinaison de la canne | Tenir la canne d'aplomb, ou utiliser un récepteur à compensation d'inclinaison |
| Décalage et orientation entre le téléphone et l'antenne | Le bras de levier mesuré entre la caméra du téléphone et l'antenne, et le cap utilisé pour l'appliquer |
| Dérive de la numérisation | Le suivi du téléphone dérive avec la distance : les longs tronçons exigent donc des points levés tout au long, et pas seulement aux extrémités |
| Alignement | La qualité d'ajustement de la numérisation aux points levés ; exprimée par un résidu, qui mesure l'ajustement et non l'exactitude de position |
| Système de coordonnées | La transformation des coordonnées GNSS vers le système du projet, et la référence altimétrique utilisée |
| Affichage en RA | Tout ce qui précède, plus la boussole et le suivi du téléphone au moment de la consultation |
Pour cette raison, le flux de travail rapporte trois éléments séparément, sans jamais déduire l'un de l'autre :
- Points levés : l'estimation propre du récepteur pour chaque point, et l'erreur mesurée par des points de contrôle sur des points d'appui.
- La numérisation : le résidu de son alignement sur les points levés, et les distances de la numérisation comparées aux distances mesurées sur site.
- Superpositions en RA : une aide à la localisation dont l'incertitude est plus large que celle des coordonnées enregistrées, présentée comme telle.
Qu'un chantier satisfasse à une exigence de 5 cm ou de 10 cm, c'est ce que déterminent ces vérifications sur ce chantier, en termes horizontaux et verticaux, et non la fiche technique du récepteur. Cette étude de cas décrit la méthode. Elle ne rapporte pas de résultats d'un essai de terrain ; un pilote sur un tronçon réel, mesuré par rapport à des points d'appui indépendants, est la première étape que recommande Laan Labs.
La numérisation LiDAR de l'iPhone
Une liste de coordonnées dit où se trouve la ligne. La numérisation montre ce qui s'y trouvait. Le capteur LiDAR d'un iPhone Pro ou d'un iPad Pro mesure directement la profondeur, jusqu'à plusieurs mètres, et le téléphone la fusionne avec les images de sa caméra pendant que l'opérateur parcourt la tranchée. Un tronçon est capturé dans le temps qu'il faut pour le parcourir, sans trépied, sans cibles et sans seconde personne.
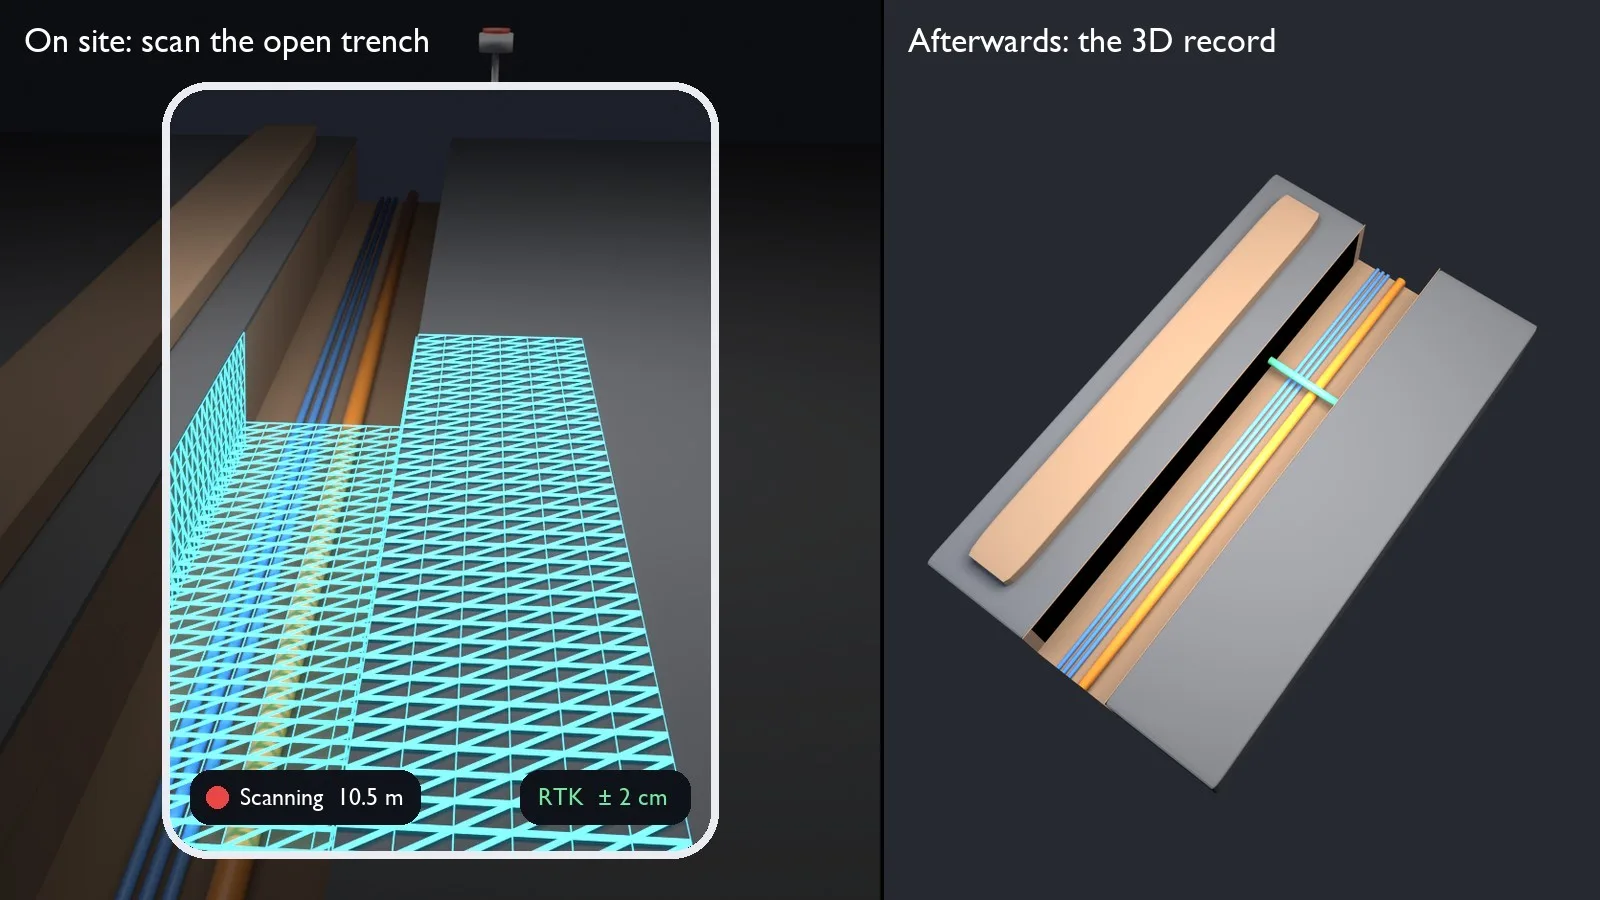
Illustration : la numérisation se forme à l'écran pendant que l'opérateur parcourt la tranchée, et devient un relevé 3D de ce tronçon
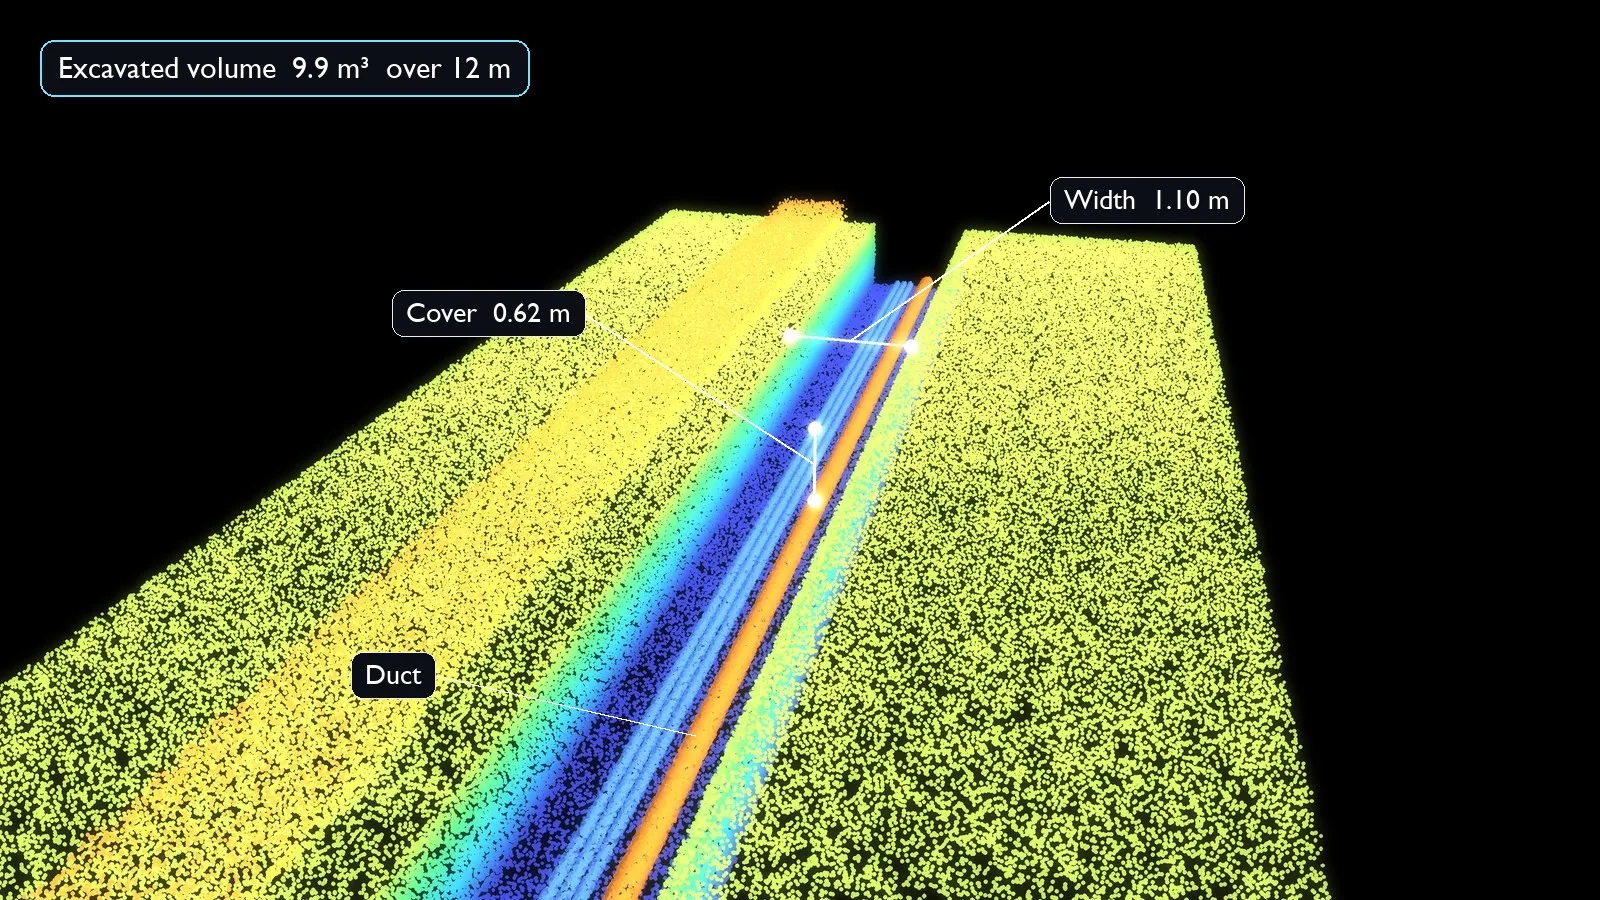
Illustration : une numérisation de tranchée sous forme de nuage de points, coloré selon la profondeur, avec des mesures relevées dessus
Le résultat est un nuage de points dense et coloré ainsi qu'un maillage texturé de la tranchée ouverte :
- Il enregistre ce que le scanner a pu voir. Fourreaux, raccords, lit de pose, croisements avec d'autres réseaux, parois de la tranchée et surface de part et d'autre, dans la mesure où l'opérateur les a couverts. Tout ce qui est caché sous un autre objet, sous l'eau ou derrière la paroi de la tranchée ne figure pas dans la numérisation : la couverture est donc vérifiée à l'écran avant de partir.
- Il est mesurable après coup. La hauteur de recouvrement, la largeur de la tranchée, l'espacement entre fourreaux et la distance libre par rapport à une conduite qui croise sont relevés sur la numérisation au bureau, des mois après le remblaiement.
- Il est géoréférencé. Aligné sur les points RTK, le nuage est placé en coordonnées réelles : la numérisation s'insère donc à sa position dans un SIG ou un dessin de CAO. L'exactitude de cette position provient des vérifications indépendantes décrites dans la section Ce que signifie l'exactitude ici, et non de l'alignement lui-même.
- Il s'accommode de l'ombre et de la terre nue. Le LiDAR mesure la profondeur avec sa propre lumière infrarouge : la géométrie d'une tranchée à l'ombre, aux parois de terre uniformes, se numérise donc là où les photographies seules auraient du mal. La couleur et la texture ont toujours besoin de lumière, la portée est limitée à environ 5 m, et un fort ensoleillement, l'eau stagnante et les surfaces mouillées ou très sombres dégradent la qualité des données de profondeur.
- Il s'exporte dans des formats standard. Nuages de points en LAS, PLY et E57, maillages en OBJ, avec la ligne levée.
Sur quelques mètres, la géométrie d'une numérisation LiDAR par téléphone est généralement bonne à environ un centimètre dans de bonnes conditions. Sur un parcours plus long, le suivi du téléphone dérive, ce qui explique que les tronçons soient maintenus courts et rattachés à des points levés sur toute leur longueur. La position absolue provient du récepteur et de l'alignement, et non du téléphone.
Croisements et jonctions
Les tracés droits sont la partie facile. Les endroits qui posent problème plus tard sont ceux où les réseaux se rencontrent : un fourreau de fibre qui oblique vers une chambre, une conduite d'eau qui passe en dessous, un câble d'alimentation qui croise en biais. Une numérisation les enregistre tous ensemble, dans un même repère de coordonnées, avec les distances qui les séparent.
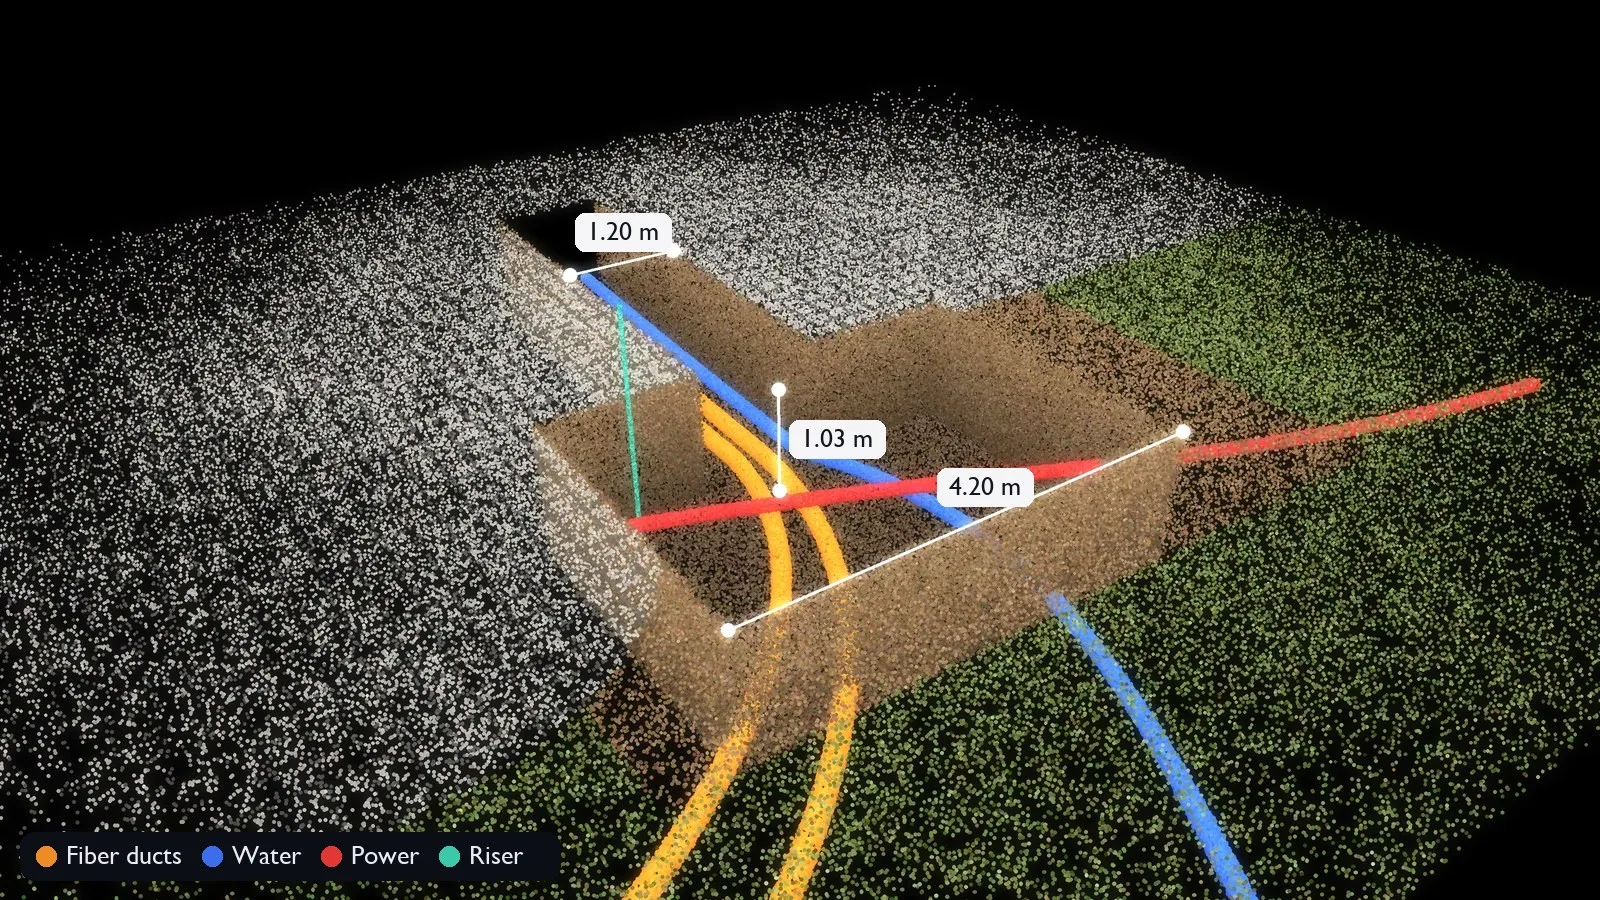
Illustration : une excavation numérisée sous forme de nuage de points, avec les réseaux qui s'y croisent et des mesures relevées sur la numérisation
Mesure de volume
La même numérisation permet de mesurer le volume. Laan Labs a intégré la mesure de volume dans 3D Scanner App, l'application de numérisation LiDAR qu'elle a créée, et la méthode s'applique directement aux travaux de tranchée : la surface numérisée est fermée par rapport à un plan de référence et le volume enfermé est calculé.
Pour une tranchée, on obtient le volume excavé entre la surface d'origine et le fond de tranchée, tronçon par tronçon. Pour le tas de déblais à côté, on obtient le volume de matériau extrait. Ce sont deux chiffres qu'un entrepreneur estime par ailleurs : pour les quantités de remblai et de lit de pose, pour l'évacuation, et pour facturer les travaux au mètre cube avec une numérisation à l'appui du chiffre.
Gaussian Splats pour les détails fins
Le LiDAR fournit la géométrie et l'échelle. Il ne résout pas le marquage imprimé sur un fourreau, l'étiquette d'un manchon de jonction ni l'état d'une gaine de câble. Pour cela, la même visite de site ajoute un Gaussian splat.
L'opérateur réalise avec le téléphone une courte vidéo ou une série de photographies le long de la tranchée. Ces images sont reconstruites en splat : une scène 3D photoréaliste que l'on peut regarder depuis les points de vue couverts par la capture. Près de ces points de vue, elle conserve une grande partie du détail des photographies ; en s'en éloignant, et pour les zones photographiées d'un seul côté, la qualité diminue. Les objets fins, les surfaces mouillées et réfléchissantes et les câbles enchevêtrés, qu'un maillage LiDAR lisse, sont mieux restitués que dans un maillage.
Illustration : du nuage de points au Gaussian splat, à mesure que l'entraînement affine la scène
- Voir ce qui a été installé. Les codes couleur et les rubans avertisseurs ressortent nettement. Les marquages et étiquettes imprimés sur les fourreaux ne sont lisibles que là où la caméra s'est approchée assez près et où la lumière était bonne : les photographies d'origine sont donc conservées avec le relevé en pleine résolution, chacune rattachée à l'endroit où elle a été prise. Pour lire un marquage, la photographie fait foi et le splat sert à la retrouver.
- Voir l'état. Joints, étanchéités, lit de pose et état des réseaux existants à un croisement sont consignés tels qu'ils ont été trouvés.
- Géométrie et apparence ensemble. Le splat est aligné sur la numérisation LiDAR et sur les points RTK : il se situe donc dans les mêmes coordonnées. Les mesures sont relevées sur la numérisation et sur les points levés ; le splat sert à regarder, non à mesurer.
Traité sur un Mac
L'entraînement d'un splat suppose généralement de téléverser les images vers un GPU dans le cloud. Laan Labs l'exécute sur un Mac. Son propre outil d'entraînement est écrit en Metal pour Apple Silicon, le même moteur que celui de 3D Splat App : les captures d'une journée sont donc traitées sur un ordinateur portable au bureau de chantier ou au dépôt, et les images ne quittent jamais l'organisation. C'est important pour les relevés d'infrastructures, que de nombreux propriétaires n'ont pas le droit d'envoyer vers un cloud tiers.
Le splat terminé est compressé et s'ouvre dans un navigateur, à côté de la numérisation et de la ligne levée. Voir l'entraînement de Gaussian splats sur Mac avec Metal et le Gaussian splatting et les champs de radiance.
Récepteurs
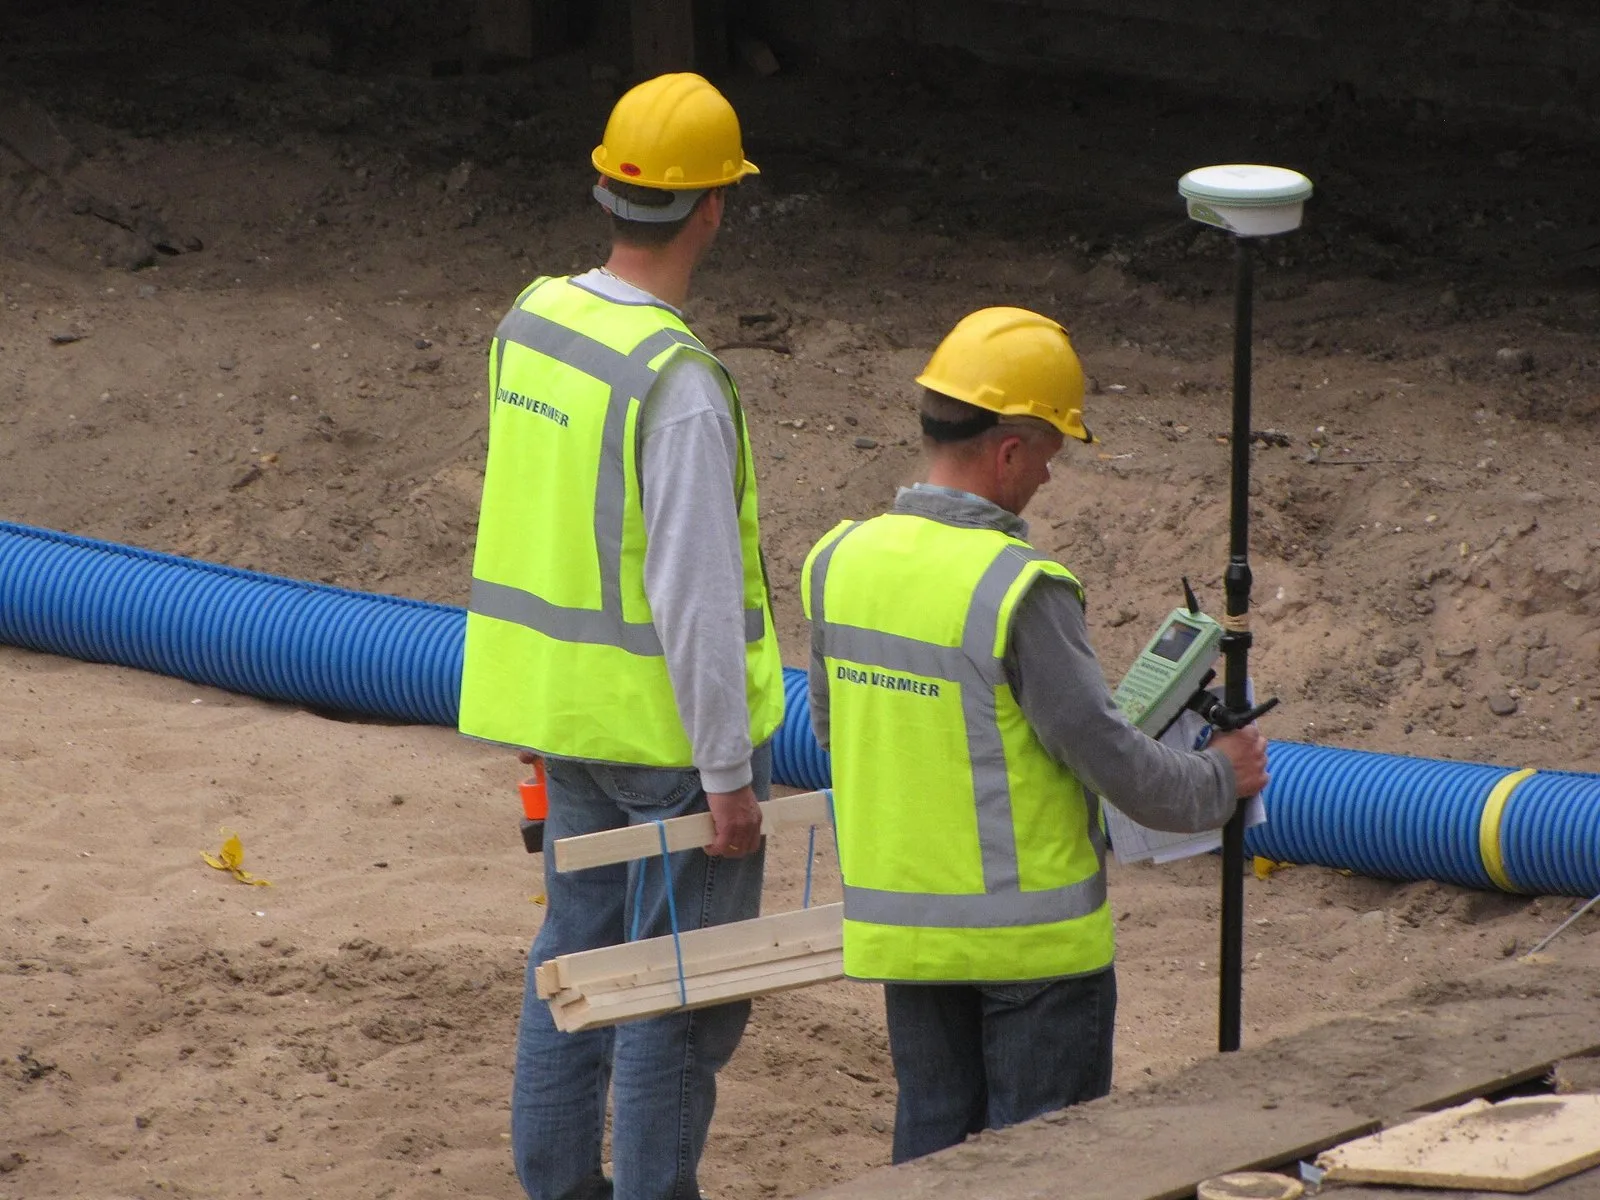
Un mobile GNSS en service à côté d'une conduite avant le remblaiement. Photo : JoeNomi 1961, Wikimedia Commons, CC BY-SA 3.0. Présentée à titre d'illustration ; ne provient pas d'un projet de Laan Labs.

Le flux de travail est indépendant du récepteur. Laan Labs a intégré des équipements GNSS de Emlid, Leica Geosystems, Trimble et Bad Elf, entre autres. Les récepteurs se connectent par Bluetooth ou Wi-Fi, la sortie NMEA standard est lue directement, et les corrections NTRIP sont appliquées pour le RTK.
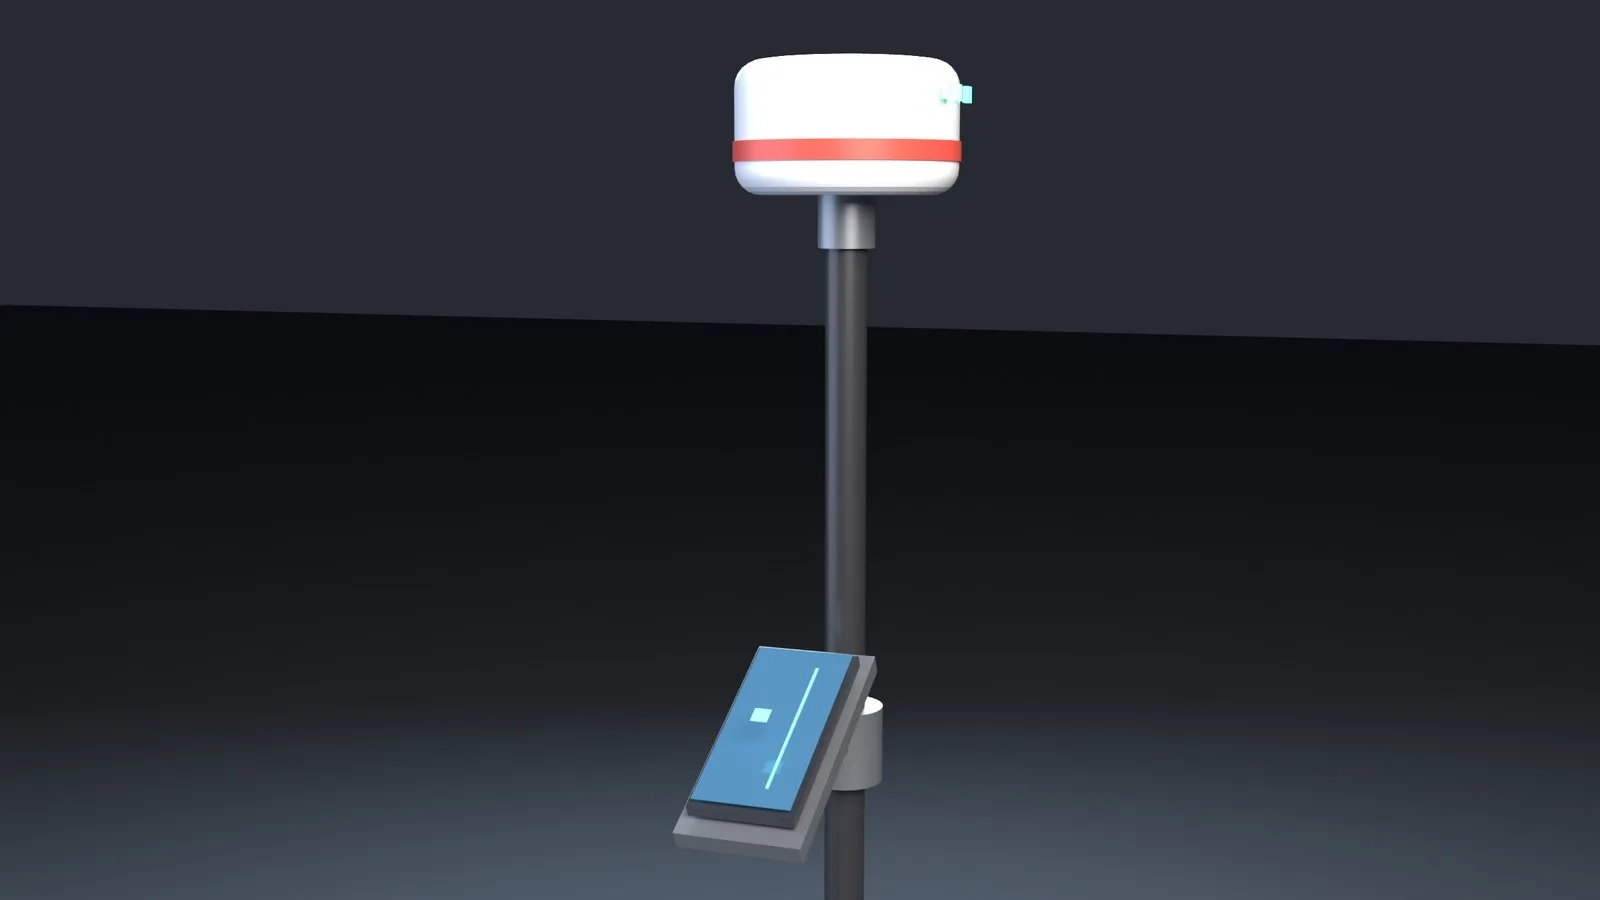
Illustration : le téléphone est fixé sur la canne sous le récepteur : une seule personne lève, numérise et vérifie le résultat
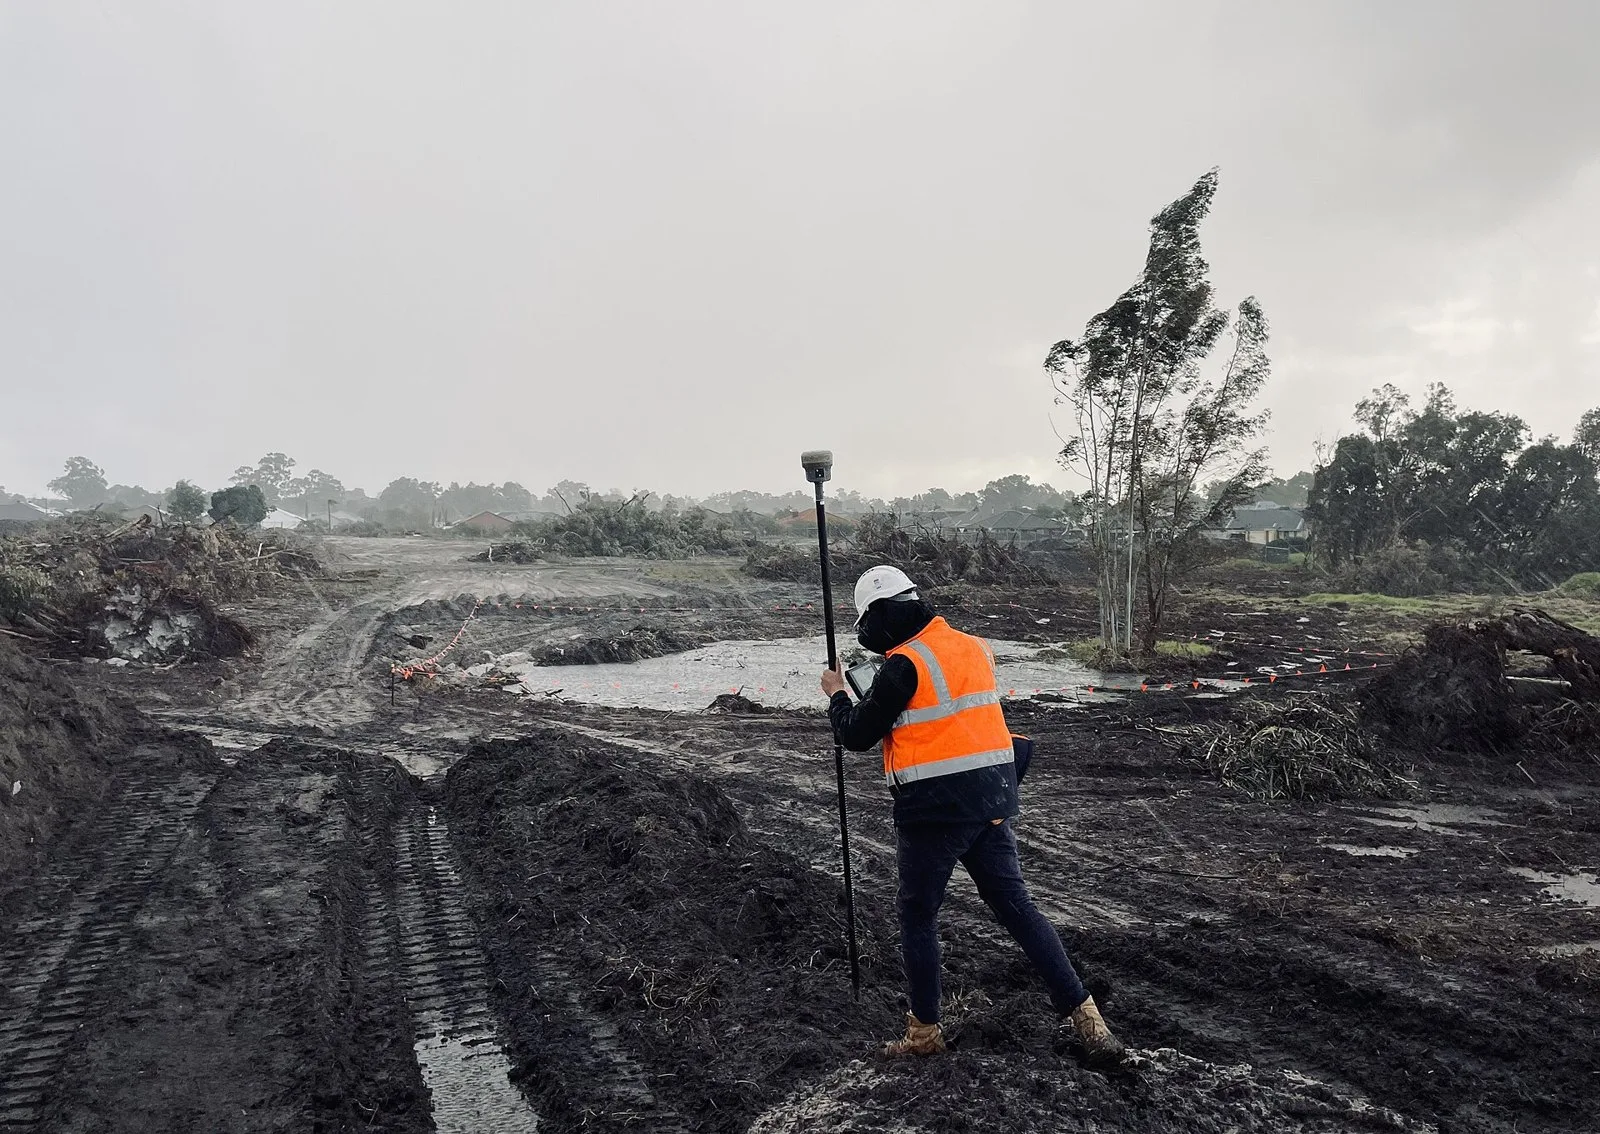
Un mobile RTK sur un chantier d'aménagement. Photo : Cvstr, Wikimedia Commons, CC BY 4.0. Présentée à titre d'illustration ; ne provient pas d'un projet de Laan Labs.

La source de position est toujours présentée pour ce qu'elle est. Une solution RTK fixe de qualité centimétrique, un récepteur submétrique et la localisation propre du téléphone ne sont jamais présentés de la même façon, et une observation réalisée sans solution fixe est signalée comme telle. Un relevé qui revendique 5 cm doit pouvoir le démontrer, avec des points de contrôle et pas seulement avec l'estimation propre du récepteur.
Réalité augmentée, avant et après le remblaiement
La réalité augmentée traverse tout le flux de travail, et pas seulement la fin. Le téléphone sait où il se trouve grâce au récepteur et comment il est orienté grâce à son propre suivi : tout ce qui possède des coordonnées peut donc être dessiné à sa place sur la vue de la caméra.
Pendant que la tranchée est ouverte
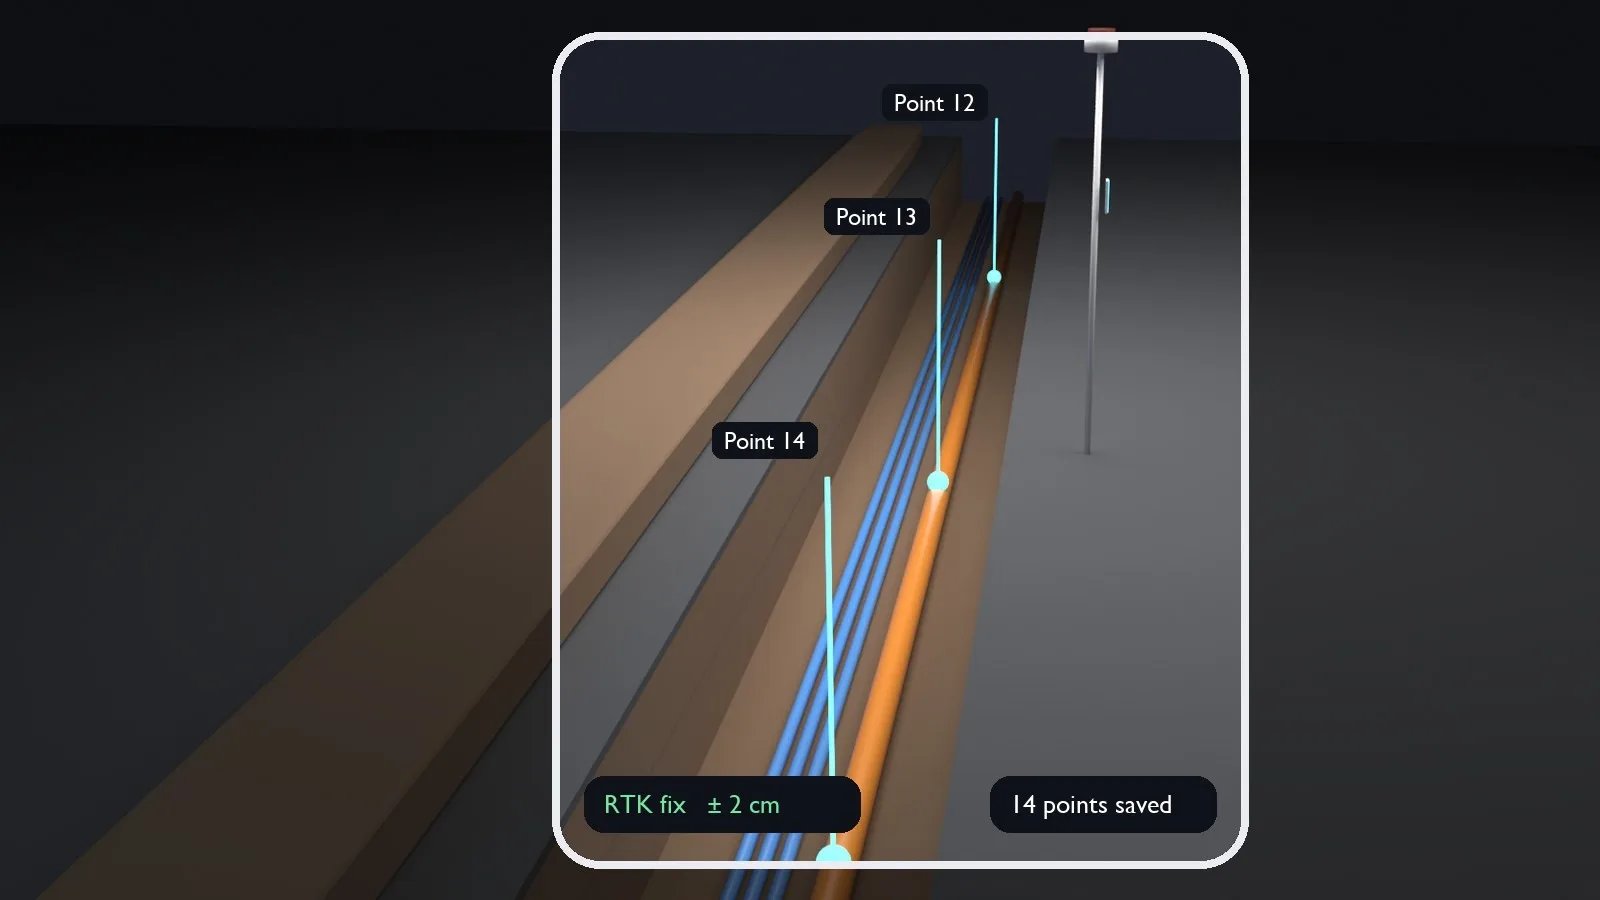
Illustration : points levés affichés à leur place pendant la capture
- Voir ce qui a été levé. Chaque point apparaît sur le fourreau là où il a été relevé : un coude oublié ou un intervalle de plus de 20 m saute donc aux yeux avant que l'équipe ne passe à la suite.
- Voir ce qui a été numérisé. La numérisation est dessinée sur la tranchée à mesure qu'elle se constitue, et montre quels tronçons sont couverts et lesquels nécessitent encore un passage.
- Voir le projet. Le tracé prévu et les réseaux existants issus du SIG s'affichent sur le sol devant la pelle : un écart par rapport au projet est ainsi remarqué alors qu'on peut encore le consigner, ou le corriger.
- Connaître l'état de la solution. L'état RTK et l'exactitude estimée du récepteur restent à l'écran : personne n'enregistre donc un point sur une position dégradée sans le savoir.
Les superpositions sont moins exactes que les coordonnées qui les sous-tendent. Elles dépendent du cap et du suivi du téléphone autant que du récepteur : une superposition est donc un guide pour savoir où regarder et une vérification que rien n'a été oublié, et non une mesure.
Après la fermeture de la tranchée
Le relevé compte le plus le jour où quelqu'un doit de nouveau creuser à cet endroit. La ligne étant enregistrée en coordonnées réelles, la RA l'affiche à sa place : le tracé dessiné sur le sol à travers la caméra du téléphone, avec la distance au point le plus proche et sa profondeur enregistrée.
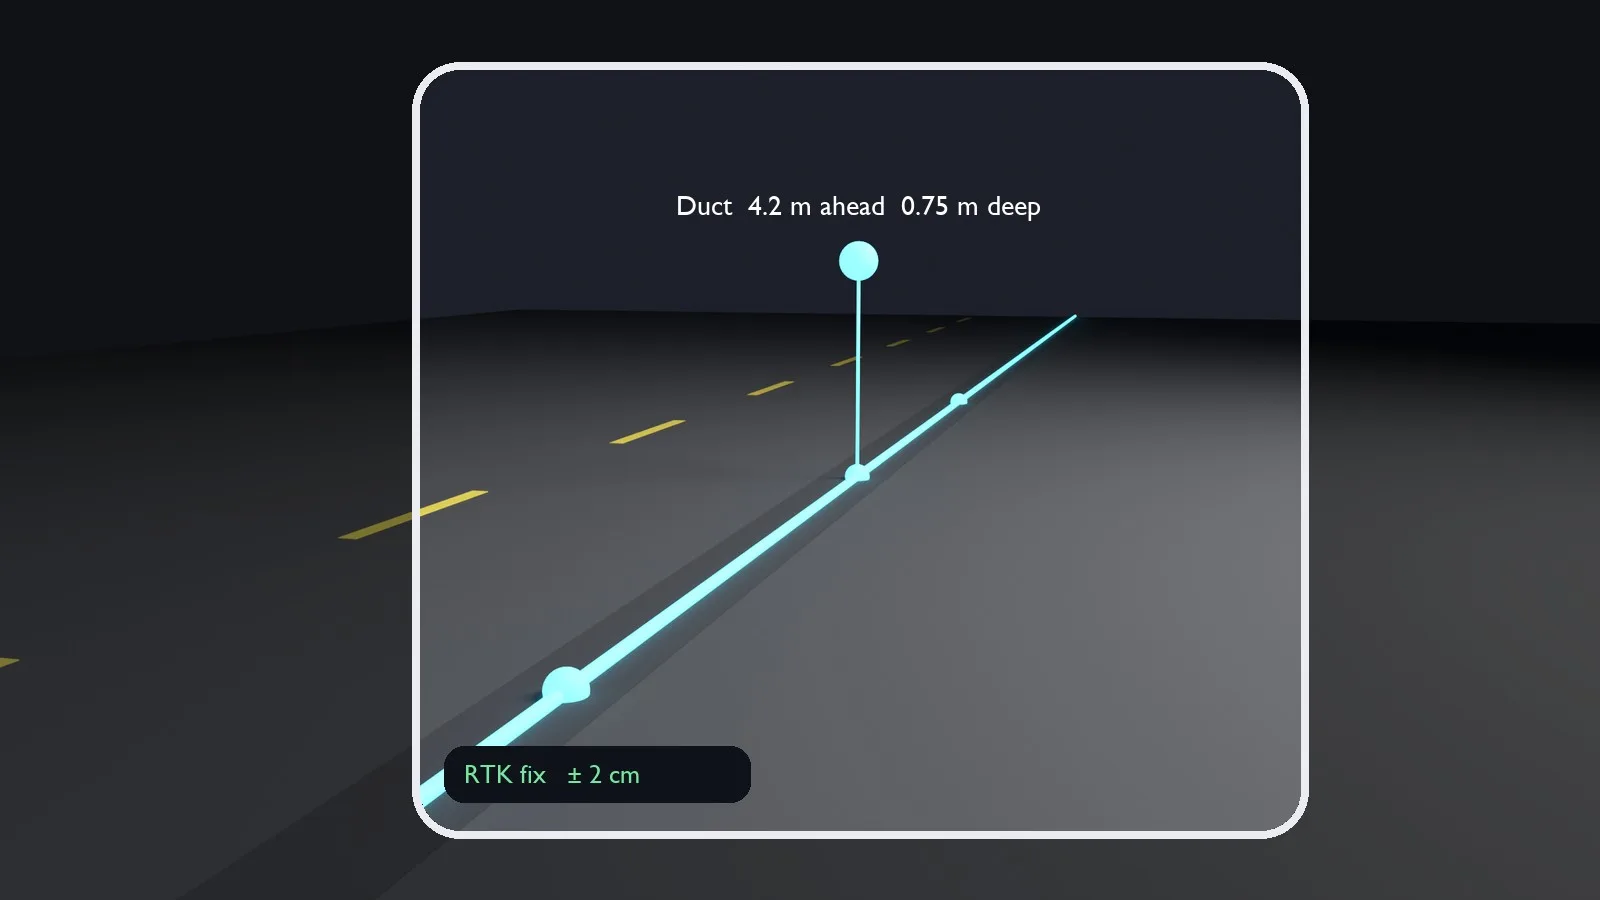
Illustration : le tracé enregistré affiché à sa place sur la surface refermée
- Marcher jusqu'à l'ouvrage. Le relèvement et la distance conduisent une équipe jusqu'à un joint, une extrémité de fourreau ou un croisement sans avoir à le chercher.
- Regarder dans le sol. La numérisation de la tranchée ouverte peut être affichée à l'endroit où elle a été capturée : l'équipe voit ainsi ce qu'il y a sous la surface avant de la percer.
- Informer n'importe qui. Un chef de chantier, un inspecteur de l'autorité routière ou un réseau voisin voit le tracé sur site, sans avoir à lire un plan.
La RA est une aide à la localisation. Elle montre où le relevé dit que se trouve la ligne, avec l'incertitude du relevé, de la position GNSS et du cap du téléphone qui la sous-tendent. Elle ne remplace ni la localisation des réseaux ni les procédures de fouille en sécurité.
Pourquoi agir maintenant
- La fenêtre est courte. Une documentation répondant à cette norme ne peut être relevée que pendant que la tranchée est ouverte. Une méthode qui exige de réserver une équipe de géomètres peut être difficile à coordonner dans ce créneau.
- C'est de plus en plus une condition. De l'autorisation, du contrat et du financement. Des travaux qui ne peuvent pas être documentés avec l'exactitude requise s'exposent à des reprises, à une réception retardée et à un paiement différé.
- L'information doit pouvoir être partagée. Les propriétaires d'infrastructures sont censés fournir l'emplacement et le tracé géoréférencés de ce qu'ils possèdent. Des relevés qui naissent sous forme de données SIG n'ont pas à être numérisés plus tard à partir de croquis.
- Un bon relevé réduit les risques par la suite. Une équipe qui sait où une ligne a été relevée, et quelle est la fiabilité de ce relevé, passe moins de temps à chercher et risque moins de la toucher. Cela réduit le risque sans le supprimer, et la localisation avant fouille reste de rigueur.
Un téléphone et un récepteur, utilisés avec une procédure vérifiée, peuvent faire de cette documentation une étape courante de la pose de la ligne.
Commencer par un pilote
La première étape pratique est une équipe et un tronçon de tranchée réel, levé avec le propre récepteur du client et vérifié par rapport à des points d'appui indépendants. Cela montre quelle exactitude la procédure atteint sur site et comment elle s'insère entre la pose et le remblaiement.
Laan Labs construit le flux de travail autour des codes d'entités et des systèmes de coordonnées propres à une organisation, l'intègre à un SIG ou à une plateforme de gestion d'actifs, ou le livre sous forme d'application dédiée. Découvrez comment Laan Labs travaille avec les réseaux et infrastructures, ou contactez-nous pour parler d'un projet.
Technologies utilisées
GNSS RTK, NTRIP, LiDAR iPhone, nuages de points, Gaussian Splatting, Metal, mesure de volume, photogrammétrie, ARKit, réalité augmentée, GeoJSON, DXF, LandXML, LAS, E57
Travailler avec Laan Labs
Pipelines de capture 3D pour l’inspection et la documentation
Des pipelines de capture de bout en bout qui transforment un scan réalisé au téléphone en un dossier mesuré, géoréférencé et partageable sur l’état d’un site ou d’un actif.
Télécharger cet article
Récupérez la source Markdown pour le lire hors ligne