증강 현실 로봇 플래닝 - 실제 작업 공간을 3D 스캔하다
로봇 시뮬레이션은 그것이 구동되는 공간의 모델만큼만 정확합니다. Laan Labs는 Unity 기반 AR 뷰어에 3D 스캐닝을 추가하여, 시뮬레이션된 로봇 팔을 실제 작업 공간의 스캔 안에 배치할 수 있게 했습니다.

비즈니스 과제
산업용 로봇은 시뮬레이션으로 계획합니다. 엔지니어는 무엇이든 설치하기 훨씬 전에 데스크톱 소프트웨어에서 셀을 배치하고, 로봇 팔을 프로그래밍하고, 그 동작을 확인합니다. 증강 현실 뷰어는 이 시뮬레이션을 현장으로 가져옵니다. 계획된 로봇이 실제로 설치될 바닥 위에 실제 크기로 휴대폰이나 태블릿에 표시됩니다.
로봇은 다른 설비 사이의 좁은 공간에서 작업합니다. 사진: Clemenspool, Wikimedia Commons, CC0. 설명을 위한 이미지이며 이 프로젝트의 사진이 아닙니다.

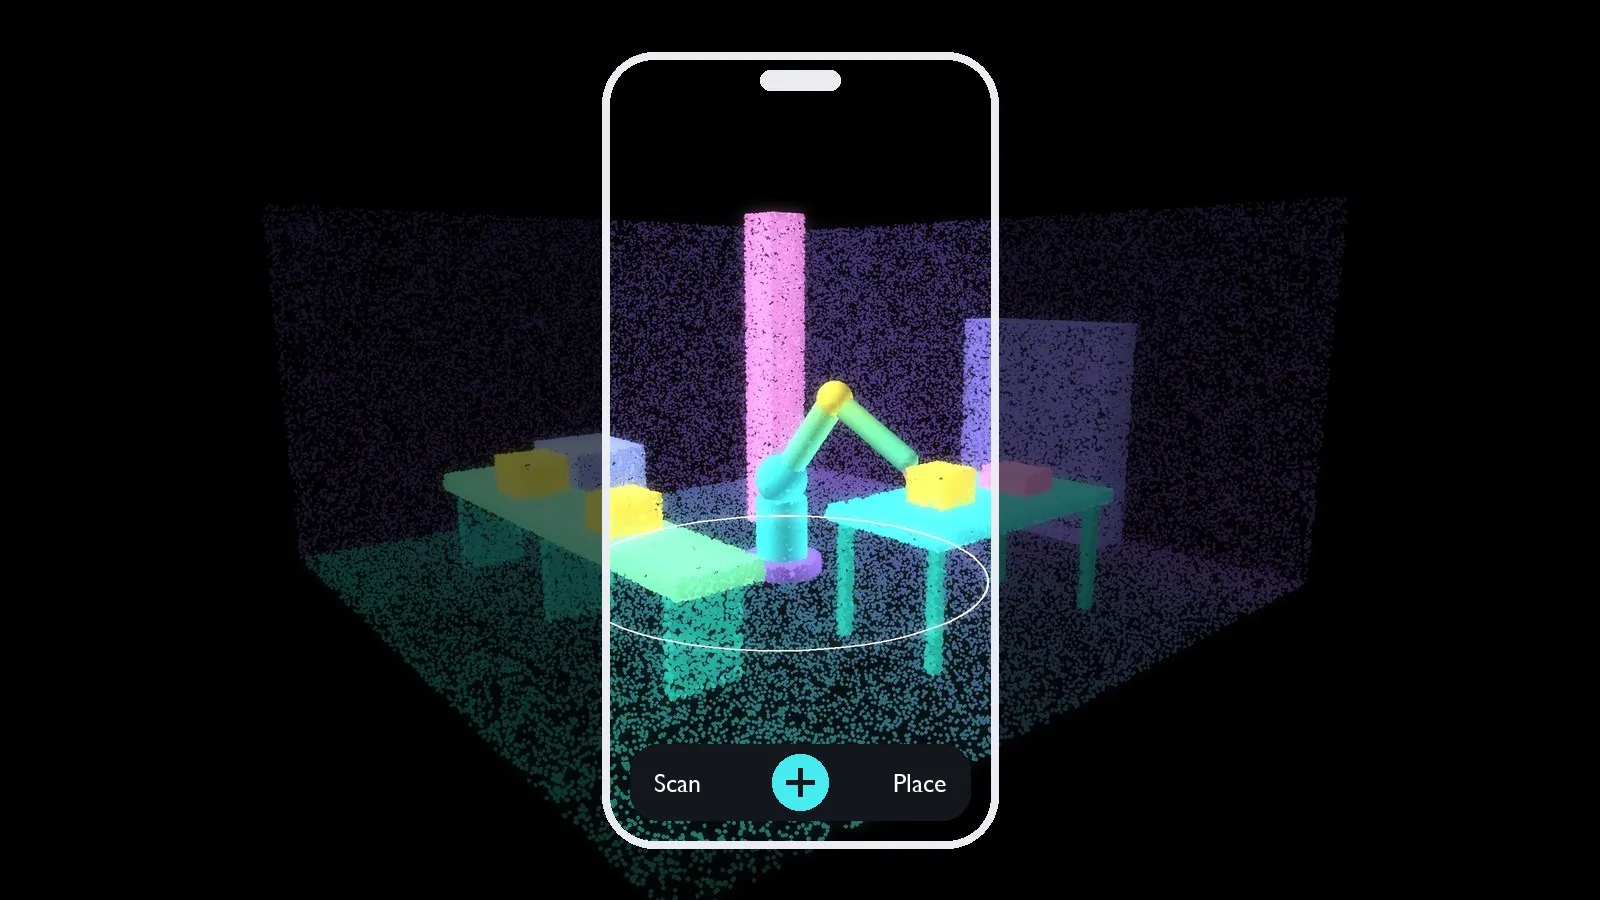
일러스트: AR 뷰어가 계획된 로봇을 설치될 위치에 보여 줍니다
시뮬레이션에 흔히 빠져 있는 것은 현장 자체입니다. 기둥, 컨베이어, 작업대, 케이블 트레이는 모델에 없거나 오래된 도면을 바탕으로 그려져 있으며, 설치 도중에 로봇 팔이 닿지 않거나 무언가에 부딪힌다는 사실을 알게 되면 비용이 많이 듭니다.
실제 셀: 컨베이어, 방호 설비, 적재된 물품, 기둥이 모두 로봇의 작업 반경 안에 있습니다. 사진: KUKA Roboter GmbH, Bachmann, Wikimedia Commons, 퍼블릭 도메인. 설명을 위한 이미지이며 이 프로젝트의 사진이 아닙니다.

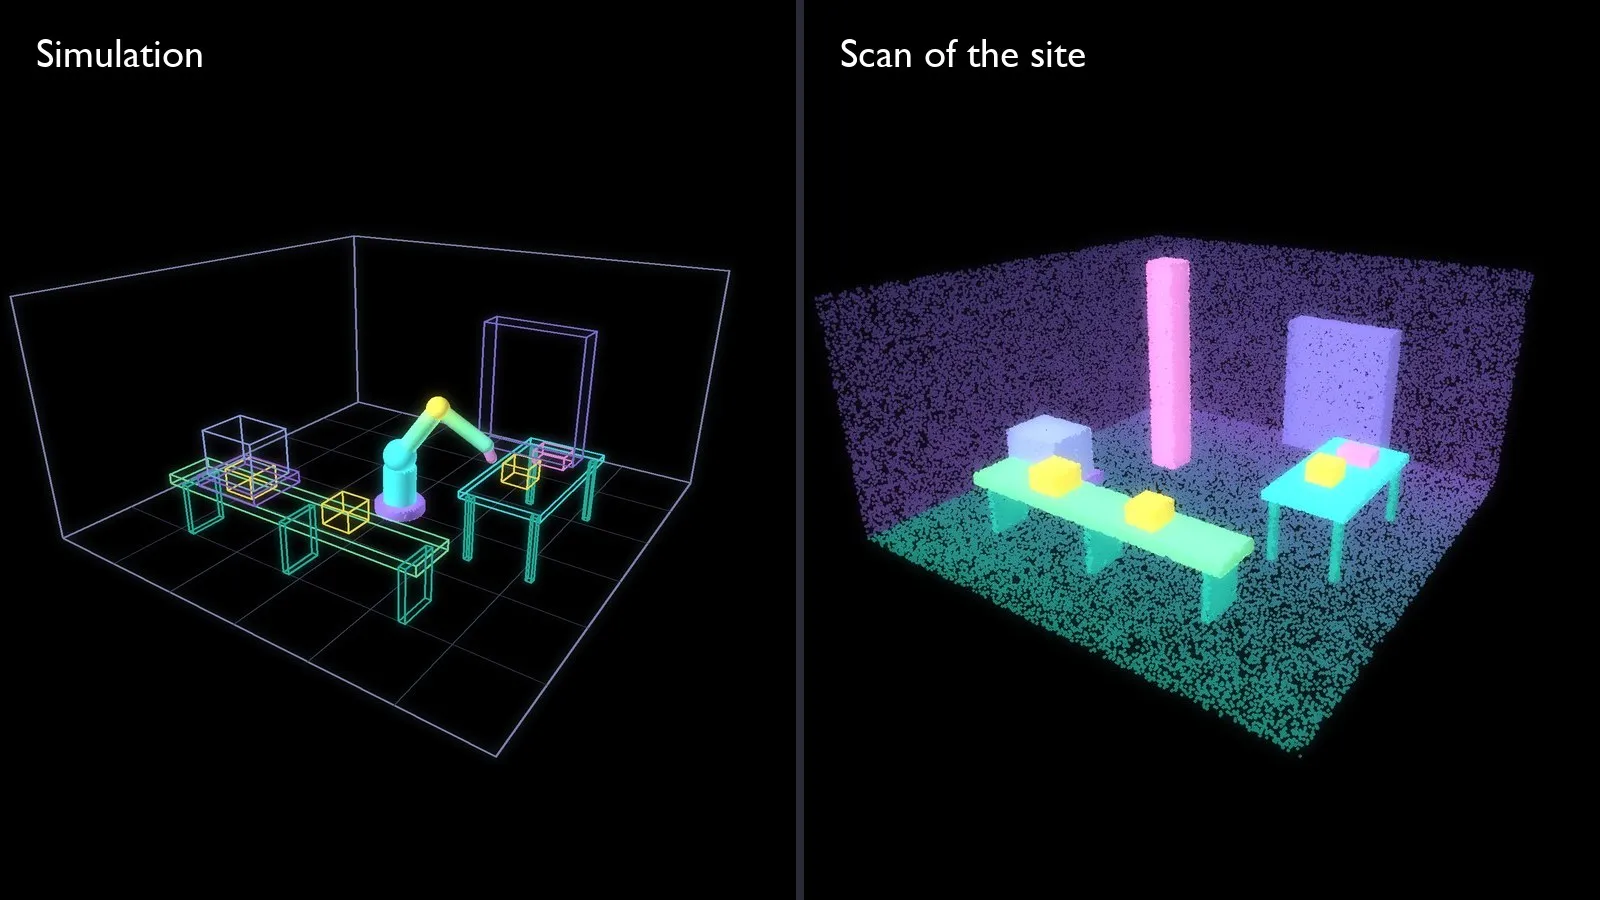
일러스트: 시뮬레이션된 셀과 실제 현장은 좀처럼 일치하지 않습니다
한 로봇 제조업체는 자사의 AR 뷰어 앱 안에서 이 간극을 메우고자 했습니다. 현장에 있는 사람이 같은 기기로 실제 주변 환경을 스캔하고, 그 스캔을 지오메트리로서 시뮬레이션에 가져오게 하려는 것이었습니다.
요구 사항은 구체적이었습니다.
| 요구 사항 | 목표 |
|---|---|
| 통합 | Unity 기반 앱에 내장할 수 있는 3D 스캐닝 라이브러리 |
| 기기 | LiDAR가 탑재된 iPhone 및 iPad (iPhone 12 Pro, iPad Pro 이후 모델) |
| 출력 | MTL 머티리얼과 텍스처를 포함한 Wavefront OBJ |
| 일반적인 환경 | 가로 6 m, 세로 6 m, 높이 3 m |
| 메시 해상도 | 삼각형 모서리 길이 평균 약 30 mm |
| 스케일 정확도 | 1% 이내: 현장의 1미터가 스캔에서 99~101 cm로 측정됨 |
이미 손에 든 기기로 실제 작업 공간을 스캔한 다음, 그 안에서 로봇을 계획합니다
접근 방식
고객사의 AR 뷰어는 Unity로 만들어져 있습니다. Laan Labs는 3D Scanner App의 기반이 되는 모바일 3D 스캐닝 기술을 Unity 애플리케이션 안에서 동작하는 컴포넌트로 제공했습니다.
이 통합은 캡처에서 활용 가능한 지오메트리에 이르는 전 과정을 포함합니다.
- 캡처. 사용자가 iPhone 또는 iPad를 들고 해당 구역을 걸어 다닙니다. LiDAR 깊이 정보와 카메라 이미지가 실시간으로 융합되어 메시가 되고, 메시가 늘어나는 모습이 표시되므로 사용자는 어디까지 스캔했는지 확인할 수 있습니다.
- 기기 내 재구성. 스캔은 휴대폰이나 태블릿에서 처리됩니다. 아무것도 업로드되지 않으므로, 생산 설비 이미지가 기밀인 공장 현장에서 중요한 의미가 있습니다.
- 내보내기. 결과물은 MTL 머티리얼 파일이 딸린 OBJ 형식의 텍스처 메시이며, 실제 크기이고 AR 세션과 같은 좌표계에 있으므로 카메라에 보이는 장면과 정확히 겹칩니다.
- 시뮬레이션에서 활용. 스캔한 작업 공간은 AR 뷰어와 데스크톱 시뮬레이션 소프트웨어 모두에서 시뮬레이션된 로봇 팔 옆에 로드되며, 로봇을 계획하는 기준이 되는 주변 환경 역할을 합니다.
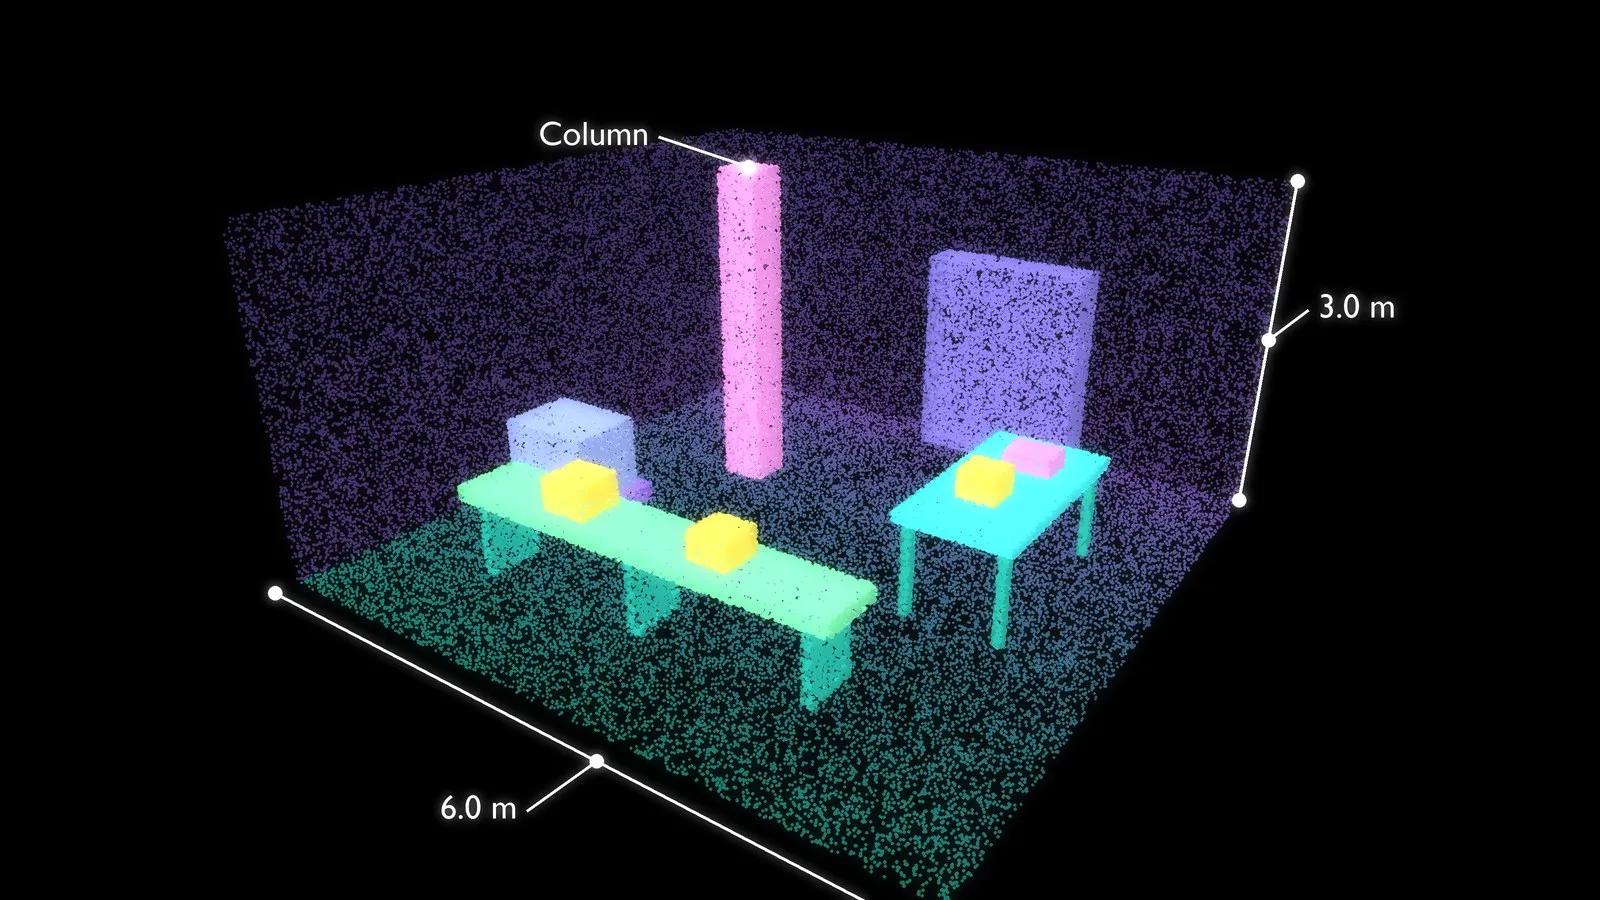
일러스트: 3D 지오메트리로 캡처한 가로 6 m, 세로 6 m의 작업 공간
Laan Labs는 이 스캐닝 기술을 소스 코드 라이브러리로, 그리고 통합 과정을 처음부터 끝까지 보여 주는 샘플 Unity 앱과 함께 제공했습니다. 덕분에 고객사의 개발자들이 이를 자사 제품에 직접 내장하고 스스로 유지 관리할 수 있었습니다.
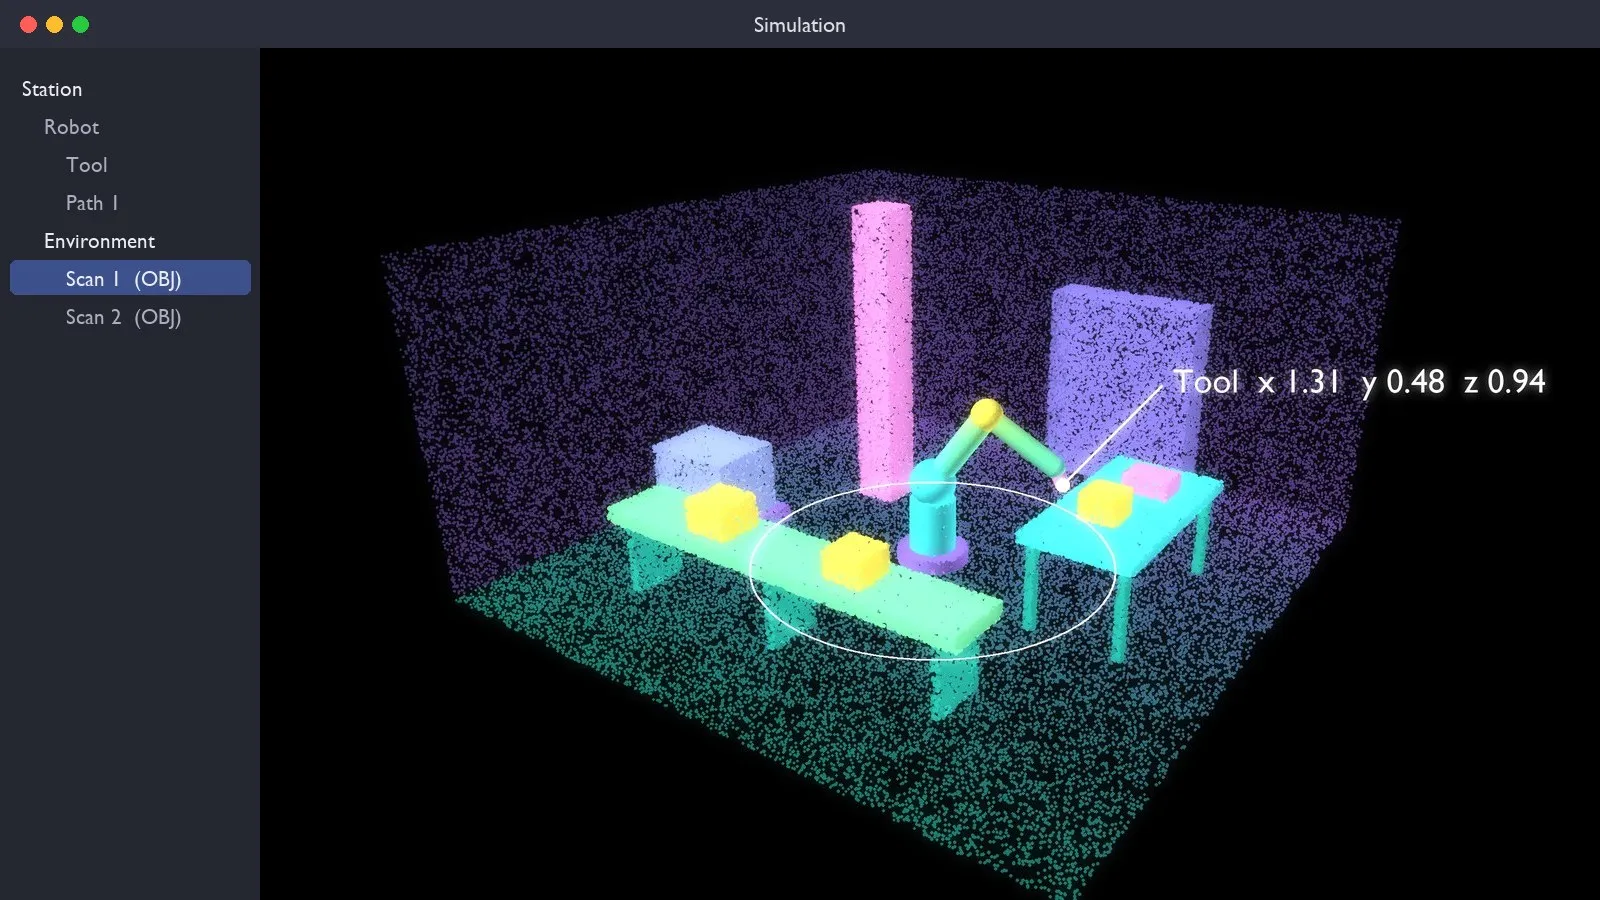
일러스트: 시뮬레이션된 로봇 주변의 환경으로 로드된 스캔
비즈니스 가치
시뮬레이션에 주변 환경이 반영되면, 예전에는 설치 때까지 기다려야 했던 질문에 첫 현장 방문에서 답할 수 있습니다.
- 들어맞는가? 로봇, 베이스, 작업 영역을 도면이 아니라 실제 바닥 공간에 대어 봅니다.
- 닿는가? 실제 작업대와 컨베이어 위의 픽 앤 플레이스 위치를 로봇 팔의 도달 범위와 대조해 확인합니다.
- 방해되는 것은 무엇인가? CAD 모델에 없는 기둥, 방호 설비, 장비가 스캔에 담겨 있으므로 계획된 동작을 이들과 대조해 확인할 수 있습니다.
- 모두가 볼 수 있는가? 운영자, 안전 담당자, 고객이 무엇을 주문하기 전에 같은 장면을 현장의 AR로 또는 원격으로 함께 봅니다.
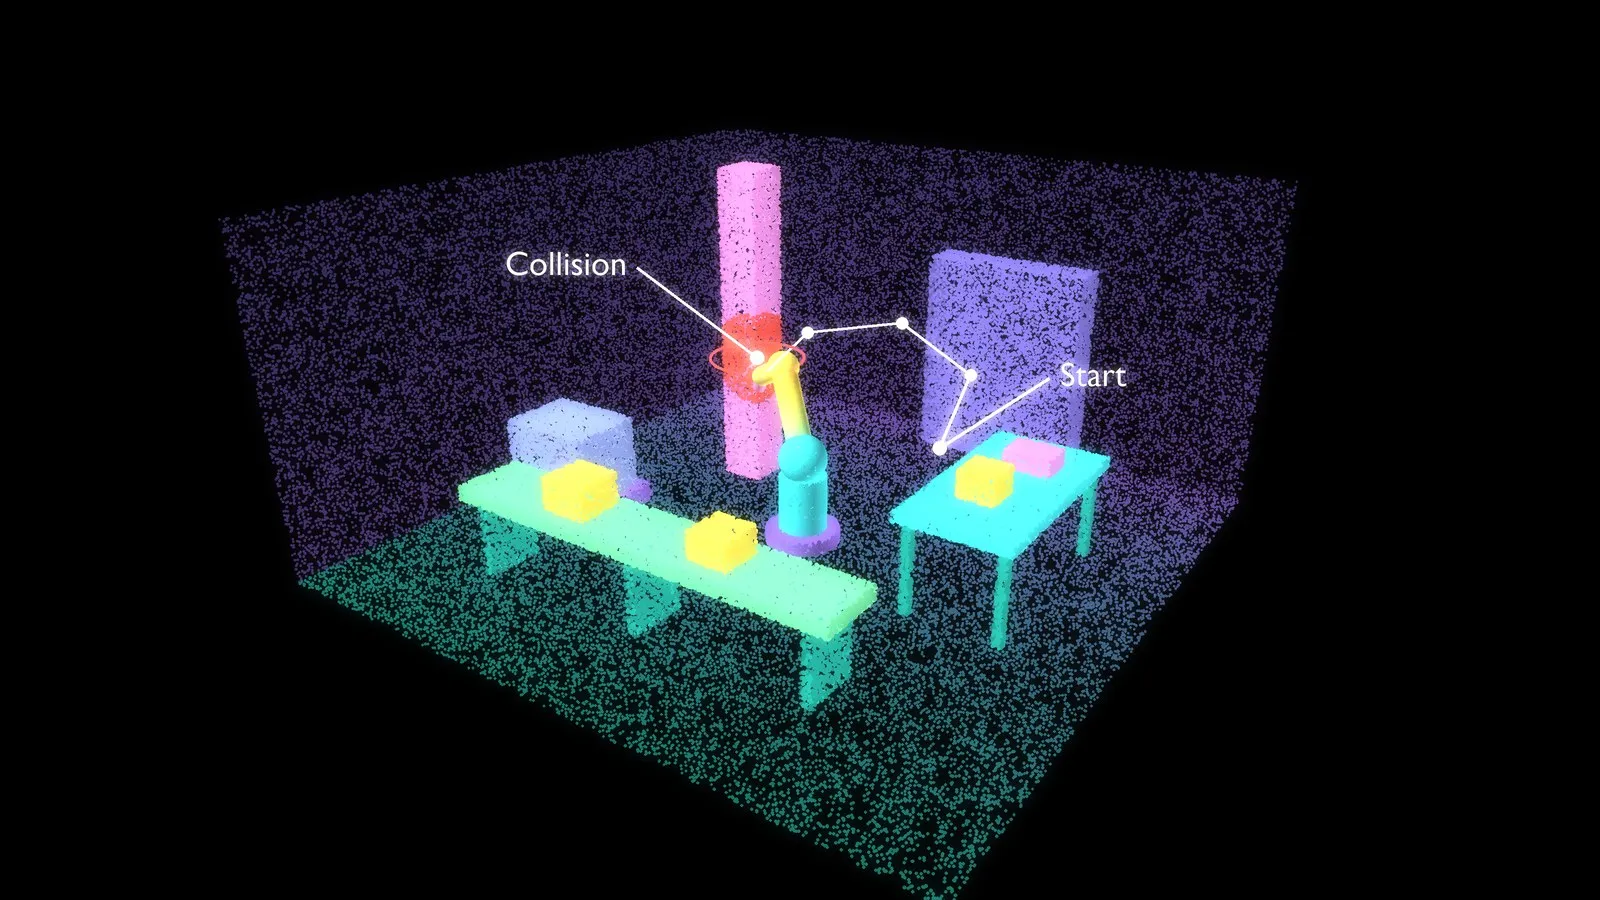
일러스트: 스캔한 주변 환경에 대해 확인한 계획 동작
스캔을 휴대폰이나 태블릿으로 하기 때문에 캡처는 일반적인 현장 방문의 일부로 이루어지며, 레이저 스캐너나 측량 인력이 필요하지 않습니다.
결과가 아니라 목표입니다
요구 사항 표의 수치는 설계 목표입니다. 이 사례 연구는 그에 대한 실측 결과를 보고하지 않습니다. 또한 이 수치들은 서로 다른 세 가지를 가리키므로 하나로 읽어서는 안 됩니다.
- 메시 해상도(삼각형 모서리 약 30 mm)는 표면을 얼마나 세밀하게 표현하는가를 뜻합니다. 메시에서 얼마나 작은 형상까지 나타나는지를 알려 줄 뿐, 메시가 얼마나 정확한지를 알려 주지는 않습니다.
- 스케일 정확도(1% 이내)는 스캔의 거리가 현장의 거리와 일치하는지를 뜻합니다. 6 m 방에서 1%는 최대 6 cm를 허용합니다.
- 간극 정확도는 로봇과 장애물 사이에 보고된 간극을 얼마나 신뢰할 수 있는지를 뜻합니다. 이는 스케일, 국소적인 표면 오차, 메시 해상도, 그리고 스캔이 로봇 베이스에 얼마나 잘 정렬되었는지에 달려 있으므로 별도로 검증해야 하며, 나머지 둘로부터 도출되지 않습니다.
휴대폰 LiDAR는 양호한 조건의 실내 규모에서 대체로 1센티미터 안팎의 정확도를 보이며, 이는 배치 및 도달 범위 검토와 간극의 1차 확인에 적합합니다. 간극이 빠듯한 곳은 현장에서 여유를 확인해야 합니다. 스캔은 로봇 캘리브레이션을 대체하지 못하며, 서브밀리미터 단위의 위치가 필요한 계측도 대체하지 못합니다.
다음 단계
같은 캡처로 주변 환경을 제공하는 것 이상의 일을 할 수 있습니다. 자연스러운 다음 단계는 스캔 속의 로봇 팔과 다른 설비를 자동으로 인식하는 것입니다. 그러면 기존 기계를 식별해 스캔된 원시 지오메트리로 남겨 두는 대신 정확한 모델로 교체할 수 있습니다.
프로젝트 소개
Laan Labs는 자사 제품 안에 스캐닝 기능을 넣으려는 기업에 3D 캡처 기술을 소스 코드, 컴포넌트, 또는 완성된 앱의 형태로 라이선스합니다. 3D 캡처 및 기술 라이선스와 Laan Labs가 로보틱스 및 자동화 분야에서 협업하는 방식을 확인해 보십시오.
로보틱스 또는 스캐닝 프로젝트에 관해 상담하시려면 문의해 주시거나 labs@laan.com으로 이메일을 보내 주십시오.
활용 기술
LiDAR, ARKit, Unity, 3D 재구성, 증강 현실, OBJ 내보내기, 온디바이스 처리
Laan Labs와 함께하기
3D 캡처 및 기술 라이선스
검증된 모바일 3D 스캐닝, 사진측량, 가우시안 스플래팅 파이프라인을 SDK, 소스 코드 또는 화이트 라벨 앱으로 라이선스합니다.
이 글 다운로드
오프라인에서 읽을 수 있는 마크다운 원본을 받으십시오