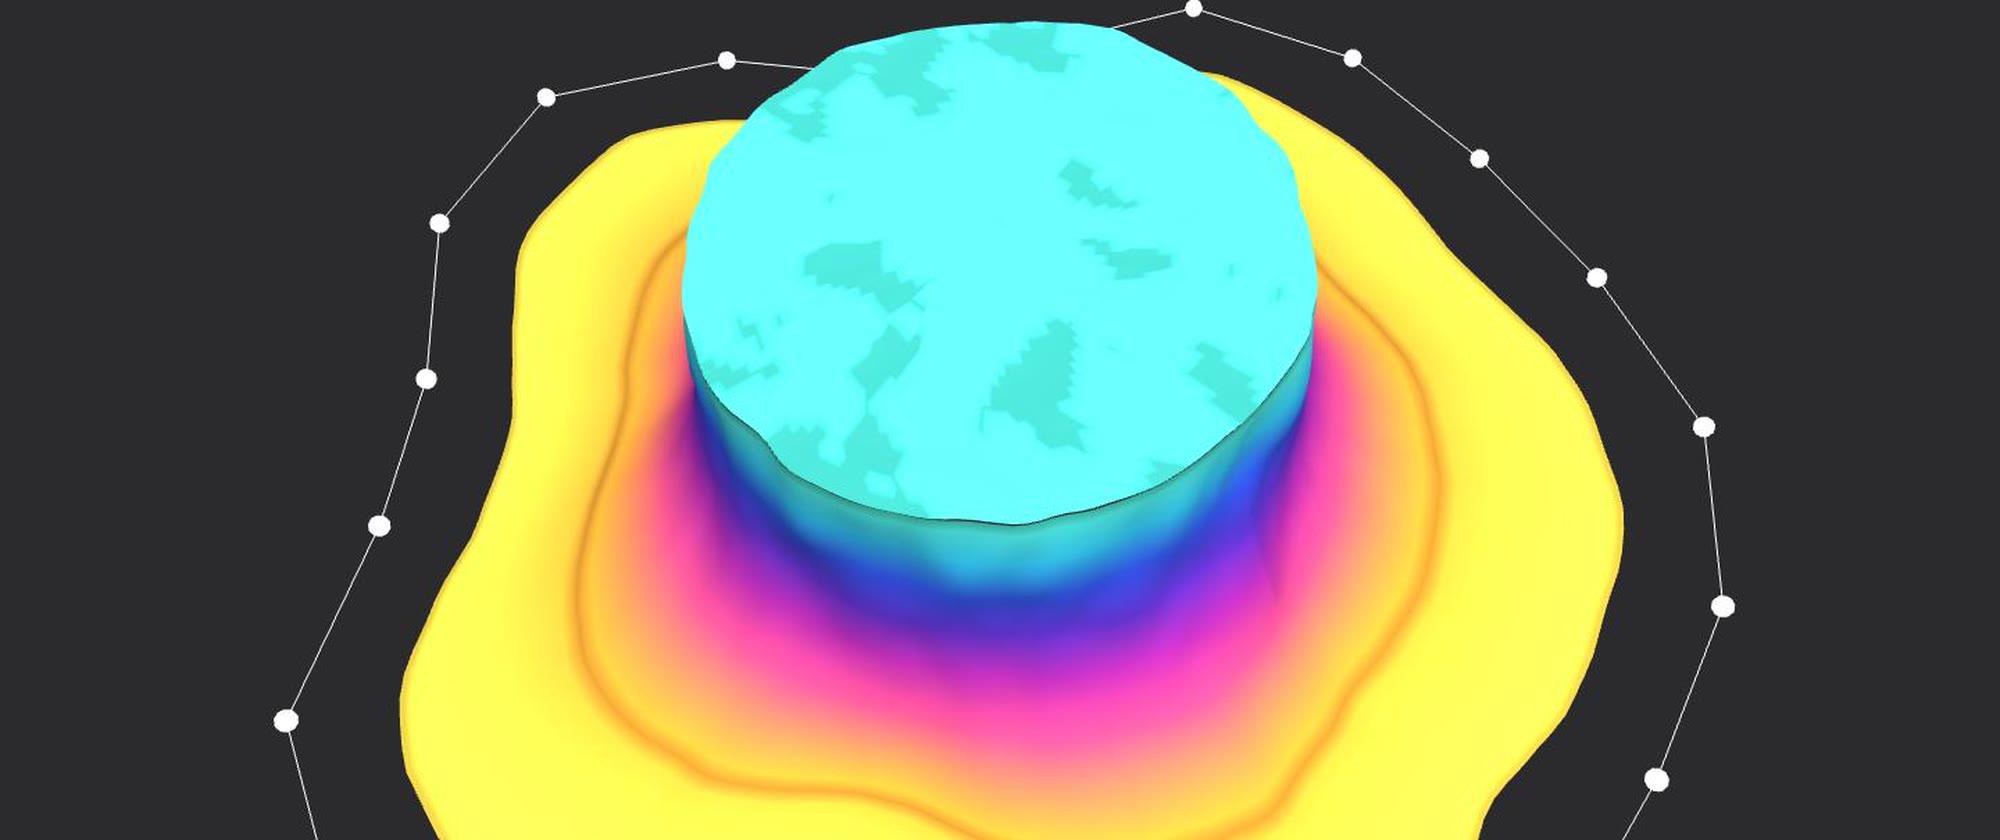
户外作业估价应用:扫描现场,回答几个问题,给出报价
园林绿化、树木养护团队和小型承包商往往凭卷尺和估计来报价。Laan Labs 基于其移动 3D 扫描流水线开发了一款作业估价应用:用 LiDAR 测量作业量,用引导式提问获取扫描看不到的信息,再由估价模型将二者转化为工时、材料和报价。

业务挑战
户外作业的报价靠的是经验。园林师在院子里走一圈,步测一个花坛,目测一处斜坡,用卷尺量一下树桩,然后报出一个数字。老手能估得八九不离十;新手和成长中的团队则不行,而且所有人都会栽在从车道上看不到的东西上:硬度堪比混凝土的硬木、从树干向外延伸八英尺的根系、比机器宽度窄半英寸的大门、图纸上标注埋深十八英寸、实际只有四英寸的燃气管线。
这样的代价表现为报价不一致、丢单、因“您说是六英寸,但我想要十二英寸”而返工,以及晚上坐在厨房餐桌前,把现场笔记整理成报价单。对于构成这个行业主体的小型企业来说,估价既是销售流程,也是亏本工作的最大来源。
Laan Labs 此前已经向承包商提供了一款体积测量工具,他们用手机扫描碎石和填土堆。这些用户提出了一个更大的问题:不只是这里有多少,而是这个活要干多久、我该报多少钱?这个问题催生了这款应用。
能测量的就测量,测不了的就询问,并让操作人员清楚哪些是哪些。这一原则塑造了应用的每一个界面。
Laan Labs 构建了什么
这是一款适用于 iPhone 和 iPad 的作业估价与规划应用,基于 Laan Labs 自有的移动 3D 扫描流水线构建。操作人员扫描作业区域,在 3D 模型上标出任务,回答一组简短的引导式问题,然后得到工时、材料和人员的估算,以及可直接发给客户的报告。该应用未在公共应用商店上架,目前由少数团队使用,并可作为授权应用或组件提供给合作伙伴,用于其自有产品。
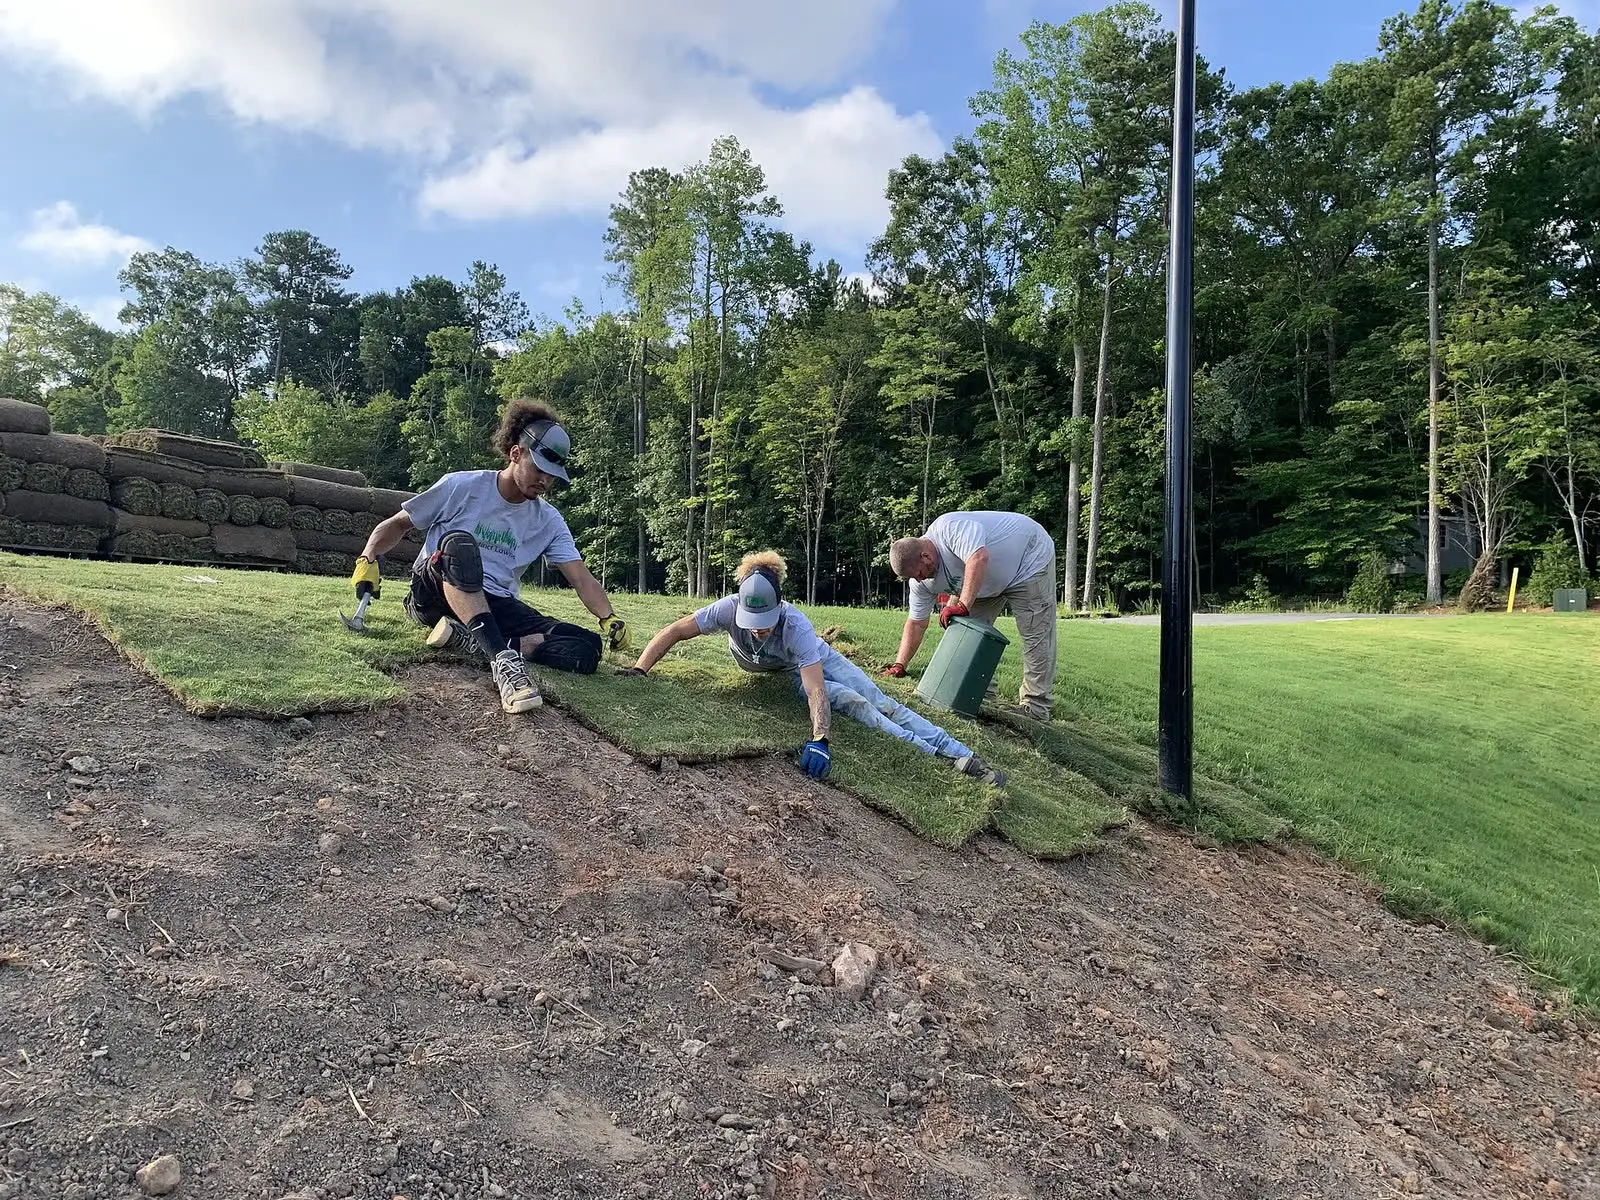
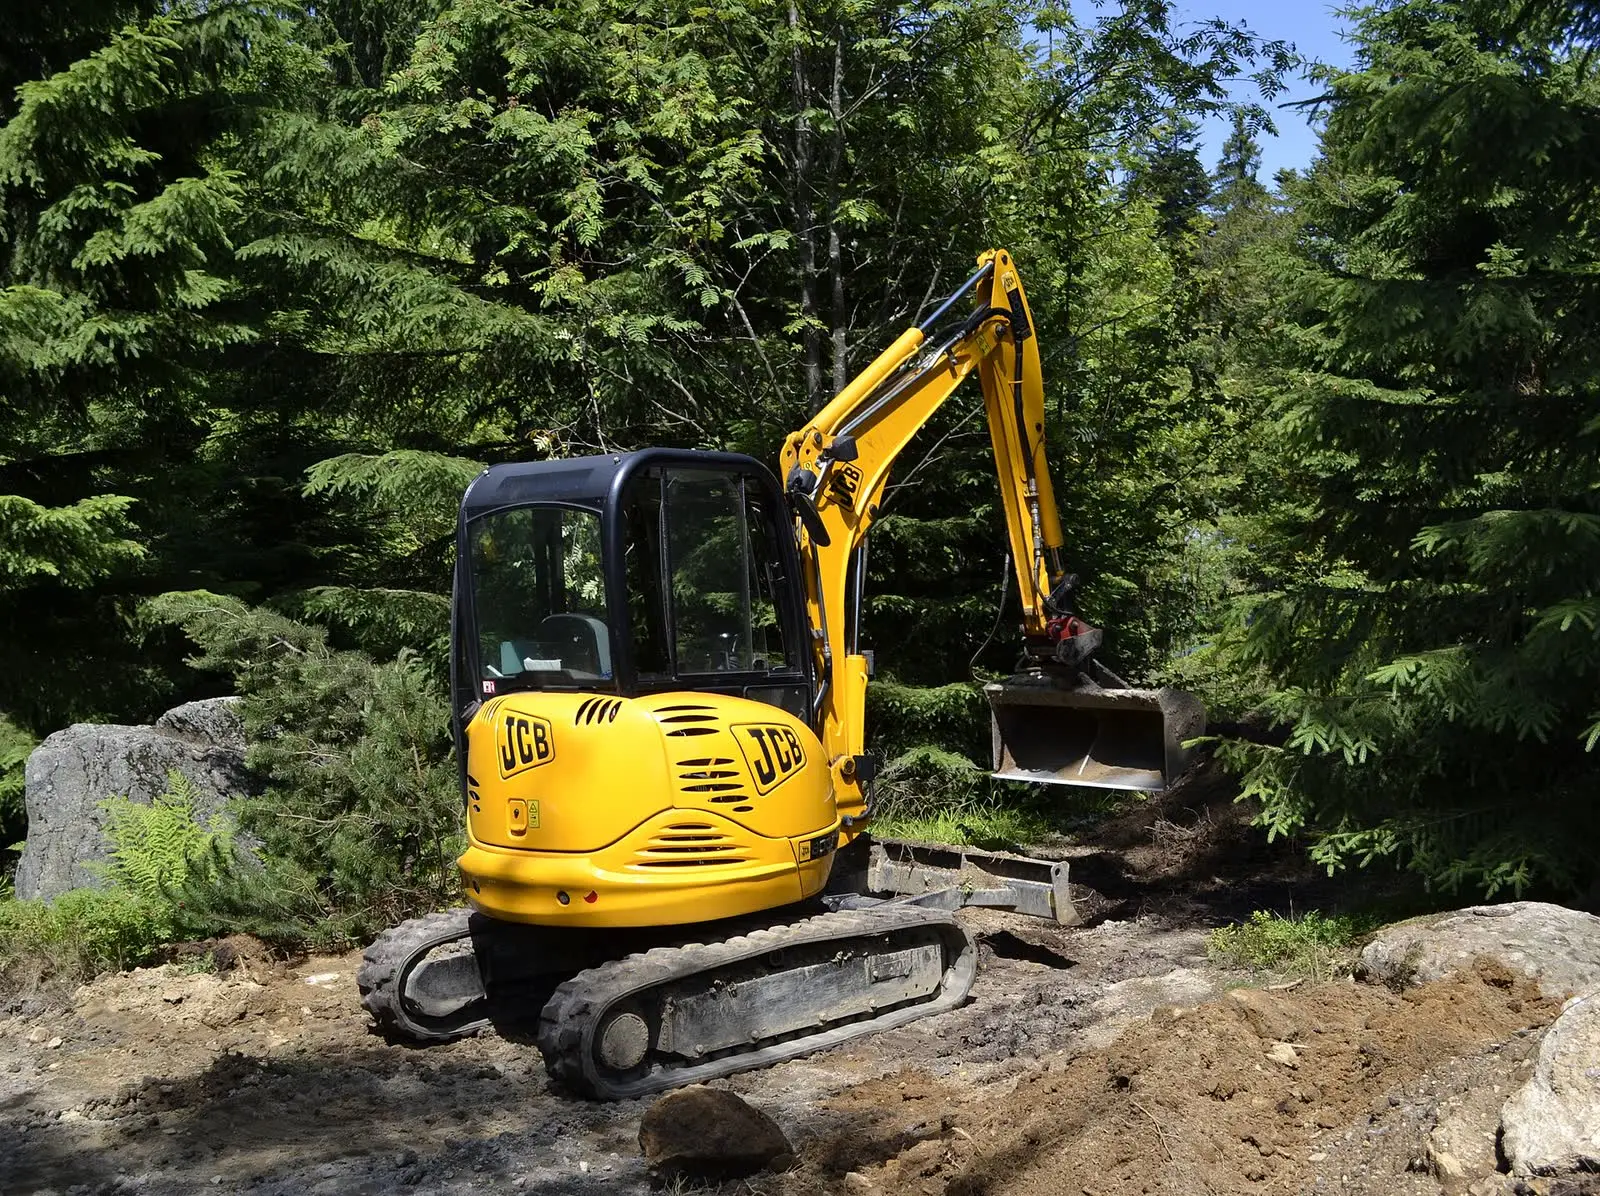
应用可估价的作业:草皮和花坛整备、平整与开挖、树桩与树木作业、运输与清理。照片:Distinct Lawns,Wikimedia Commons,CC BY-SA 4.0;High Contrast,Wikimedia Commons,CC BY 3.0 DE。仅作示意,并非来自本项目。


应用如何工作
操作人员在现场打开应用,用 iPhone Pro 或 iPad Pro 扫描作业区域,并按照三个步骤操作,这三步对应经验丰富的估价人员的思路。
- 扫描并测量。 LiDAR 扫描会生成该区域的 3D 模型。操作人员在模型上标出作业内容,例如描出花坛轮廓、圈出树桩,或标出平整区域的边界,应用随即测量驱动该任务的数量:面积、体积、长度、高度、坡度和距离。
- 回答引导式问题。 对每项任务,应用只询问扫描无法告知的信息:树桩的树种和状况,花坛的覆盖物深度和镶边,开挖的最终标高,以及客户希望现场清理到什么程度。
- 记录现场。 通行条件和大门宽度、与货车的距离、坡度和地面条件、附近建筑物和地下管线,并附上照片,作为开工前的现场记录。
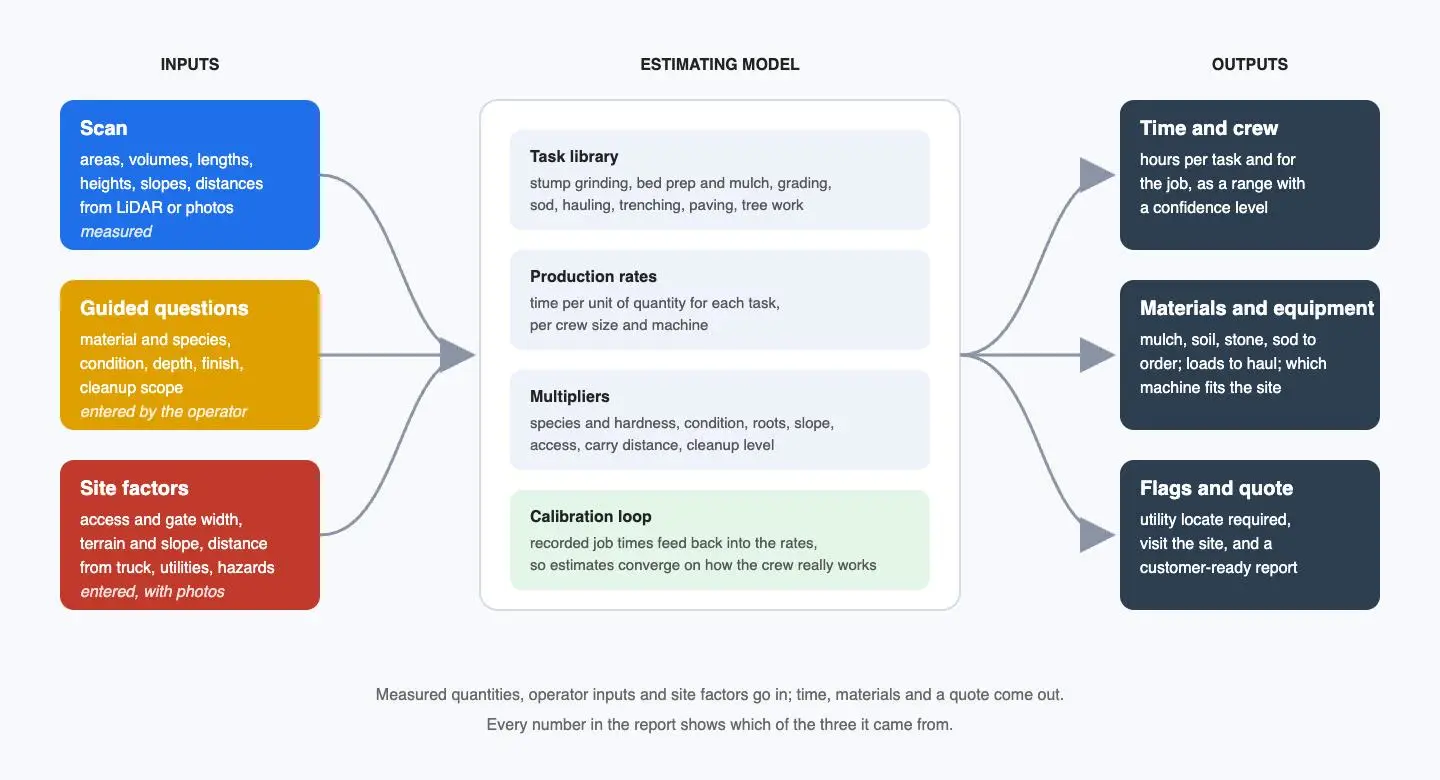
示意图:输入、估价模型,以及输出结果
根据这些输入,估价模型会生成每项任务及整个作业的工时(以带置信度的区间形式给出)、需要订购的材料和需要运送的车次、适合现场的设备,以及可直接提供给客户的报告。报告中的每个数字都会注明是测量得到的、手动输入的,还是标记为未知,这正是操作人员能够信任它的原因。
测量作业量:以树桩这一难题为例
一旦有了按比例缩放的 3D 模型,大多数任务的数量都很容易得到:花坛的面积、边缘的长度、当前地面与目标标高之间的挖方和填方。真正能检验测量引擎的是树桩,因为树桩并不是圆柱体。树桩基部会向外扩张并呈裂瓣状,而这恰恰是用直径加公式估算容易出错的地方,地面以上的木材量又是影响磨桩时间的首要因素。
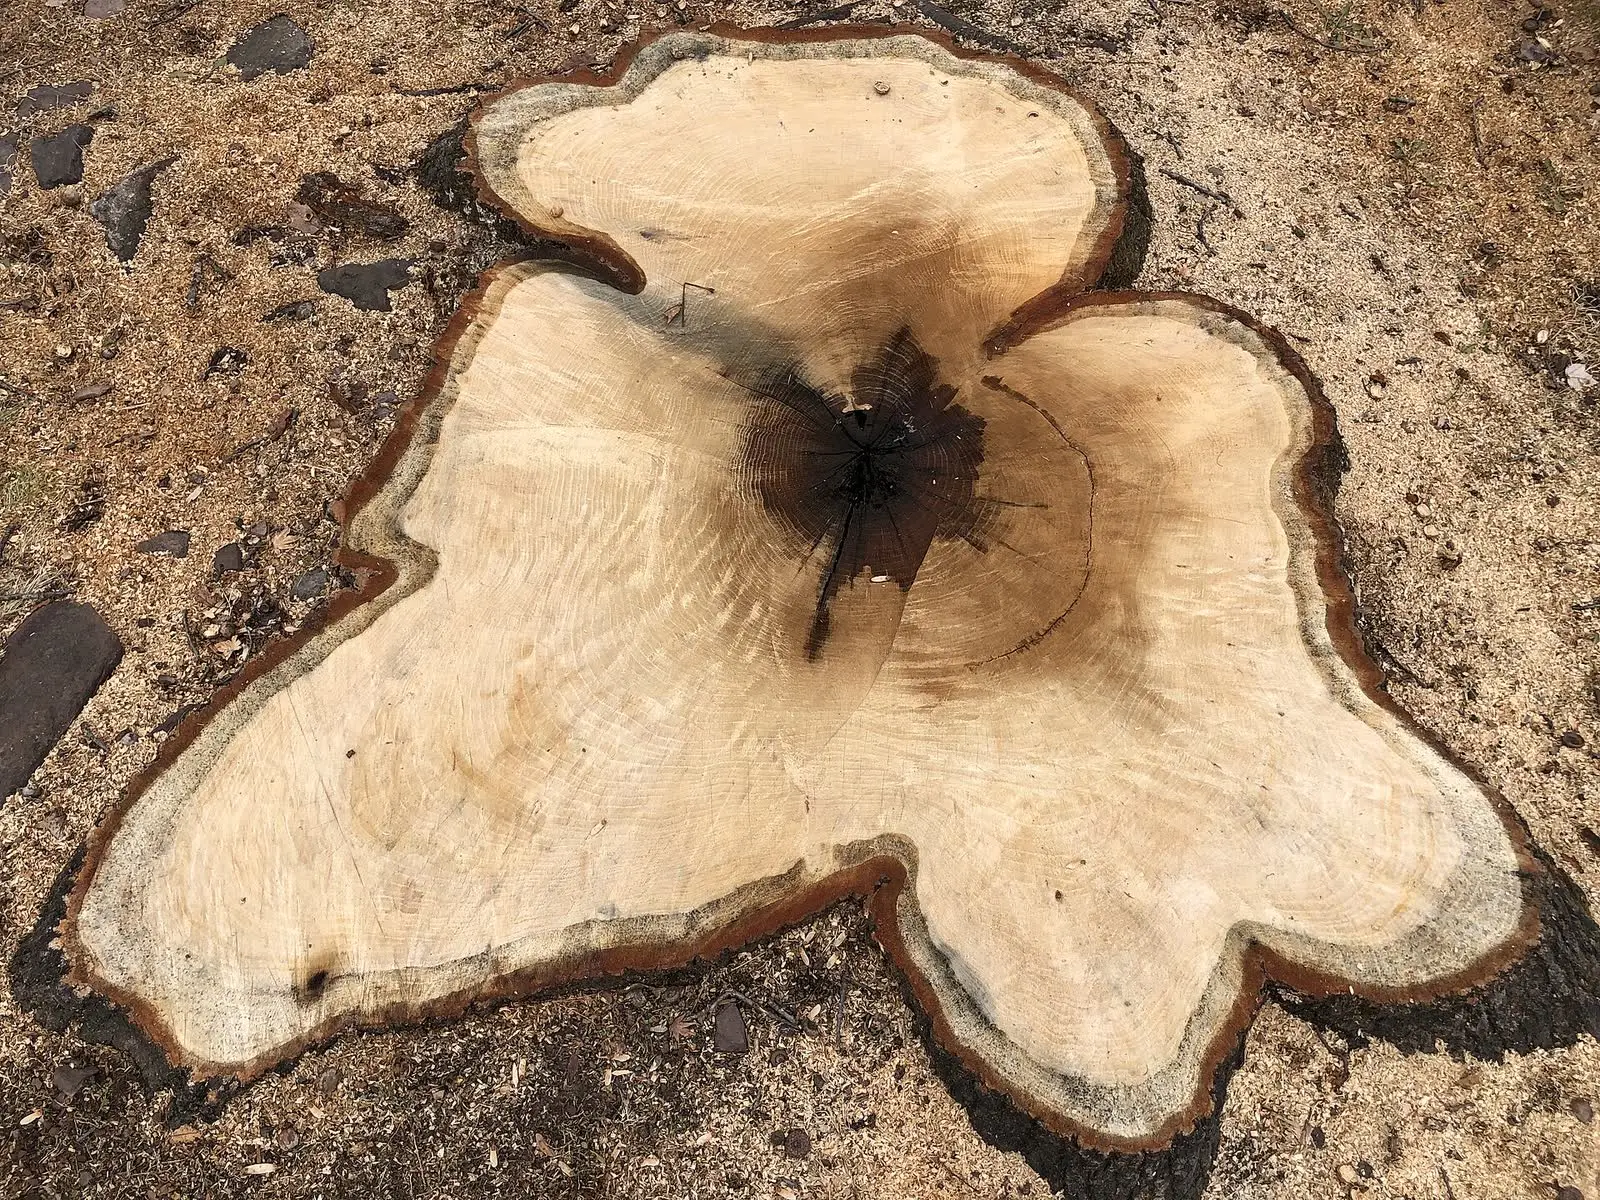
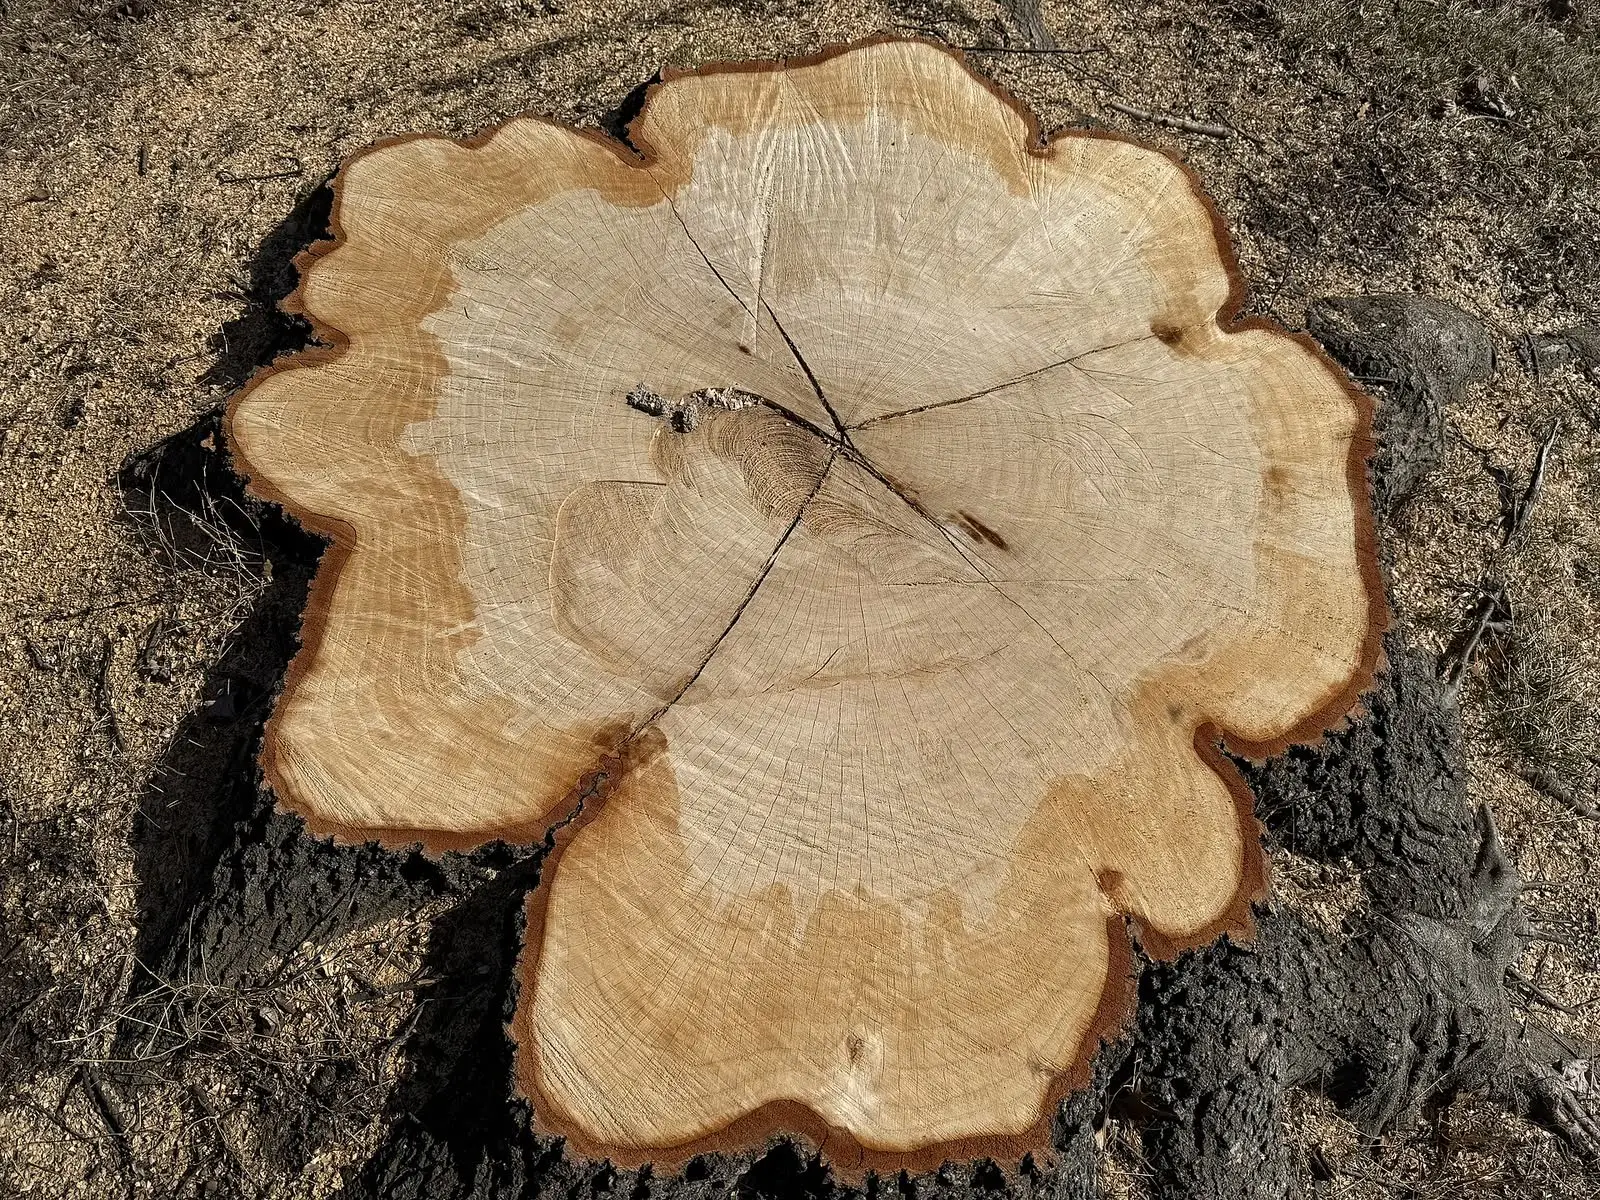
两个橡树桩,以及卷尺无法描述的形状。照片:Famartin,Wikimedia Commons(红橡、针栎),CC BY-SA 4.0。仅作示意,并非来自本项目。


应用采用与堆料工具相同的多边形方法:将基准平面拟合到地面,在扫描数据上描出物体的底部轮廓,然后对该平面以上的网格进行积分。得到的结果包括体积、底面积、高度和宽度,并附有高度图,操作人员可以对照眼见的实际情况进行核对。
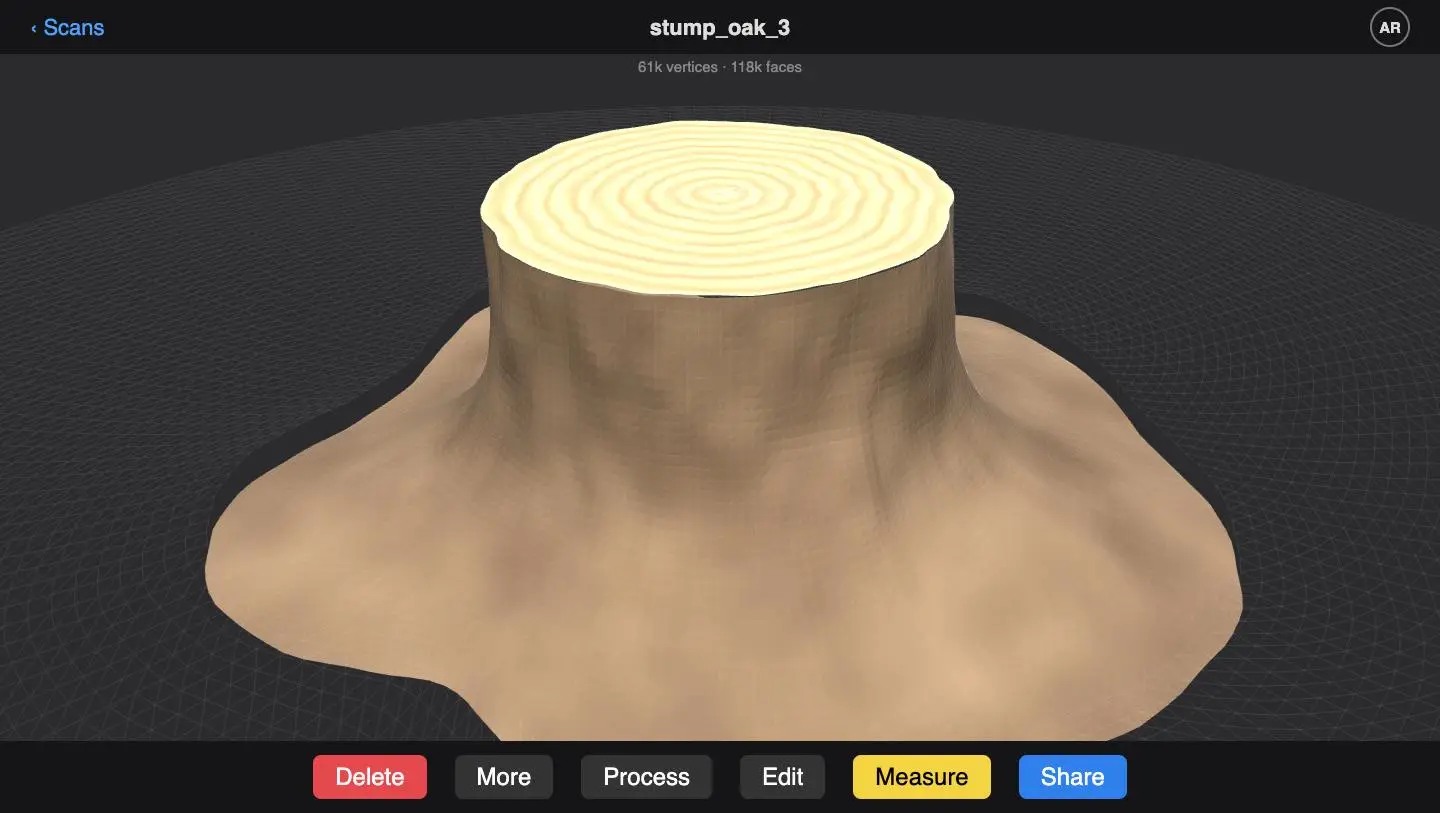
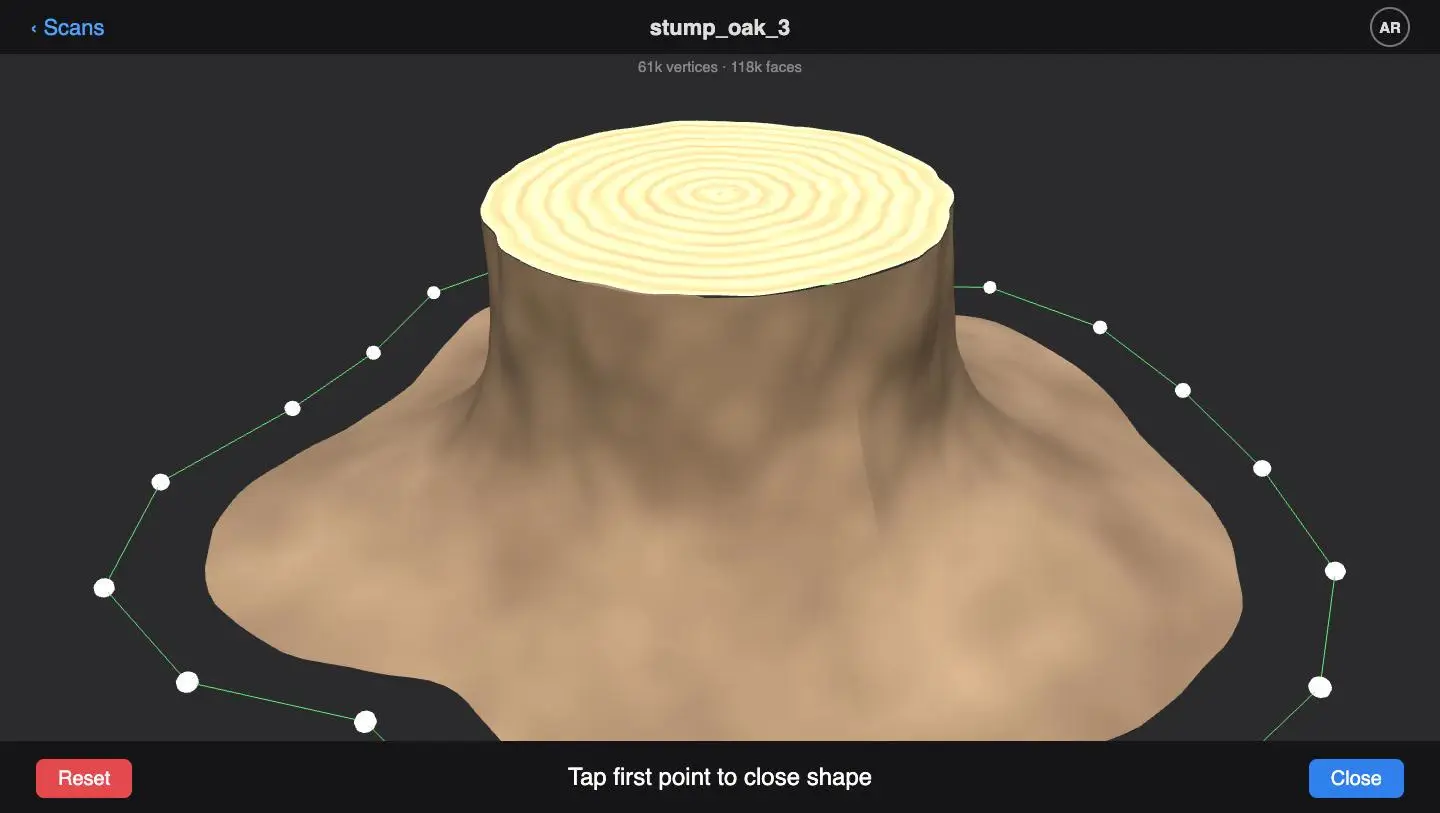
示意图:LiDAR 网格形式的树桩,以及沿其底部点击绘制的轮廓
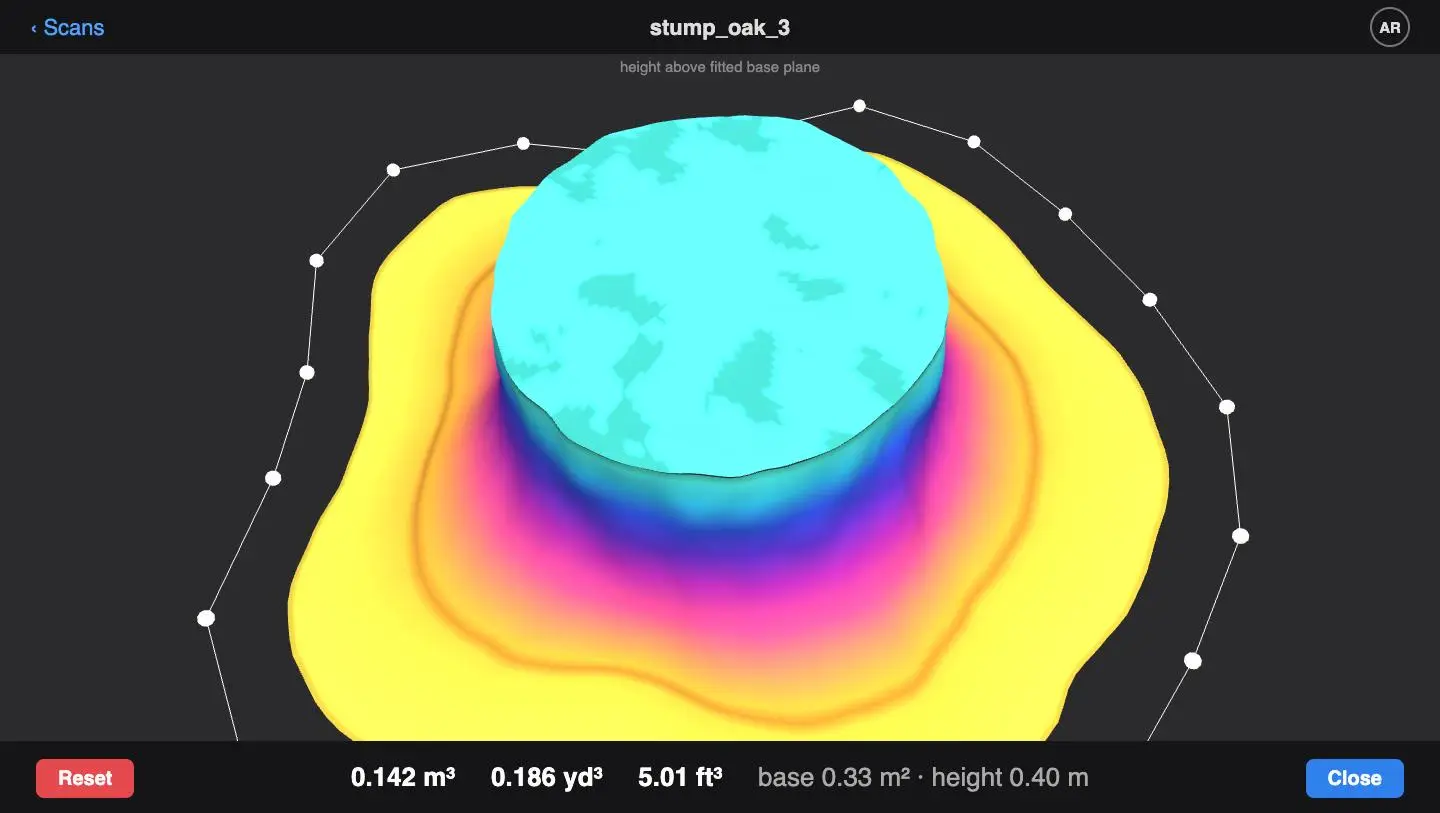
示意图:基准平面以上的高度,以及以立方米、立方码和立方英尺报告的体积
iPhone LiDAR 在近距离下采集深度的精度约为一到两厘米,对于这种尺寸的物体和区域绰绰有余。实际条件比传感器更重要:物体周围必须清除藤蔓、高草和落叶,操作人员必须完整环绕物体采集。应用在接受测量之前会检查覆盖情况,若不完整,会提示操作人员清理或重新扫描。
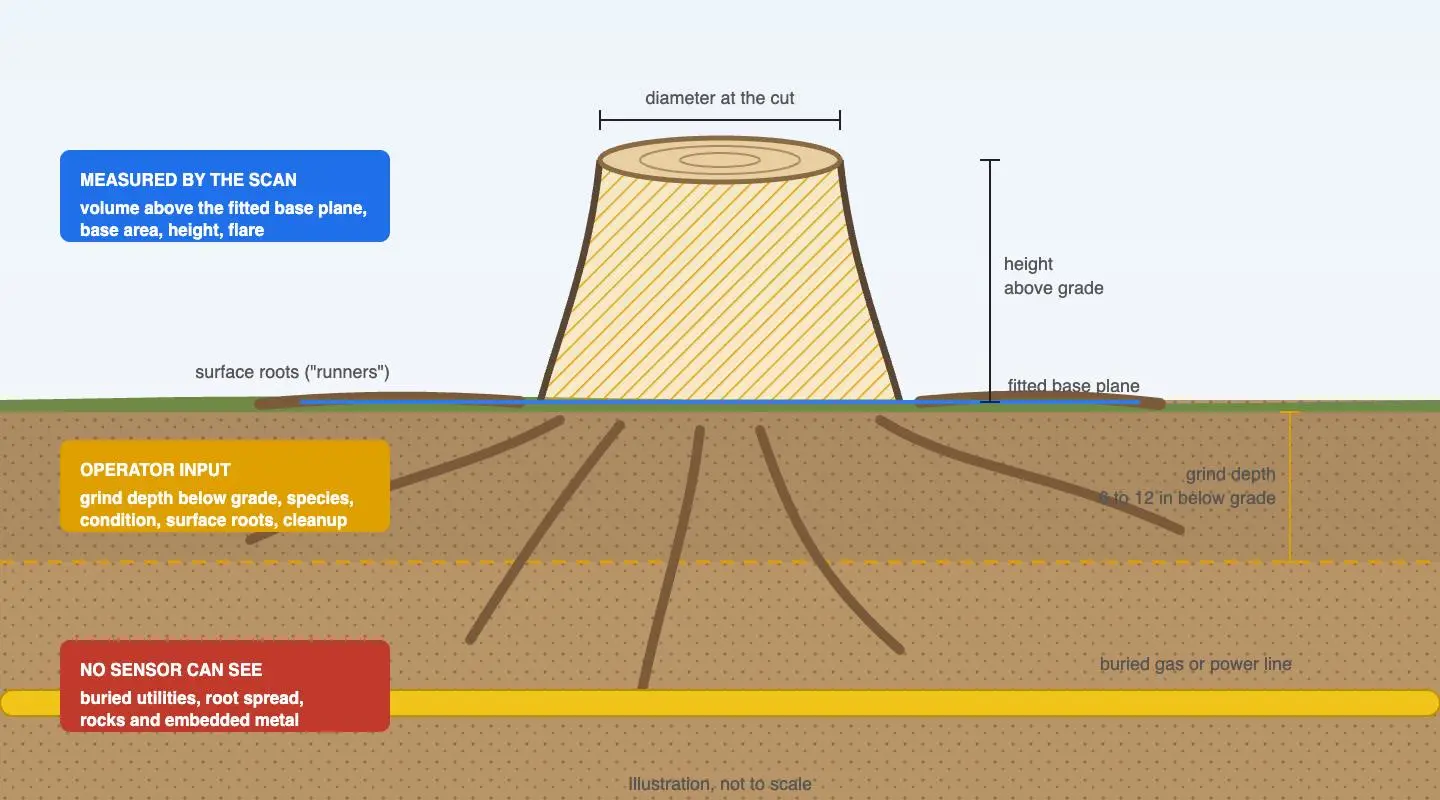
示意图:以一种任务类型为例,展示扫描测量了什么、操作人员输入什么,以及任何传感器都看不到什么
扫描看不到的东西
户外作业中最大的成本和安全因素,在任何扫描中都是看不见的。应用的处理办法是询问,并且绝不假装知道。
| 因素 | 重要性 | 应用的处理方式 |
|---|---|---|
| 树种和木材硬度 | 橡木、山核桃木和刺槐的磨削时间远长于松木或云杉 | 从附有参考图像的地区列表中选择;待标注扫描数据积累后,计划加入 AI 建议 |
| 状况 | 新鲜、干燥和腐朽的木材表现各不相同;腐朽的树桩处理很快,但难以预料 | 三个明确的选项 |
| 根系和地下情况 | 追根可能占去树桩作业的一半工作量;地表以下的磨削深度是一种选择,而不是测量值 | 以根系评级作为时间系数;深度按客户事后的需求输入 |
| 通行条件 | 标准 36 英寸的大门决定了哪种机器进得去;台阶、斜坡和长距离搬运会增加时间 | 带照片的通行评级,以及在条件紧张时提示需到现场查看的标记 |
| 地形 | 斜坡有倾覆风险,泥泞会使设备陷住,石头会损耗刀齿 | 针对土壤、湿度和坡度的结构化输入 |
| 地下管线 | 地下燃气和电力管线是这个行业最大的责任风险,而且很少位于记录所示的深度 | 管线探测是必需步骤;未完成则无法发送报价 |
| 嵌入的金属和隐藏障碍物 | 长进木头里的螺栓、铁丝和旧围栏会损坏设备并伤人 | 引导流程中的强制检查 |
| 清理与收尾 | “只想割草时能压过去”和“追挖每条根并重新铺草皮”是两种不同的作业 | 由客户对该空间的预期用途,决定深度、收尾和清理范围 |
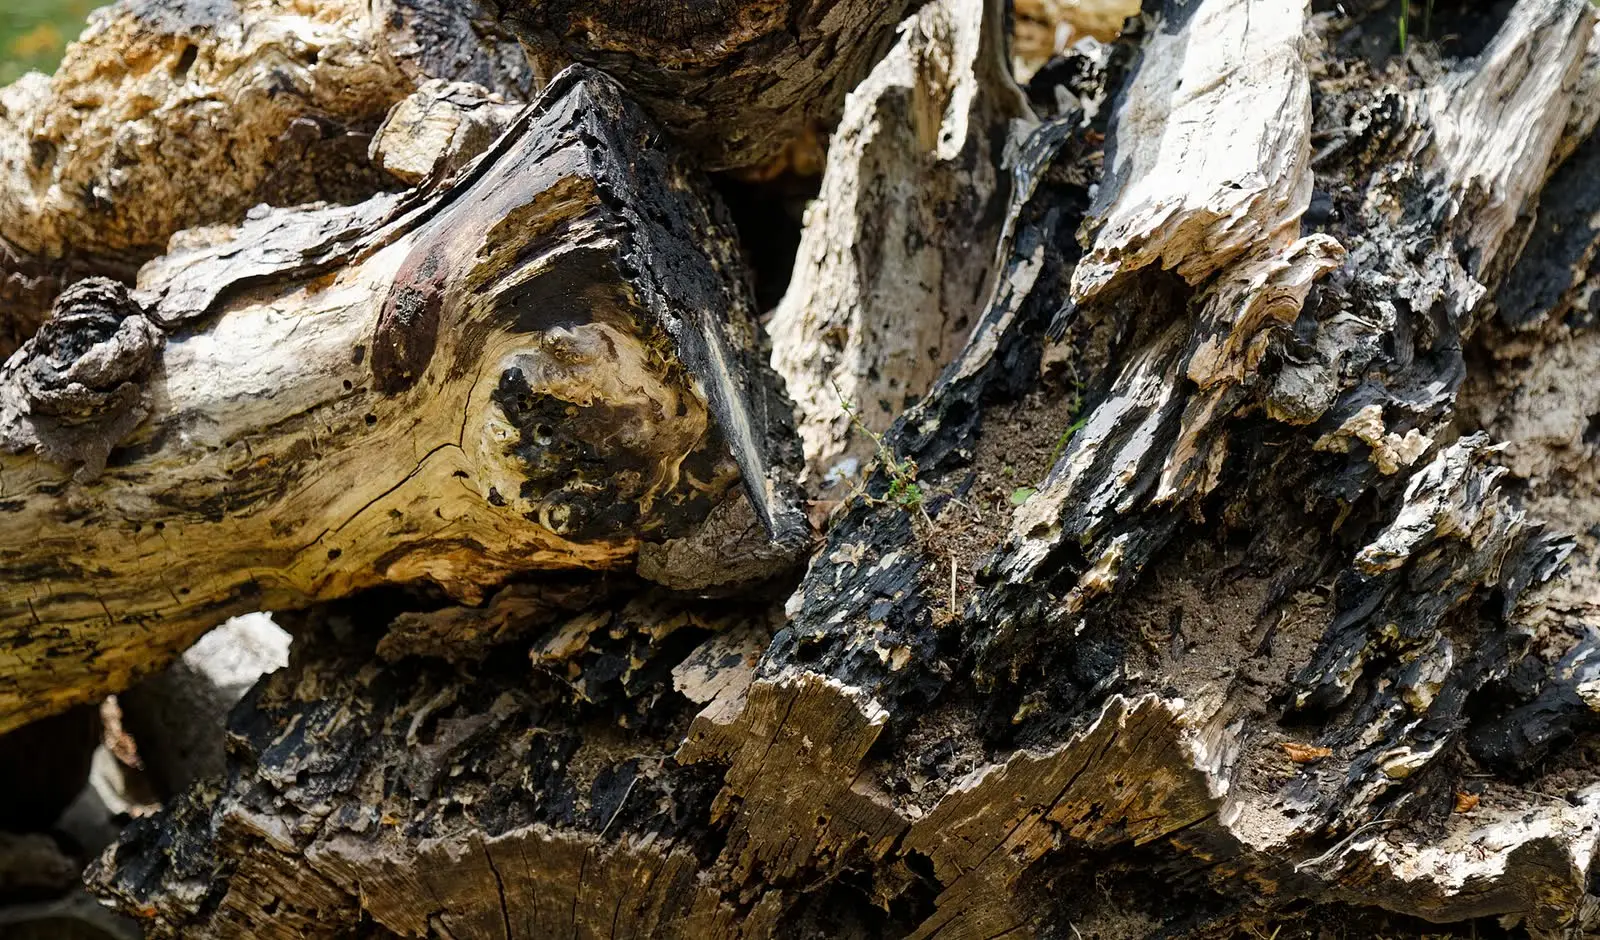
状况和隐藏的障碍物对作业的影响,大于作业规模本身。照片:Acabashi,Wikimedia Commons,CC BY-SA 4.0;Adrian Pingstone,Wikimedia Commons,公有领域。仅作示意,并非来自本项目。


估价
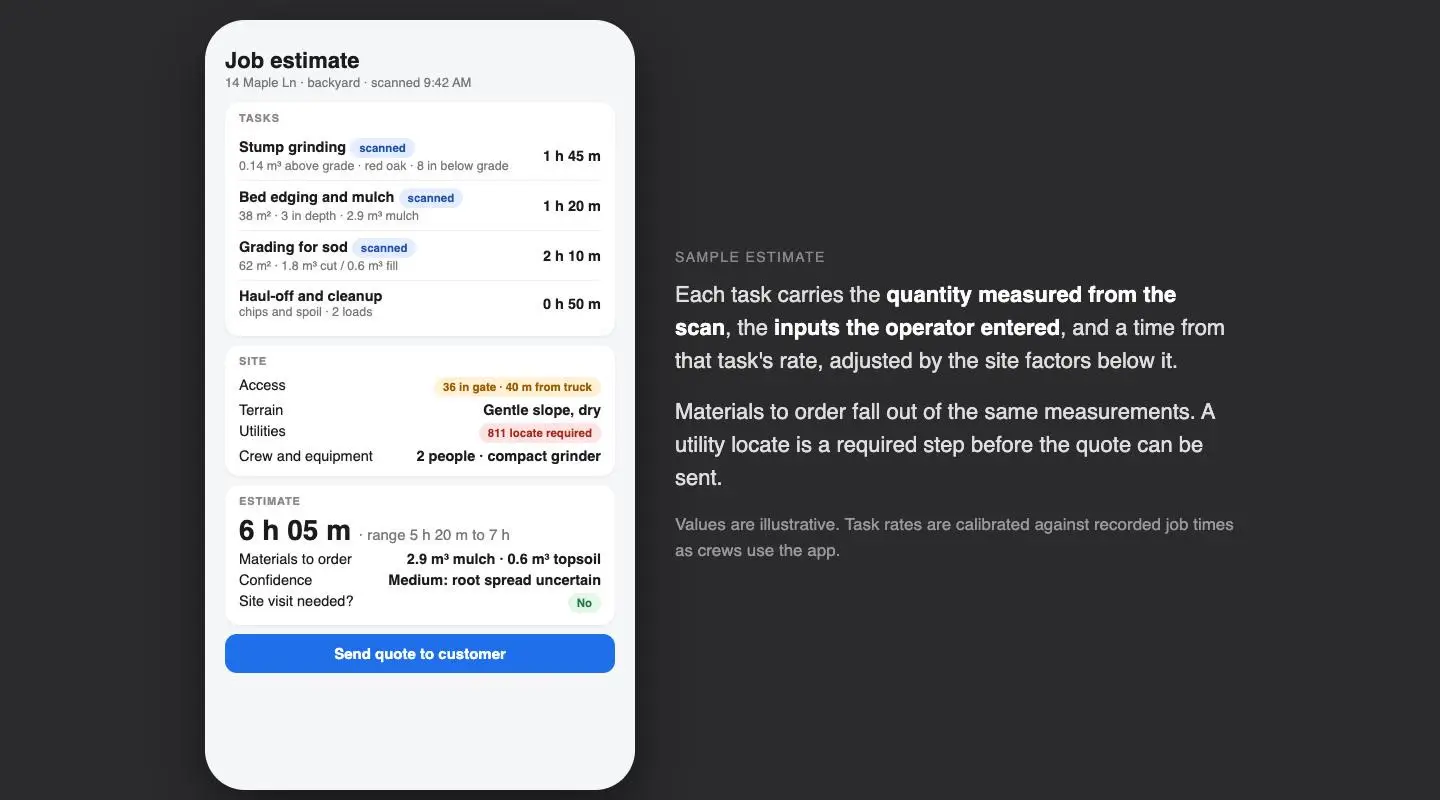
示意图:示例估价。数值仅作示意;重点在于测量值、输入值和未知值被清楚地区分开来
估价模型的设计刻意做到易于解释,因为操作人员不会信任自己无法理解的东西。每种任务类型都有一个生产率,即特定人员和机器处理每单位作业量所需的时间。树种、状况、根系、坡度、通行条件、搬运距离和清理程度等系数会对其进行调整。得到的结果是一个时间区间,而不是单一数字,当某项重要输入不确定时,置信度会下降,同时还会提示操作人员在报价前仍应亲自到现场查看。
从从业者身上学到的两点,对模型的塑造超过了任何技术成果。操作人员看重一致性胜过精确度:总是略微偏低的估价可以凭经验修正,而随机的估价则完全无法信任。而且,在工具于真实作业中证明其判断不输于他们自己之前,他们不会信任它。因此,应用会将实际作业时间与其估价进行对照记录,并随着团队的使用,依据这些数据校准生产率。这款工具赢得信任的方式,和新入行的估价员一样,就是接受检验。
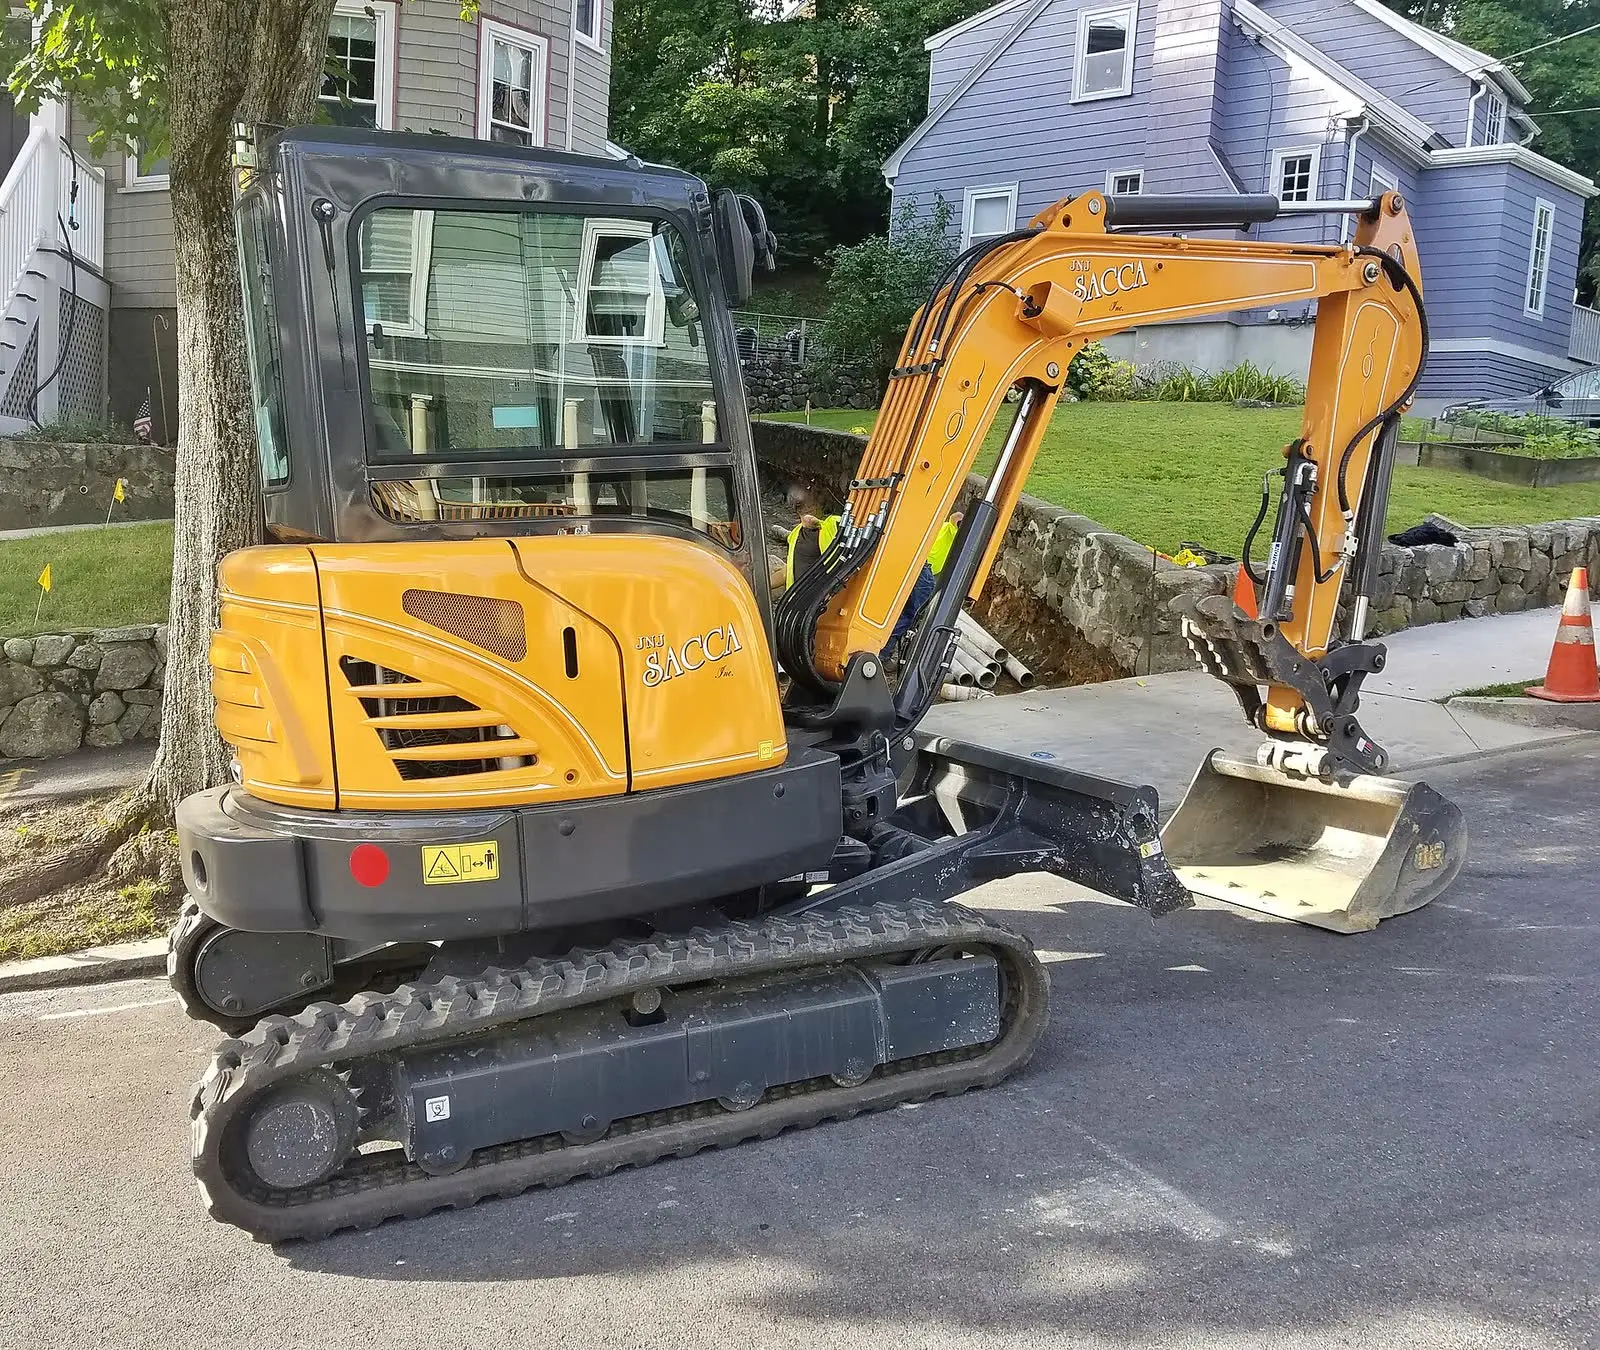
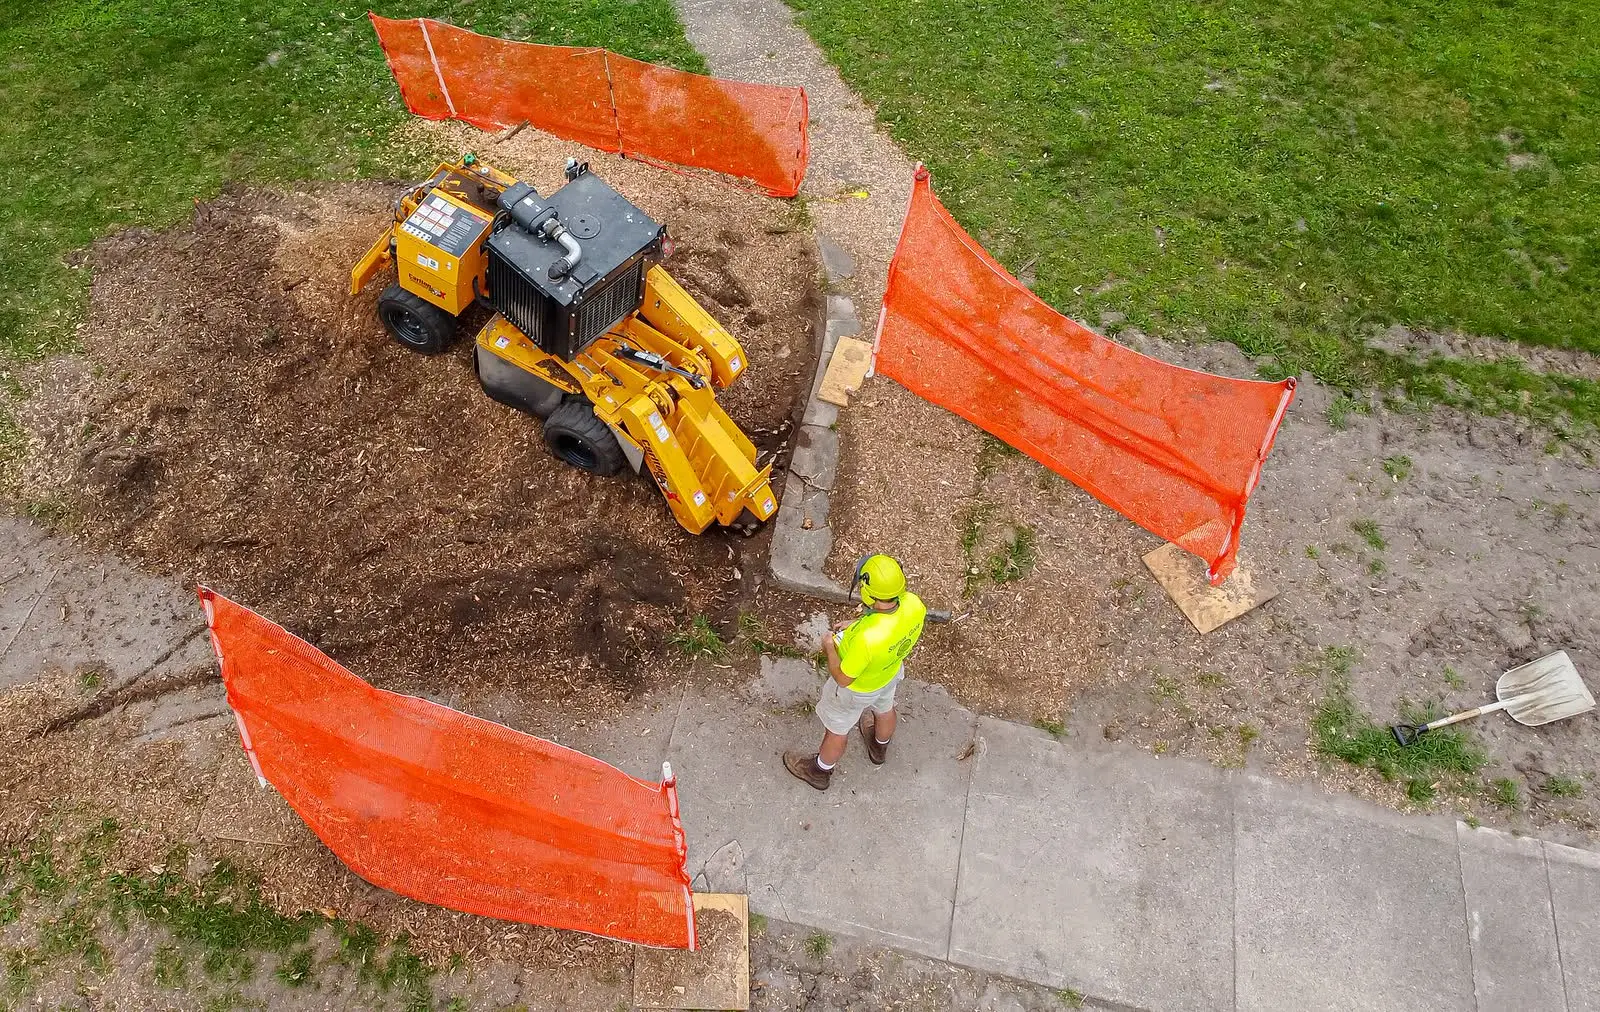
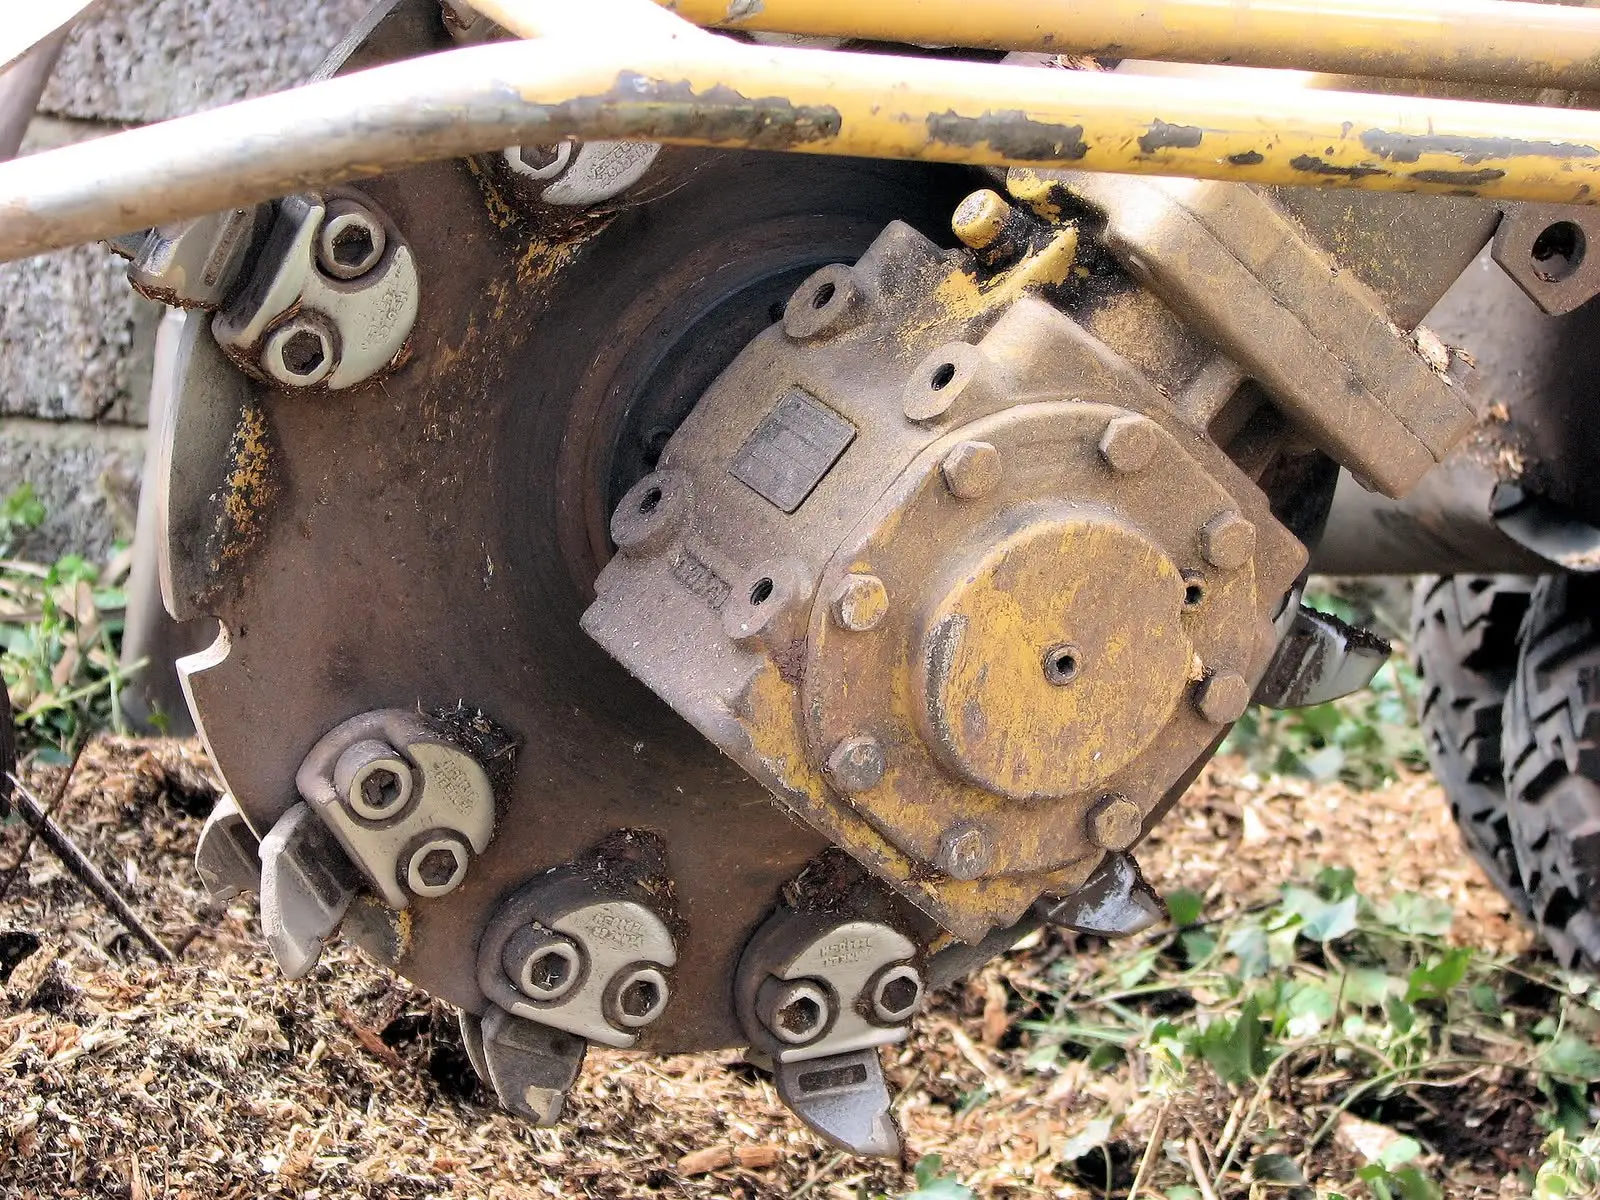
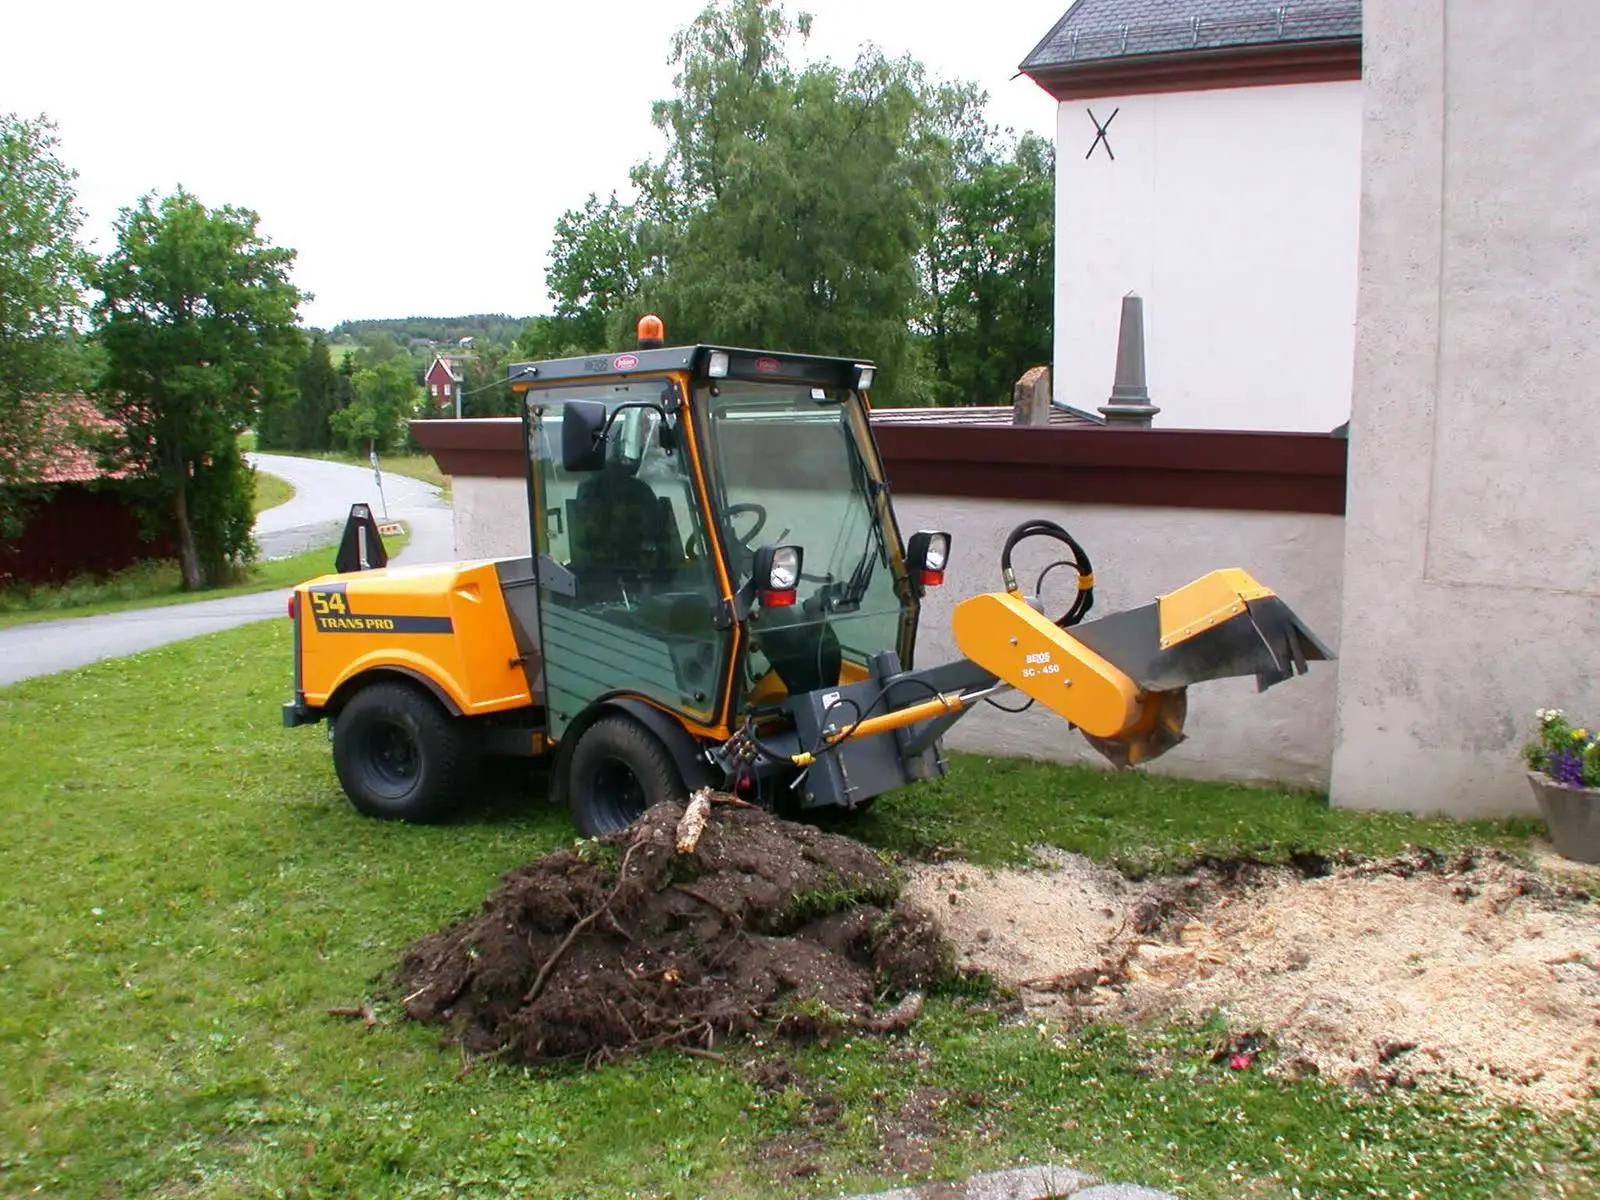
设备选择、碎屑围挡和清理是估价的一部分,而不是事后才考虑的事。照片:Daderot,Wikimedia Commons,CC0;Wikideas1,Wikimedia Commons,CC0。仅作示意,并非来自本项目。


为作业现场而生
- 可离线工作。 作业现场往往没有信号。扫描、测量、引导式问题和估价都在设备上运行;报告会排队等待,待网络恢复后同步。
- 采集时检查扫描质量。 在接受测量之前会验证覆盖范围和跟踪情况,因此糟糕的扫描在现场就能发现,而不是回到厨房餐桌前才发现。
- 照片即证据。 附在估价单上的现场照片记录了开工前的状况,能解决日后关于车道和草坪开裂的纠纷。
- 报告面向客户。 以通俗的语言说明范围、数量、假设条件和不包含的内容,可直接从手机分享。
- 每个数字都显示其来源。 在每个界面和报告中,都会注明是测量值、输入值还是未知值。
在车道上报价的树木作业团队和承包商,是这款应用的首批用户。照片:Tomwsulcer,Wikimedia Commons,CC0;Riggwelter,Wikimedia Commons,CC BY-SA 3.0。仅作示意,并非来自本项目。


下一步计划
应用在设计上让每个阶段都能产生下一阶段所需的数据:
- AI 建议:根据扫描和照片判断树种和状况,使用操作人员在应用中标注的扫描数据进行训练,方法与 Laan Labs 开发定制计算机视觉模型时相同。最终决定权仍在操作人员手中。
- 不带 LiDAR 的手机。 基于照片的路径,使用已知尺寸的参照标记和云端摄影测量,精度较低,适用于 Android 和非 Pro 版 iPhone。
- 规划与排期。 估算的工时、人员和设备汇入日计划,并附带路线和通行信息,确保合适的机器上合适的货车。
- 更多任务类型。 将同样的框架,即扫描、引导式问题和校准后的生产率,应用到园林师和承包商的其余工作中,从围栏、排水到树木移除。
业务价值
对操作人员来说,这款应用用测量和方法取代了卷尺和估计,在现场就能出具专业的报价,并且随着每一次作业的记录而越来越稳定。对于服务这些操作人员的公司,无论是设备制造商、材料供应商还是软件平台,它都能让其客户在每次作业时打开自己的应用,并提供源源不断的真实作业数据,作为进一步发展的基础。
Laan Labs 向合作伙伴提供该应用及其估价框架,可作为带品牌的应用,也可作为授权组件集成到现有产品中。请参阅3D 采集与技术授权、面向现场作业的采集流水线,或联系我们洽谈项目。
所用技术
iPhone 和 iPad LiDAR、ARKit、网格重建、基准平面拟合、多边形面积与体积测量、挖填方计算、引导式采集、离线优先同步、带校准生产率的估价模型、PDF 报告、Core ML(计划中)、带参照标记的摄影测量(计划中)
与 Laan Labs 合作
3D 采集与技术授权
以 SDK、源代码或白标应用的形式,授权经过验证的移动端 3D 扫描、摄影测量和 Gaussian Splatting 技术流程。
下载本文
获取 Markdown 源文件,方便离线阅读