Automobile
Vision par ordinateur et capture 3D pour les véhicules : photographie guidée, estimation de pose en temps réel, dossiers d'état, et scans pour l'ajustement et les pièces sur mesure.
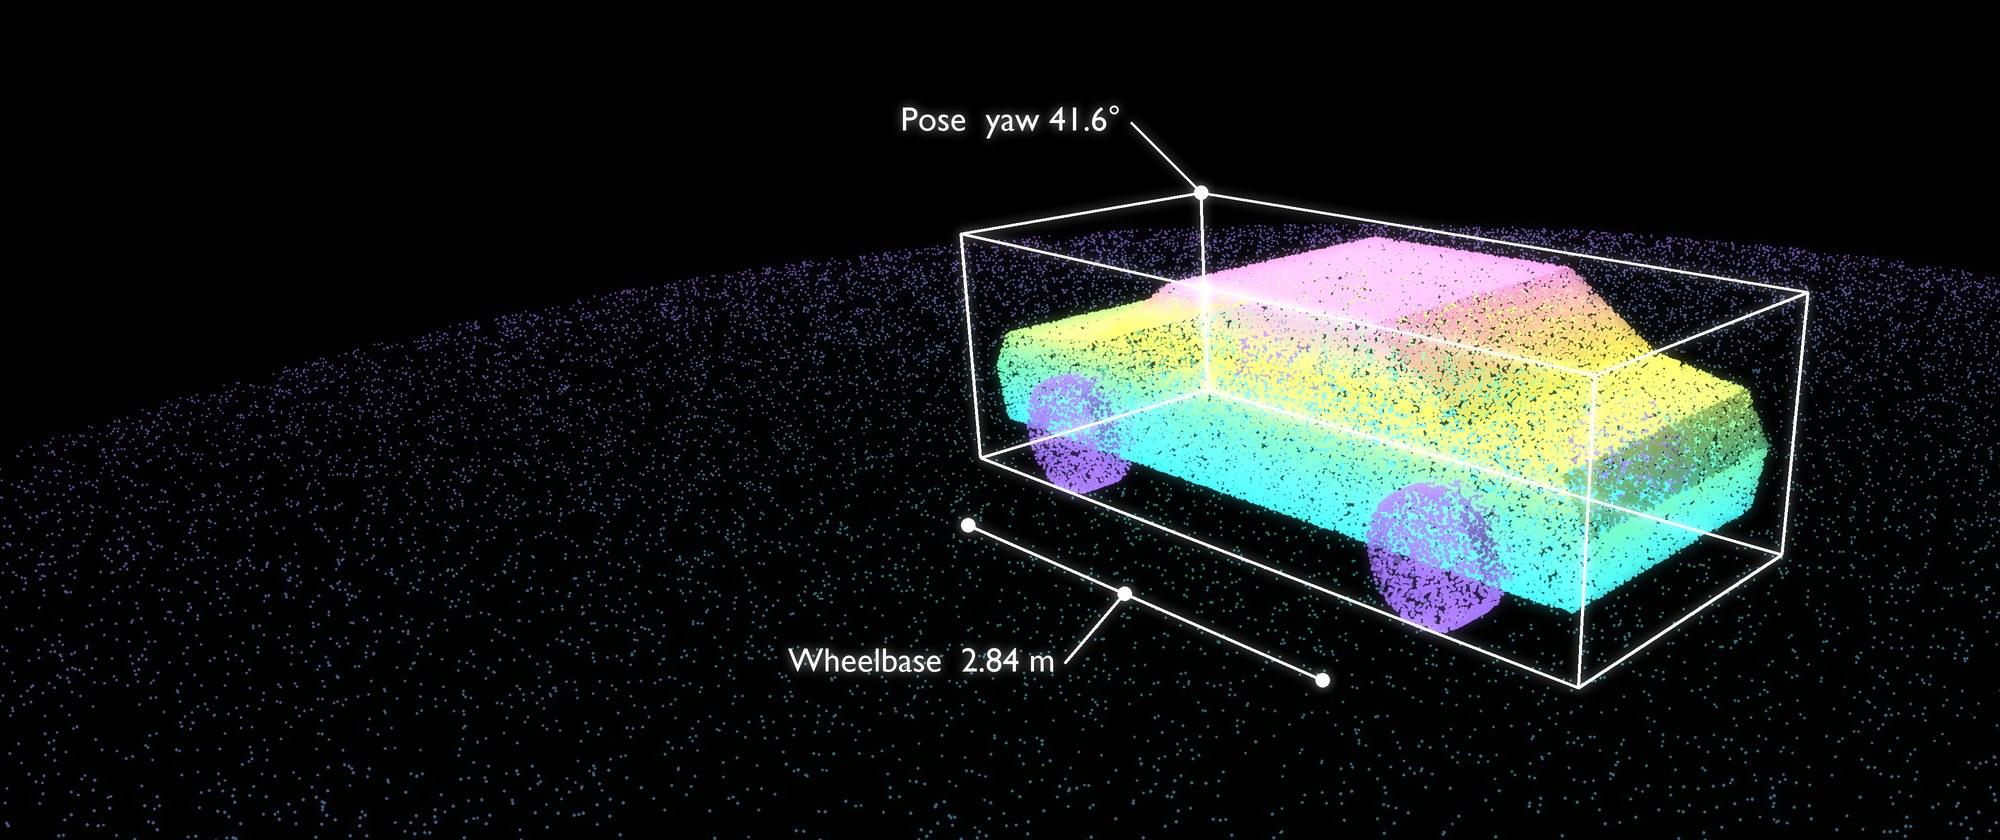
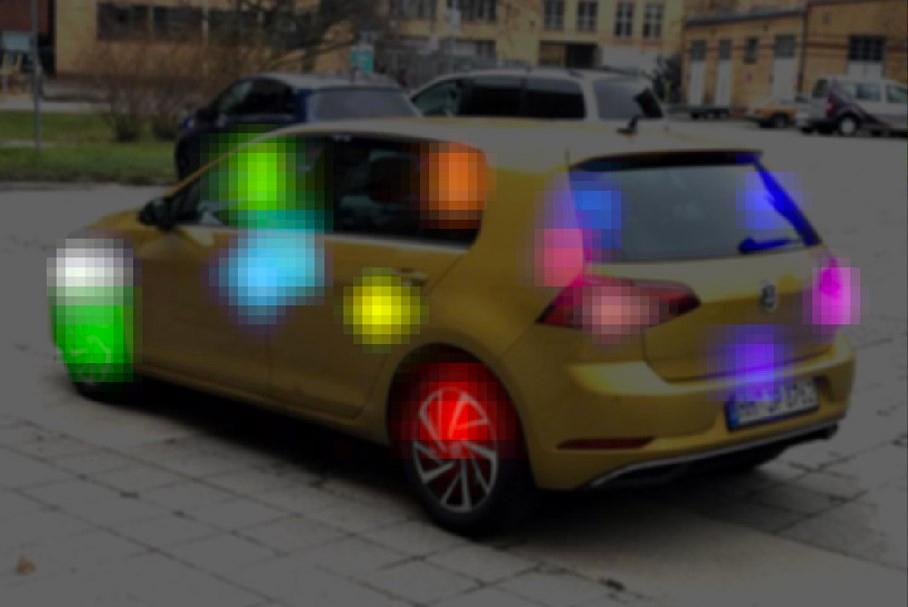
Laan Labs développe des logiciels de vision par ordinateur et de capture 3D pour les constructeurs, les concessionnaires, les places de marché en ligne, les assureurs et les entreprises de l'après-vente. Un téléphone reconnaît un véhicule, estime sa position et son orientation en temps réel, guide la personne qui le tient vers les bonnes prises de vue et enregistre la voiture sous forme de photographies, de scan 3D ou de splat photoréaliste. Pour un constructeur automobile allemand, Laan Labs a conçu une application qui guide les vendeurs de voitures vers des photographies cohérentes et de haute qualité grâce à un réseau d'estimation de pose entraîné sur mesure.
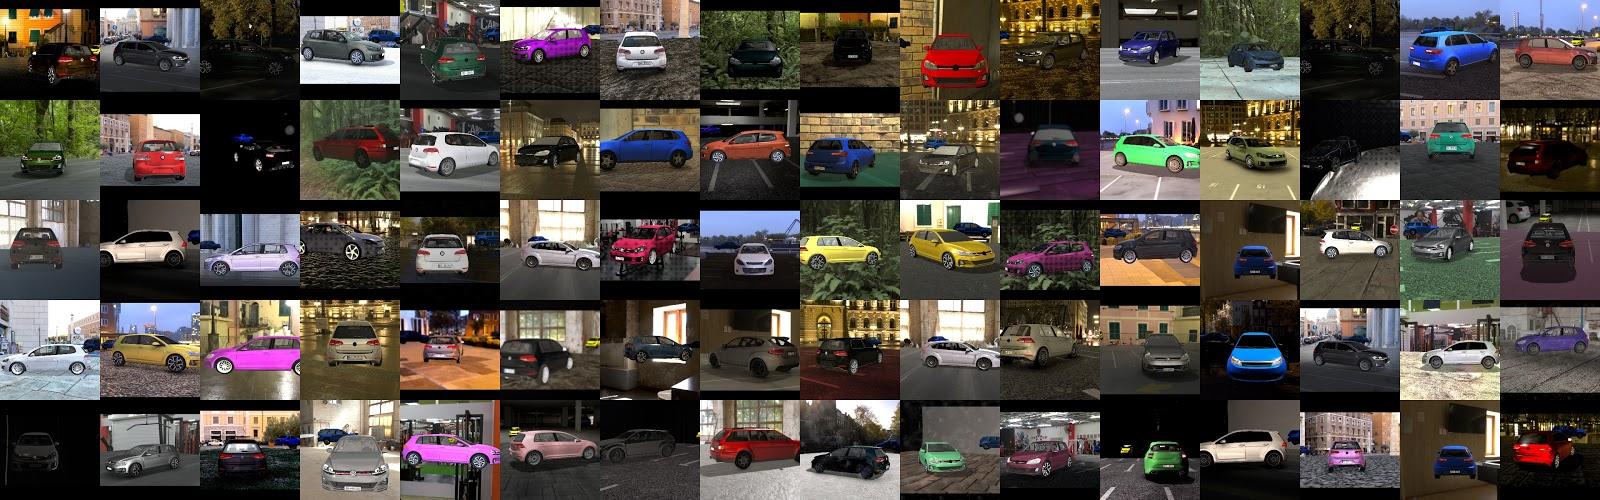
Les voitures sont des sujets difficiles pour la vision par ordinateur. Elles sont grandes, brillantes et réfléchissantes, elles changent d'aspect selon la lumière et le décor, et les personnes qui les photographient sont des vendeurs, des propriétaires et des techniciens, pas des photographes. Laan Labs s'est attaqué au problème par les deux bouts : les modèles qui comprennent un véhicule dans l'image d'une caméra, et les données d'entraînement synthétiques qui rendent l'entraînement de ces modèles abordable, avec plus de 10 000 images annotées générées par rendu plutôt que photographiées et annotées à la main.
La même capture sert aussi à l'atelier. Le scan d'un compartiment moteur, d'un passage de roue ou d'un habitacle donne à un préparateur ou à un fabricant de pièces une géométrie réelle sur laquelle concevoir, et un dossier 3D daté d'un véhicule montre dans quel état il se trouvait à la remise, au retour ou avant une réparation.
Comment Laan Labs vous aide
- Photographie guidée de véhicules
- Un parcours de capture qui reconnaît la voiture, indique au vendeur où se placer pour chaque prise de vue standard de l'extérieur et de l'intérieur, et vérifie le cadrage, l'éclairage et la mise au point avant d'accepter la photo, afin que les annonces aient un aspect homogène quel que soit leur auteur.
- Estimation de pose de véhicule en temps réel
- Des réseaux de neurones qui estiment la position et l'orientation d'une voiture à partir de la caméra d'un téléphone, directement sur l'appareil et en temps réel, comme le décrit l'article estimation de pose 3D de voitures en temps réel, entraînée sur des données synthétiques.
- Données d'entraînement synthétiques
- Des rendus photoréalistes de véhicules couvrant modèles, couleurs, éclairages, conditions météo et arrière-plans, avec des étiquettes de pose, de contour et de points clés calculées à partir de la scène 3D, qui remplacent l'essentiel de la photographie et de l'annotation manuelle dont un modèle de vision a autrement besoin.
- Réalité augmentée sur et autour du véhicule
- Graphismes, fonctions et accessoires ancrés sur une vraie voiture à l'échelle réelle, sur téléphone, tablette ou casque, pour l'explication des produits, la configuration, l'assistance au propriétaire et les instructions d'entretien.
- Dossiers d'état et de dommages
- Une capture panoramique à la réception, au retour de leasing, à la remise d'un véhicule de location ou à la première déclaration de sinistre, chaque photographie et chaque constat étant rattachés à leur emplacement sur le véhicule. La même approche sert pour les sinistres d'assurance.
- Scans pour l'ajustement et les pièces sur mesure
- Des scans LiDAR et photo de compartiments moteur, de passages de roue, d'habitacles et de panneaux de carrosserie, exportés sous forme de maillages pour la CAO, afin que supports, kits carrosserie, films de covering et pièces d'habitacle soient conçus à partir du véhicule réel et non d'un plan.
- 3D photoréaliste pour les annonces et les showrooms
- Des captures d'un véhicule par Gaussian splatting, à l'intérieur comme à l'extérieur, qui restituent la peinture, les vitres et le chrome mieux qu'un scan 3D classique et s'ouvrent dans un navigateur depuis la page de l'annonce.
Par où commencer
La plupart des projets automobiles commencent par une étape d'un seul flux de travail, comme les photographies d'annonces pour une place de marché, les inspections de retour pour une flotte ou les scans pour une famille de pièces de l'après-vente. Laan Labs construit un prototype fonctionnel en quelques semaines et le teste sur de vrais véhicules dans des conditions réelles, en extérieur et par faible luminosité, car c'est là que les systèmes de vision pour véhicules réussissent ou échouent.
Le résultat peut être livré sous forme d'application en marque blanche, de composants intégrés à une application existante, ou de modèles entraînés et de la chaîne de traitement des données qui les alimente. Voir développement de vision par ordinateur et d'IA et capture 3D et licences de technologie.
Réalisations associées
Photographie automobile
Améliorer la qualité de la photographie automobile grâce à la vision par ordinateur
Génération de jeux de données automobiles
Réduire le coût d'entraînement des réseaux de neurones pour l'estimation de pose de voitures grâce aux données synthétiques
Flux de travail LiDAR mobile
Comment les professionnels intègrent la numérisation LiDAR mobile à leurs activités
Intégration de 3D Scanner
Comment la licence de 3D Scanner App a transformé les processus d'une compagnie d'assurance
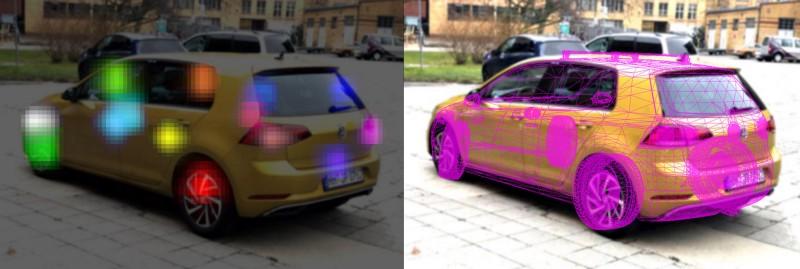
Estimation de pose 3D de voitures
Nous montrons comment créer un réseau de neurones à partir de données synthétiques pour l'estimation en temps réel de la pose 3D de véhicules.
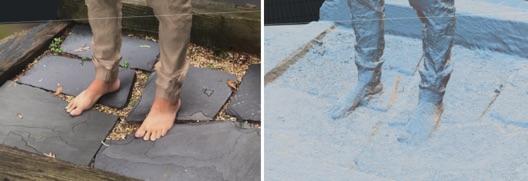
Photogrammétrie et annotation
Comment annoter des milliers d'images vidéo à partir de quelques images seulement
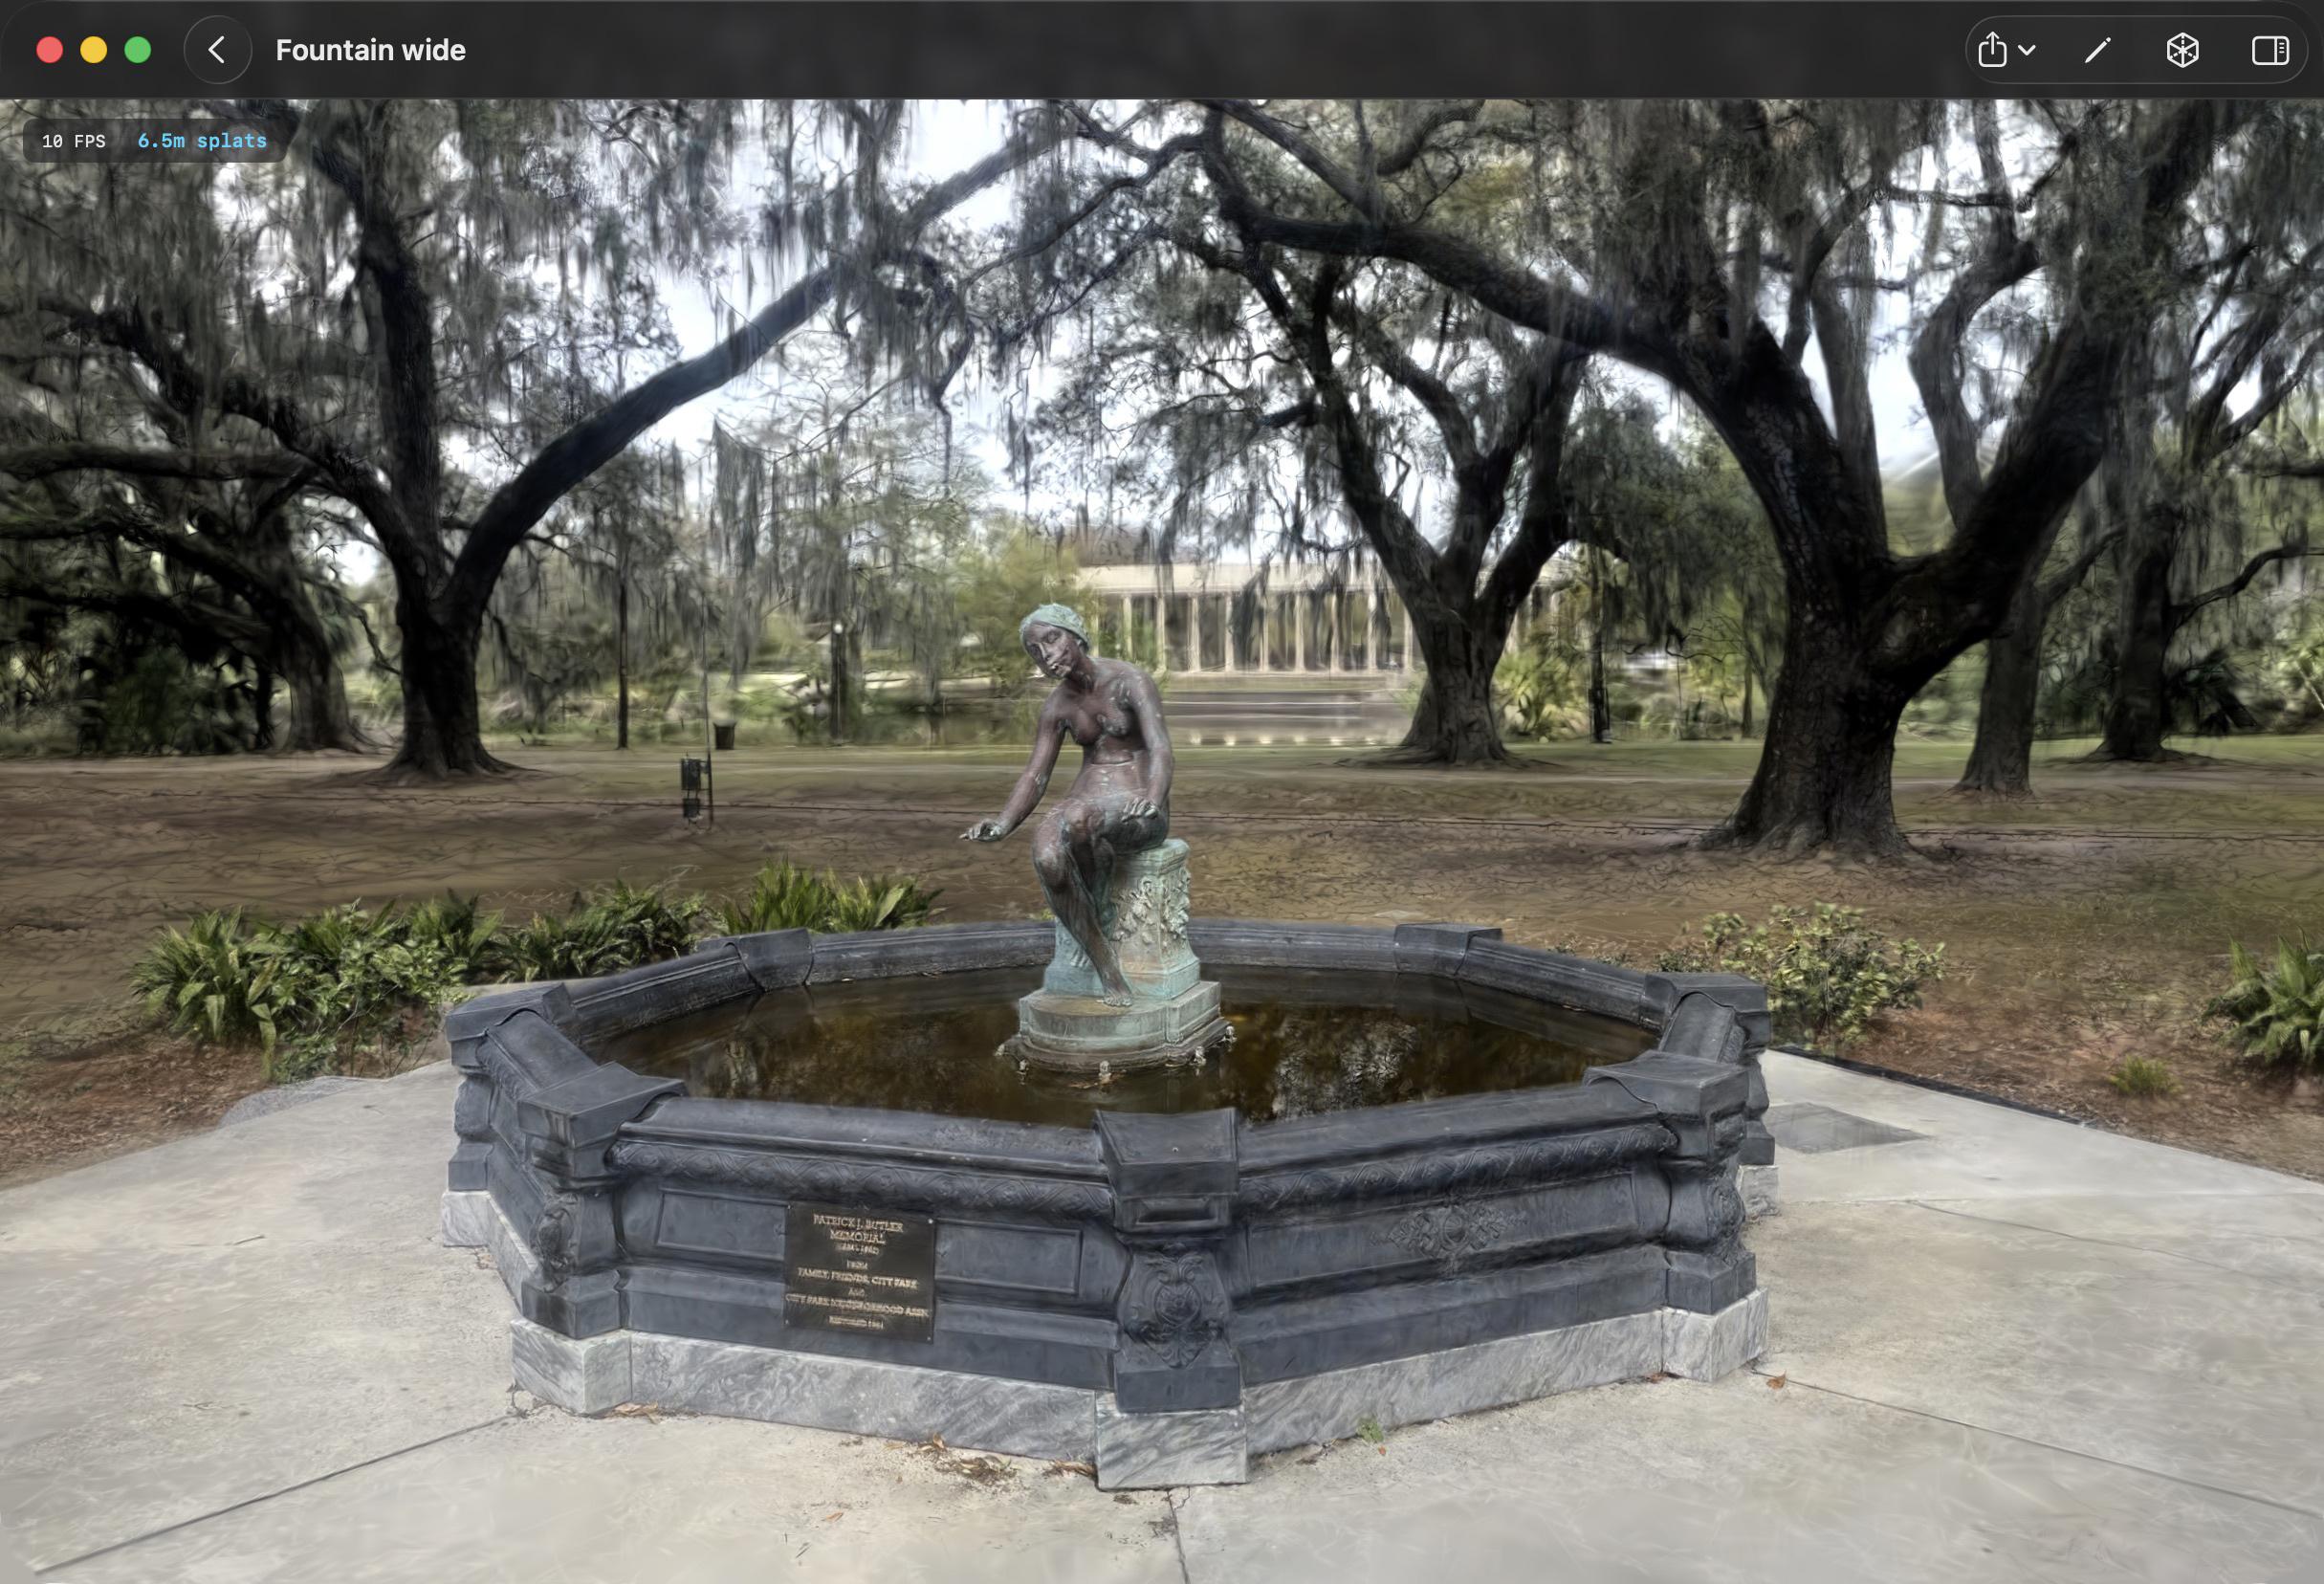
Entraînement de Gaussian Splats sur Mac avec Metal
La plupart des outils d'entraînement de Gaussian Splatting reposent sur CUDA pour les GPU NVIDIA. Nous avons porté un outil d'entraînement de splats CUDA vers Metal afin qu'il s'exécute nativement sur Apple Silicon. Le résultat s'appelle 3D Splat App, une application gratuite qui entraîne les splats en local sur votre Mac.
Produits Laan Labs dans ce domaine
- 3D Splat App — Captures photoréalistes par Gaussian splatting sur Mac
- RadianceView — Scans, splats et photographies réunis en un seul dossier d'état
Questions fréquentes
Un téléphone peut-il déterminer où se trouve une voiture et comment elle est orientée ?
Oui. Laan Labs a entraîné un réseau de neurones qui estime la pose 3D d'une voiture à partir de la caméra d'un téléphone en temps réel, et l'a utilisé dans une application pour un constructeur automobile allemand afin de guider les vendeurs vers la bonne position pour chaque photographie. Le modèle s'exécute sur l'appareil, de sorte que le guidage réagit aux déplacements de la personne.
Pourquoi entraîner des modèles de véhicules sur des données synthétiques ?
Les photographies réelles de voitures doivent être prises en de nombreux endroits et annotées à la main, ce qui est lent, coûteux et sujet aux erreurs, en particulier pour la pose 3D. Les images synthétiques sont générées par rendu à partir de modèles 3D de voitures, avec des étiquettes exactes produites automatiquement, et peuvent couvrir des couleurs, des éclairages, des conditions météo et des arrière-plans difficiles à collecter. Laan Labs a généré plus de 10 000 images annotées de cette manière pour un projet d'estimation de pose de voiture.
Un scan réalisé avec un téléphone est-il assez précis pour concevoir des pièces pour un véhicule ?
Pour l'encombrement, les dégagements, le cheminement et la forme générale d'un panneau ou d'un compartiment, oui : le LiDAR des iPhone et des iPad offre une précision d'environ un centimètre, et le capteur TrueDepth résout des détails plus fins à courte distance. Les pièces qui doivent s'ajuster au millimètre ou mieux, comme les faces de montage et les entraxes de boulons, doivent être vérifiées avec un scan à lumière structurée ou laser, ou mesurées directement. Laan Labs conçoit des flux de travail qui emploient chaque technique là où elle convient.
Comment sont gérées les peintures brillantes et les vitres ?
Les surfaces réfléchissantes et transparentes sont difficiles pour les capteurs de profondeur comme pour la photogrammétrie. Le Gaussian splatting en restitue bien l'aspect, car il modélise la façon dont la lumière quitte la surface, et la capture guidée aide en contrôlant les angles et la couverture. Lorsqu'une géométrie propre d'un panneau brillant est nécessaire, un spray de scan mat ou un scanner dédié reste la solution fiable.
Engageons la conversation
Parlez-nous du projet et l'un des fondateurs vous répondra. Écrivez à labs@laan.com ou utilisez le formulaire de contact.
Services pour ce secteur : Vision par ordinateur et IA, Capture 3D et licences, Gaussian Splatting, Informatique spatiale, AR et VR
Autres secteurs : Assurance et sinistres, Immobilier, Médical et scan corporel, Robotique et automatisation, Réseaux et infrastructures, Aéronautique et MRO, Construction et AEC, Fabrication et inspection, Médias, VFX et jeux, Art, musées et patrimoine