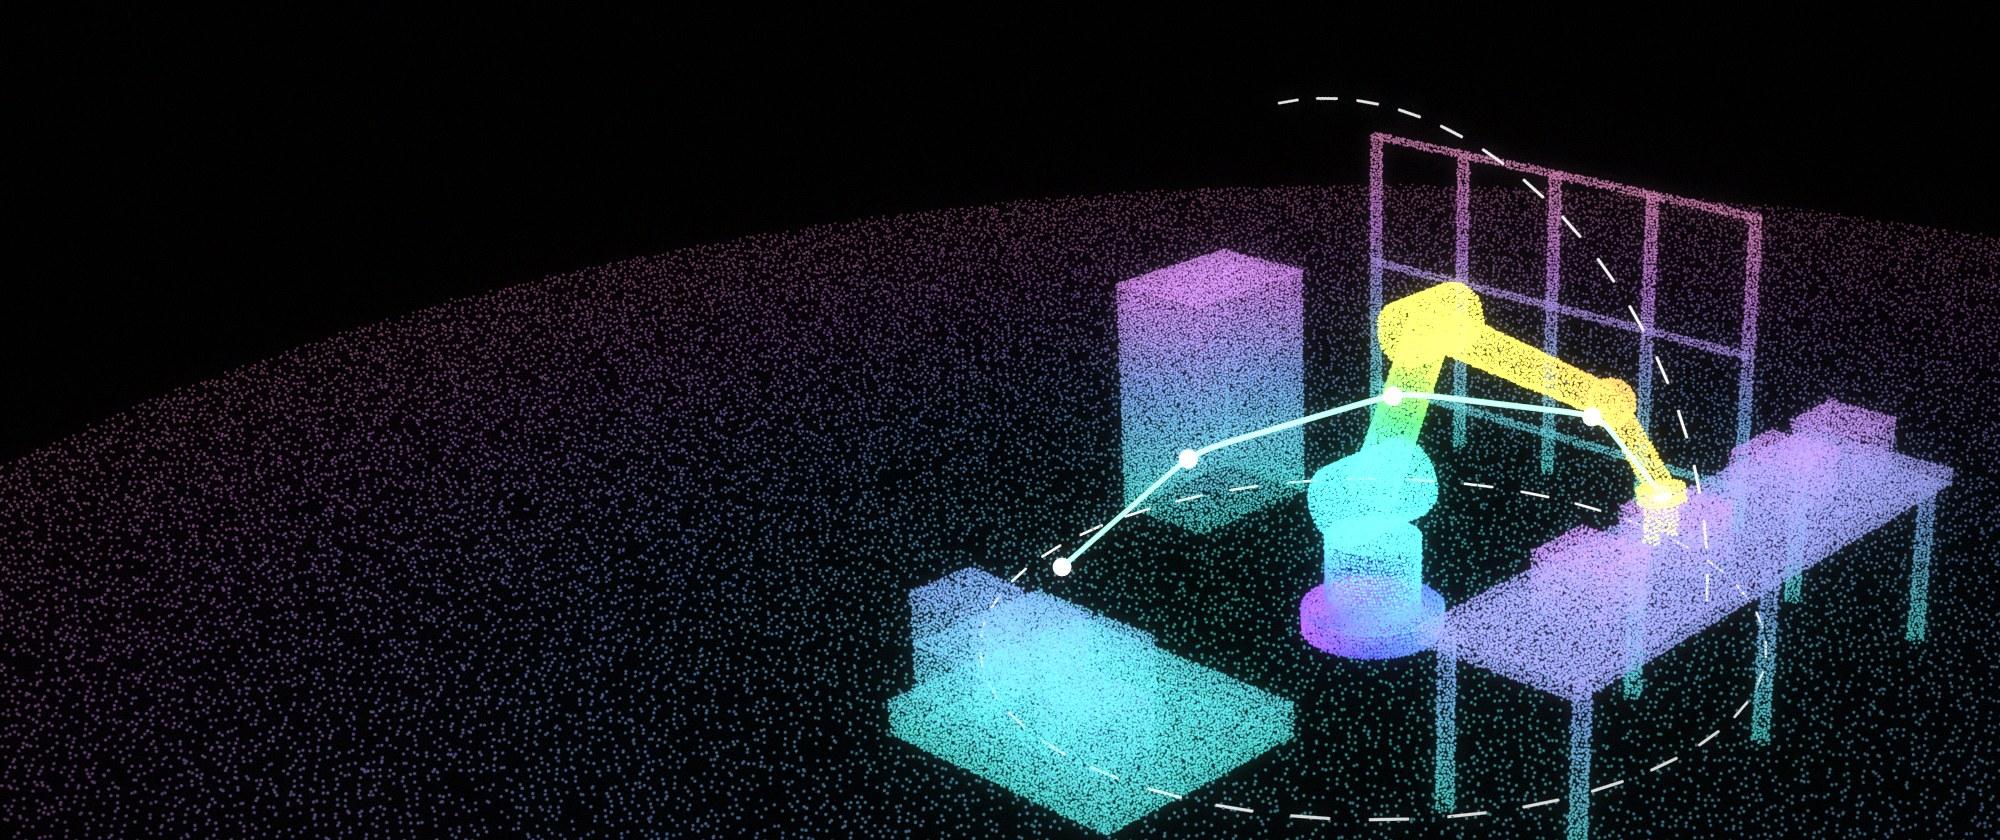
Robotique et automatisation
Scannez l'espace réel, puis planifiez-y le robot : capture de l'existant pour l'implantation des cellules, vérifications de portée et de dégagement, scènes de simulation et données d'entraînement pour la perception.
Laan Labs développe des logiciels de capture 3D et de vision par ordinateur pour les intégrateurs de robots, les ingénieurs en automatisation, les industriels et les entreprises de robotique. Un scan du sol réel, réalisé avec un téléphone ou une tablette, devient le modèle dans lequel une installation robotisée est planifiée : où la cellule trouve sa place, ce que le bras peut atteindre, ce qu'il heurterait et ce que verront les caméras du robot. Les mêmes chaînes de traitement produisent les scènes sur lesquelles tournent les simulateurs et les données avec lesquelles les modèles de perception sont entraînés. Laan Labs a conçu des systèmes de mesure d'espaces pour des clients industriels et des données d'entraînement synthétiques pour des modèles de vision.
Les projets de robotique sont planifiés en CAO et installés dans des bâtiments, et les deux concordent rarement. Le poteau n'est pas là où le plan l'indique, un chemin de câbles traverse l'enveloppe prévue, le convoyeur a été déplacé il y a deux ans. Le découvrir pendant la mise en service coûte des jours. Un scan réalisé au début coûte quelques minutes et donne à l'implantation, à la simulation et à l'équipe d'installation la même image de ce qui existe réellement.
Les scans laser de précision topographique le font très bien et valent la peine pour une nouvelle ligne. La capture par téléphone en fait une routine : chaque visite de site, chaque cellule envisagée, chaque modification, et elle met la capture entre les mains de l'ingénieur commercial ou du technicien déjà sur place. Laan Labs construit la chaîne de traitement qui va de ce scan à ce dont le processus de planification a besoin, et dit clairement dans quels cas une capture au centimètre suffit et dans lesquels la métrologie doit encore prendre le relais.
Comment Laan Labs vous aide
- Du scan au plan pour cellules et lignes
- Un scan LiDAR et photo du sol, des machines, des montages et des obstacles, livré sous forme de modèle mesuré dans lequel le robot, les protections, les convoyeurs et l'espace des opérateurs sont implantés avant toute commande.
- Scan vers CAO
- Des scans convertis en géométrie structurée : sols, murs et poteaux sous forme de surfaces propres, équipements sous forme de solides, exportés en STEP, DXF, OBJ ou USD afin que le site tel que construit se trouve à côté de la conception de la cellule dans les outils de l'ingénieur.
- Vérifications de portée, de dégagement et de collision
- L'enveloppe de travail du robot et ses trajectoires prévues confrontées à l'environnement scanné, avec signalement de ce que le bras ne peut pas atteindre et de ce qu'il heurterait, tant que modifier l'implantation coûte encore peu.
- Jumeaux numériques prêts pour la simulation
- L'environnement capturé préparé pour la simulation robotique et la programmation hors ligne : nettoyé, mis à l'échelle, aligné sur le repère de base du robot et simplifié en géométrie de collision, de sorte que les programmes soient développés par rapport au site réel.
- Environnements photoréalistes
- Des captures par Gaussian splatting d'une installation, reconstruites à partir de photographies et réalistes partout où la capture a bien couvert les lieux, pour examiner une proposition avec un client, briefer à distance une équipe d'installation ou tester ce que verra la caméra d'un robot.
- Données synthétiques pour la perception robotique
- Des images et des cartes de profondeur de synthèse, étiquetées automatiquement, pour entraîner des modèles de détection, de segmentation et d'estimation de pose, générées à partir de modèles 3D et de scans des pièces et de l'espace de travail réels au lieu de semaines d'annotation manuelle.
- Modèles de perception
- Détection d'objets, estimation de pose 6D et suivi qui s'exécutent en temps réel sur du matériel embarqué et mobile, comme l'estimation de pose 3D en temps réel entraînée sur des données synthétiques.
- Aperçu en réalité augmentée sur site
- La cellule planifiée présentée sur place à l'échelle 1 sur une tablette ou un casque, avec la portée du robot dessinée sur le sol réel, pour que les opérateurs, la sécurité et la maintenance puissent en faire le tour avant l'installation. Voir l'étude de cas sur la planification de robots en réalité augmentée.
- Chaînes de capture automatisées
- Envoi, reconstruction, alignement, conversion et livraison s'exécutent sans étape manuelle, de sorte qu'un scan réalisé le matin sur site soit un modèle de planification exploitable le jour même.
Par où commencer
Un bon premier projet porte sur une installation réelle : scanner le site, l'importer dans les outils de planification et de simulation déjà utilisés, et comparer le résultat avec des mesures prises de la manière habituelle. Laan Labs construit cette chaîne de traitement sous forme de prototype fonctionnel en quelques semaines, ce qui montre où elle fait gagner du temps et quelle précision elle offre avant d'être déployée auprès d'une équipe commerciale ou d'ingénierie.
Elle peut ensuite devenir un outil interne, une application en marque blanche pour le personnel de terrain des intégrateurs, ou des composants concédés sous licence dans un produit de robotique. Voir pipelines de capture 3D, développement de vision par ordinateur et d'IA et prototypage rapide.
Réalisations associées
Planification de robots en RA
Une simulation de robot ne vaut que ce que vaut le modèle de la pièce dans laquelle elle s'exécute. Laan Labs a ajouté la numérisation 3D à un visualiseur de RA basé sur Unity, afin qu'un bras robotisé simulé puisse être placé dans une numérisation de l'espace de travail réel.
Mesure industrielle
Simplifier la gestion des espaces grâce à la vision par ordinateur
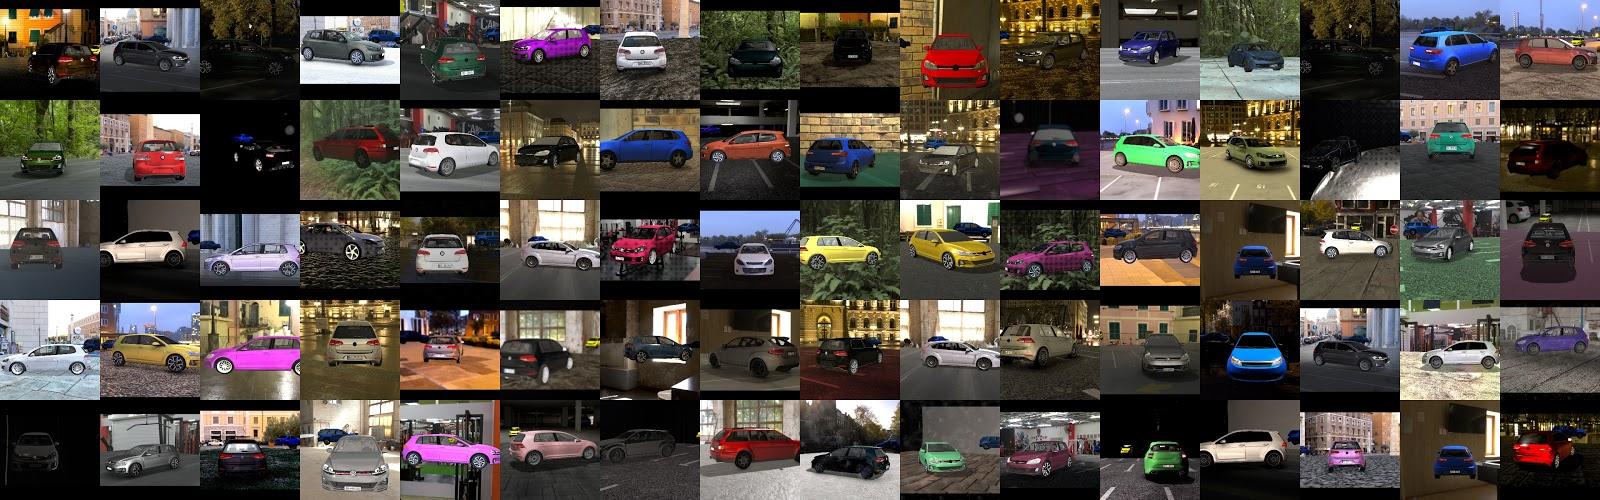
Génération de jeux de données automobiles
Réduire le coût d'entraînement des réseaux de neurones pour l'estimation de pose de voitures grâce aux données synthétiques
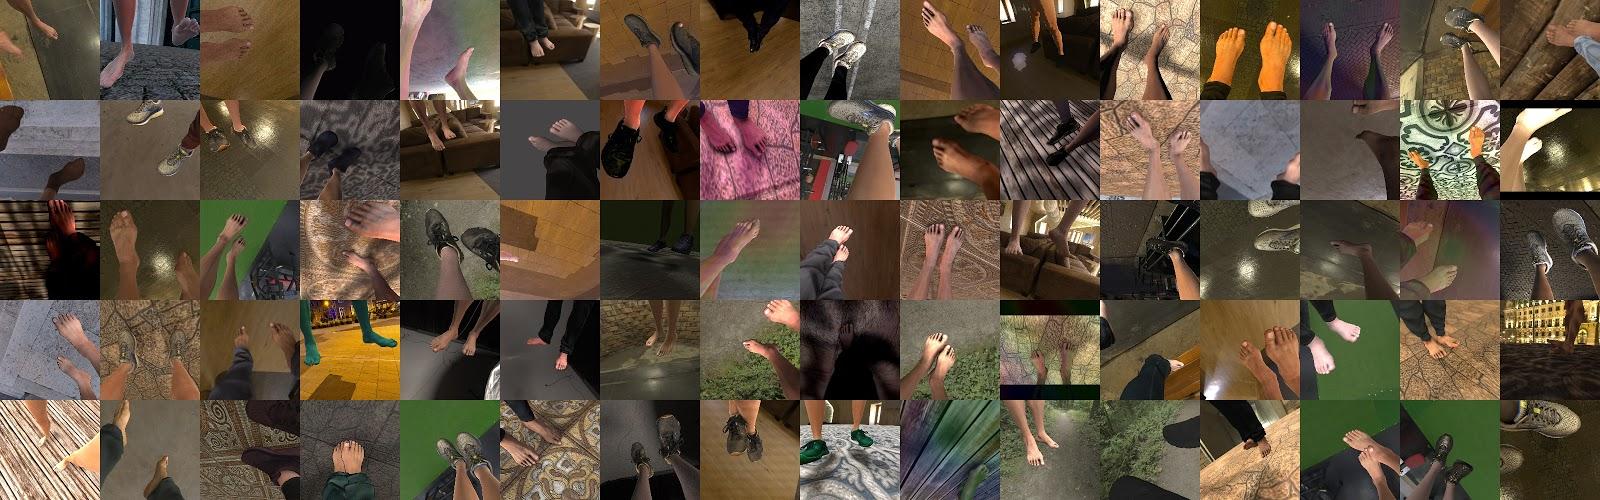
Génération de jeux de données de pieds
Réduire le coût d'entraînement des réseaux de neurones pour l'estimation de pose du pied grâce aux données synthétiques
Flux de travail LiDAR mobile
Comment les professionnels intègrent la numérisation LiDAR mobile à leurs activités
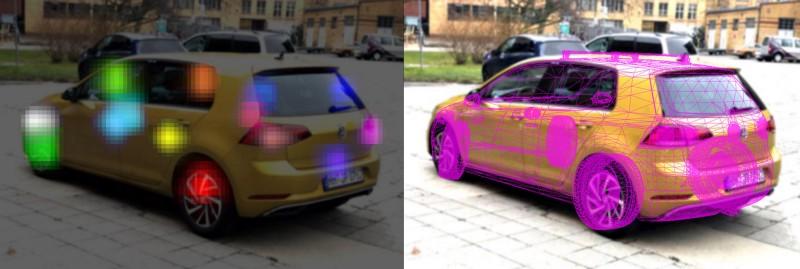
Estimation de pose 3D de voitures
Nous montrons comment créer un réseau de neurones à partir de données synthétiques pour l'estimation en temps réel de la pose 3D de véhicules.

Robot domestique ARKit
Nous vous montrons comment assembler en un week-end un petit robot domestique amusant piloté par ARKit.
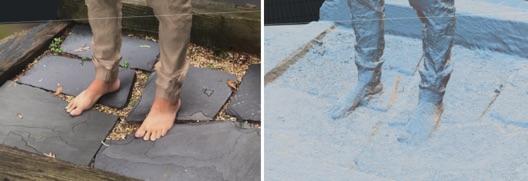
Photogrammétrie et annotation
Comment annoter des milliers d'images vidéo à partir de quelques images seulement
Produits Laan Labs dans ce domaine
- OpenShape3D — CAO de modélisation solide open source pour iPad
- 3D Splat App — Captures photoréalistes par Gaussian splatting sur Mac
- RadianceView — Scans, splats et photographies réunis en un seul dossier
Questions fréquentes
Un scan par téléphone est-il assez précis pour planifier une cellule robotisée ?
Pour l'implantation, les études de portée, les dégagements et les vérifications de collision, oui : le LiDAR des iPhone et des iPad offre une précision d'environ un centimètre à l'échelle d'une pièce, ce qui suffit pour décider où la cellule trouve sa place et ce qui gêne. Il ne se substitue ni à l'étalonnage du robot ni au positionnement de montages avec des tolérances submillimétriques, qui nécessitent toujours un équipement de métrologie. Laan Labs conçoit des flux de travail qui emploient chaque outil là où il convient, et peut aussi travailler à partir de données de scanner laser.
Le scan peut-il être utilisé dans nos logiciels de simulation et de programmation hors ligne ?
Oui. Les scans sont livrés sous forme de maillages, de nuages de points et de géométrie CAO dans des formats standard comme OBJ, STEP, USD, glTF, PLY et E57, alignés sur une origine choisie et simplifiés pour la vérification des collisions, de sorte qu'ils se chargent dans les outils de simulation et de planification qu'une équipe utilise déjà. Laan Labs réalise la conversion pour les outils propres à chaque projet.
Comment le scan est-il aligné sur le robot ?
Au moyen de points de référence présents dans les deux : repères fiduciaires, cibles relevées, ou éléments de la base du robot et des montages. La chaîne de traitement calcule la transformation entre le scan et le repère du robot et indique l'erreur résiduelle, de sorte que l'alignement est connu et non supposé.
Qu'est-ce que les données synthétiques et pourquoi les utiliser pour la vision robotique ?
Les données synthétiques sont des images d'entraînement générées par rendu à partir de modèles 3D, avec des étiquettes comme la position, le contour et la pose des objets produites automatiquement. Elles remplacent l'essentiel de la photographie et de l'annotation manuelle dont un modèle de vision a autrement besoin, et peuvent couvrir des éclairages, des encombrements et des variations de pièces difficiles à mettre en scène. Laan Labs s'en est servi pour entraîner des modèles d'estimation de pose de véhicules et de pieds.
Laan Labs fabrique-t-elle les robots ou réalise-t-elle l'intégration ?
Non. Laan Labs conçoit le logiciel qui les entoure : capture, jumeaux numériques, perception et chaînes de traitement qui relient un scan à la planification et à la simulation. Elle travaille aux côtés des intégrateurs, des fabricants de robots et des équipes d'automatisation internes.
Engageons la conversation
Parlez-nous du projet et l'un des fondateurs vous répondra. Écrivez à labs@laan.com ou utilisez le formulaire de contact.
Services pour ce secteur : Pipelines de capture et inspection, Vision par ordinateur et IA, Capture 3D et licences, Informatique spatiale, AR et VR, Prototypage rapide
Autres secteurs : Assurance et sinistres, Immobilier, Médical et scan corporel, Réseaux et infrastructures, Aéronautique et MRO, Construction et AEC, Automobile, Fabrication et inspection, Médias, VFX et jeux, Art, musées et patrimoine