ロボティクス・自動化
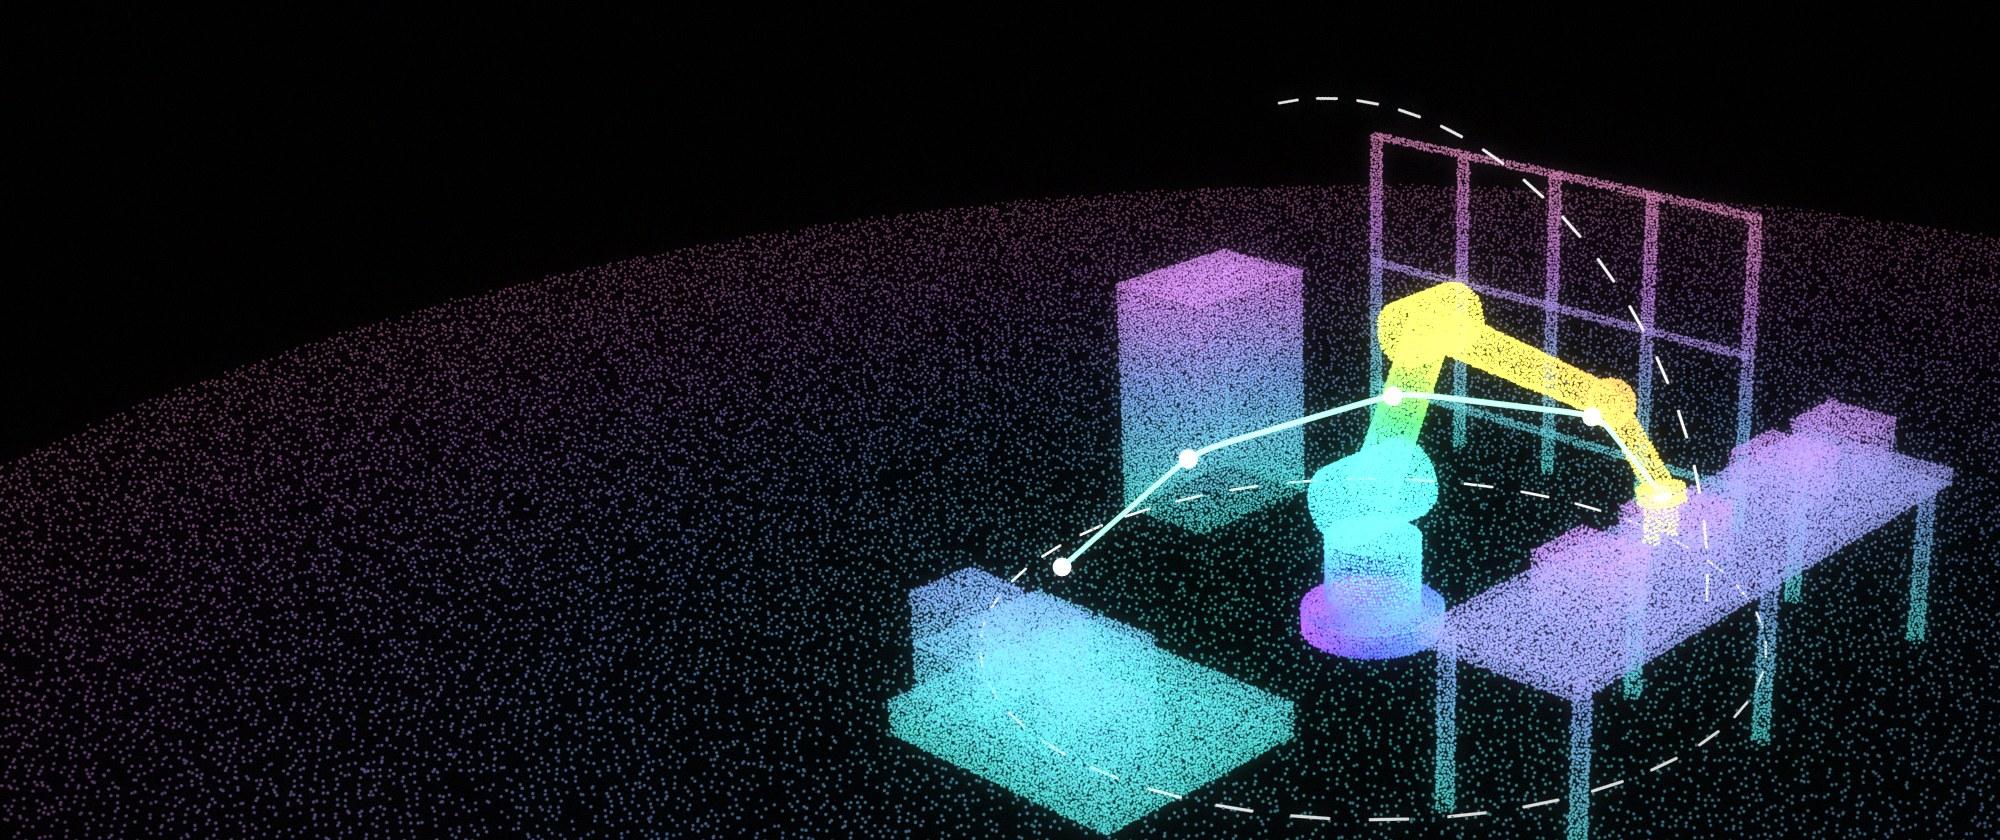
実際の空間をスキャンし、その中でロボットを計画します。セットアップのレイアウト、リーチとクリアランスの確認、シミュレーションシーン、認識用の学習データのための竣工状態のキャプチャに対応します。
Laan Labsは、ロボットインテグレーター、自動化エンジニア、製造業者、ロボティクス企業のために、3Dキャプチャとコンピュータビジョンのソフトウェアを開発しています。スマートフォンやタブレットで行った実際のフロアのスキャンは、ロボットの設置を計画するためのモデルになります。セルがどこに収まるか、アームがどこまで届くか、何に当たるか、ロボットのカメラが何を見るかを確認できます。同じパイプラインから、シミュレーターが動作するシーンと、認識モデルの学習データも作成されます。Laan Labsは、産業分野のお客様向けに空間計測システムを、ビジョンモデル向けに合成学習データを構築してきました。
ロボットのプロジェクトはCADで計画され、建物の中に設置されますが、両者が一致することはまれです。柱が図面の位置になかったり、ケーブルトレイが計画した作業領域を通っていたり、コンベヤーが2年前に移動されていたりします。それを立ち上げの段階で発見すると、数日分のコストがかかります。最初に行うスキャンなら数分で済み、レイアウト、シミュレーション、設置チームが、実際に何があるかについて同じ認識を持てます。
測量精度のレーザースキャンはこれをうまくこなし、新規ラインには価値があります。スマートフォンによるキャプチャは、それを日常的なものにします。現場訪問のたび、提案するセルのたび、変更のたびに行え、すでに現地にいる営業エンジニアや技術者の手にキャプチャを委ねられます。Laan Labsは、そのスキャンから計画プロセスが必要とするあらゆる成果物までのパイプラインを構築します。また、センチメートルレベルのキャプチャで足りる範囲と、その後にメトロロジーが必要な範囲を、率直にお伝えします。
Laan Labsができること
- セルやラインのためのスキャンからの計画
- フロア、機械、固定具、障害物をLiDARと写真でスキャンし、計測済みのモデルとして納品します。何かを発注する前に、そのモデルの上で、ロボット、安全柵、コンベヤー、オペレーターの空間をレイアウトします。
- スキャンからCADへの変換
- スキャンを構造化されたジオメトリに変換します。床、壁、柱はきれいな面に、設備はソリッドになり、STEP、DXF、OBJ、USDで書き出されるため、竣工状態の現場をエンジニア自身のツールでセルの設計と並べて扱えます。
- リーチ、クリアランス、干渉の確認
- ロボットの作業領域と計画した経路を、スキャンした周辺環境と照合し、アームが届かない箇所や衝突する箇所を指摘します。レイアウトの変更がまだ低コストなうちに行えます。
- シミュレーションに対応したデジタルツイン
- キャプチャした環境を、ロボットのシミュレーションとオフラインプログラミング向けに準備します。クリーニング、スケール調整、ロボットのベースフレームへの位置合わせ、干渉判定用ジオメトリへの簡略化を行い、実際の現場に対してプログラムを開発できます。
- フォトリアルな環境
- 写真から再構成した施設のGaussian Splatキャプチャで、キャプチャが十分にカバーした範囲はどこでもリアルに見えます。顧客との提案のレビュー、設置クルーへのリモートでの説明、ロボットのカメラに何が映るかのテストに使えます。
- ロボット認識のための合成データ
- 検出、セグメンテーション、姿勢推定のモデルを学習するための、レンダリングされ自動でラベル付けされた画像と深度データです。何週間もの手作業のアノテーションの代わりに、実際の部品と作業空間の3Dモデルやスキャンから生成します。
- 認識モデル
- 物体検出、6D姿勢推定、トラッキングを、組み込みやモバイルのハードウェア上でリアルタイムに実行します。たとえば、合成データで学習したリアルタイム3D姿勢推定があります。
- 現地でのARプレビュー
- 計画したセルを、タブレットやヘッドセットで、その場に実寸大で表示し、ロボットのリーチを実際の床に描画します。オペレーター、安全担当、保守担当が、設置前にその周りを歩いて確認できます。ARによるロボット計画の事例をご覧ください。
- 自動化されたキャプチャパイプライン
- アップロード、再構成、位置合わせ、変換、納品が手作業なしで実行されます。朝に現地で行ったスキャンが、その日のうちに使える計画用モデルになります。
はじめ方
最初のプロジェクトとしては、実際の設置案件を1件取り上げるのが適しています。現場をスキャンし、すでに使っている計画・シミュレーションのツールに取り込み、その結果を通常の方法で行った計測値と比較します。Laan Labsは、そのパイプラインを動作するプロトタイプとして数週間で構築します。営業やエンジニアリングのチームに展開する前に、どこで時間を節約でき、どの程度の精度が得られるかがわかります。
その後は、社内ツール、インテグレーターの現場スタッフ向けのホワイトラベルアプリ、あるいはロボティクス製品にライセンス提供するコンポーネントへと発展させられます。3Dキャプチャパイプライン、コンピュータビジョンとAIの開発、ラピッドプロトタイピングもご覧ください。
関連する取り組み
ARによるロボット計画
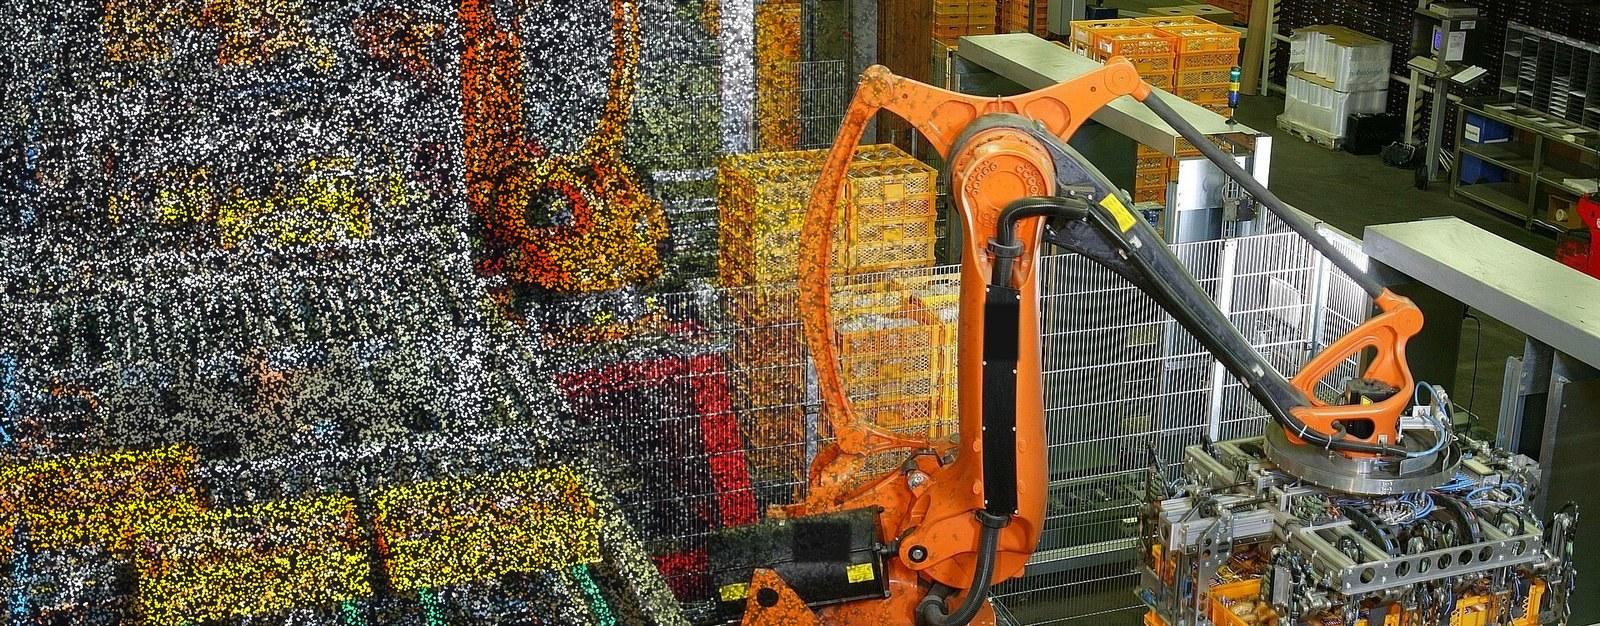
ロボットのシミュレーションの精度は、動作させる部屋のモデルの精度で決まります。Laan Labsは、UnityベースのARビューアに3Dスキャンを組み込み、シミュレーション上のロボットアームを実際の作業空間のスキャン内に配置できるようにしました。
産業用計測
コンピュータビジョンで、空間管理の手間を軽減
自動車データセットの生成
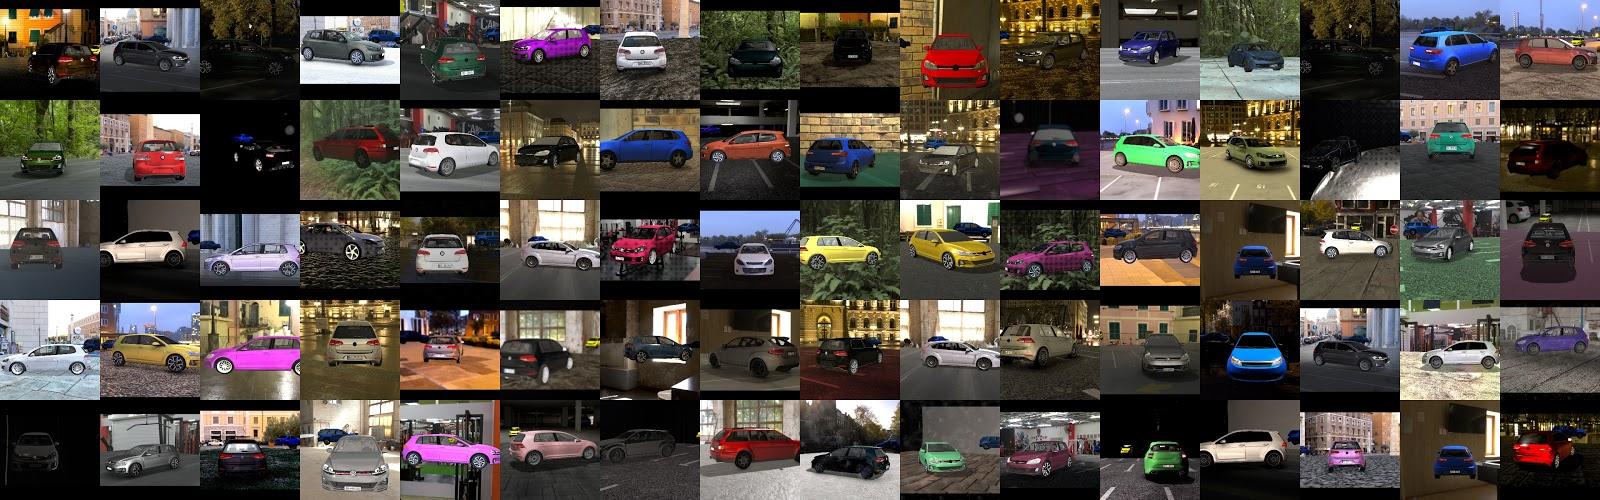
合成データで、車両姿勢推定のためのニューラルネットワーク学習コストを削減
足データセットの生成
合成データで、足の姿勢推定のためのニューラルネットワーク学習コストを削減
モバイルLiDARワークフロー
プロフェッショナルがモバイルLiDARスキャンを業務にどのように取り入れているかを紹介します
3D車両姿勢推定
合成データを使って、車両のリアルタイム3D姿勢推定を行うニューラルネットワークを作る方法を紹介します。

ARKitホームロボット
ARKitで動く楽しい小さなホームロボットを、週末で組み立てる方法を紹介します。
フォトグラメトリとアノテーション
わずかな枚数のアノテーション済み画像から、何千ものビデオフレームにラベルを付ける方法
この分野の Laan Labs 製品
- OpenShape3D — iPad向けのオープンソースのソリッドモデリングCAD
- 3D Splat App — Mac上でフォトリアルなGaussian Splatをキャプチャ
- RadianceView — スキャン、スプラット、写真を1つの記録に
よくあるご質問
スマートフォンのスキャンで、ロボットセルを計画できる精度は得られますか。
レイアウト、リーチの検討、クリアランス、干渉の確認には十分です。iPhoneとiPadのLiDARは、部屋のスケールでおよそ1センチメートルの精度で、セルがどこに収まるか、何が邪魔になるかを判断するには足ります。ただし、ロボットのキャリブレーションや、サブミリメートルの公差での固定具の位置決めの代わりにはならず、それにはメトロロジー機器が必要です。Laan Labsは、それぞれを適した場面で使い分けるワークフローを構築し、レーザースキャナーのデータからも作業できます。
スキャンを、自社のシミュレーションやオフラインプログラミングのソフトウェアで使えますか。
はい。スキャンは、OBJ、STEP、USD、glTF、PLY、E57などの標準フォーマットで、メッシュ、点群、CADジオメトリとして納品されます。選んだ原点に位置合わせされ、干渉確認用に簡略化されているため、チームがすでに使っているシミュレーションや計画のツールに読み込めます。Laan Labsは、各プロジェクトの個別のツールに合わせた変換を構築します。
スキャンはロボットとどのように位置合わせされますか。
両方に存在する基準点を使います。フィデューシャルマーカー、測量したターゲット、あるいはロボットのベースや固定具の特徴です。パイプラインは、スキャンとロボットの座標系との間の変換を求め、残差を報告するため、位置合わせは仮定ではなく既知の状態になります。
合成データとは何で、なぜロボットビジョンに使うのですか。
合成データとは、3Dモデルからレンダリングした学習用の画像で、物体の位置、輪郭、姿勢などのラベルが自動で生成されます。ビジョンモデルに通常必要な撮影と手作業のアノテーションの大半を置き換え、再現が難しい照明、乱雑さ、部品のバリエーションも網羅できます。Laan Labsは、これを車両と足の姿勢推定モデルの学習に使用しました。
Laan Labsはロボットを製造したり、インテグレーションを行ったりしますか。
いいえ。Laan Labsが開発するのは、その周辺のソフトウェアです。キャプチャ、デジタルツイン、認識、そしてスキャンを計画とシミュレーションにつなぐパイプラインです。インテグレーター、ロボットメーカー、社内の自動化チームと協力して進めます。
まずはご相談ください
プロジェクトについてお聞かせください。創業者のひとりが返信いたします。labs@laan.com へメールいただくか、お問い合わせフォームをご利用ください。
この業界向けのサービス: キャプチャパイプラインと点検, コンピュータビジョンとAI, 3Dキャプチャとライセンス, 空間コンピューティング、AR・VR, ラピッドプロトタイピング
その他の業界: 保険・保険金請求, 不動産, 医療・ボディスキャン, 公益事業・インフラ, 航空宇宙・MRO, 建設・AEC, 自動車, 製造・検査, メディア・VFX・ゲーム, アート・美術館・文化遺産