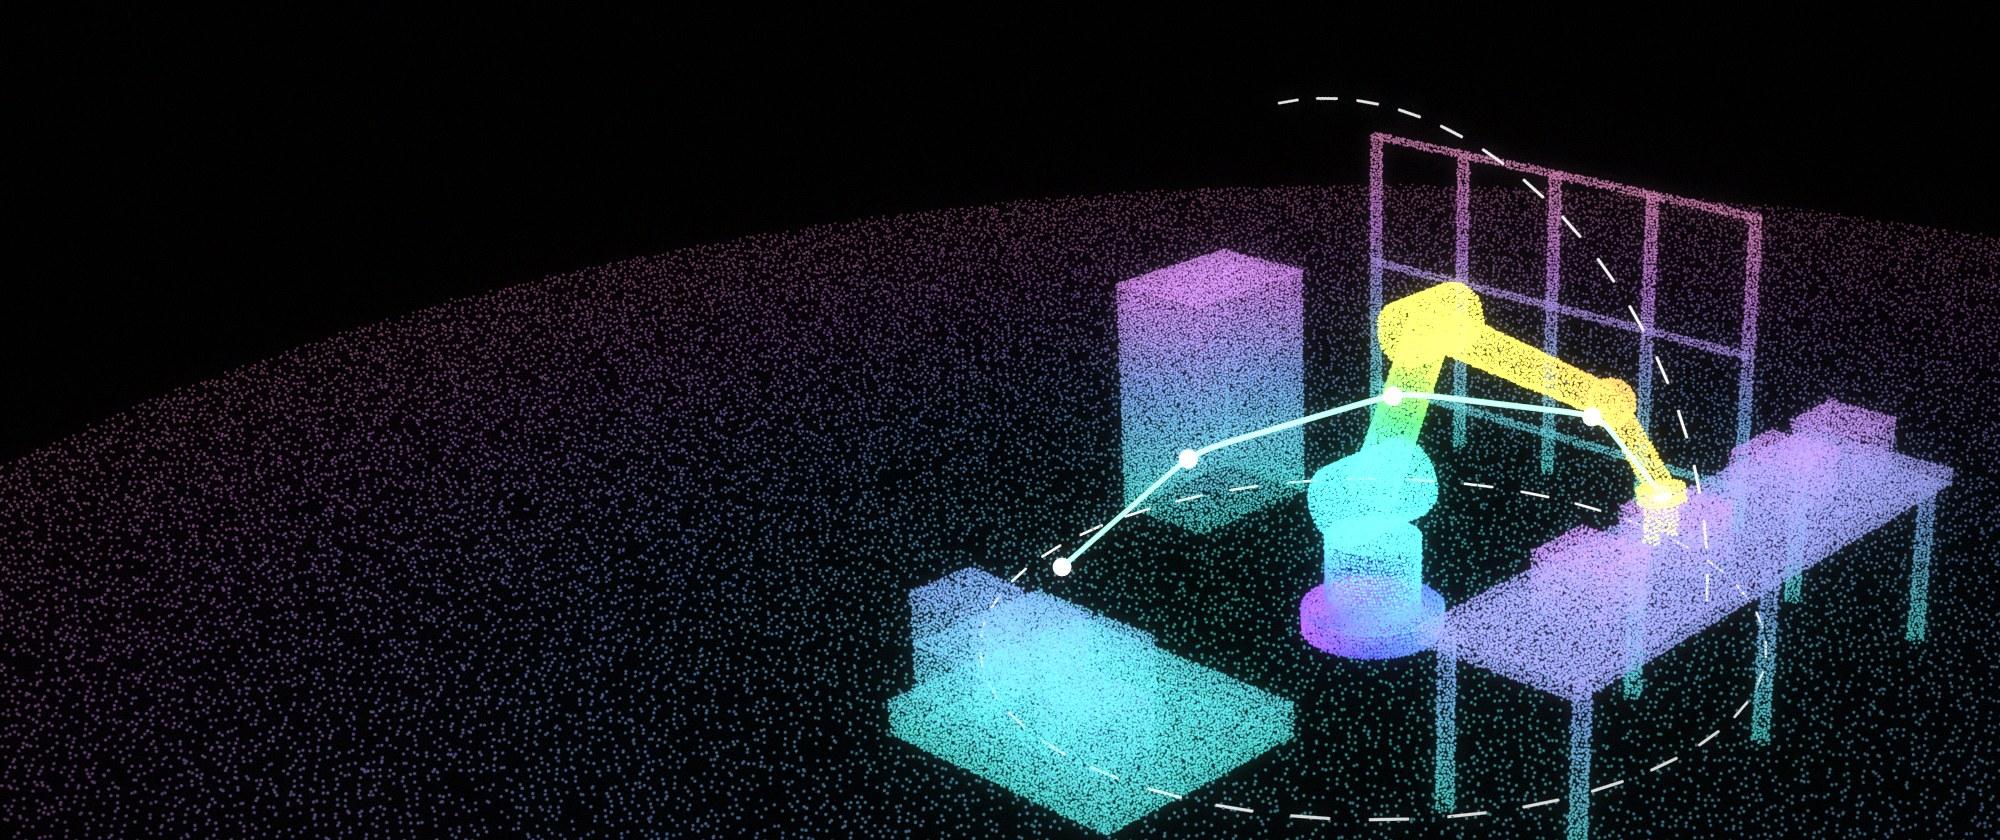
Robótica y automatización
Escanee el espacio real y planifique el robot dentro de él: captura del estado real para la distribución de celdas, comprobaciones de alcance y holguras, escenas de simulación y datos de entrenamiento para percepción.
Laan Labs desarrolla software de captura 3D y visión por computadora para integradores de robots, ingenieros de automatización, fabricantes y empresas de robótica. Un escaneo del suelo real, realizado con un teléfono o una tableta, se convierte en el modelo en el que se planifica una instalación robótica: dónde cabe la celda, qué puede alcanzar el brazo, con qué chocaría y qué verán las cámaras del robot. Los mismos pipelines producen las escenas en las que se ejecutan los simuladores y los datos con los que se entrenan los modelos de percepción. Laan Labs ha desarrollado sistemas de medición de espacios para clientes industriales y datos de entrenamiento sintéticos para modelos de visión.
Los proyectos de robots se planifican en CAD y se instalan en edificios, y ambos rara vez coinciden. La columna no está donde dice el plano, una bandeja de cables atraviesa el volumen previsto, la cinta transportadora se movió hace dos años. Descubrirlo durante la puesta en marcha cuesta días. Un escaneo realizado al principio cuesta minutos y ofrece a la distribución, a la simulación y al equipo de instalación la misma imagen de lo que realmente hay.
Los escaneos láser de precisión topográfica lo hacen bien y merecen la pena para una línea nueva. La captura con teléfono lo convierte en algo rutinario: cada visita al sitio, cada celda propuesta, cada cambio, y pone la captura en manos del ingeniero comercial o del técnico que ya está en el lugar. Laan Labs construye el pipeline desde ese escaneo hasta lo que el proceso de planificación necesite, y es franco sobre en qué casos basta una captura de nivel centimétrico y en cuáles la metrología tiene que tomar el relevo.
Cómo ayuda Laan Labs
- Scan-to-plan para celdas y líneas
- Un escaneo con LiDAR y fotografía del suelo, las máquinas, los utillajes y los obstáculos, entregado como un modelo medido en el que se distribuyen el robot, las protecciones, las cintas transportadoras y el espacio de los operarios antes de pedir nada.
- Scan-to-CAD
- Escaneos convertidos en geometría estructurada: suelos, muros y columnas como superficies limpias y equipos como sólidos, exportados como STEP, DXF, OBJ o USD para que el sitio en su estado real conviva con el diseño de la celda en las propias herramientas del ingeniero.
- Comprobaciones de alcance, holguras y colisiones
- La envolvente de trabajo del robot y las trayectorias planificadas verificadas frente al entorno escaneado, señalando lo que el brazo no alcanza y con qué colisionaría, mientras cambiar la distribución aún es barato.
- Gemelos digitales listos para simulación
- El entorno capturado preparado para la simulación de robots y la programación offline: limpiado, escalado, alineado con el sistema de coordenadas de la base del robot y simplificado como geometría de colisión, de modo que los programas se desarrollen sobre el sitio real.
- Entornos fotorrealistas
- Capturas con Gaussian splats de una instalación, reconstruidas a partir de fotografías y realistas allí donde la captura la cubrió bien, para revisar una propuesta con un cliente, informar a un equipo de instalación de forma remota o probar qué verá la cámara de un robot.
- Datos sintéticos para la percepción de robots
- Imágenes y mapas de profundidad renderizados y etiquetados automáticamente para entrenar modelos de detección, segmentación y estimación de pose, generados a partir de modelos 3D y escaneos de las piezas y del espacio de trabajo reales en lugar de semanas de anotación manual.
- Modelos de percepción
- Detección de objetos, estimación de pose 6D y seguimiento que se ejecutan en tiempo real en hardware embebido y móvil, como estimación de pose 3D en tiempo real entrenada con datos sintéticos.
- Vista previa en RA en el sitio
- La celda planificada mostrada en su lugar a escala real en una tableta o un visor, con el alcance del robot dibujado sobre el suelo real, para que operarios, personal de seguridad y mantenimiento puedan recorrerla antes de la instalación. Consulte el caso de estudio de planificación de robots en RA.
- Pipelines de captura automatizados
- La carga, la reconstrucción, la alineación, la conversión y la entrega se ejecutan sin pasos manuales, de modo que un escaneo tomado en el sitio por la mañana es un modelo de planificación utilizable ese mismo día.
Por dónde empezar
Un buen primer proyecto es una instalación real: escanear el sitio, incorporarlo a las herramientas de planificación y simulación que ya se utilizan y comparar el resultado con las mediciones tomadas de la forma habitual. Laan Labs construye ese pipeline como un prototipo funcional en semanas, que muestra dónde ahorra tiempo y qué precisión ofrece antes de desplegarlo a un equipo comercial o de ingeniería.
A partir de ahí puede convertirse en una herramienta interna, en una aplicación de marca blanca para el personal de campo de los integradores o en componentes licenciados dentro de un producto de robótica. Consulte pipelines de captura 3D, desarrollo de visión por computadora e IA y prototipado rápido.
Trabajos relacionados
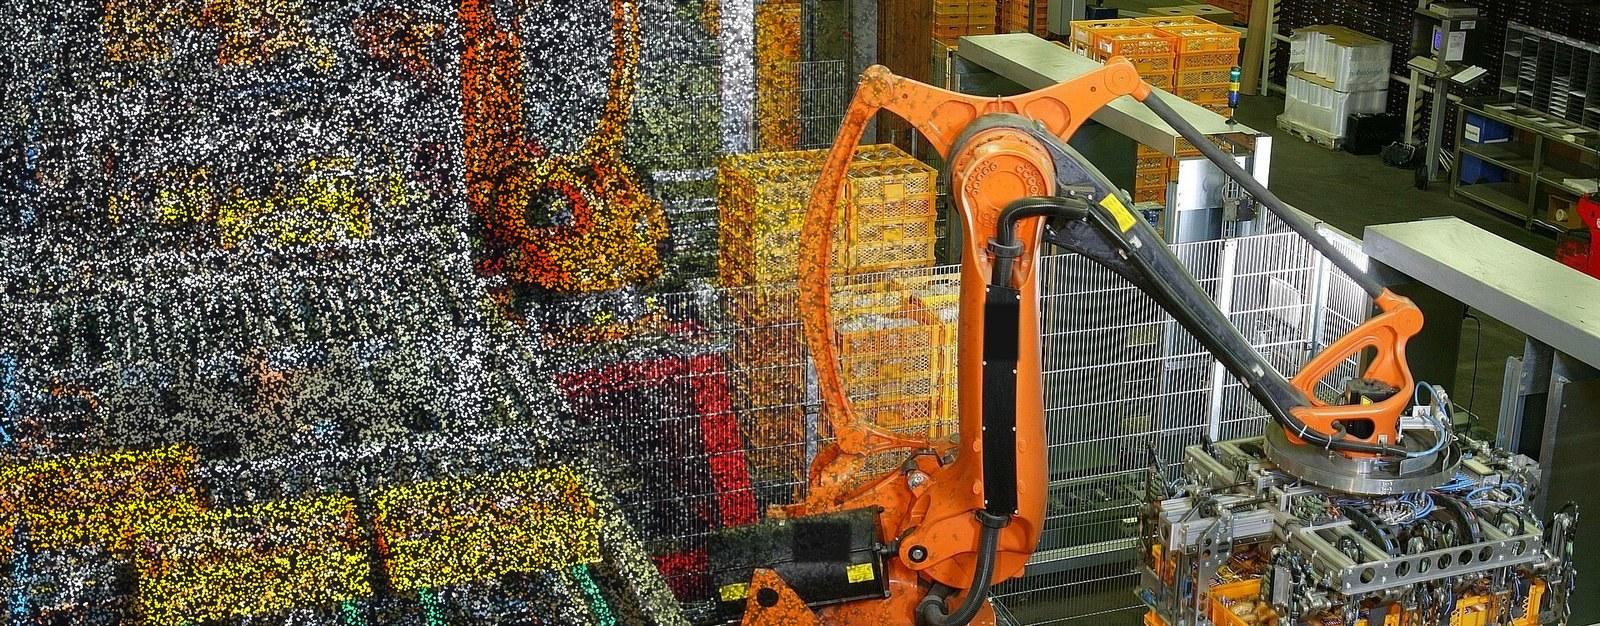
Planificación de robots en AR
Una simulación de robots solo es tan buena como el modelo de la sala en la que se ejecuta. Laan Labs añadió escaneo 3D a un visor de AR basado en Unity, de modo que un brazo robótico simulado pueda colocarse en un escaneo del espacio de trabajo real.
Medición industrial
Menos complicaciones en la gestión de espacios gracias a la visión por computador
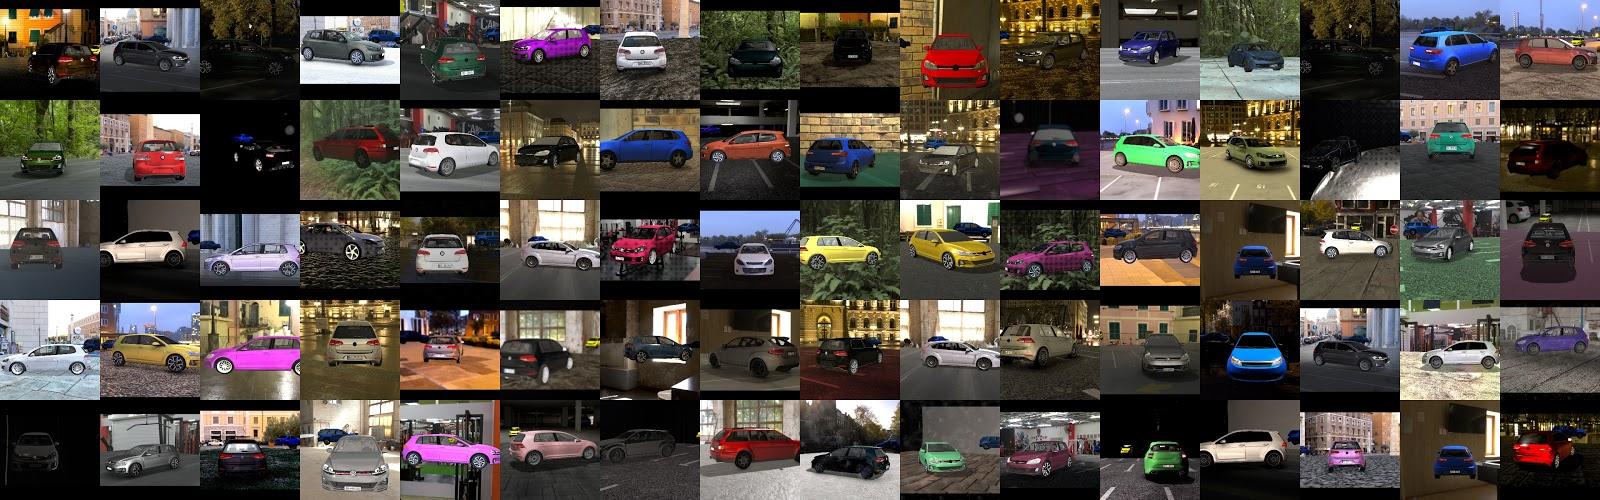
Generación de conjuntos de datos de automóviles
Reducción del costo de entrenar redes neuronales para la estimación de pose de vehículos mediante datos sintéticos
Generación de conjuntos de datos de pies
Reducción del costo de entrenar redes neuronales para la estimación de pose del pie mediante datos sintéticos
Flujos de trabajo con LiDAR móvil
Cómo los profesionales incorporan el escaneo LiDAR móvil en sus operaciones
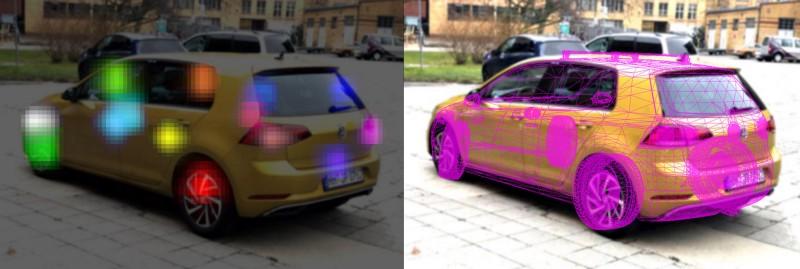
Estimación de pose 3D de automóviles
Mostraremos cómo crear una red neuronal con datos sintéticos para estimar en tiempo real la pose 3D de vehículos.

Robot doméstico con ARKit
Le mostraremos cómo montar en un fin de semana un divertido robot doméstico controlado con ARKit.
Fotogrametría y anotación
Cómo etiquetar miles de fotogramas de video con solo unas pocas imágenes anotadas
Productos de Laan Labs en este campo
- OpenShape3D — CAD de modelado sólido de código abierto para iPad
- 3D Splat App — Capturas fotorrealistas con Gaussian splats en Mac
- RadianceView — Escaneos, splats y fotografías como un único registro
Preguntas frecuentes
¿Es un escaneo con teléfono lo bastante preciso para planificar una celda robótica?
Para la distribución, los estudios de alcance, las holguras y las comprobaciones de colisión, sí: el LiDAR de iPhone y iPad tiene una precisión de aproximadamente un centímetro a escala de sala, lo que basta para decidir dónde cabe una celda y qué estorba. No sustituye a la calibración del robot ni a la ubicación de utillajes con tolerancias submilimétricas, que siguen requiriendo equipos de metrología. Laan Labs construye flujos de trabajo que emplean cada herramienta donde corresponde, y también puede trabajar con datos de un escáner láser.
¿Puede utilizarse el escaneo en nuestro software de simulación y programación offline?
Sí. Los escaneos se entregan como mallas, nubes de puntos y geometría CAD en formatos estándar como OBJ, STEP, USD, glTF, PLY y E57, alineados con un origen elegido y simplificados para la comprobación de colisiones, de modo que se cargan en las herramientas de simulación y planificación que el equipo ya utiliza. Laan Labs desarrolla la conversión para las herramientas concretas de cada proyecto.
¿Cómo se alinea el escaneo con el robot?
Mediante puntos de referencia que existen en ambos: marcadores fiduciales, dianas topografiadas o elementos de la base del robot y de los utillajes. El pipeline resuelve la transformación entre el escaneo y el sistema de coordenadas del robot e informa del error residual, de modo que la alineación es conocida y no supuesta.
¿Qué son los datos sintéticos y por qué usarlos para la visión de robots?
Los datos sintéticos son imágenes de entrenamiento generadas por renderizado a partir de modelos 3D, con etiquetas como la posición, el contorno y la pose del objeto producidas automáticamente. Sustituyen la mayor parte de la fotografía y de la anotación manual que un modelo de visión requeriría de otro modo, y pueden abarcar iluminación, desorden y variaciones de piezas difíciles de escenificar. Laan Labs los ha utilizado para entrenar modelos de estimación de pose de vehículos y de pies.
¿Construye Laan Labs los robots o realiza la integración?
No. Laan Labs desarrolla el software que los rodea: captura, gemelos digitales, percepción y los pipelines que conectan un escaneo con la planificación y la simulación. Trabaja junto a integradores, fabricantes de robots y equipos internos de automatización.
Iniciemos una conversación
Cuéntenos sobre el proyecto y uno de los fundadores le responderá. Escriba a labs@laan.com o utilice el formulario de contacto.
Servicios para este sector: Pipelines de captura e inspección, Visión por computador e IA, Captura 3D y licencias, Computación espacial, AR y VR, Prototipado rápido
Otros sectores: Seguros y siniestros, Inmobiliaria, Medicina y escaneo corporal, Servicios públicos e infraestructura, Aeroespacial y MRO, Construcción y AEC, Automoción, Manufactura e inspección, Medios, VFX y videojuegos, Arte, museos y patrimonio