Robotik & Automatisierung
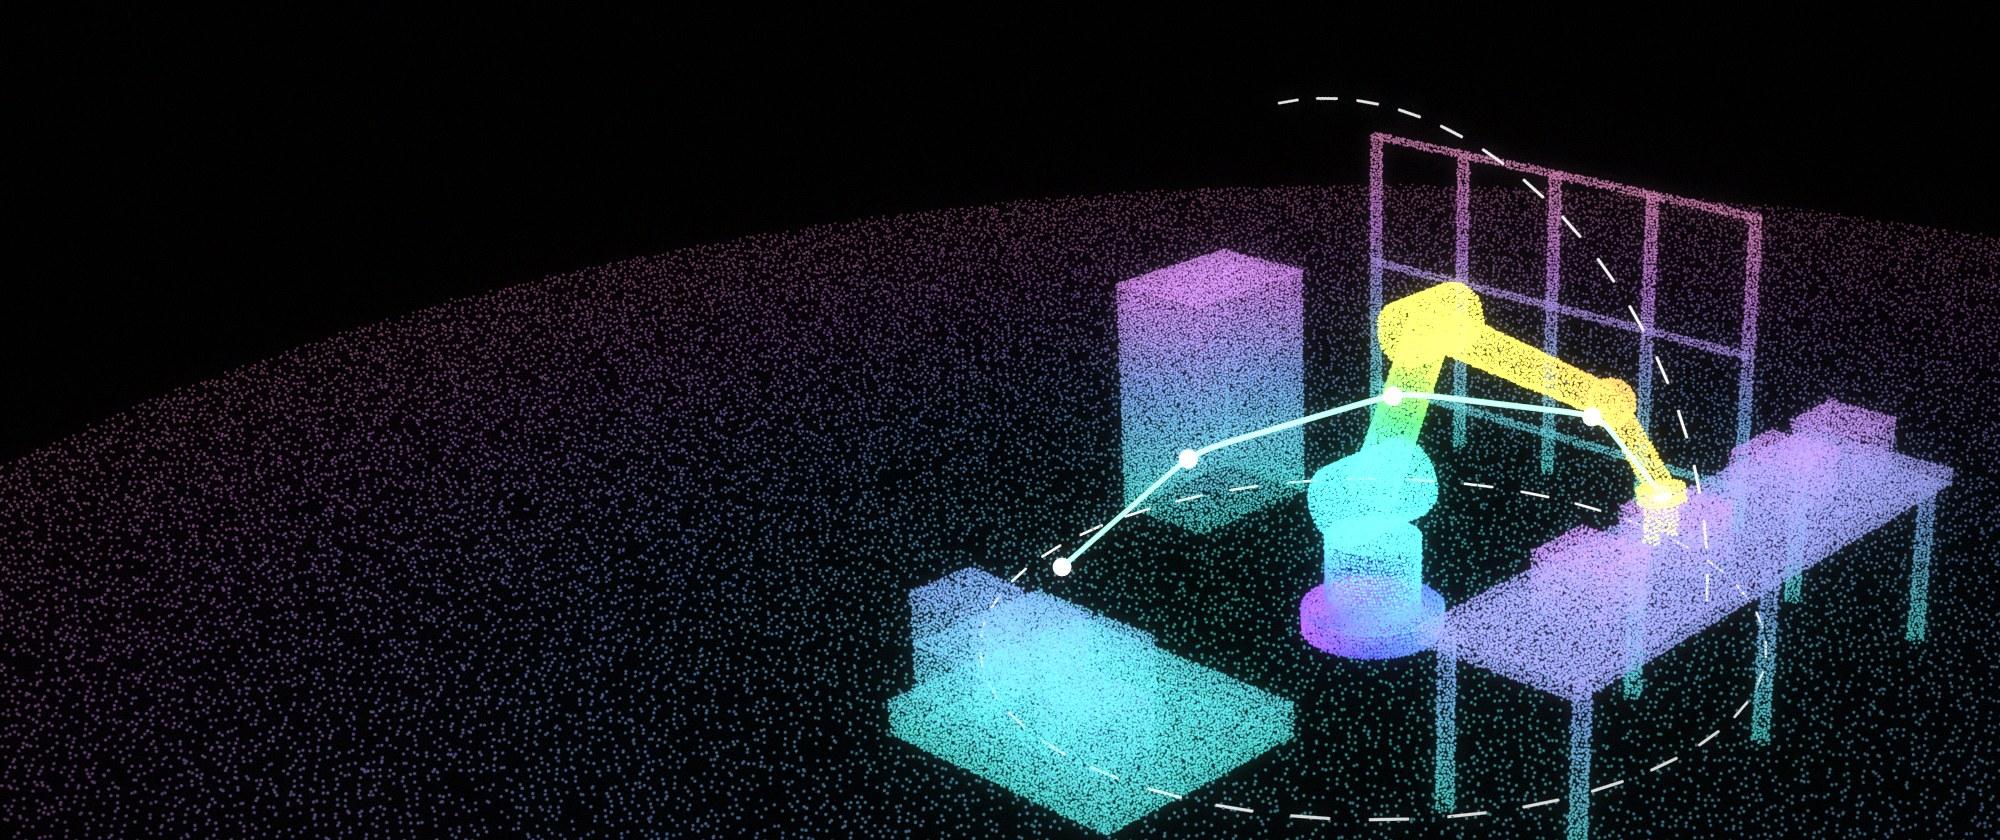
Den realen Raum scannen, dann den Roboter darin planen: Bestandserfassung für Zellenlayout, Reichweiten- und Freiraumprüfungen, Simulationsszenen und Trainingsdaten für Wahrnehmung.
Laan Labs entwickelt 3D-Erfassungs- und Computer-Vision-Software für Roboter-Integratoren, Automatisierungsingenieure, Hersteller und Robotikunternehmen. Ein Scan der realen Halle, mit Smartphone oder Tablet aufgenommen, wird zum Modell, in dem eine Roboteranlage geplant wird: wo die Zelle hinpasst, was der Arm erreichen kann, wogegen er stoßen würde und was die Kameras des Roboters sehen werden. Dieselben Pipelines erzeugen die Szenen, auf denen Simulatoren laufen, und die Daten, mit denen Wahrnehmungsmodelle trainiert werden. Laan Labs hat Systeme zur Raumvermessung für Industriekunden und synthetische Trainingsdaten für Vision-Modelle gebaut.
Roboterprojekte werden in CAD geplant und in Gebäuden installiert, und beides stimmt selten überein. Die Stütze steht nicht dort, wo die Zeichnung es sagt, eine Kabeltrasse läuft durch den geplanten Arbeitsraum, das Förderband wurde vor zwei Jahren versetzt. Das erst bei der Inbetriebnahme herauszufinden, kostet Tage. Ein Scan zu Beginn kostet Minuten und gibt Layout, Simulation und Installationsteam dasselbe Bild davon, was tatsächlich vorhanden ist.
Laserscans in Vermessungsqualität leisten das gut und lohnen sich für eine neue Linie. Die Erfassung per Smartphone macht es zur Routine: bei jedem Ortstermin, für jede vorgeschlagene Zelle, bei jeder Änderung, und sie legt die Erfassung in die Hände des Vertriebsingenieurs oder Technikers, der ohnehin vor Ort ist. Laan Labs baut die Pipeline von diesem Scan bis zu dem, was der Planungsprozess braucht, und ist offen darüber, wo eine Erfassung im Zentimeterbereich genügt und wo anschließend weiterhin Messtechnik nötig ist.
Wie Laan Labs unterstützt
- Scan-to-Plan für Zellen und Linien
- Ein LiDAR- und Foto-Scan von Boden, Maschinen, Vorrichtungen und Hindernissen, geliefert als vermessenes Modell, in dem Roboter, Schutzeinrichtungen, Förderer und Bedienerbereiche angeordnet werden, bevor irgendetwas bestellt wird.
- Scan-to-CAD
- Scans, in strukturierte Geometrie umgewandelt: Böden, Wände und Stützen als saubere Flächen, Anlagen als Volumenkörper, exportiert als STEP, DXF, OBJ oder USD, sodass der Ist-Zustand der Anlage in den eigenen Werkzeugen des Ingenieurs neben dem Zellenentwurf liegt.
- Reichweiten-, Freiraum- und Kollisionsprüfungen
- Arbeitsraum und geplante Bahnen des Roboters, gegen die gescannte Umgebung geprüft, wobei markiert wird, was der Arm nicht erreichen kann und womit er kollidieren würde, solange eine Änderung des Layouts noch günstig ist.
- Simulationsfähige digitale Zwillinge
- Die erfasste Umgebung, für Robotersimulation und Offline-Programmierung aufbereitet: bereinigt, skaliert, am Basiskoordinatensystem des Roboters ausgerichtet und zu Kollisionsgeometrie vereinfacht, sodass Programme am realen Standort entwickelt werden.
- Fotorealistische Umgebungen
- Gaussian-Splat-Erfassungen einer Anlage, aus Fotos rekonstruiert und überall realistisch, wo die Erfassung gut abgedeckt hat, um einen Vorschlag mit einem Kunden zu besprechen, ein Installationsteam aus der Ferne einzuweisen oder zu testen, was die Kamera eines Roboters sehen wird.
- Synthetische Daten für die Wahrnehmung von Robotern
- Gerenderte, automatisch gelabelte Bilder und Tiefendaten zum Training von Modellen für Detektion, Segmentierung und Posenschätzung, erzeugt aus 3D-Modellen und Scans der tatsächlichen Teile und des Arbeitsbereichs statt aus Wochen manueller Annotation.
- Wahrnehmungsmodelle
- Objekterkennung, 6D-Posenschätzung und Tracking, die in Echtzeit auf Embedded- und Mobilhardware laufen, etwa Echtzeit-3D-Posenschätzung, trainiert mit synthetischen Daten.
- AR-Vorschau vor Ort
- Die geplante Zelle, im Maßstab 1:1 an Ort und Stelle auf einem Tablet oder Headset gezeigt, mit der Reichweite des Roboters auf den realen Boden gezeichnet, sodass Bediener, Arbeitssicherheit und Instandhaltung sie vor der Installation umrunden können. Siehe die Fallstudie zur Roboterplanung in AR.
- Automatisierte Erfassungs-Pipelines
- Upload, Rekonstruktion, Ausrichtung, Konvertierung und Bereitstellung laufen ohne manuelle Schritte, sodass ein am Morgen vor Ort aufgenommener Scan am selben Tag ein brauchbares Planungsmodell ist.
Wo Sie beginnen
Ein gutes erstes Projekt ist eine reale Installation: den Standort scannen, in die bereits genutzten Planungs- und Simulationswerkzeuge übernehmen und das Ergebnis mit den auf übliche Weise genommenen Maßen vergleichen. Laan Labs baut diese Pipeline in wenigen Wochen als funktionierenden Prototyp, der zeigt, wo sie Zeit spart und welche Genauigkeit sie liefert, bevor sie in einem Vertriebs- oder Engineering-Team ausgerollt wird.
Danach kann sie ein internes Werkzeug, eine White-Label-App für den Außendienst von Integratoren oder in ein Robotikprodukt lizenzierte Komponenten werden. Siehe 3D-Erfassungs-Pipelines, Entwicklung von Computer Vision und KI und Rapid Prototyping.
Verwandte Arbeiten
Roboterplanung in AR
Eine Robotersimulation ist nur so gut wie das Modell des Raums, in dem sie läuft. Laan Labs hat einen Unity-basierten AR-Viewer um 3D-Scanning erweitert, sodass ein simulierter Roboterarm in einen Scan des realen Arbeitsbereichs platziert werden kann.
Industrielle Vermessung
Weniger Aufwand bei der Verwaltung von Räumen dank Computer Vision
Fahrzeug-Datensätze
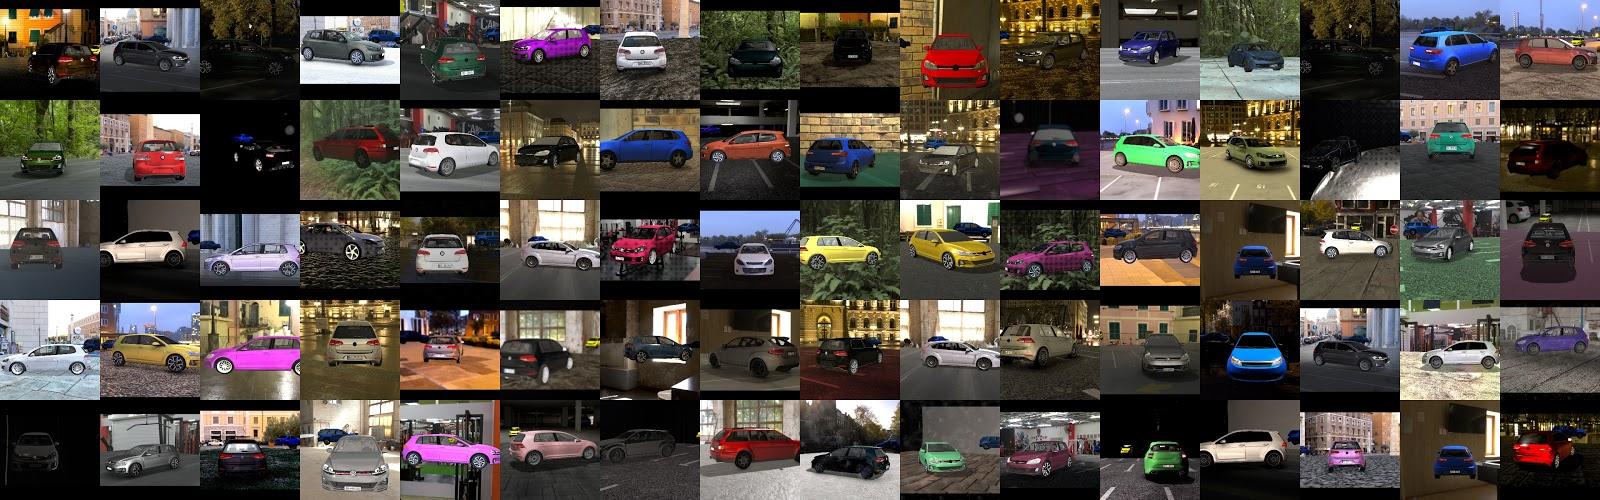
Geringere Trainingskosten für neuronale Netze zur Fahrzeugposenschätzung durch synthetische Daten
Fuß-Datensätze
Geringere Trainingskosten für neuronale Netze zur Fußposenschätzung durch synthetische Daten
Mobile LiDAR-Workflows
Wie Fachleute mobiles LiDAR-Scanning in ihre Abläufe integrieren
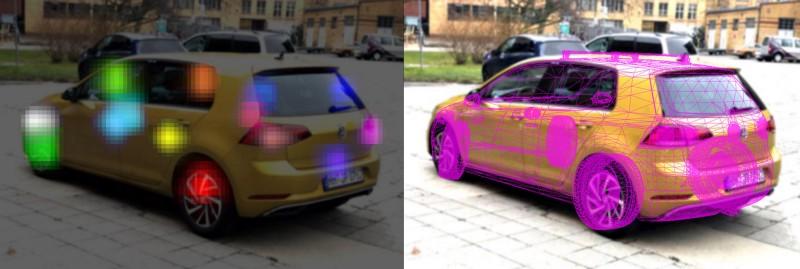
3D-Posenschätzung von Autos
Wir zeigen, wie sich mit synthetischen Daten ein neuronales Netz für die Echtzeit-Schätzung der 3D-Pose von Fahrzeugen erstellen lässt.

ARKit-Heimroboter
Wir zeigen Ihnen, wie Sie an einem Wochenende einen kleinen, ARKit-gesteuerten Heimroboter zusammenbauen.
Photogrammetrie & Annotation
So labeln Sie Tausende Videobilder mit nur wenigen annotierten Bildern
Produkte von Laan Labs in diesem Bereich
- OpenShape3D — Open-Source-CAD für Volumenmodellierung auf dem iPad
- 3D Splat App — Fotorealistische Gaussian-Splat-Erfassungen auf dem Mac
- RadianceView — Scans, Splats und Fotos als eine Dokumentation
Häufige Fragen
Ist ein Smartphone-Scan genau genug, um eine Roboterzelle zu planen?
Für Layout, Reichweitenstudien, Freiräume und Kollisionsprüfungen ja: LiDAR von iPhone und iPad ist im Raummaßstab auf etwa einen Zentimeter genau, was ausreicht, um zu entscheiden, wo eine Zelle hinpasst und was im Weg ist. Er ist kein Ersatz für die Kalibrierung des Roboters oder für das Positionieren von Vorrichtungen mit Toleranzen im Submillimeterbereich, wofür weiterhin Messtechnik nötig ist. Laan Labs baut Workflows, die jede Methode dort einsetzen, wo sie passt, und kann auch mit Daten von Laserscannern arbeiten.
Lässt sich der Scan in unserer Simulations- und Offline-Programmiersoftware verwenden?
Ja. Scans werden als Meshes, Punktwolken und CAD-Geometrie in Standardformaten wie OBJ, STEP, USD, glTF, PLY und E57 geliefert, an einem gewählten Ursprung ausgerichtet und für die Kollisionsprüfung vereinfacht, sodass sie sich in die Simulations- und Planungswerkzeuge laden lassen, die ein Team bereits nutzt. Laan Labs baut die Konvertierung für die jeweiligen Werkzeuge des Projekts.
Wie wird der Scan am Roboter ausgerichtet?
Über Referenzpunkte, die in beiden vorhanden sind: Fiducial-Marker, eingemessene Zielmarken oder Merkmale der Roboterbasis und der Vorrichtungen. Die Pipeline löst die Transformation zwischen Scan und Koordinatensystem des Roboters und meldet den Restfehler, sodass die Ausrichtung bekannt ist und nicht angenommen wird.
Was sind synthetische Daten, und warum sollte man sie für Robot Vision nutzen?
Synthetische Daten sind Trainingsbilder, die aus 3D-Modellen gerendert werden, wobei Labels wie Objektposition, Umriss und Pose automatisch erzeugt werden. Sie ersetzen den Großteil der Fotografie und manuellen Annotation, die ein Vision-Modell sonst benötigt, und können Beleuchtung, Unordnung und Teilevarianten abdecken, die sich schwer nachstellen lassen. Laan Labs hat sie genutzt, um Modelle zur Posenschätzung für Fahrzeuge und für Füße zu trainieren.
Baut Laan Labs die Roboter oder übernimmt die Integration?
Nein. Laan Labs baut die Software drumherum: Erfassung, digitale Zwillinge, Wahrnehmung und die Pipelines, die einen Scan mit Planung und Simulation verbinden. Das Unternehmen arbeitet an der Seite von Integratoren, Roboterherstellern und internen Automatisierungsteams.
Sprechen wir miteinander
Erzählen Sie uns von dem Projekt, und einer der Gründer antwortet Ihnen. Schreiben Sie an labs@laan.com oder nutzen Sie das Kontaktformular.
Leistungen für diese Branche: Erfassungs-Pipelines & Inspektion, Computer Vision & KI, 3D-Erfassung & Lizenzierung, Spatial Computing, AR & VR, Rapid Prototyping
Weitere Branchen: Versicherung & Schäden, Immobilien, Medizin & Körperscanning, Versorger & Infrastruktur, Luft- und Raumfahrt & MRO, Bauwesen & AEC, Automobil, Fertigung & Inspektion, Medien, VFX & Games, Kunst, Museen & Kulturerbe