机器人与自动化
先扫描真实空间,再在其中规划机器人:用于工作站布局的竣工状态采集、可达性和净空检查、仿真场景以及感知训练数据。
Laan Labs 为机器人集成商、自动化工程师、制造商和机器人公司打造 3D 采集与计算机视觉软件。用手机或平板对真实地面进行扫描,所得结果就成为规划机器人安装的模型:工作站能放在哪里、机械臂能够到哪里、会碰到什么,以及机器人的相机会看到什么。同样的流程还能生成仿真器所运行的场景,以及感知模型所训练的数据。Laan Labs 已为工业客户构建了空间测量系统,并为视觉模型构建了合成训练数据。
机器人项目在 CAD 中规划,在建筑物中安装,而这两者很少吻合。立柱不在图纸标注的位置,桥架穿过了规划的工作范围,输送机在两年前挪动过。在调试期间才发现这些问题,要付出数天的代价。而一开始做一次扫描只需几分钟,并让布局、仿真和安装团队对现场的实际情况拥有同一幅图景。
测绘级激光扫描能很好地完成这件事,对新建产线来说是值得的。基于手机的采集则使其成为常规动作:每次现场勘察、每个拟建工作站、每次变更都可以做,并且把采集交到已经在现场的销售工程师或技术人员手中。Laan Labs 构建从该扫描到规划流程所需任何成果的流程,并坦率说明厘米级采集在哪些情形下足够,哪些情形下仍需后续进行计量。
Laan Labs 如何提供帮助
- 工作站和产线的扫描转规划
- 对地面、机器、工装和障碍物进行 LiDAR 和照片扫描,交付为带测量数据的模型,在订购任何设备之前,先在其中布置机器人、安全围栏、输送机和操作人员的活动空间。
- 扫描转 CAD
- 将扫描转换为结构化几何:地面、墙体和立柱生成干净的曲面,设备生成实体,并导出为 STEP、DXF、OBJ 或 USD,使竣工状态的现场与工作站设计一起呈现在工程师自己的工具中。
- 可达性、净空与碰撞检查
- 对照扫描得到的周边环境,检查机器人的工作包络和规划路径,标出机械臂够不到的位置和会发生碰撞的位置,而此时修改布局的成本仍然很低。
- 可用于仿真的数字孪生
- 将采集的环境为机器人仿真和离线编程做好准备:清理、缩放、对齐到机器人基坐标系,并简化为碰撞几何,使程序依据真实现场来开发。
- 照片级真实的环境
- 对设施进行高斯泼溅采集,由照片重建,凡是采集覆盖良好之处都很逼真,用于与客户评审方案、远程向安装团队介绍情况,或测试机器人的相机会看到什么。
- 机器人感知的合成数据
- 渲染生成并自动标注的图像和深度数据,用于训练检测、分割和姿态估计模型,由实际零件和工作空间的 3D 模型和扫描生成,而不必耗费数周手工标注。
- 感知模型
- 可在嵌入式和移动硬件上实时运行的目标检测、6D 姿态估计和跟踪,例如基于合成数据训练的实时 3D 姿态估计。
- 现场 AR 预览
- 在平板或头显上将规划的工作站按真实比例就地展示,并把机器人的可达范围绘制在真实地面上,让操作人员、安全人员和维护人员在安装之前就能绕着它走一圈。请参阅AR 机器人规划案例研究。
- 自动化采集流程
- 上传、重建、对齐、转换和交付无需人工干预,使上午在现场所做的扫描当天就能成为可用的规划模型。
从哪里开始
一个好的首个项目是某一个实际安装工程:扫描现场,将其导入已在使用的规划和仿真工具,并将结果与按常规方式获得的测量数据进行比对。Laan Labs 在数周内将这一流程构建为可运行的原型,在推广到销售或工程团队之前,就能看出它在哪些环节节省时间以及能达到什么精度。
此后,它可以成为内部工具、供集成商现场人员使用的白标应用,或授权集成到机器人产品中的组件。请参阅3D 采集流程、计算机视觉与 AI 开发以及快速原型开发。
相关工作
AR 机器人规划
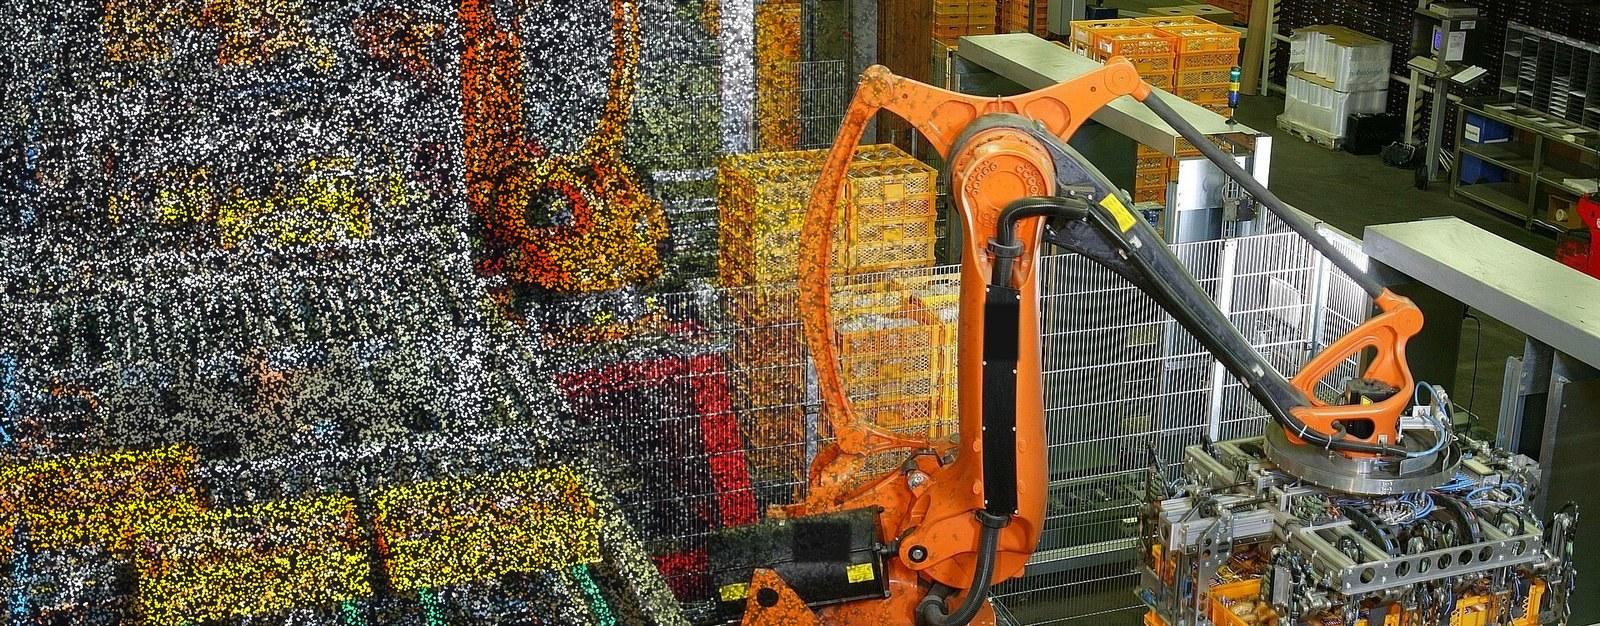
机器人仿真的好坏取决于其所在房间的模型。Laan Labs 为基于 Unity 的 AR 查看器加入了 3D 扫描功能,使仿真机械臂可以放置在真实工作空间的扫描结果中。
工业测量
利用计算机视觉,减少空间管理的麻烦
汽车数据集生成
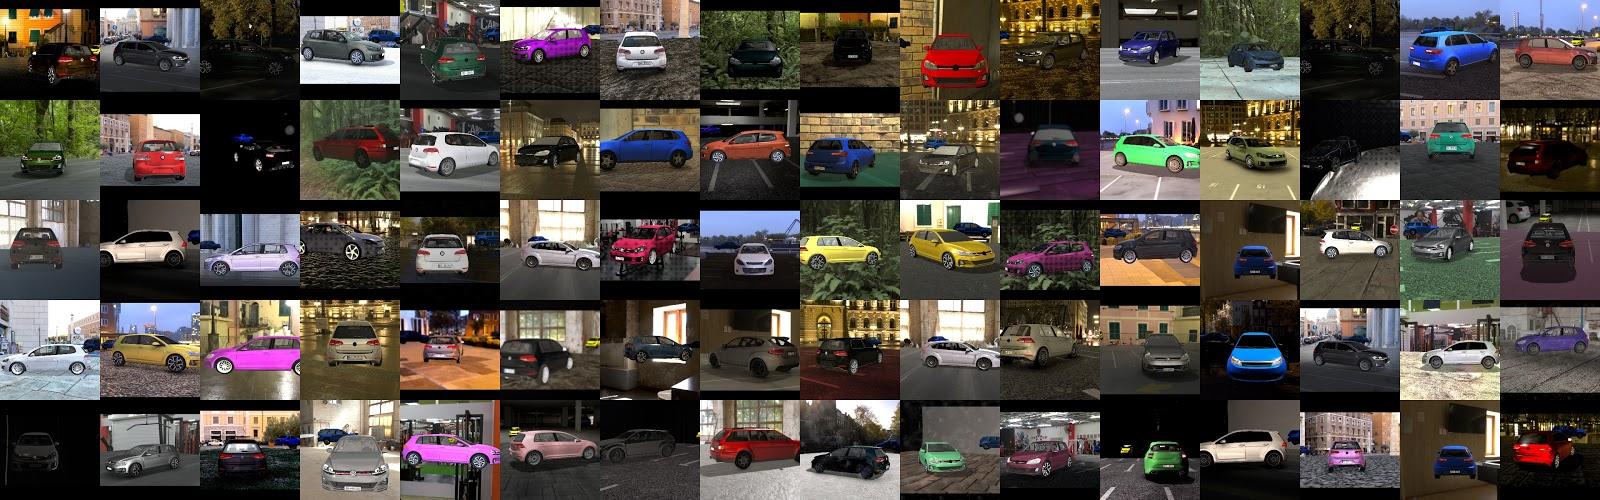
利用合成数据降低汽车姿态估计神经网络的训练成本
足部数据集生成
利用合成数据降低足部姿态估计神经网络的训练成本
移动 LiDAR 工作流程
专业人士如何将移动 LiDAR 扫描融入日常业务
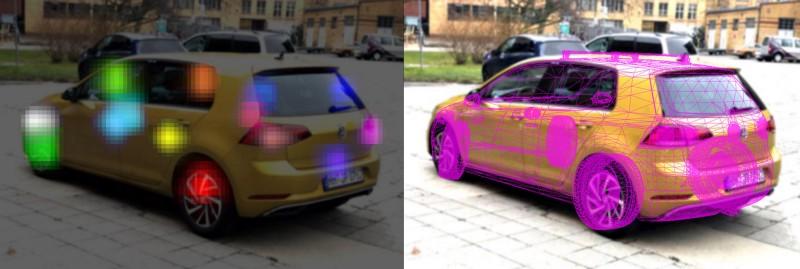
3D 车辆姿态估计
我们将演示如何用合成数据创建神经网络,完成车辆的实时 3D 姿态估计任务。

ARKit 家用机器人
我们将向你展示如何在一个周末内组装一个由 ARKit 驱动的有趣小型家用机器人。
摄影测量与标注
如何只标注少量图像,就为成千上万帧视频打上标签
该领域的 Laan Labs 产品
- OpenShape3D — 适用于 iPad 的开源实体建模 CAD
- 3D Splat App — 在 Mac 上采集照片级真实的高斯泼溅模型
- RadianceView — 将扫描、高斯泼溅模型和照片汇总为一份记录
常见问题
手机扫描的精度足以规划机器人工作站吗?
对于布局、可达性研究、净空和碰撞检查,是足够的:iPhone 和 iPad 的 LiDAR 在房间尺度下精度约为厘米级,足以判断工作站能放在哪里以及哪些东西挡路。它不能替代机器人标定,也不能替代将工装定位到亚毫米公差,这些仍需计量设备。Laan Labs 构建的工作流程会在合适的环节使用各种手段,也可以基于激光扫描仪数据开展工作。
扫描结果能用在我们的仿真和离线编程软件中吗?
可以。扫描结果以标准格式的网格、点云和 CAD 几何交付,例如 OBJ、STEP、USD、glTF、PLY 和 E57,对齐到选定的原点,并为碰撞检查做了简化,因此可加载到团队已在使用的仿真和规划工具中。Laan Labs 会针对每个项目所用的具体工具构建相应的转换。
扫描结果如何与机器人对齐?
通过两者中都存在的参考点:基准标记、测量靶标,或机器人底座和工装上的特征。流程会求解扫描结果与机器人坐标系之间的变换并报告残差,因此对齐情况是已知的,而不是假定的。
什么是合成数据?为什么用它来做机器人视觉?
合成数据是由 3D 模型渲染生成的训练图像,其物体位置、轮廓和姿态等标注自动生成。它取代了视觉模型原本所需的大部分拍摄和手工标注工作,并能涵盖难以布置出来的光照、杂乱场景和零件变体。Laan Labs 已用它训练过车辆和足部的姿态估计模型。
Laan Labs 制造机器人或做系统集成吗?
不做。Laan Labs 开发的是围绕机器人的软件:采集、数字孪生、感知,以及将扫描与规划和仿真连接起来的流程。我们与集成商、机器人制造商和企业内部的自动化团队协同工作。