
Computergrafik-Spickzettel

Homogene Koordinaten
Ein vierter Term (w) erleichtert das Arbeiten im dreidimensionalen euklidischen Raum.
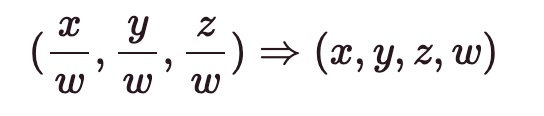
Warum? Hier gibt es eine lange Liste von Gründen, aber ein paar wesentliche Punkte:
- Skalierung, Rotation und Translation im 3D-Raum lassen sich als einzelne lineare Transformation (4x4-Matrix) darstellen
- Eine Richtung (Unendlich) lässt sich im 3D-Raum darstellen: (x,y,z,0)
Transformationen
Translation
für einen Punkt (p):
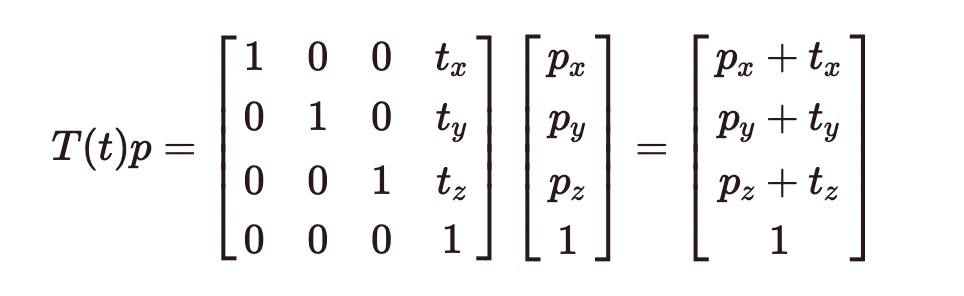
für einen Vektor (v):
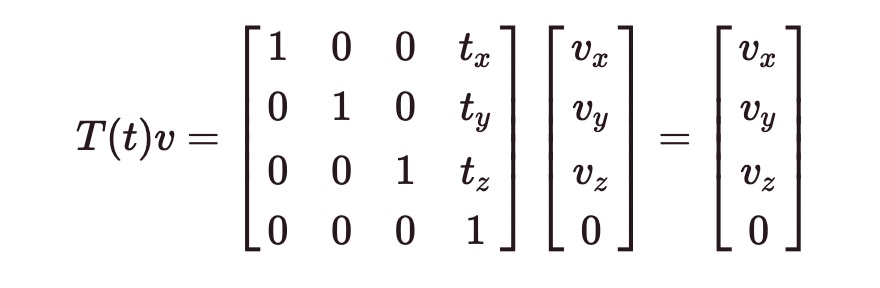
inverse Transformation: (T^{-1}(t) = T(-t))
Skalierung
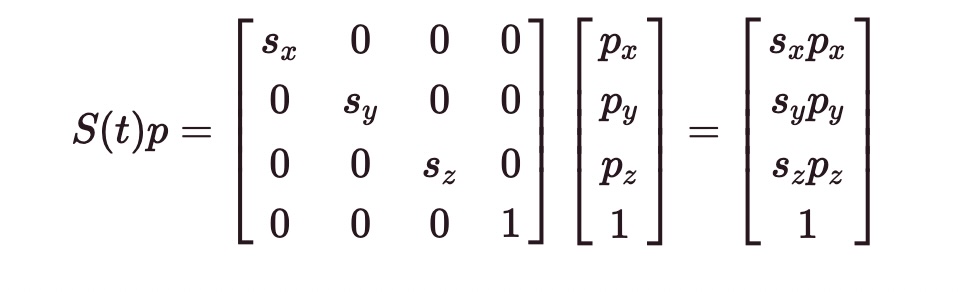
Rotation
Beim Anwenden einzelner Rotationen (Gieren, Nicken, Rollen) ist die Reihenfolge der Rotationsoperationen wichtig. Um dieses Problem zu umgehen, verwenden Sie die Achse-Winkel-Darstellung.
Wenn Sie nur um eine einzelne Achse drehen müssen, kann das Anwenden der Rotationstransformation unkompliziert sein.
Rotationsmatrizen für jede Achse:
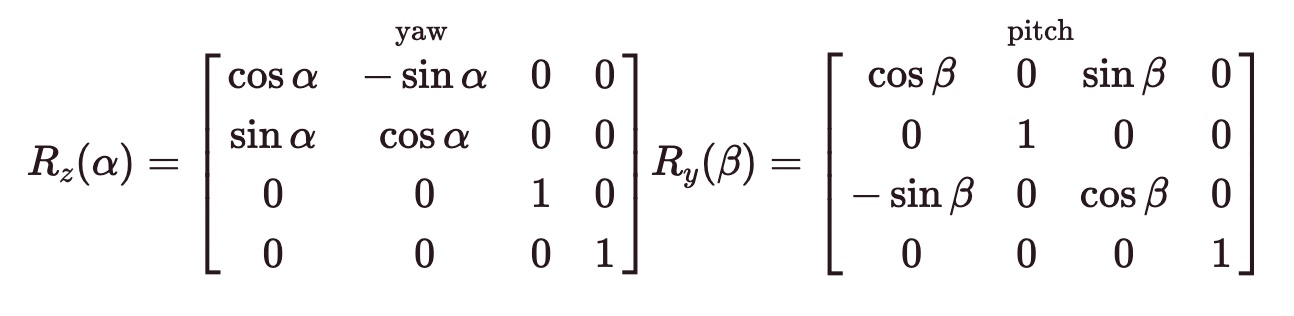
Die Inverse einer Rotationsmatrix entspricht ihrer Transponierten.
Koordinatensysteme
Lokaler Raum, Weltraum, Ansichtsraum (View Space), Clip-Raum, Bildschirmraum
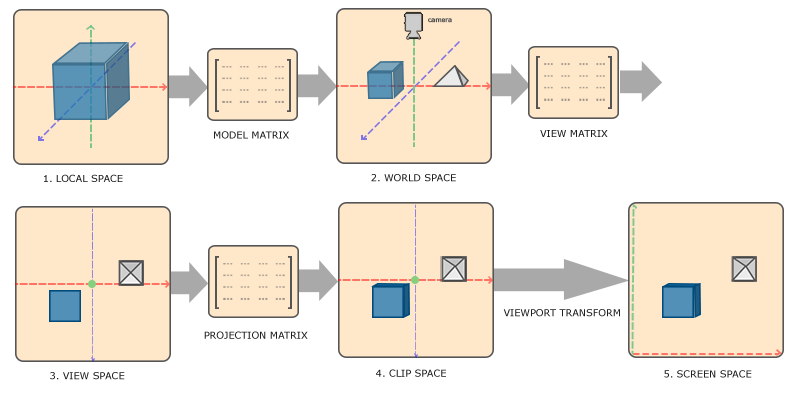
Die Beziehungen zwischen den verschiedenen Räumen. Quelle: LearnOpenGL.com
Mehr zu Koordinatensystemen
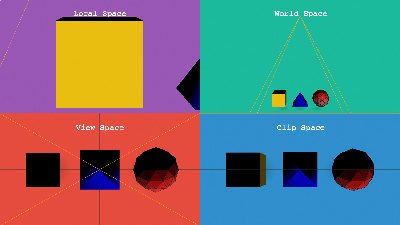
Dieselbe Szene, betrachtet in den verschiedenen Koordinatensystemen
Perspektivische vs. orthografische Projektion
perspektivische / orthografische Projektion. Near Plane / Far Plane. Clipping.
Bildschirmraum
Mit der Viewport-Transformation gelangen Sie in den Bildschirmraum (tatsächliche Pixel)
Transformationen kombinieren
So transformieren Sie eine Vertex-Koordinate in Clip-Koordinaten:
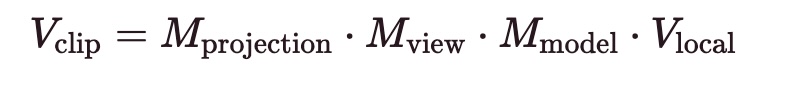
Weitere nützliche Referenzen
Koordinatensysteme, auf die wir in der Entwicklung häufig zurückgreifen.
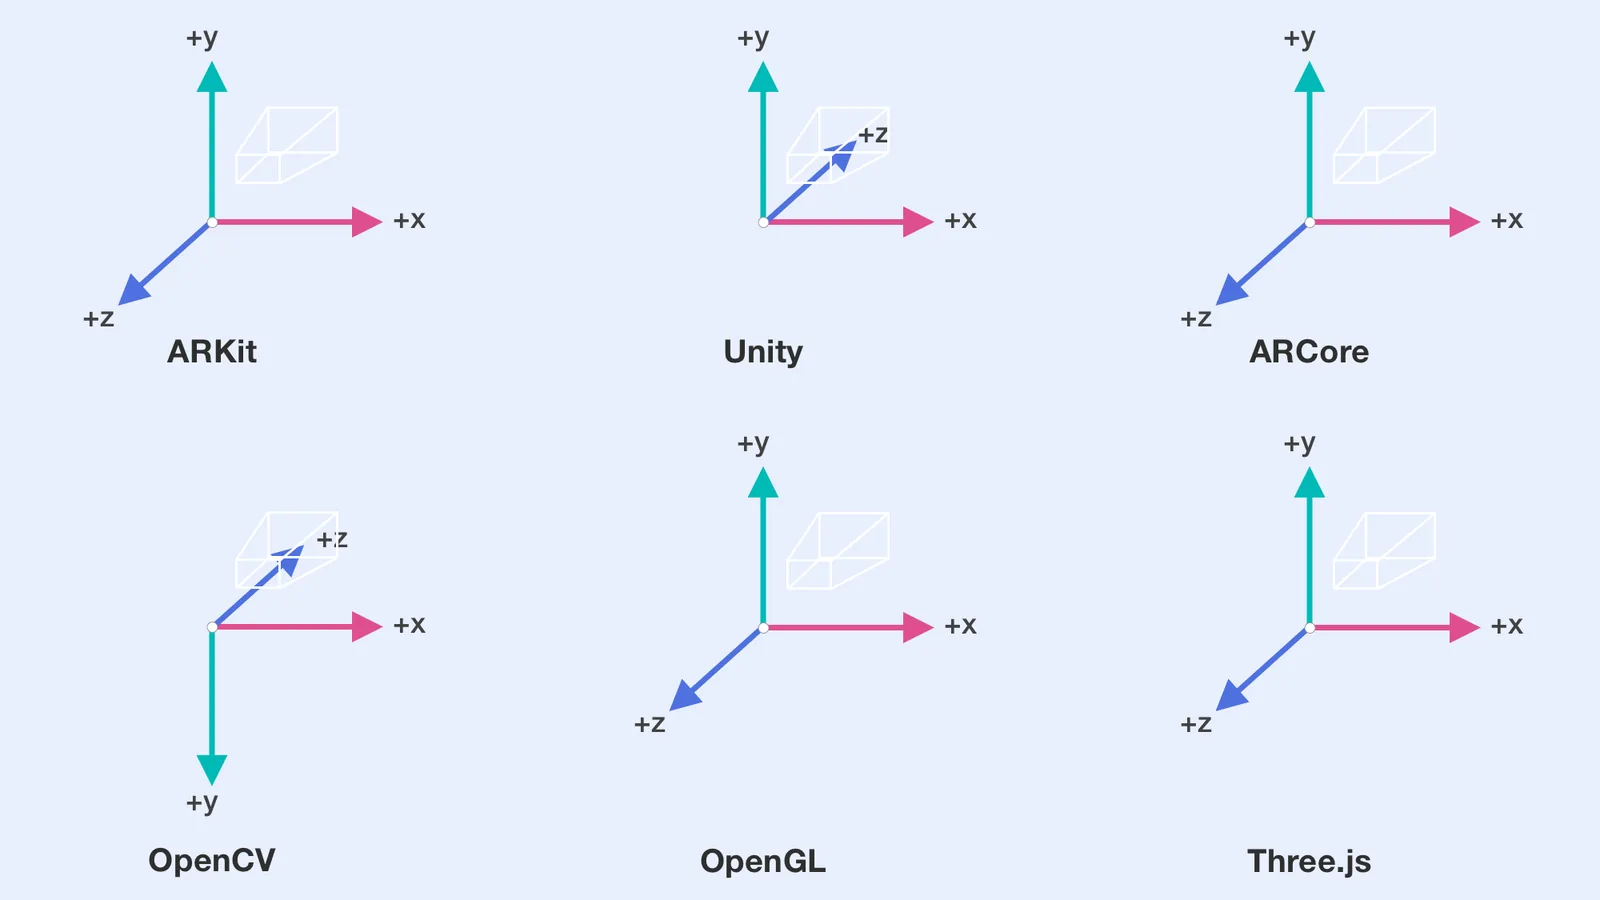
Koordinatensysteme verschiedener Frameworks
Pinhole-Kameramodell
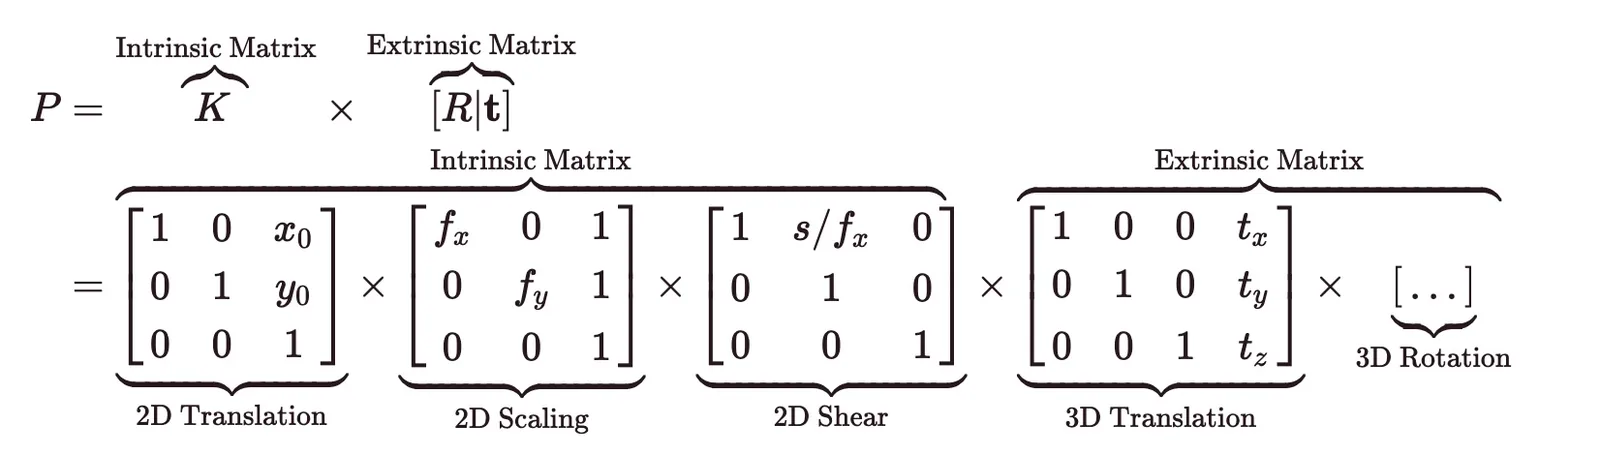
Quelle: Kyle Simeks ausgezeichneter Computer-Vision-Blog
FAQs
Wie erhalte ich die Kamerarichtung aus einer gegebenen View-Matrix?
Spalte 2 der View-Matrix ist die -Z-Richtung der Kamera.
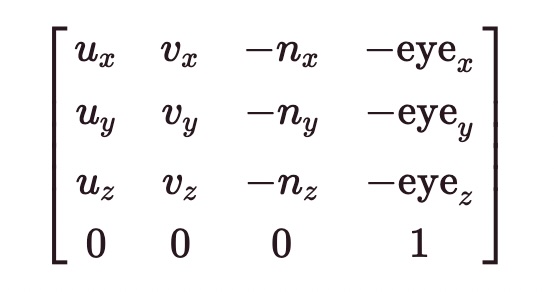
Dabei sind (u), (v) und (n) die normalisierten Vektoren des Kamerabezugssystems. (u) ist der Aufwärtsvektor, (n) ist die Blickrichtung der Kamera, und (v) steht senkrecht auf (n) und (u).
Zusammenarbeit mit Laan Labs
Spatial Computing: AR-, VR- & Headset-Entwicklung
Apps, die die physische Welt verstehen und darstellen, auf Apple Vision Pro, Meta Quest, Android XR, Smartglasses, Smartphones und im Web.
Diesen Artikel herunterladen
Markdown-Quelltext zum Offline-Lesen herunterladen