
コンピュータグラフィックス チートシート

執筆者
Will Perkins
automotive
2011年7月11日
同次座標
4つ目の成分(w)を加えることで、3Dユークリッド空間での計算が扱いやすくなります。
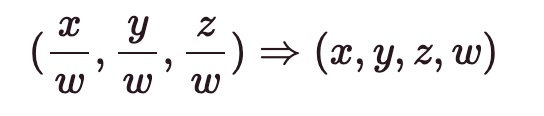
なぜでしょうか。理由をまとめた長いリストがありますが、主なポイントは次の2つです。
- 3Dの拡大縮小、回転、平行移動の演算を、1つの線形変換(4x4行列)として表現できる
- 3D空間で方向(無限遠)を表現できる:(x,y,z,0)
変換
平行移動
点(p)の場合:
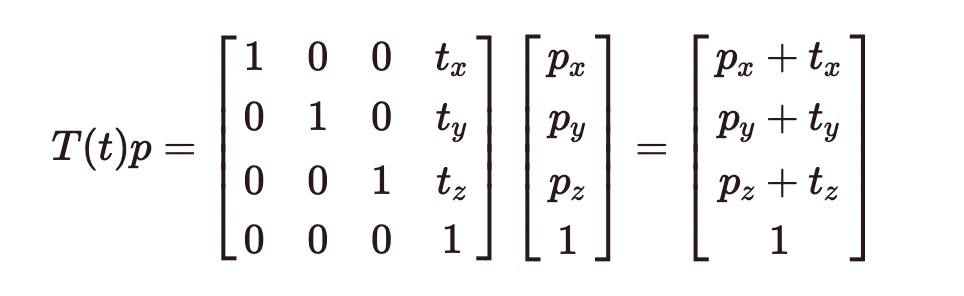
ベクトル(v)の場合:
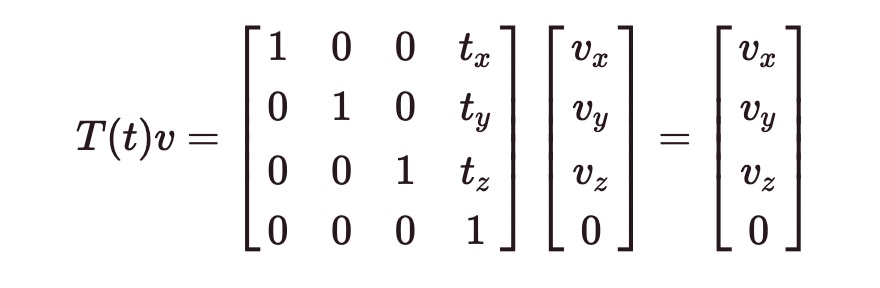
逆変換:(T^{-1}(t) = T(-t))
拡大縮小
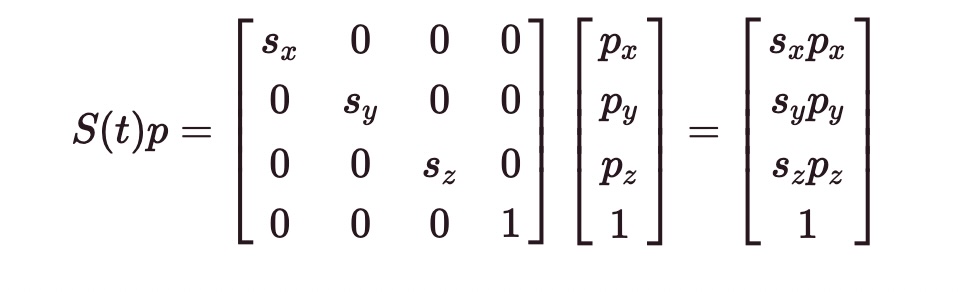
回転
個別の回転(ヨー、ピッチ、ロール)を適用する場合、回転操作を行う順序が重要です。この問題を避けるには、軸角度表現を使います。
回転が1つの軸まわりだけで済む場合は、回転変換の適用は単純です。
各軸の回転行列:
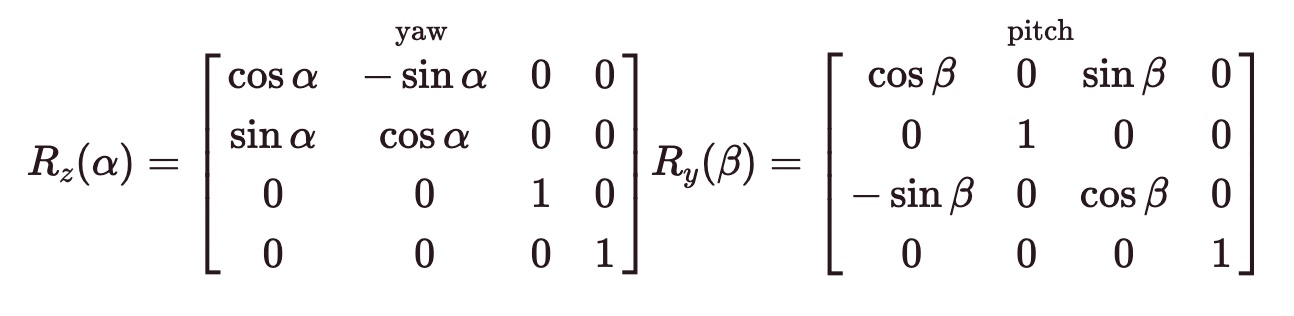
回転行列の逆行列は、その転置行列に等しくなります。
座標系
ローカル空間、ワールド空間、ビュー空間、クリップ空間、スクリーン空間
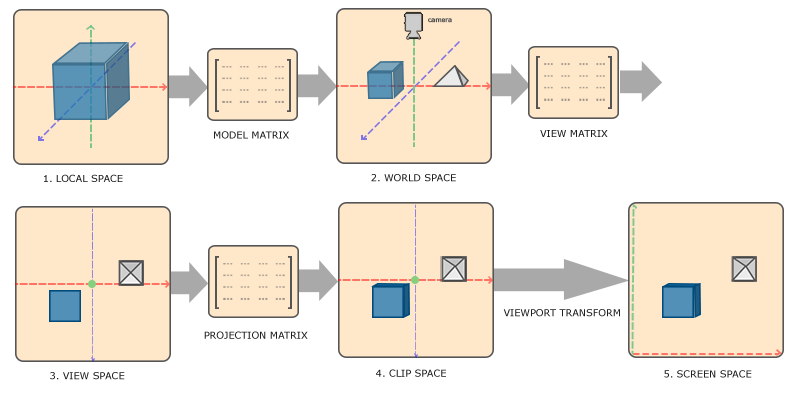
各空間の関係 - 出典:LearnOpenGL.com
座標系についてさらに
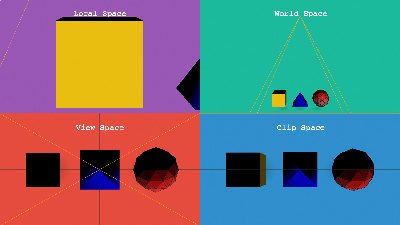
同じシーンを異なる座標系で見たところ
透視投影と正射影
透視投影 / 正射影。ニアプレーン / ファープレーン。クリッピング。
スクリーン空間
ビューポート変換を使うと、スクリーン空間(実際のピクセル)に変換できます。
変換の合成
頂点座標をクリップ座標に変換するには:
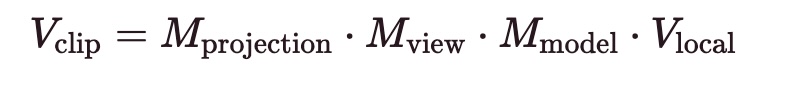
その他の参考資料
開発で私たちがよく参照する座標系です。
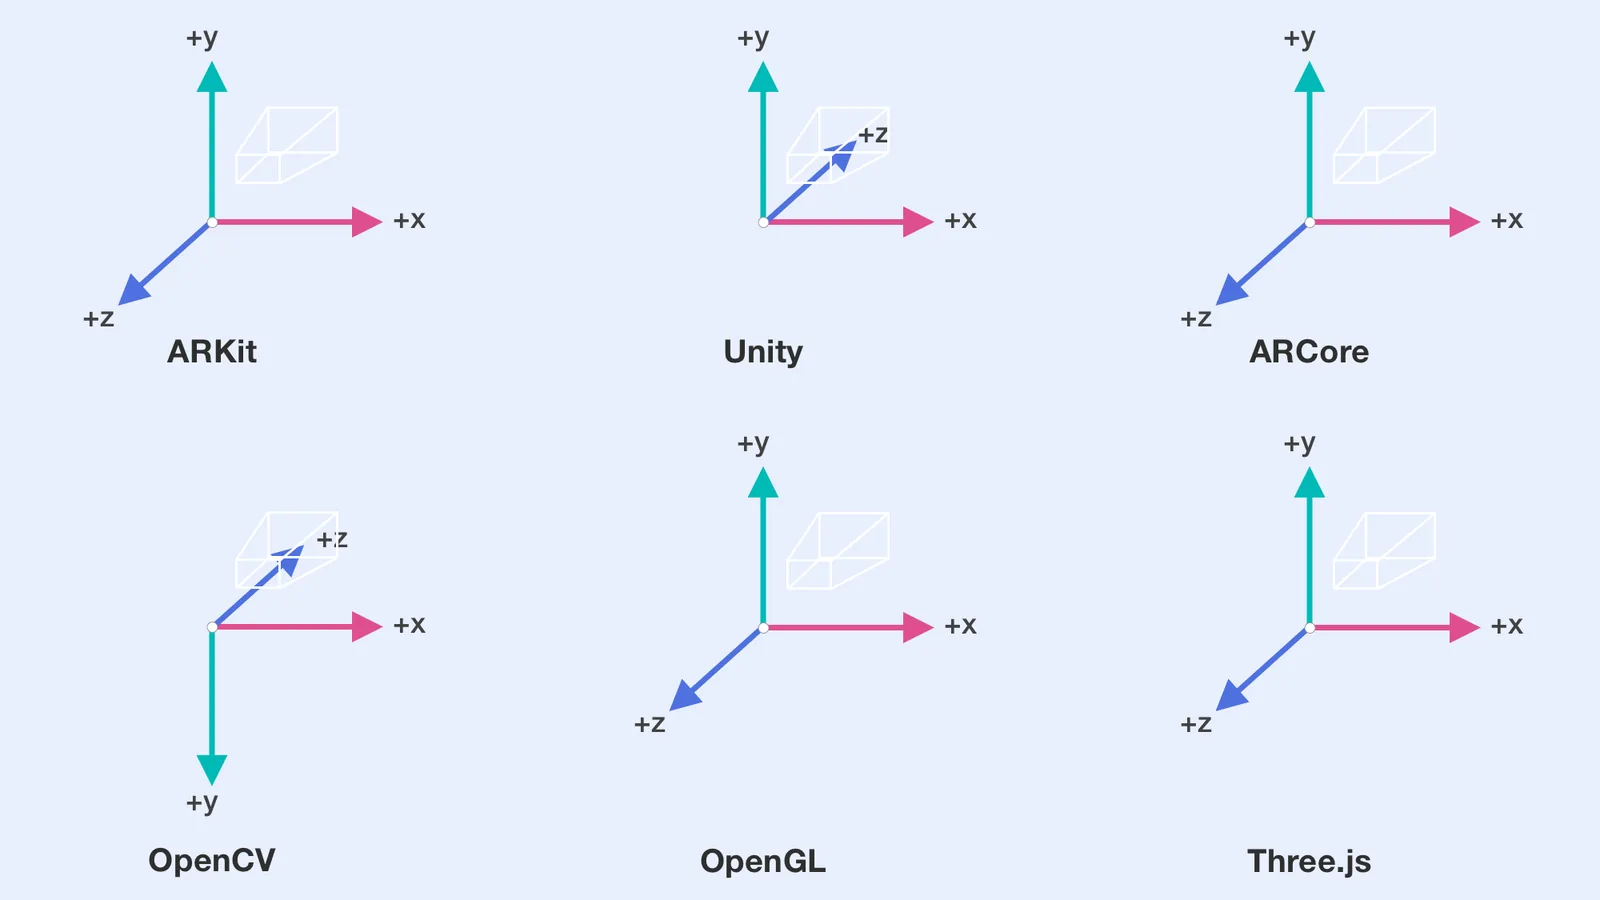
各種フレームワークの座標系
ピンホールカメラモデル
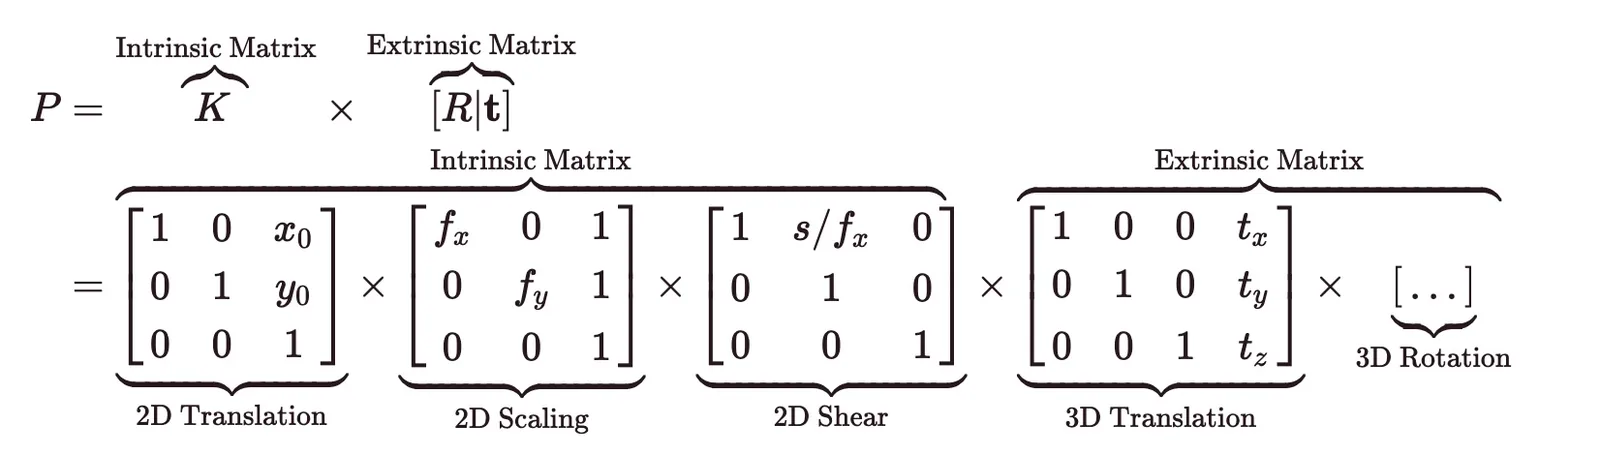
出典:Kyle Simek氏の優れたコンピュータビジョンのブログ
FAQ
与えられたビュー行列からカメラの向きを取得するには?
ビュー行列の列2が、カメラの-Z方向です。
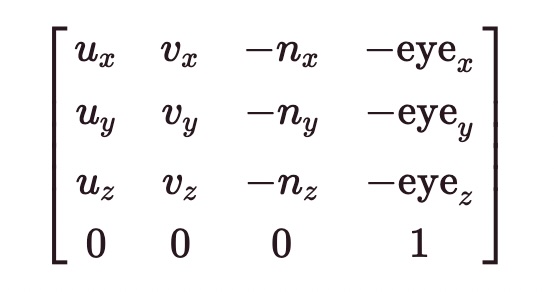
ここで(u)、(v)、(n)は、カメラ参照系の正規化されたベクトルです。(u)は上方向ベクトル、(n)はカメラが向いている方向、(v)は(n)と(u)の両方に垂直なベクトルです。
Laan Labs と協業する
空間コンピューティング:AR・VR・ヘッドセット開発
現実世界を理解し描画するアプリを、Apple Vision Pro、Meta Quest、Android XR、スマートグラス、スマートフォン、Webで開発します。
この記事をダウンロード
オフラインで読めるMarkdownソースを入手できます