
Infographie - Aide-mémoire

Coordonnées homogènes
Ajouter un quatrième terme, (w), facilite le travail dans l'espace euclidien 3D.
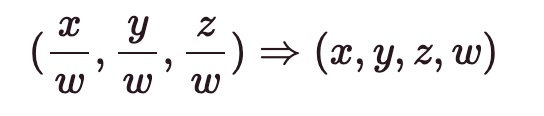
Pourquoi ? Voici une longue liste de raisons, mais retenons-en quelques points clés :
- Les opérations 3D de mise à l'échelle, de rotation et de translation peuvent être représentées par une seule transformation linéaire (une matrice 4x4)
- Une direction (l'infini) peut être représentée dans l'espace 3D : (x,y,z,0)
Transformations
Translation
pour un point (p) :
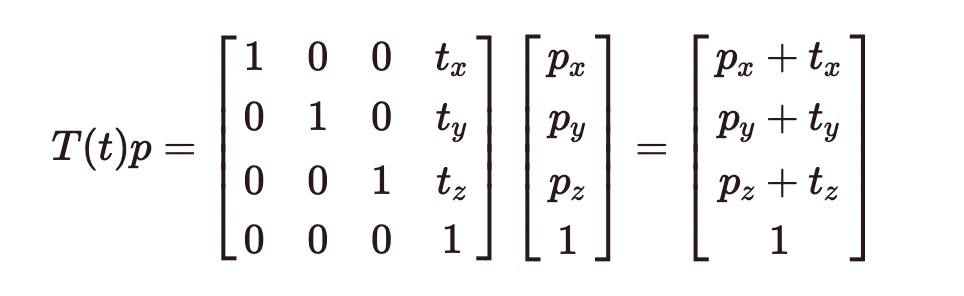
pour un vecteur (v) :
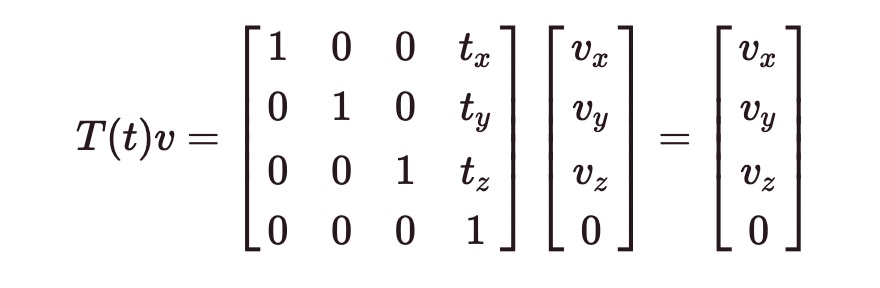
transformation inverse : (T^{-1}(t) = T(-t))
Mise à l'échelle
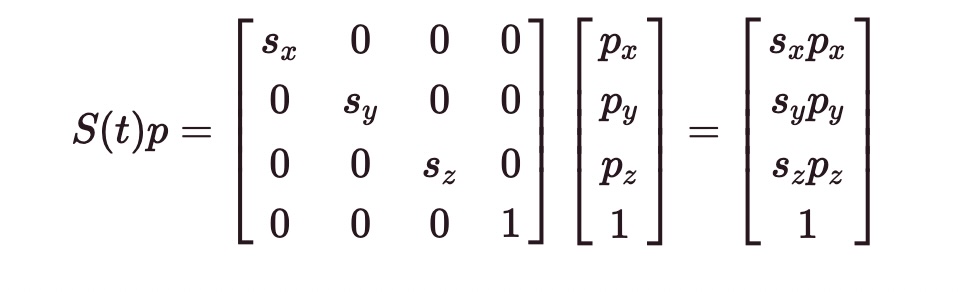
Rotation
Lorsque l'on applique des rotations individuelles (lacet, tangage, roulis), l'ordre des opérations de rotation est important. Pour contourner ce problème, utilisez la représentation axe-angle.
Si vous n'avez besoin de tourner qu'autour d'un seul axe, l'application de la transformation de rotation peut être assez simple.
Matrices de rotation pour chaque axe :
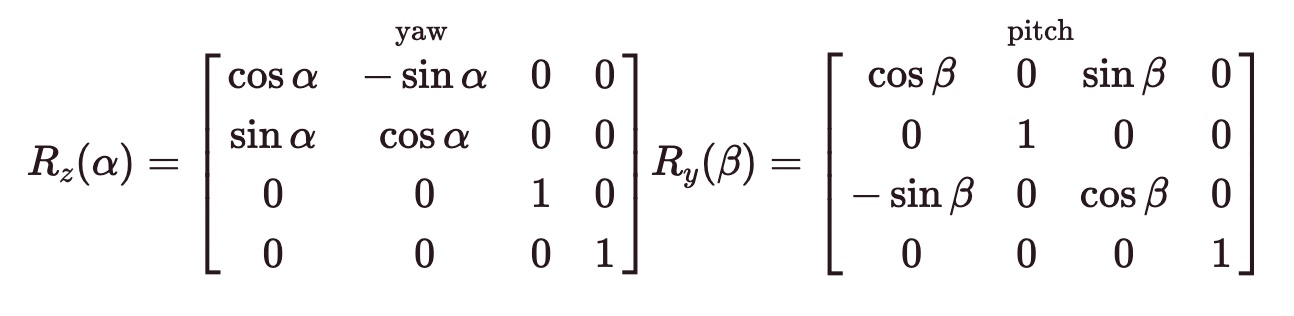
L'inverse d'une matrice de rotation correspond à sa transposée.
Systèmes de coordonnées
Espace local, espace monde, espace vue, espace de découpage (clip), espace écran
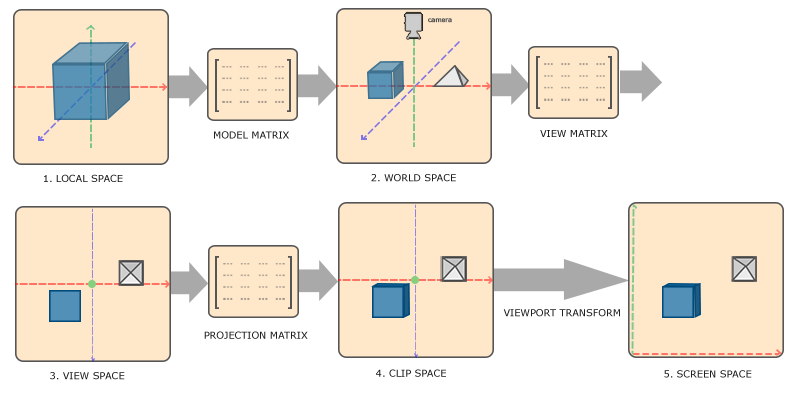
Les relations entre les différents espaces - Source : LearnOpenGL.com
Plus de détails sur les systèmes de coordonnées
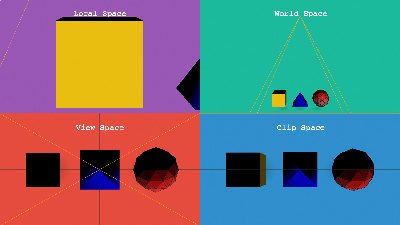
La même scène vue dans les différents systèmes de coordonnées
Projection en perspective et projection orthographique
projection en perspective / orthographique. plan proche / plan éloigné. découpage (clipping).
Espace écran
Vous pouvez utiliser la transformation de viewport pour passer à l'espace écran (les pixels réels)
Combiner les transformations
Pour transformer les coordonnées d'un sommet en coordonnées de découpage :
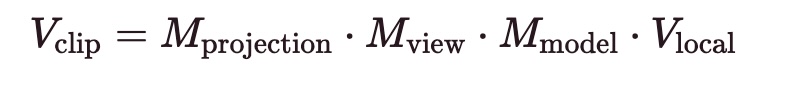
Autres références utiles
Les systèmes de coordonnées que nous utilisons couramment comme références pour le développement.
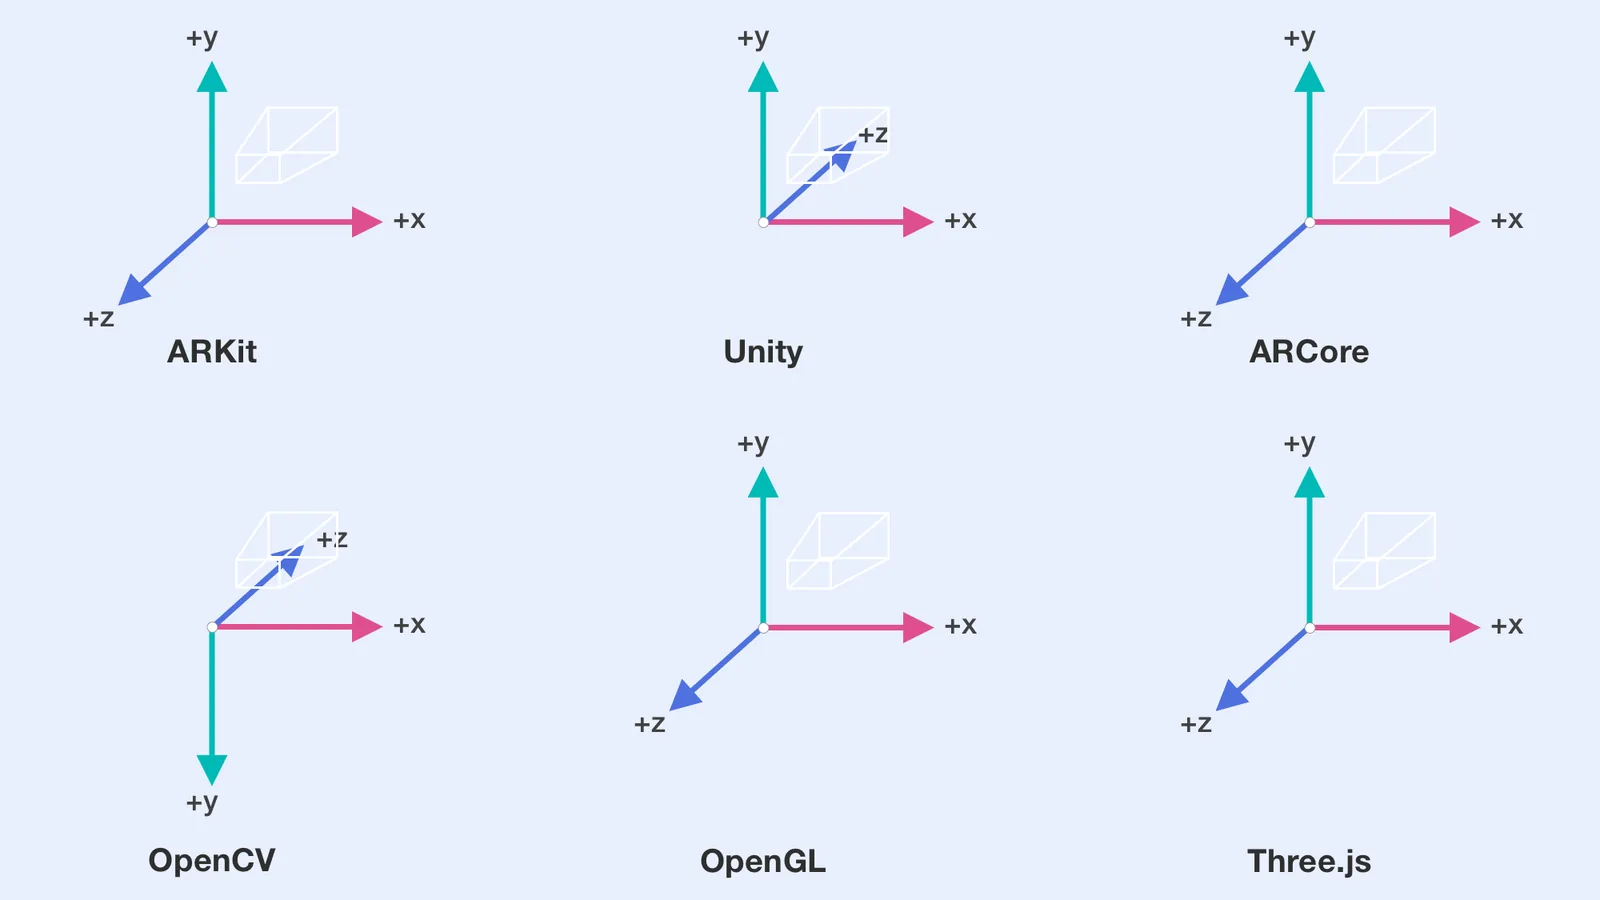
Systèmes de coordonnées de différents frameworks
Modèle de caméra sténopé
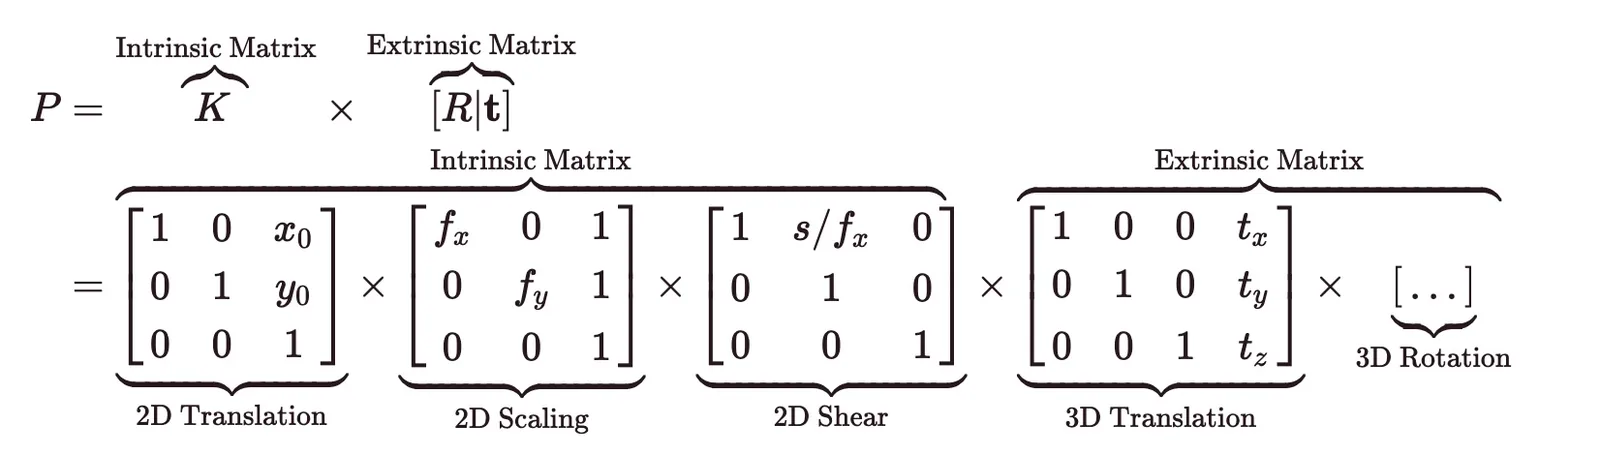
Source : l'excellent blog de vision par ordinateur de Kyle Simek
FAQ
Comment obtenir la direction de la caméra à partir d'une matrice de vue donnée ?
La colonne 2 de la matrice de vue correspond à la direction -Z de la caméra.
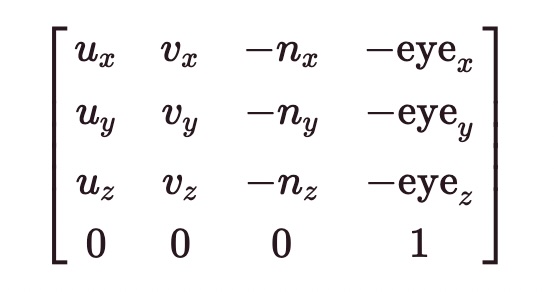
où (u), (v) et (n) sont les vecteurs normalisés du référentiel de la caméra. (u) est le vecteur « haut », (n) la direction dans laquelle la caméra regarde, et (v) est perpendiculaire à (n) et à (u).
Travailler avec Laan Labs
Informatique spatiale : développement AR, VR et casques
Des applications qui comprennent et restituent le monde physique, sur Apple Vision Pro, Meta Quest, Android XR, lunettes connectées, téléphones et le web.
Télécharger cet article
Récupérez la source Markdown pour le lire hors ligne