
컴퓨터 그래픽스 치트시트

동차 좌표
네 번째 항 (w)를 추가하면 3D 유클리드 공간에서 작업하기가 더 쉬워집니다.
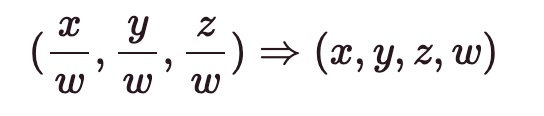
왜 그럴까요? 이유를 길게 정리한 목록이 있지만, 핵심은 다음 두 가지입니다.
- 3D 크기 조절, 회전, 이동 연산을 하나의 선형 변환(4x4 행렬)으로 나타낼 수 있습니다
- 방향(무한대)을 3D 공간에서 (x,y,z,0)으로 나타낼 수 있습니다
변환
이동
점 (p)의 경우:
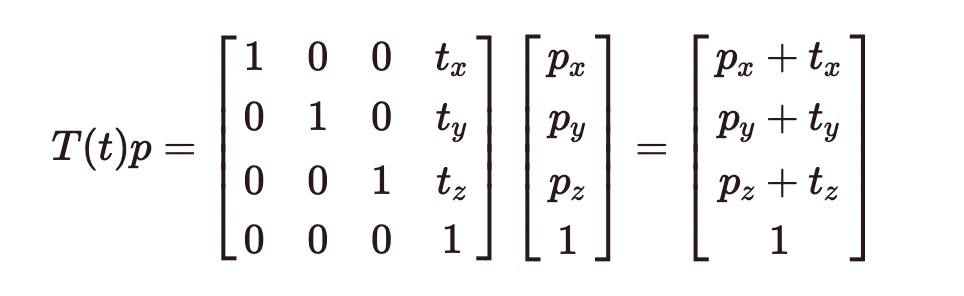
벡터 (v)의 경우:
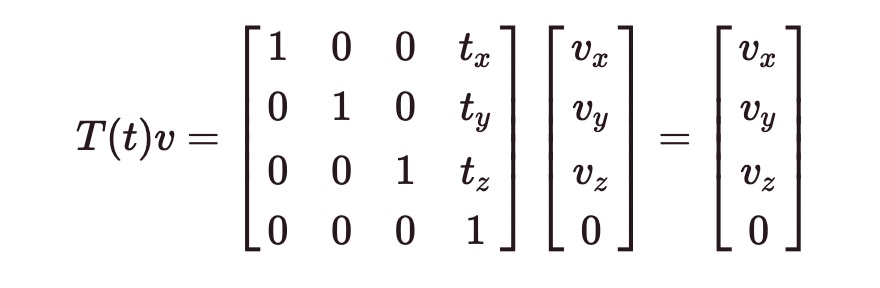
역변환: (T^{-1}(t) = T(-t))
크기 조절
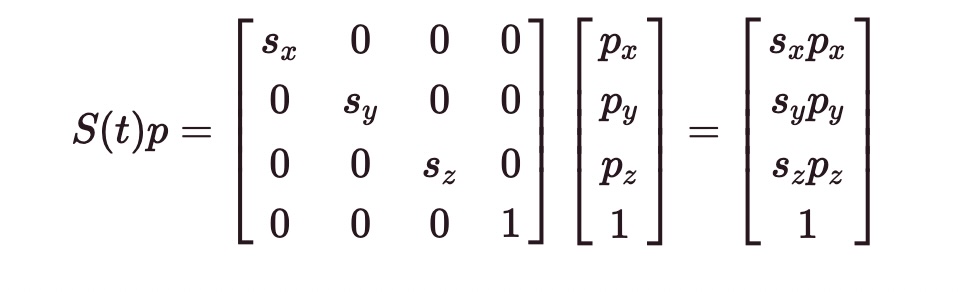
회전
개별 회전(요, 피치, 롤)을 적용할 때는 회전 연산의 순서가 중요합니다. 이 문제를 피하려면 축-각 표현을 사용하세요.
한 축을 기준으로만 회전하면 된다면 회전 변환을 적용하는 방법은 간단합니다.
각 축의 회전 행렬:
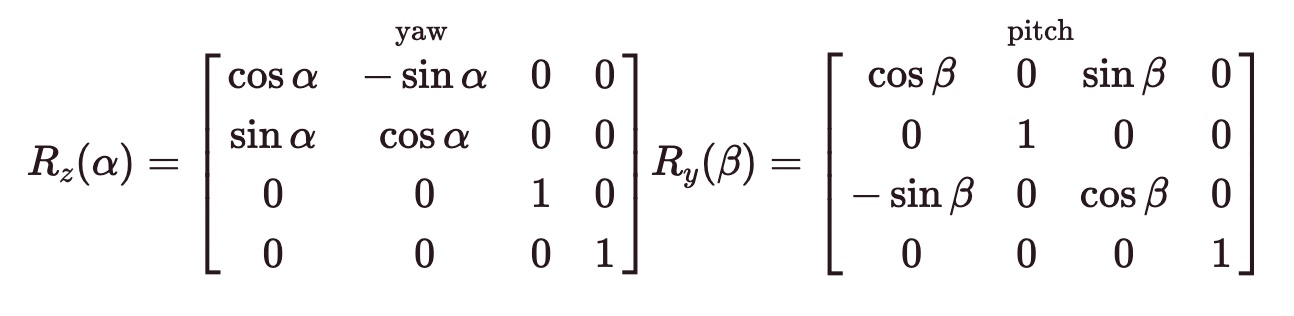
회전 행렬의 역행렬은 그 전치 행렬과 같습니다.
좌표계
로컬 공간, 월드 공간, 뷰 공간, 클립 공간, 화면 공간
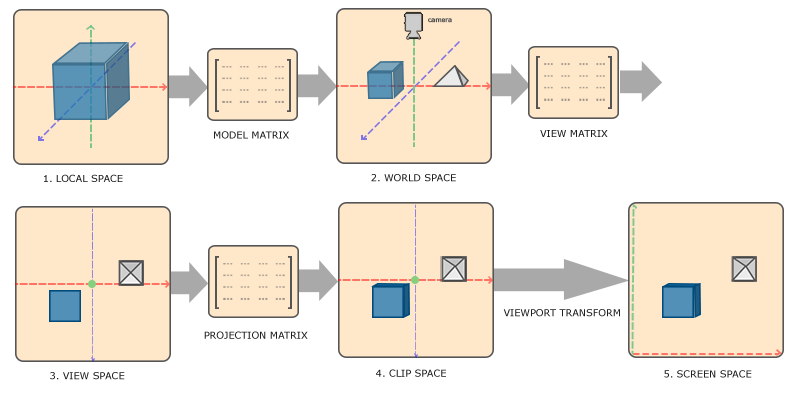
여러 공간 사이의 관계 - 출처: LearnOpenGL.com
좌표계 더 알아보기
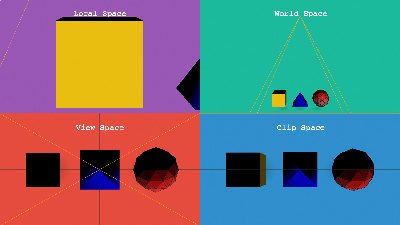
서로 다른 좌표계에서 본 같은 장면
원근 투영과 직교 투영
원근 / 직교 투영. 근평면 / 원평면. 클리핑.
화면 공간
뷰포트 변환을 사용하면 화면 공간(실제 픽셀)으로 이동할 수 있습니다
변환 결합하기
정점 좌표를 클립 좌표로 변환하려면 다음과 같이 합니다.
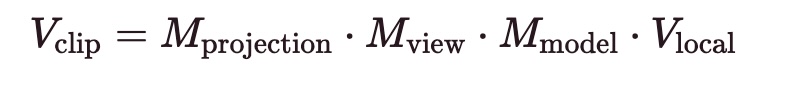
기타 유용한 참고 자료
개발할 때 자주 참조하는 좌표계입니다.
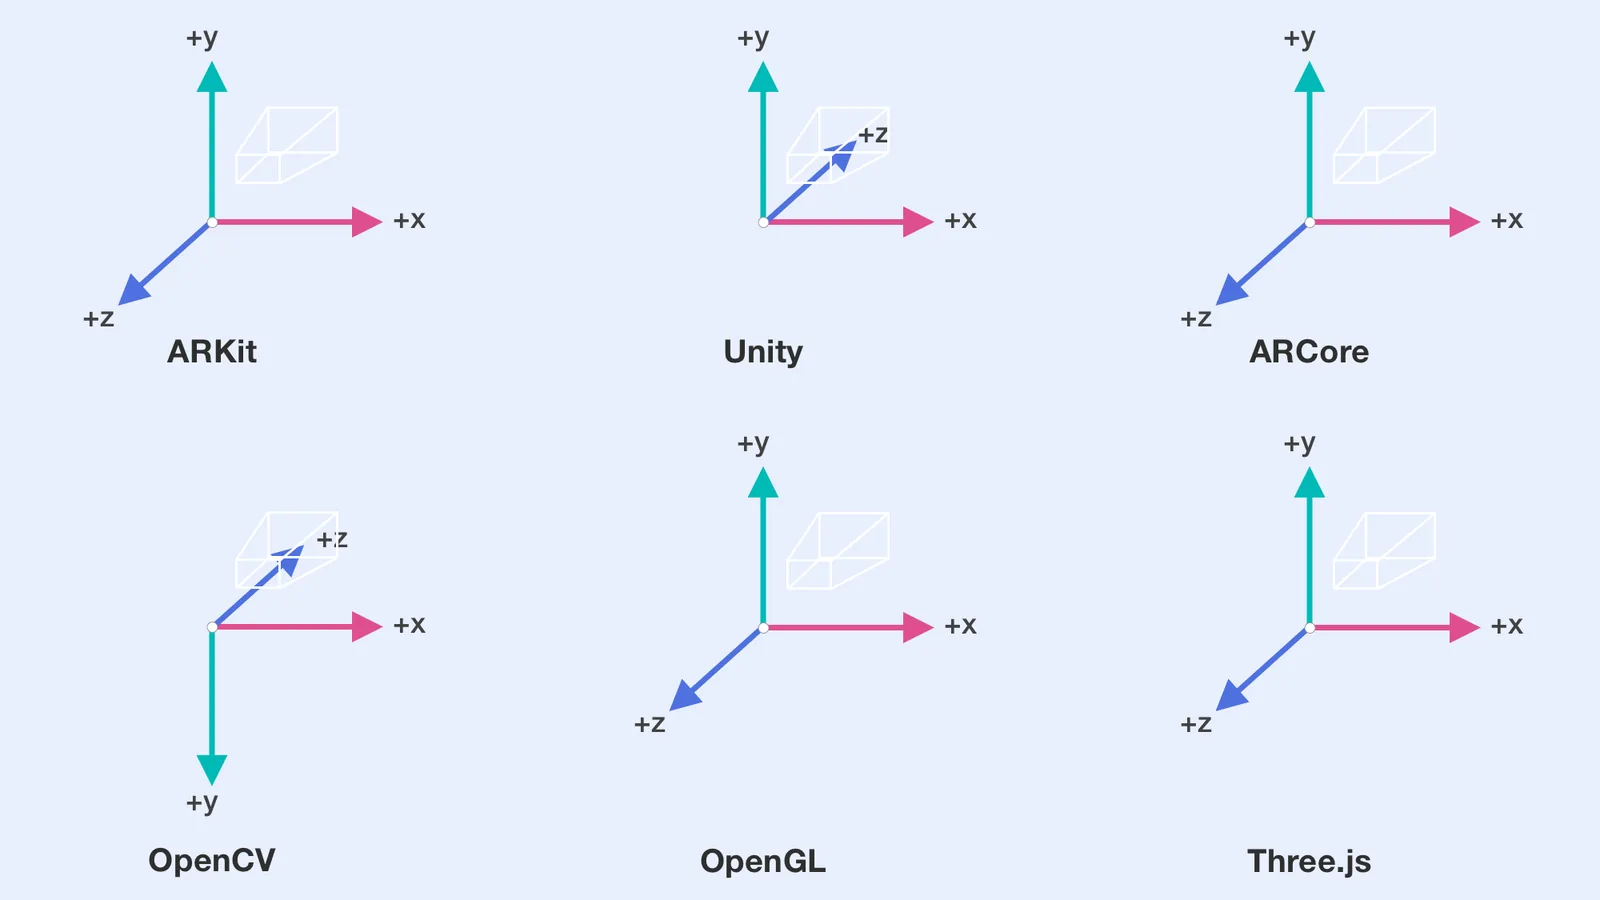
프레임워크별 좌표계
핀홀 카메라 모델
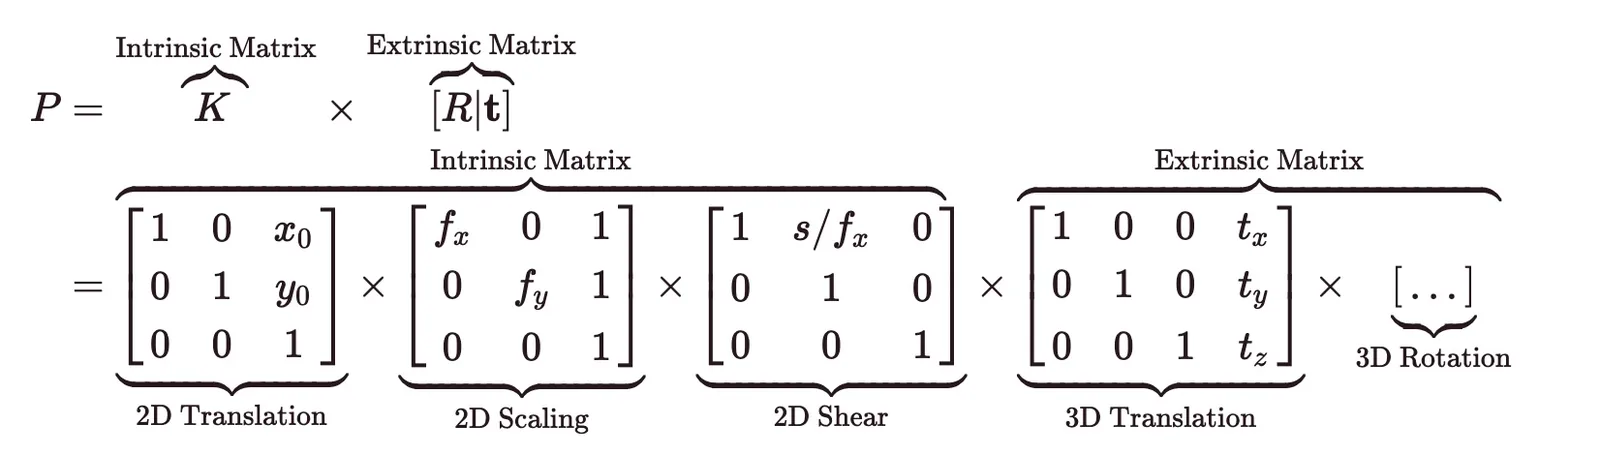
출처: Kyle Simek의 훌륭한 컴퓨터 비전 블로그
자주 묻는 질문
주어진 뷰 행렬에서 카메라 방향은 어떻게 구하나요?
뷰 행렬의 2번째 열이 카메라의 -Z 방향입니다.
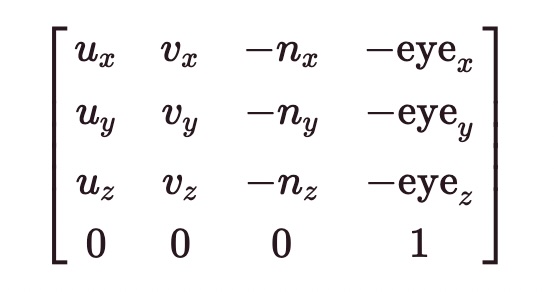
여기서 (u), (v), (n)은 카메라 기준계의 정규화된 벡터입니다. (u)는 위쪽 벡터, (n)은 카메라가 바라보는 방향, (v)는 (n)과 (u) 모두에 수직입니다.
Laan Labs와 함께하기
공간 컴퓨팅: AR, VR 및 헤드셋 개발
Apple Vision Pro, Meta Quest, Android XR, 스마트 글래스, 휴대폰, 웹에서 물리적 세계를 이해하고 렌더링하는 앱을 개발합니다.
이 글 다운로드
오프라인에서 읽을 수 있는 마크다운 원본을 받으십시오