
Gráficos por computadora: hoja de referencia

Coordenadas homogéneas
Añadir un cuarto término, (w), facilita el trabajo en el espacio euclidiano 3D.
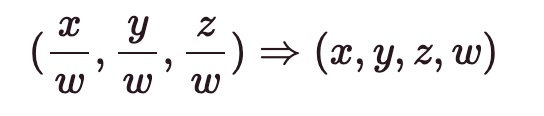
¿Por qué? Aquí hay una larga lista de motivos, pero destacan un par de puntos clave:
- Las operaciones 3D de escala, rotación y traslación se pueden representar como una única transformación lineal (una matriz de 4x4)
- Una dirección (el infinito) se puede representar en el espacio 3D: (x,y,z,0)
Transformaciones
Traslación
para un punto (p):
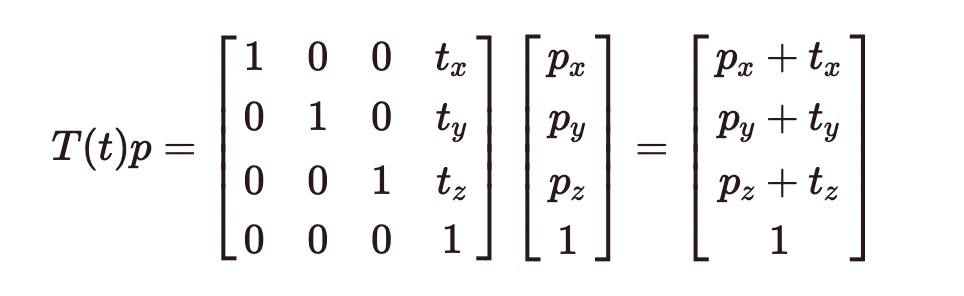
para un vector (v):
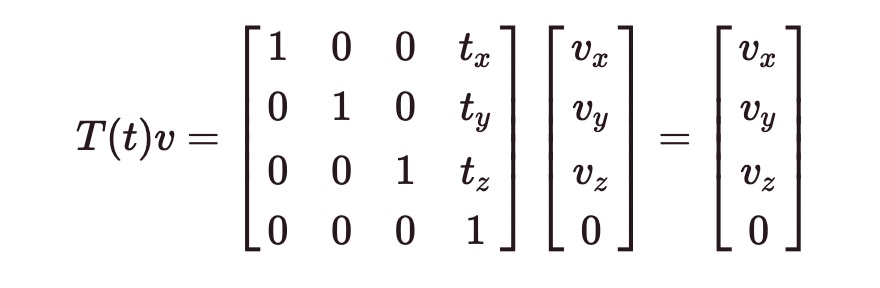
transformación inversa: (T^{-1}(t) = T(-t))
Escala
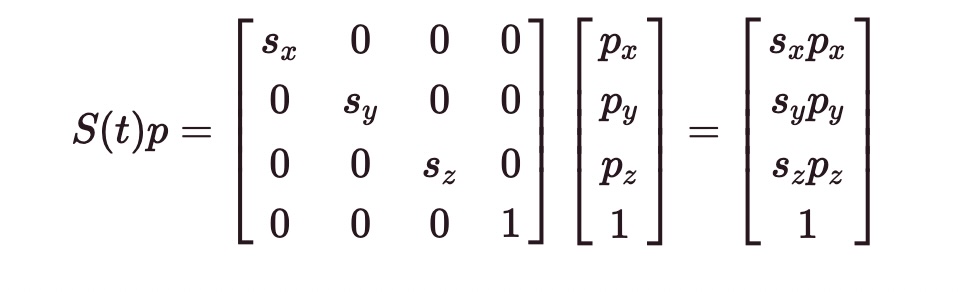
Rotación
Al aplicar rotaciones individuales (guiñada, cabeceo y alabeo), el orden de las operaciones de rotación es importante. Para evitar este problema, utilice la representación eje-ángulo.
Si solo necesita rotar alrededor de un único eje, aplicar la transformación de rotación puede ser sencillo.
Matrices de rotación para cada eje:
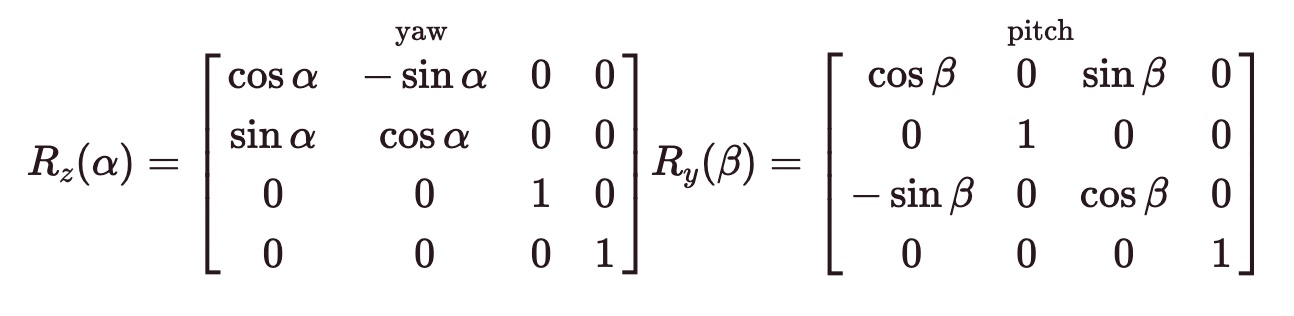
La inversa de una matriz de rotación equivale a su transpuesta.
Sistemas de coordenadas
Espacio local, espacio del mundo, espacio de vista, espacio de recorte, espacio de pantalla
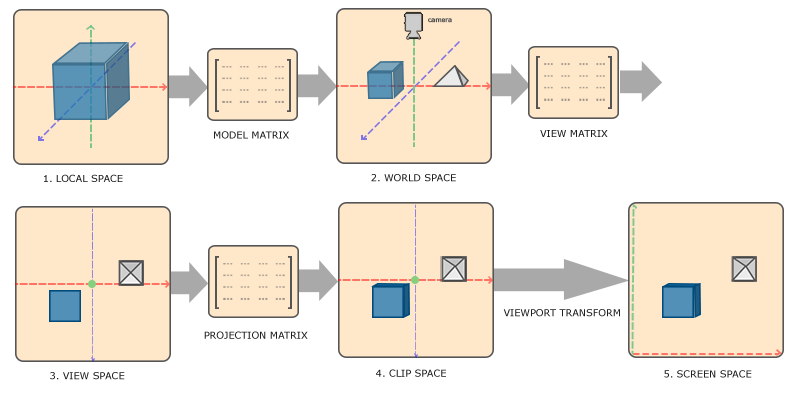
Las relaciones entre los distintos espacios - Fuente: LearnOpenGL.com
Más sobre sistemas de coordenadas
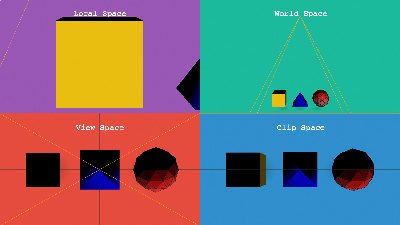
La misma escena vista en los distintos sistemas de coordenadas
Proyección en perspectiva frente a proyección ortográfica
proyección en perspectiva / ortográfica. plano cercano / plano lejano. recorte.
Espacio de pantalla
Se puede usar la transformación de viewport para llegar al espacio de pantalla (los píxeles reales)
Combinación de transformaciones
Para transformar la coordenada de un vértice a coordenadas de recorte:
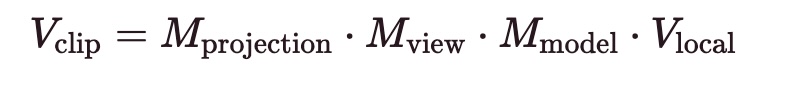
Otras referencias útiles
Sistemas de coordenadas que solemos consultar durante el desarrollo.
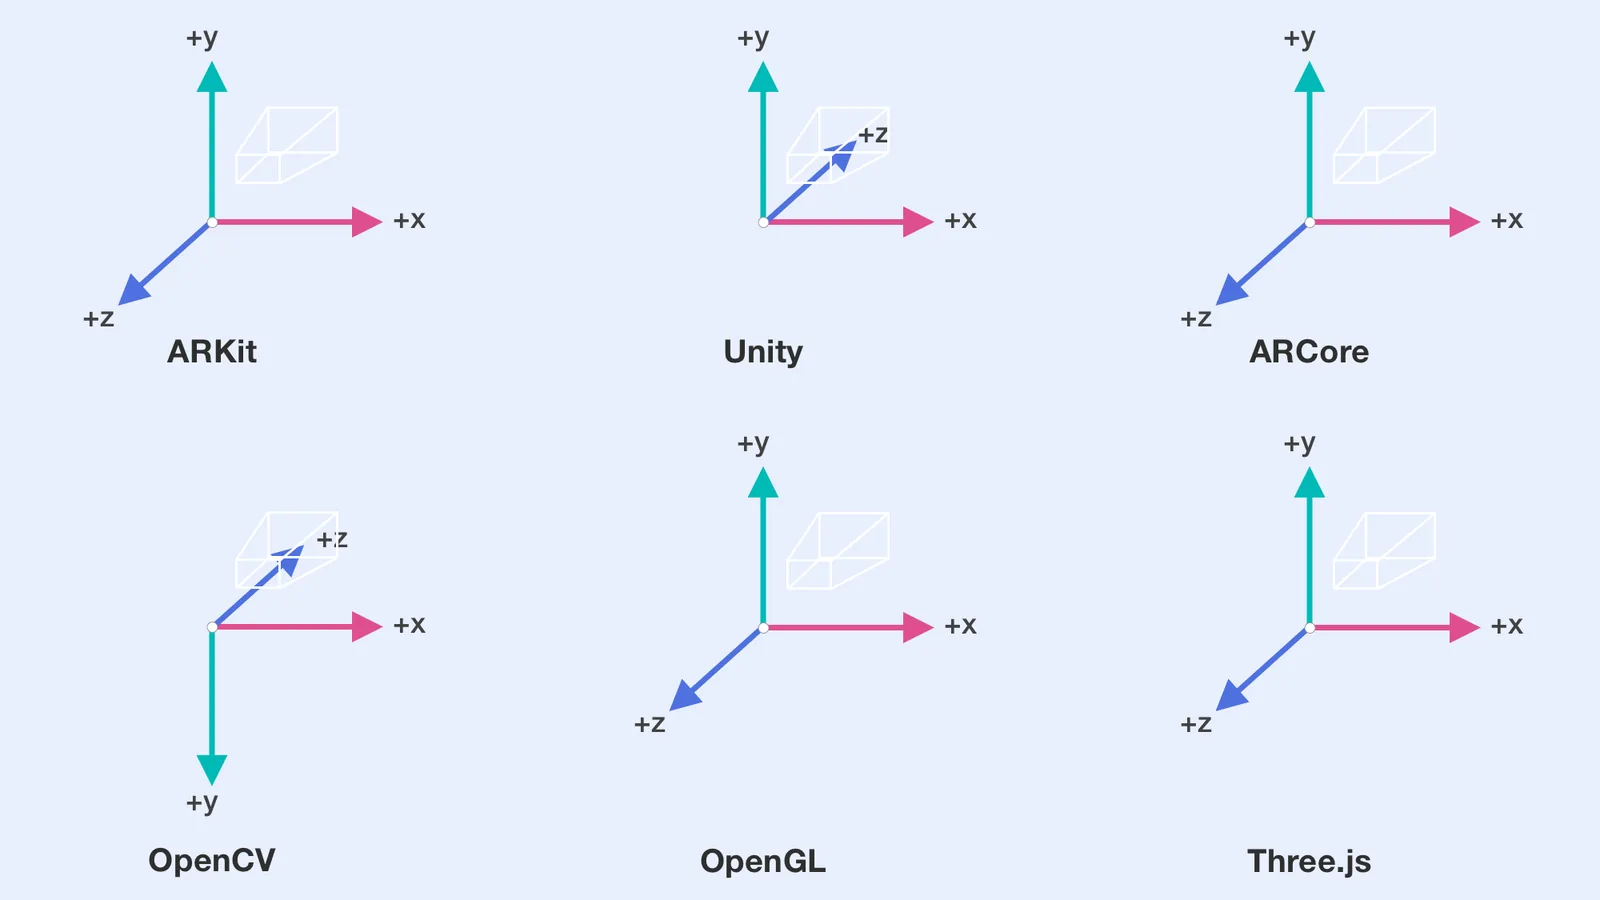
Sistemas de coordenadas de distintos frameworks
Modelo de cámara estenopeica
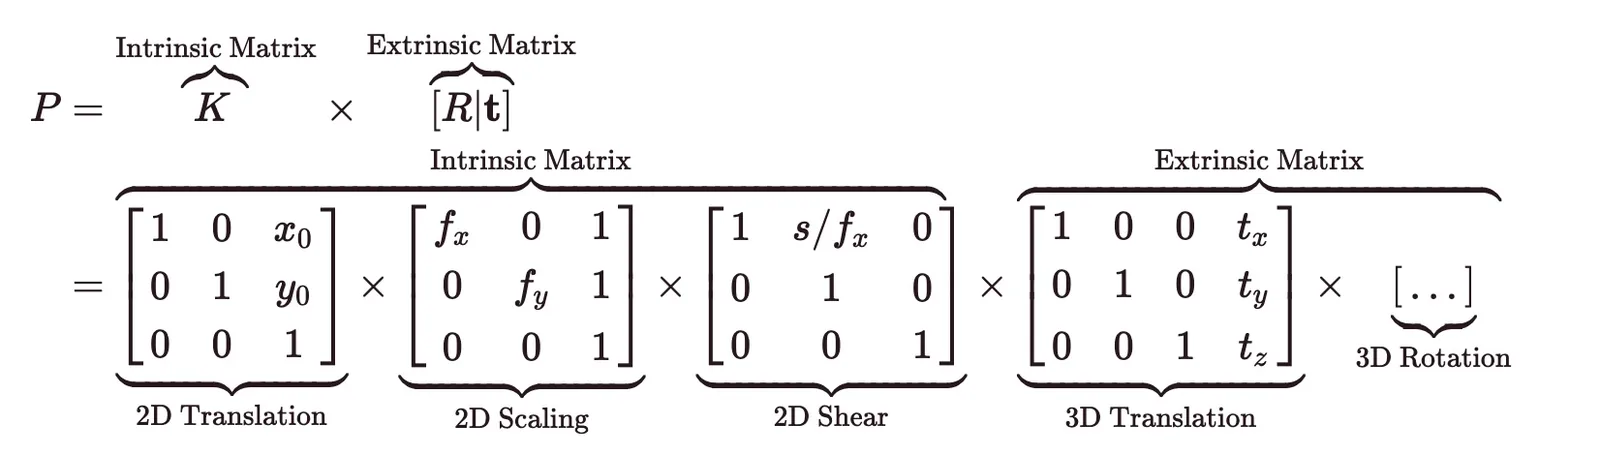
Fuente: el excelente blog de visión por computadora de Kyle Simek
Preguntas frecuentes
¿Cómo obtengo la dirección de la cámara a partir de una matriz de vista dada?
La columna 2 de la matriz de vista es la dirección -Z de la cámara.
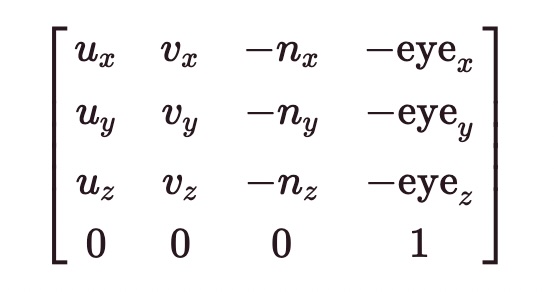
Donde (u), (v) y (n) son los vectores normalizados del referencial de la cámara. (u) es el vector hacia arriba, (n) es la dirección hacia la que mira la cámara y (v) es perpendicular tanto a (n) como a (u).
Trabaje con Laan Labs
Computación espacial: desarrollo de AR, VR y visores
Apps que comprenden y renderizan el mundo físico, en Apple Vision Pro, Meta Quest, Android XR, gafas inteligentes, teléfonos y la web.
Descargar este artículo
Obtenga el código fuente en Markdown para leerlo sin conexión