
计算机图形学速查表

作者:
Will Perkins
automotive
2011年7月11日
齐次坐标
增加第四个分量 (w),可以让我们在 3D 欧几里得空间中更方便地进行运算。
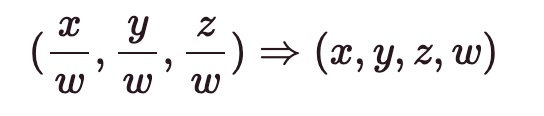
为什么?这里有一份很长的原因列表,不过关键点有几个:
- 3D 的缩放、旋转和平移操作都可以表示为单个线性变换(4x4 矩阵)
- 可以在 3D 空间中表示一个方向(无穷远):(x,y,z,0)
变换
平移
对于点 (p):
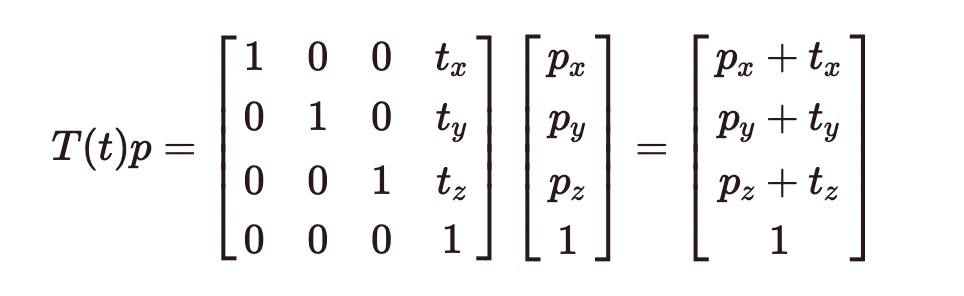
对于向量 (v):
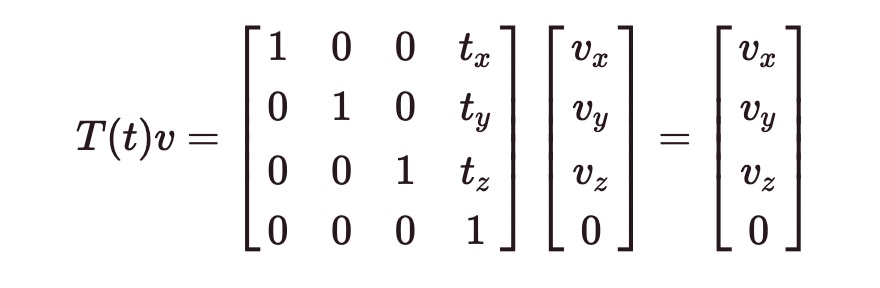
逆变换:(T^{-1}(t) = T(-t))
缩放
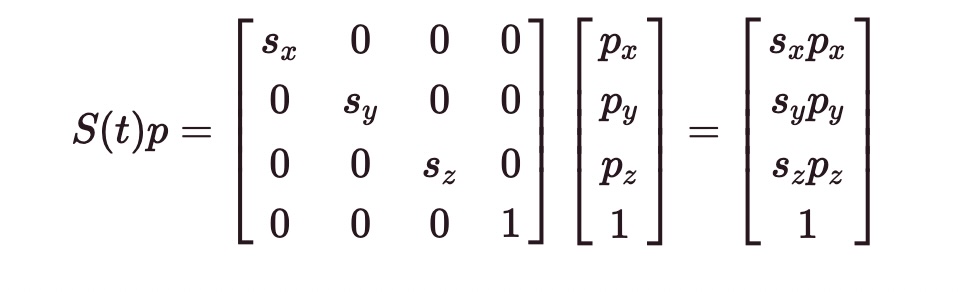
旋转
分别应用各个旋转(偏航、俯仰、翻滚)时,旋转操作的顺序很重要。要绕开这个问题,可以使用轴角表示法。
如果只需要绕单个轴旋转,那么应用旋转变换会很直接。
各个轴的旋转矩阵:
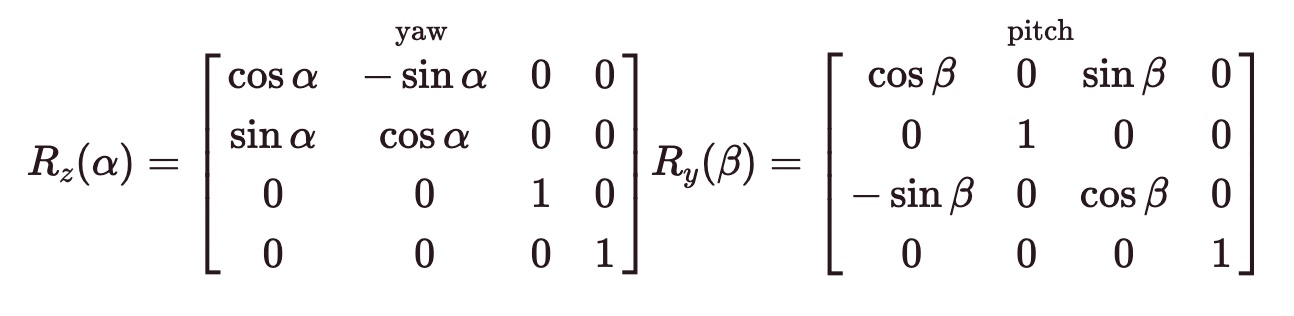
旋转矩阵的逆等于它的转置。
坐标系
局部空间、世界空间、观察空间、裁剪空间、屏幕空间
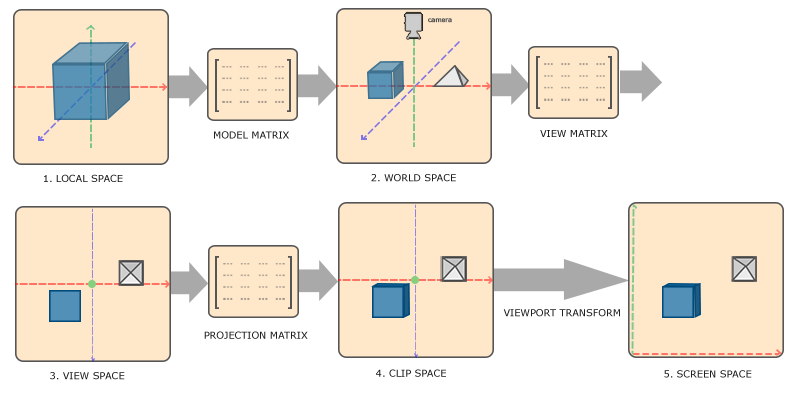
各个空间之间的关系,来源:LearnOpenGL.com
坐标系补充
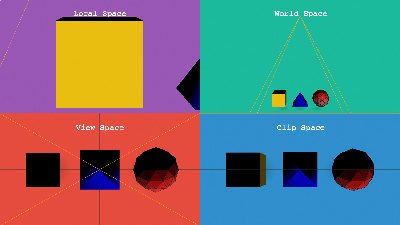
同一场景在不同坐标系下的样子
透视投影与正交投影
透视投影 / 正交投影。近平面 / 远平面。裁剪。
屏幕空间
可以使用视口变换得到屏幕空间(实际像素)
组合变换
将顶点坐标变换到裁剪坐标:
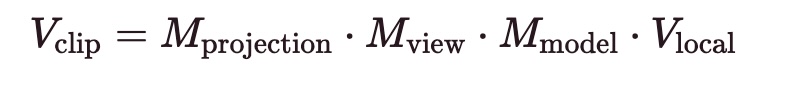
其他有用的参考
我们在开发中常用的坐标系。
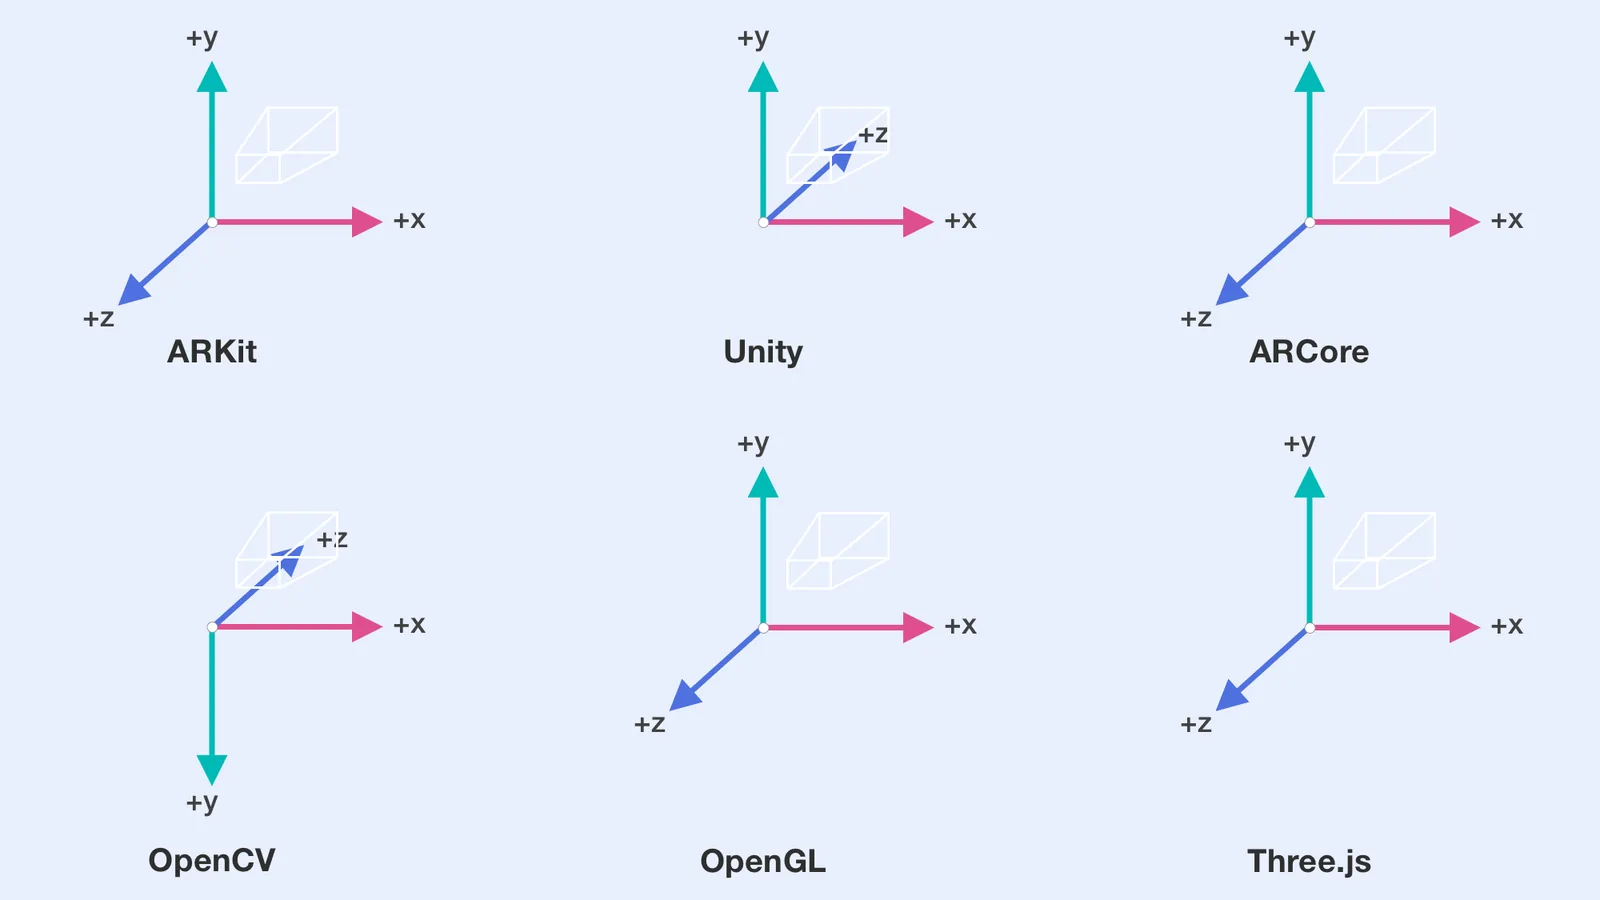
各种框架使用的坐标系
针孔相机模型
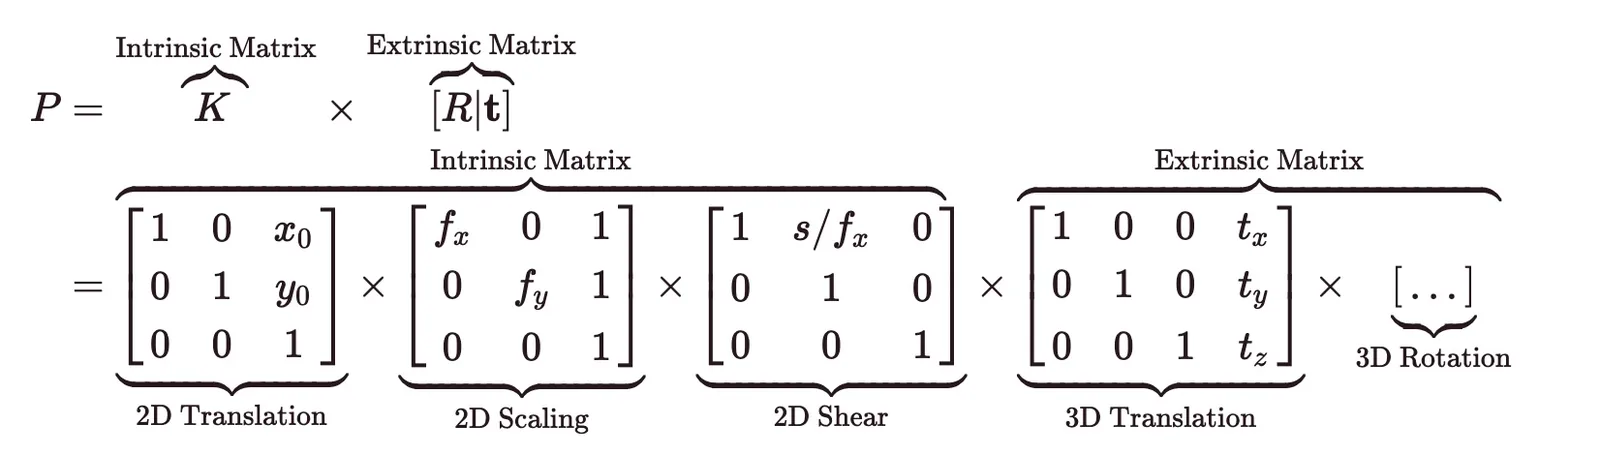
常见问题
如何从给定的视图矩阵中得到相机方向?
视图矩阵的第 2 列是相机的 -Z 方向。
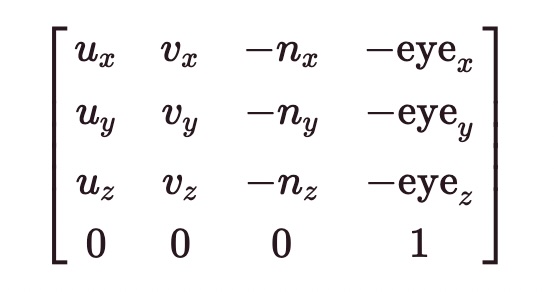
其中 (u)、(v) 和 (n) 是相机参考系的单位向量。(u) 是上方向向量,(n) 是相机朝向的方向,(v) 同时垂直于 (n) 和 (u)。
与 Laan Labs 合作
空间计算:AR、VR 与头显开发
能够理解并渲染物理世界的应用,覆盖 Apple Vision Pro、Meta Quest、Android XR、智能眼镜、手机和网页。
下载本文
获取 Markdown 源文件,方便离线阅读